多旋翼无人机系统由哪些部分组成
一套能够正常飞行的多旋翼无人机,不只是机身和若干电机。它由机体、动力、飞行控制、通信、能源和任务载荷等子系统共同组成。任何一个关键环节失效,都可能导致无法解锁、失去控制或坠落。
本篇介绍的功能划分也适用于其他无人机,但动力装置和操纵机构会随技术构型变化。例如,固定翼使用副翼、升降舵等操纵面,无人直升机还包含主旋翼变距和尾桨等机构,不能直接套用四旋翼的电机分配方式。
文中的实物图片来自多个厂商的公开产品页,只用于帮助识别部件外观。无人机不要求全部部件来自同一品牌;反过来,同一品牌也不代表一定兼容。选型时应逐项核对机械尺寸、电压、电流、接口、协议和固件支持。
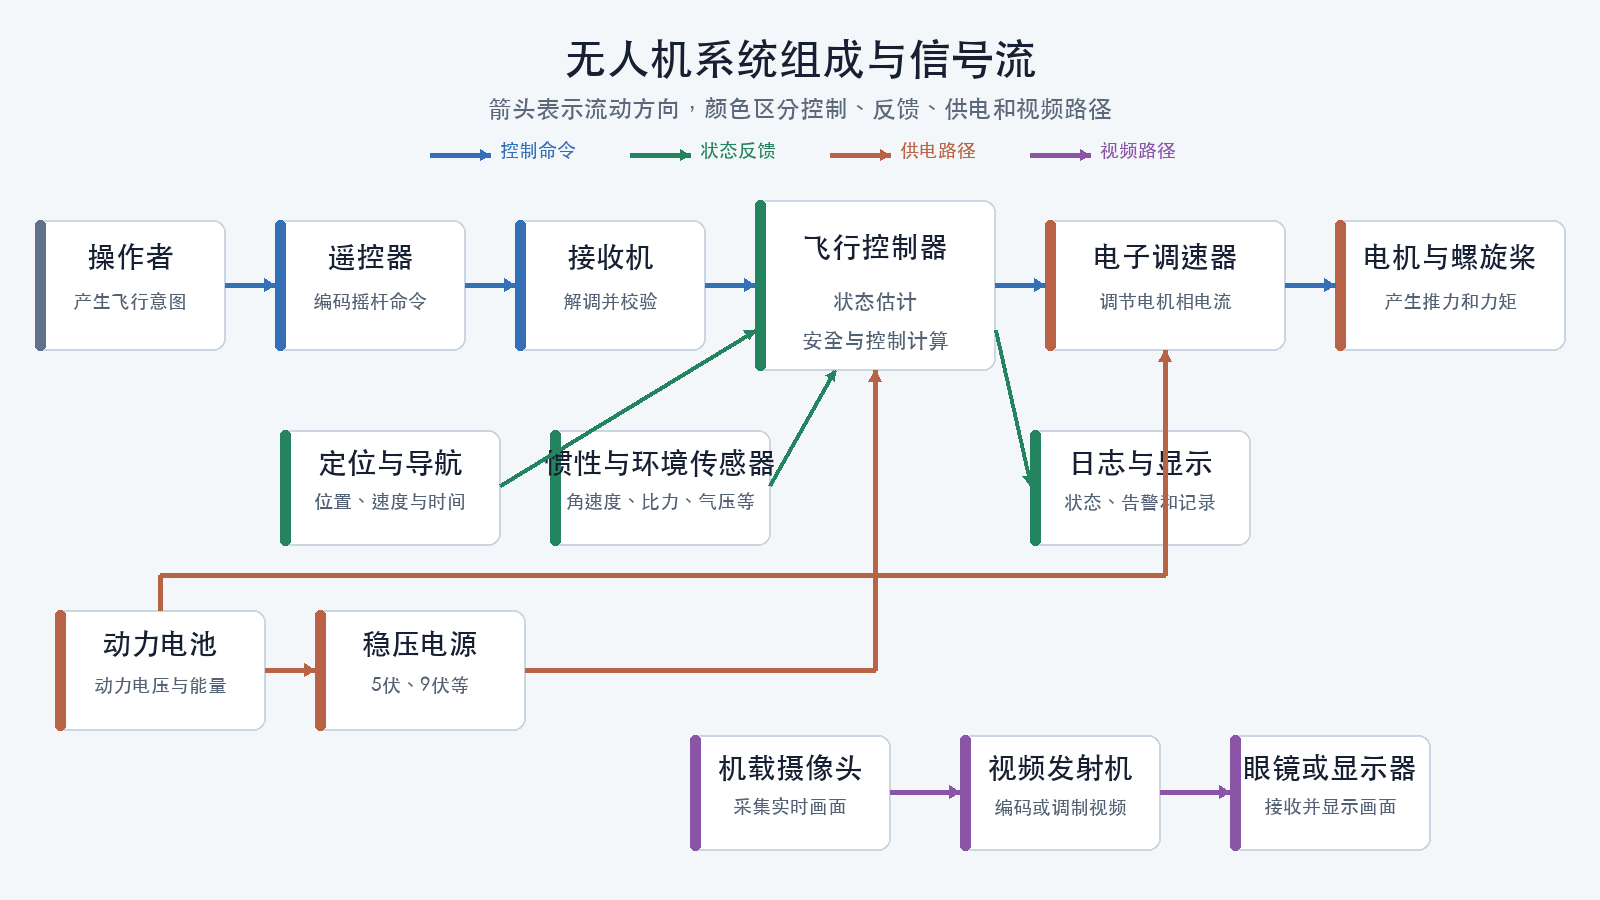
信号如何在系统中流动
以人工遥控飞行为例,完整控制过程如下:
- 操作者推动遥控器摇杆。
- 遥控器将摇杆位置编码为无线电信号。
- 接收机解码信号,并把控制通道数据发送给飞控。
- 飞控结合陀螺仪等传感器数据,计算机体当前状态。
- 控制算法比较“期望动作”和“实际动作”,计算每个电机需要的输出。
- 飞控通过数字油门协议或传统脉宽油门协议向电子调速器发送指令。
- 电子调速器驱动无刷电机转动。
- 电机带动螺旋桨产生推力和空气动力反作用力矩,改变飞行器姿态与位置。
这个过程会以很高频率重复执行,形成闭环控制(Closed-loop Control)。
现代多旋翼常使用数字油门协议(DShot,Digital Shot),较早或特定系统也可能使用脉宽调制(PWM,Pulse Width Modulation)、OneShot、MultiShot等传统油门协议。使用哪一种协议取决于飞控和电子调速器共同支持的能力,不能只看连接器是否相同。
机体结构
机体结构承担安装、定位和保护其他部件的任务,通常包括:
- 中心板或机舱;
- 机臂;
- 电机安装座;
- 起落或防撞结构;
- 电池固定结构;
- 摄像头和天线安装结构。
机架不仅决定外形,还会影响重量分布、结构刚度、振动特性、螺旋桨间距和维修便利性。
碳纤维机架强度高、刚度大,常见于穿越机;工程塑料和注塑保护圈能够降低螺旋桨接触人员或物体的风险,常见于微型涵道机。
动力系统
动力系统把电池提供的电能转化为螺旋桨产生的空气动力,主要由电子调速器、电机和螺旋桨组成。
电子调速器
电子调速器(ESC,Electronic Speed Controller)接收飞控输出的油门指令,通过高速切换功率器件控制电机线圈中的电流。
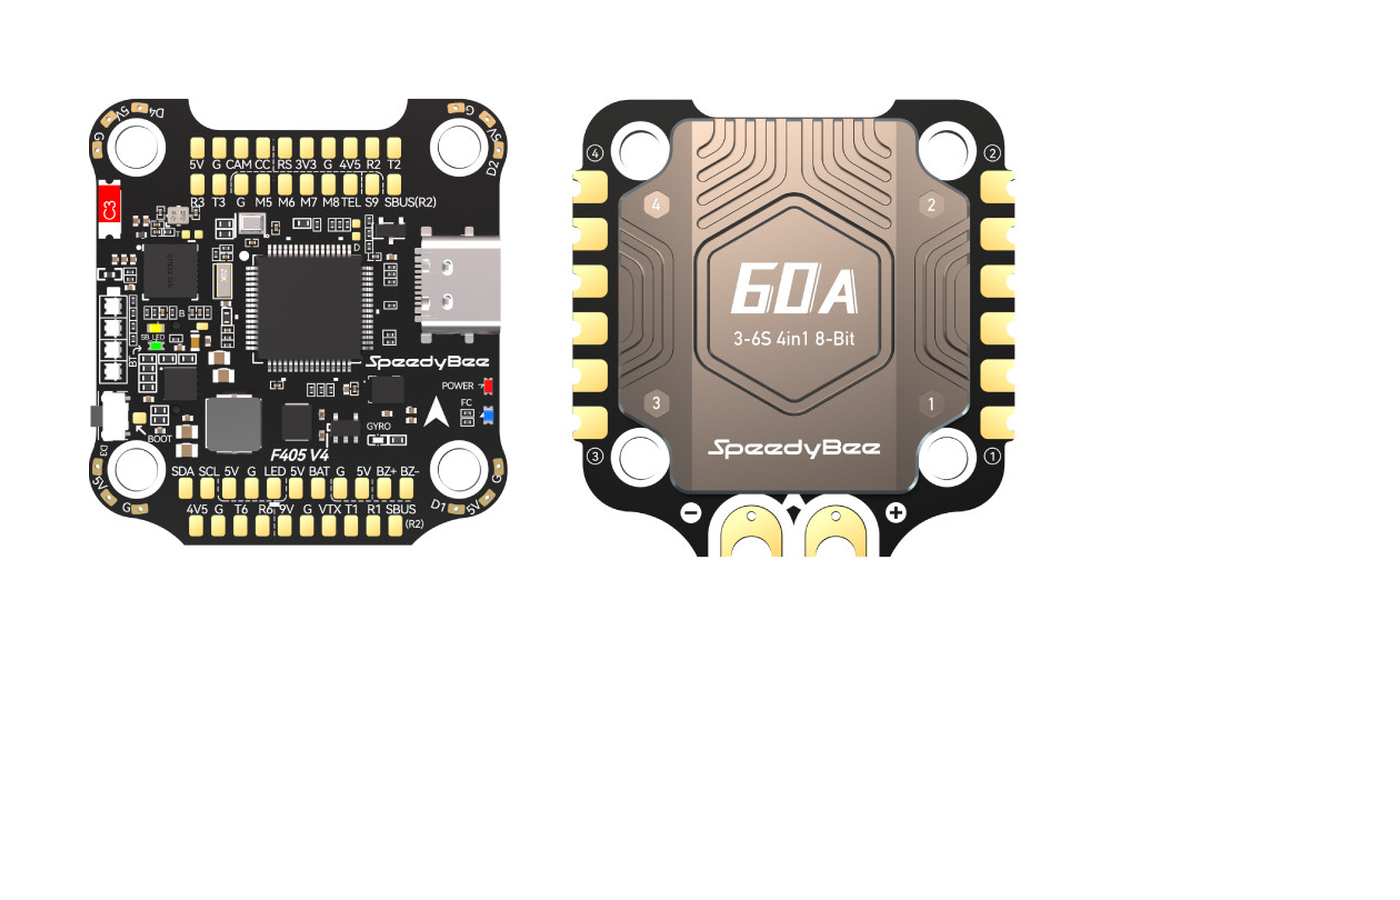
外观示例:左侧为飞行控制器,右侧为四合一电子调速器。图片来源:SpeedyBee F405 V4飞控与电子调速器套装。用于识别部件,不构成型号推荐。
四旋翼通常采用四合一电子调速器,也可能将电子调速器直接集成在一体式飞控上。选择电子调速器时需要关注:
- 支持的电池电压;
- 持续电流和峰值电流;
- 功率器件和散热能力;
- 固件类型;
- 支持的电机协议;
- 电流检测能力。
无刷电机
无刷直流电机(BLDC,Brushless Direct Current Motor)通过定子线圈产生旋转磁场,带动转子和螺旋桨旋转。
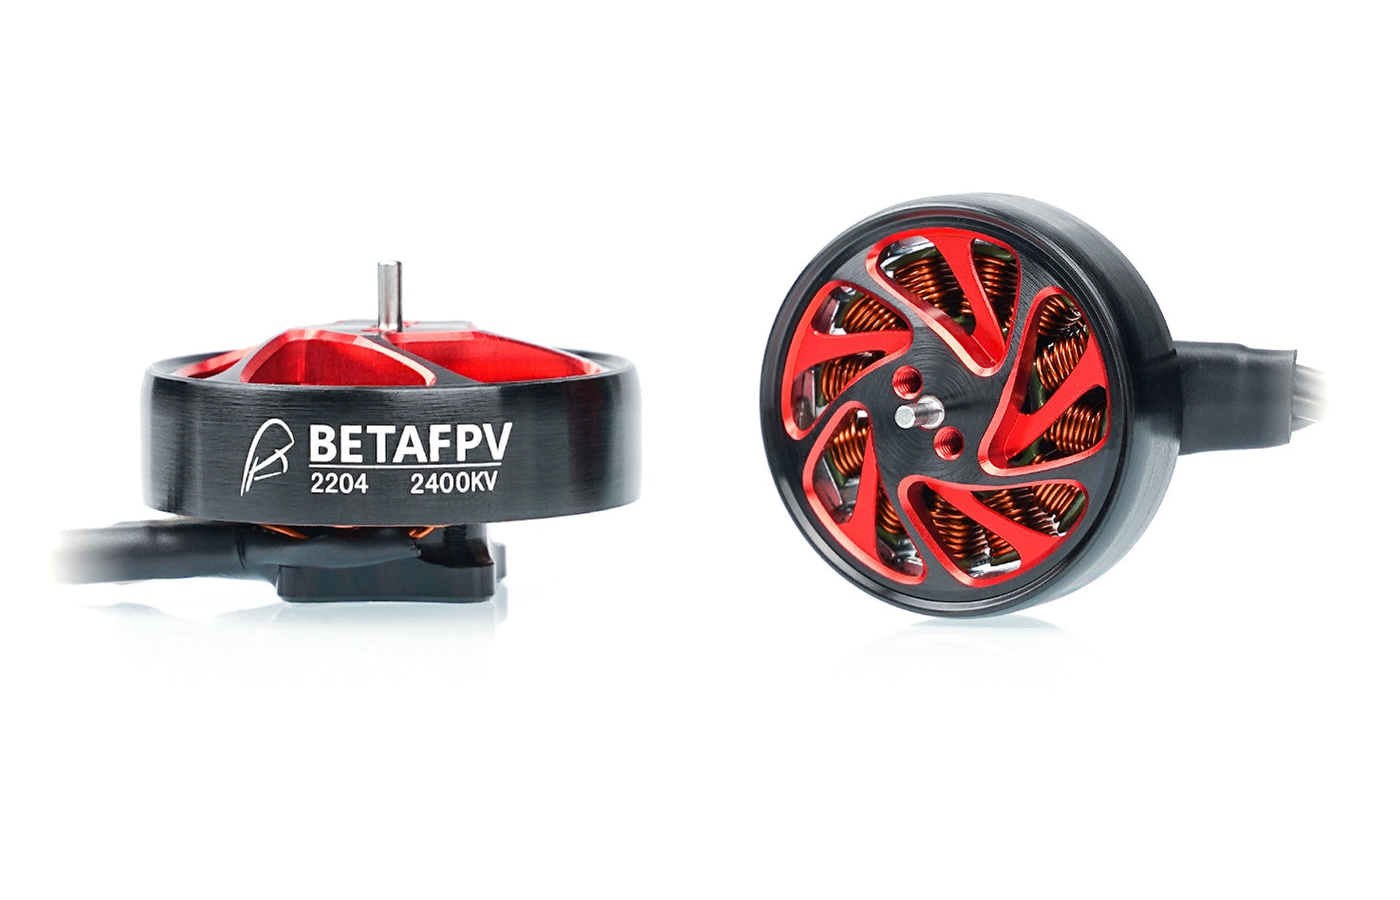
外观示例:小型多旋翼使用的外转子无刷电机。图片来源:BETAFPV 2204无刷电机。用于识别部件,不构成型号推荐。
电机型号通常包含定子尺寸,例如“2207”表示定子直径约22毫米、高度约7毫米。电机速度常数(Kv,Motor Velocity Constant)表示在理想空载条件下,电机每增加1伏电压对应的理论转速增量。这里的Kv不是千伏电压单位。
螺旋桨
螺旋桨旋转时推动空气,产生与空气流动方向相反的作用力。螺旋桨的直径、螺距、叶片数量、材料和转速共同影响推力、效率、噪声和电流。
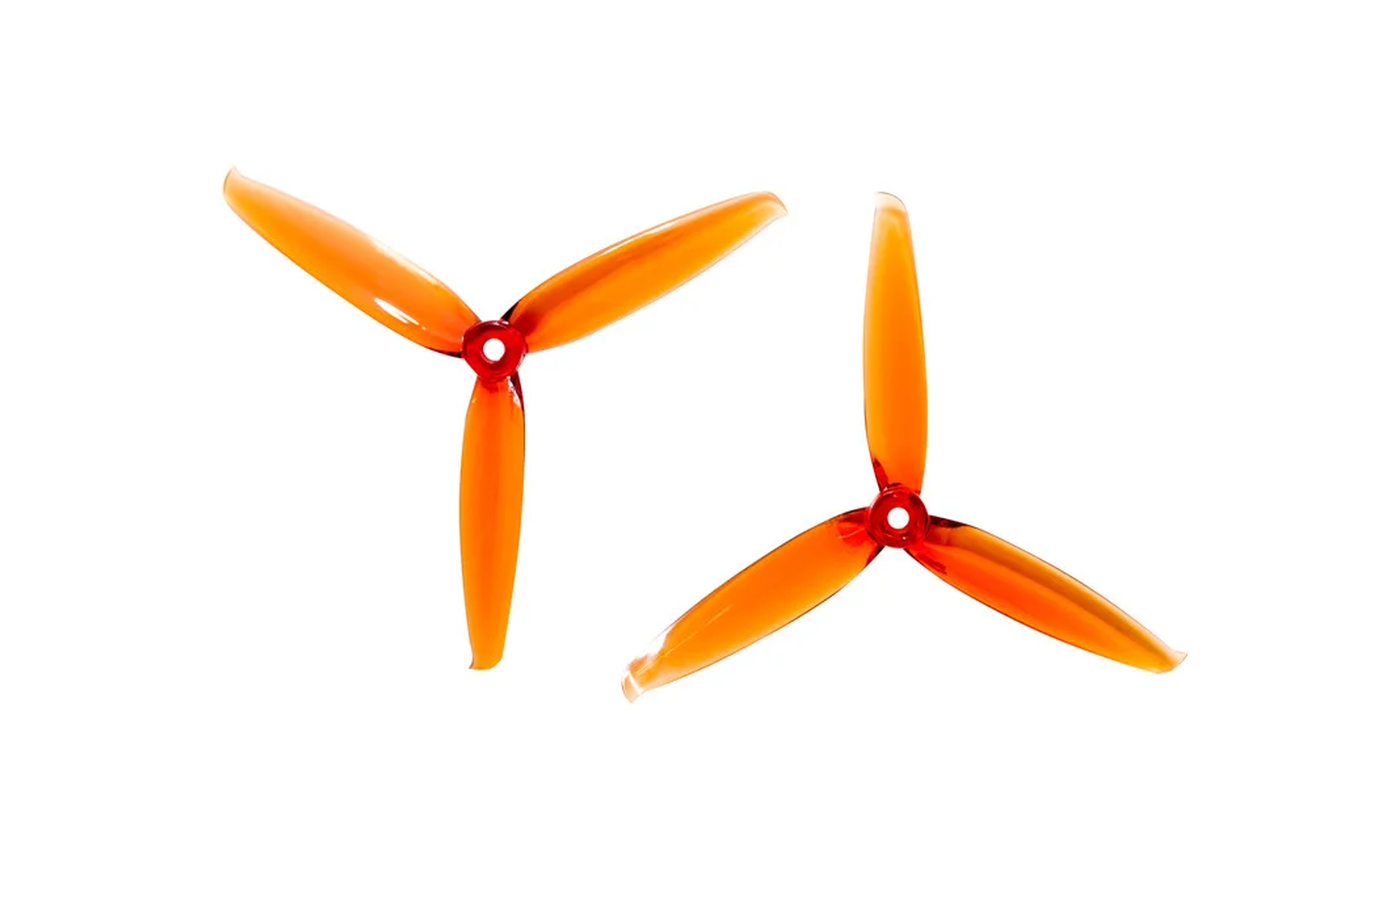
外观示例:成对提供正反旋向的三叶螺旋桨。图片来源:Gemfan 6042三叶螺旋桨。用于识别部件,不构成型号推荐。
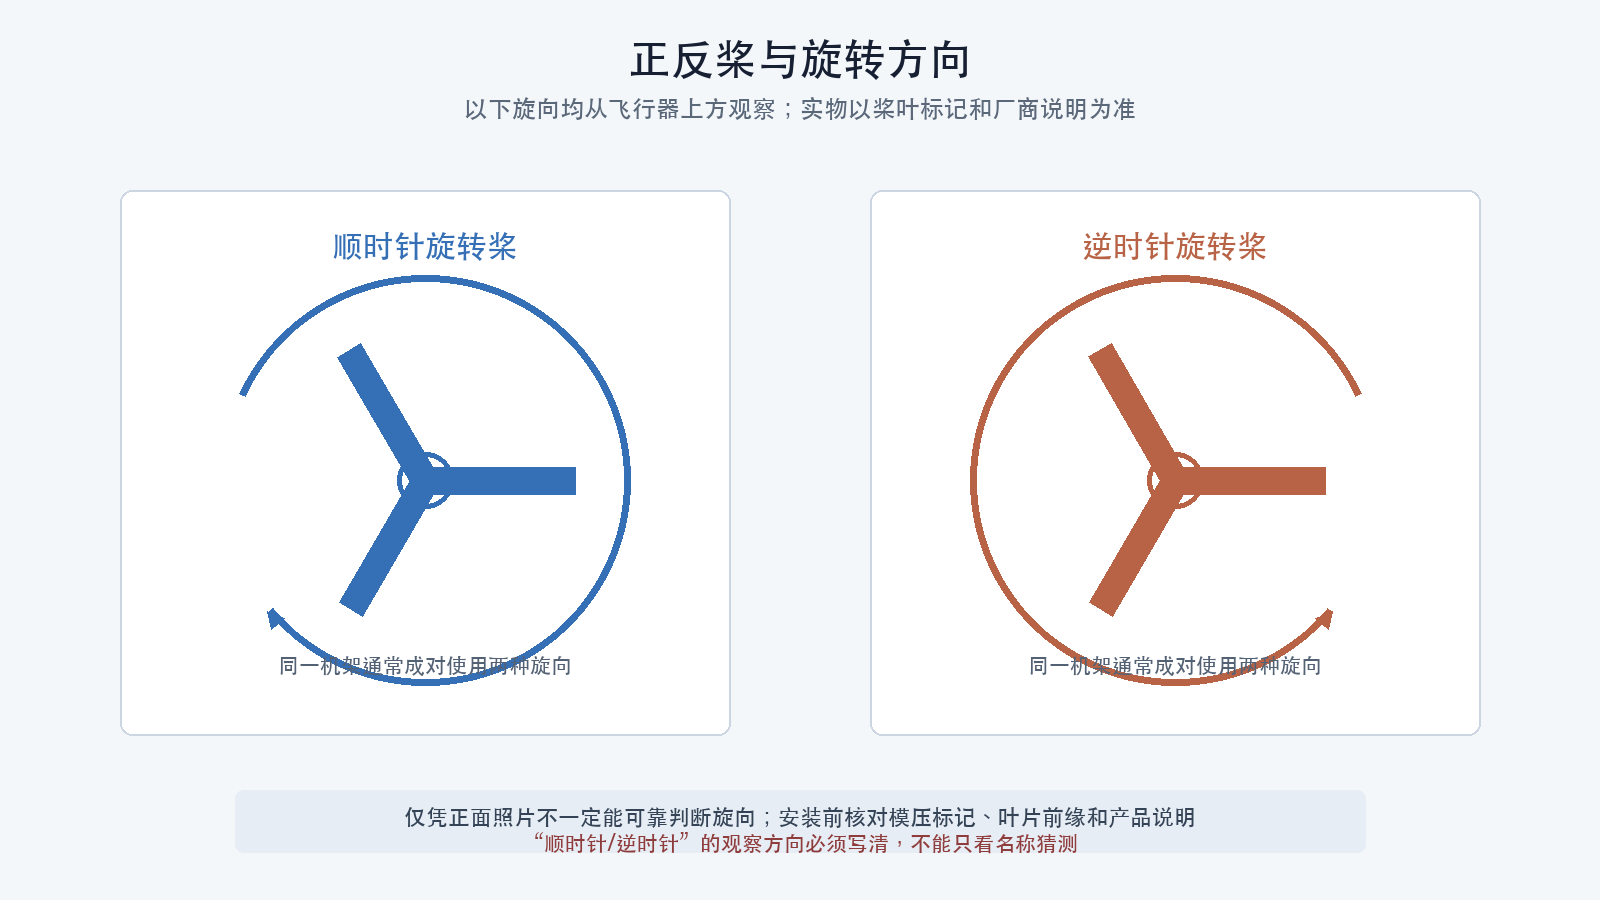
顺时针和逆时针必须同时说明观察方向。仅凭正面照片通常不能可靠判断一片桨的旋向,安装前应核对桨叶模压标记、叶片前缘、产品说明以及固件采用的“桨叶向内”或“桨叶向外”布局。
同一套动力系统不能只看单个部件参数。电池电压、电机速度常数、螺旋桨负载和电子调速器电流能力必须匹配。
飞行控制系统
飞行控制器通常简称飞控(FC,Flight Controller),是整个系统的实时控制核心。
飞控的主要任务包括:
- 读取陀螺仪、加速度计、气压计和定位模块;
- 接收遥控器或上层计算机的控制命令;
- 估计机体姿态和运动状态;
- 执行姿态与速率控制算法;
- 计算各电机输出;
- 执行解锁检查和失控保护;
- 记录飞行数据;
- 管理屏幕显示、蜂鸣器、灯光和其他外设。
飞控通常包含微控制器(MCU,Microcontroller Unit)、惯性测量单元(IMU,Inertial Measurement Unit)、存储器、电源转换和通信接口。
惯性测量单元
惯性测量单元通常至少包含:
- 陀螺仪:测量绕三个轴的角速度;
- 加速度计:测量三个轴方向的比力。
飞控根据这些测量值估计机体的滚转、俯仰和偏航运动。传感器自身噪声、机架振动和电机谐波都会影响估计结果,因此飞控固件需要进行校准和滤波。
通信系统
通信系统负责在操作者、飞行器和其他设备之间传递命令与数据。
遥控链路
遥控链路主要由遥控器发射模块和机载接收机组成,需要区分以下两个层次:
- 空中协议负责遥控器与接收机之间的无线传输,例如ExpressLRS等;
- 机内输出协议负责接收机与飞控之间的有线数据传输,例如交叉火力串行协议(CRSF,Crossfire Serial Protocol)和串行总线(SBUS,Serial Bus)。
CRSF和SBUS不是空中协议,也不等于通用异步收发器接口。接口、电气电平、数据协议和连接器都需要分别核对。
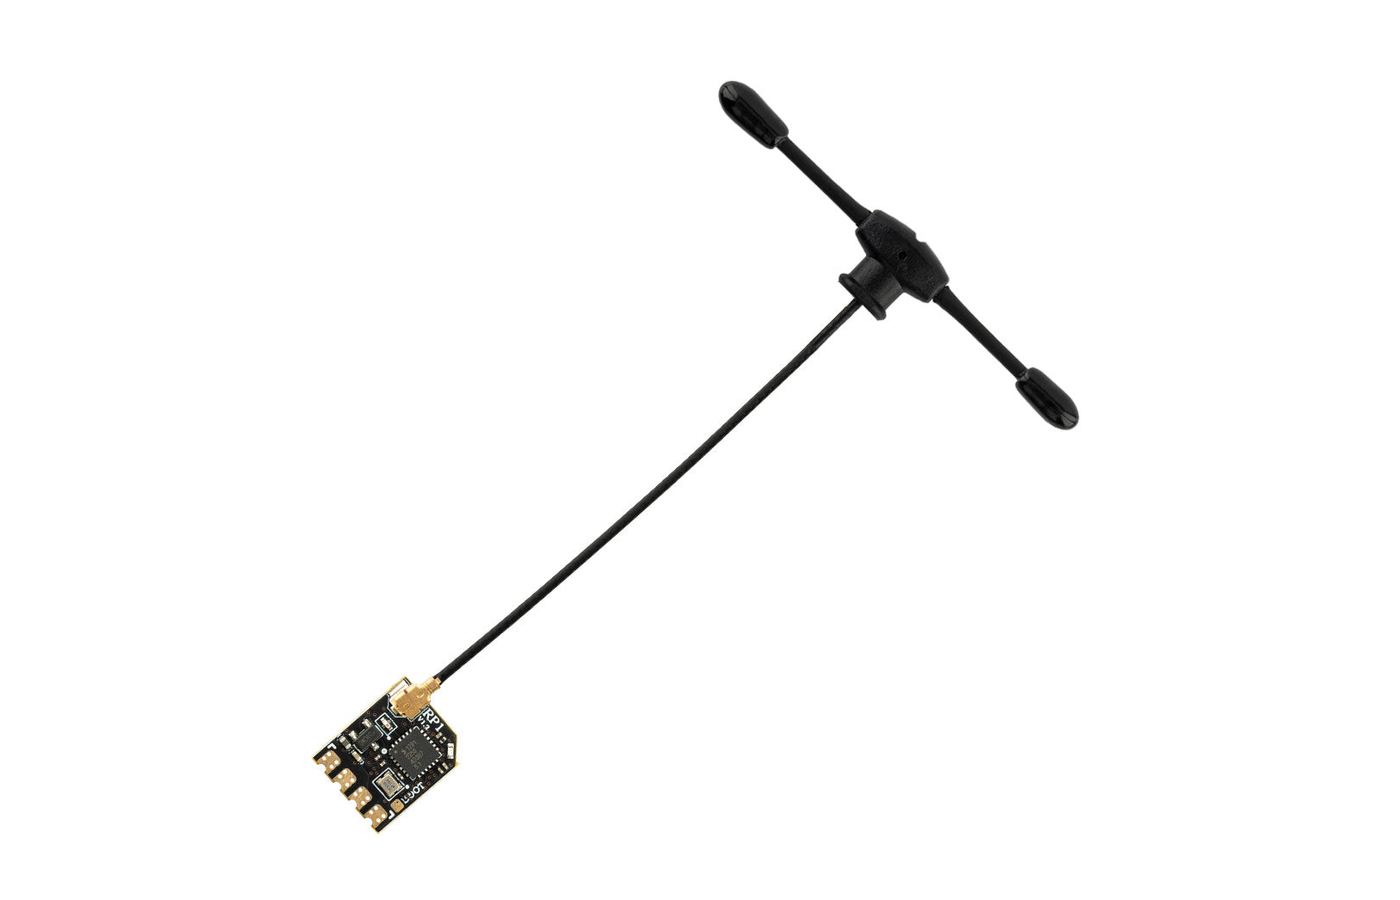
外观示例:带外置天线的小型遥控接收机。图片来源:RadioMaster RP1接收机。用于识别部件,不构成型号推荐。
遥控链路需要同时考虑:
- 工作频率和发射功率;
- 控制距离;
- 延迟和刷新率;
- 抗干扰能力;
- 失联检测和恢复方式;
- 国内无线电合规要求。
图像传输链路
第一人称视角视频系统通常由摄像头、视频发射机(VTX,Video Transmitter)、天线和地面接收显示设备组成。视频发射机负责把机载摄像头画面发送到眼镜、显示器或遥控终端。
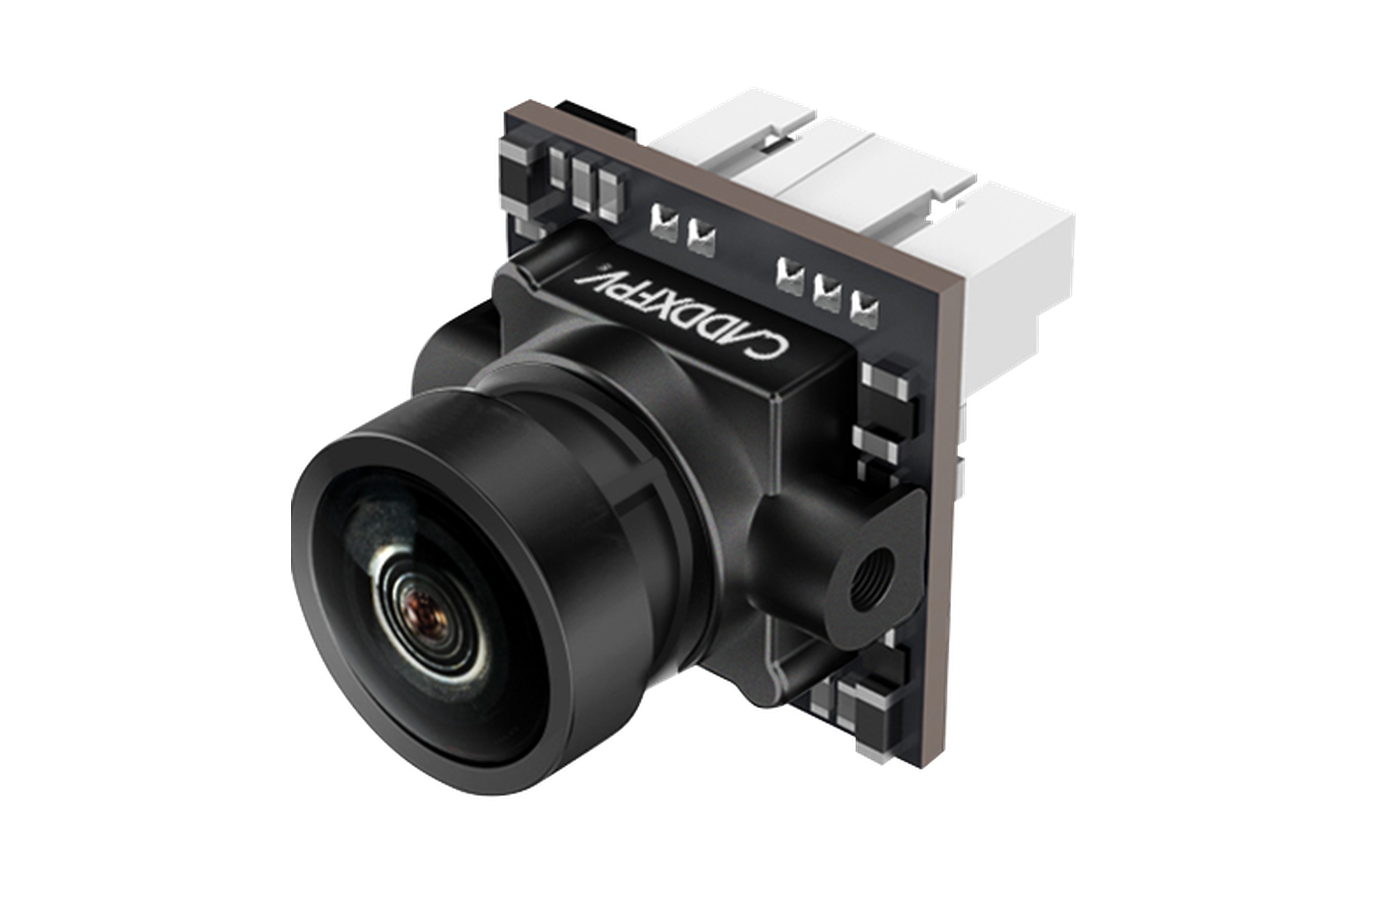
外观示例:模拟第一人称视角摄像头,图传发射机通常是另一块独立电路板。图片来源:CaddxFPV Ant模拟摄像头。用于识别部件,不构成型号推荐。
模拟图传延迟较低、结构简单;数字图传能够提供更高画质,但通常具有更复杂的编码、功耗和兼容关系。
图传不是飞行控制的必需部件。带图传或摄像头会改变产品功能,也可能影响飞行器的法律分类和无线电合规要求。
遥测链路
遥测(Telemetry)用于把电池电压、链路质量、定位信息、飞行模式和故障状态等数据发送回地面端。部分遥控链路同时承载控制和遥测数据。
能源系统
小型多旋翼通常使用锂聚合物电池(LiPo,Lithium Polymer Battery)。能源系统还包括电源连接器、导线、电容和稳压电路。
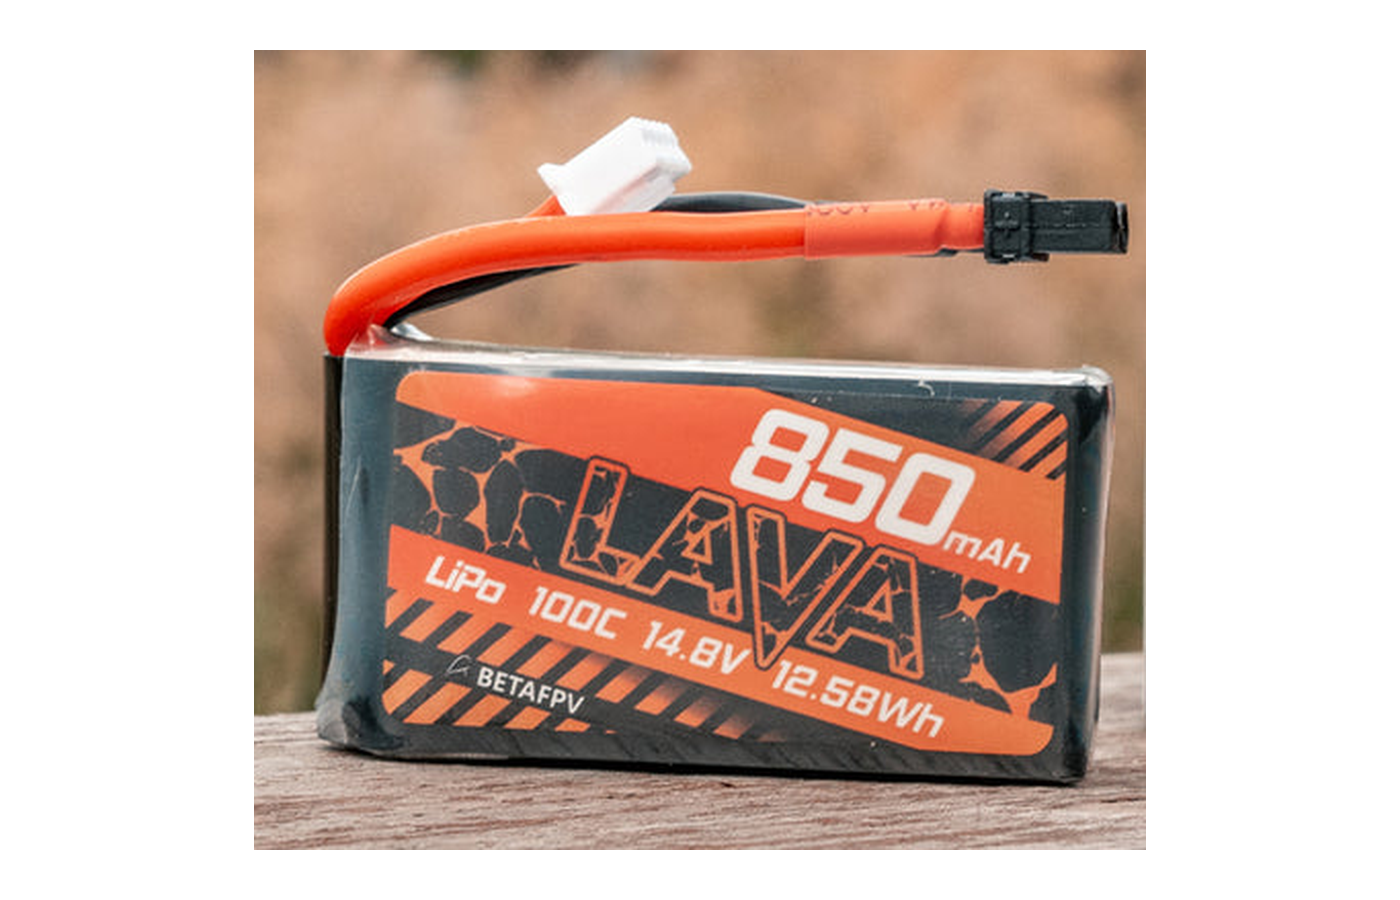
外观示例:带主电源插头和平衡插头的四串锂聚合物电池。图片来源:BETAFPV LAVA 4S 850毫安时电池。用于识别部件,不构成型号推荐。
理解电池至少需要掌握:
- 串联节数决定标称电压;
- 容量影响可用电量和重量;
- 放电能力限制安全输出电流;
- 内阻会造成负载下电压下降和发热;
- 过充、过放、短路和物理损伤可能引发起火。
许多接收机、摄像头和其他低压外设不能直接承受动力电池的全部电压,通常需要通过飞控或电子调速器上的电池消除电路(BEC,Battery Eliminator Circuit)获得稳定的5伏、9伏或其他电压。
基础接线关系
下面的接线图只展示常见功能关系,不代表任意飞控和电子调速器都使用相同针脚。
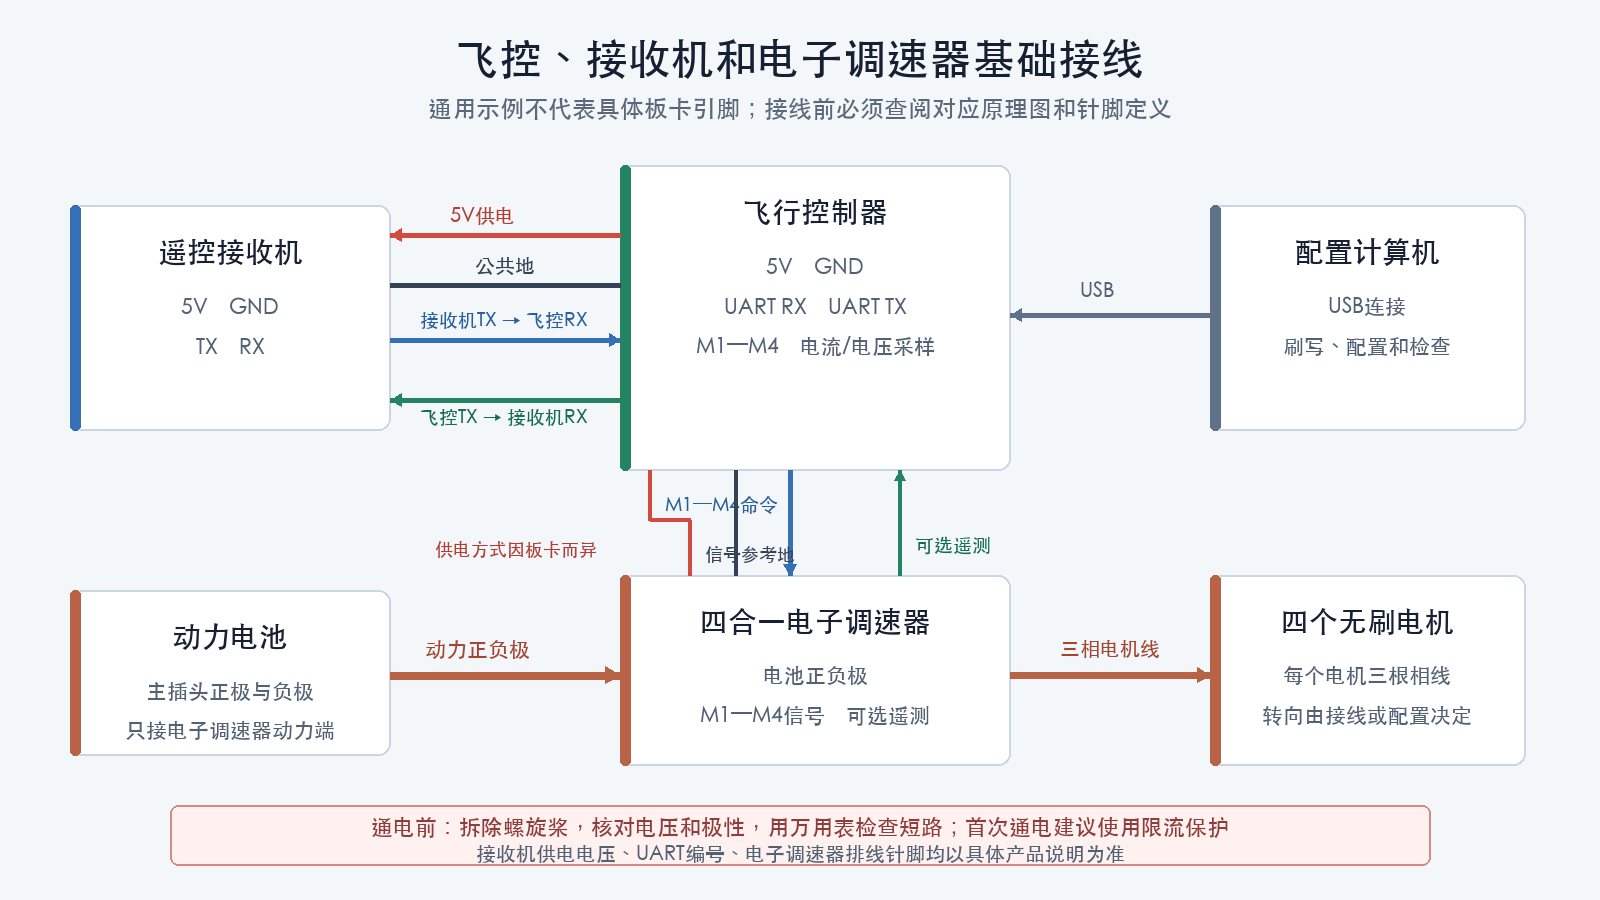
阅读接线图时需要逐项确认:
- 接收机允许的供电电压;
- 接收机发送端连接飞控接收端,飞控发送端连接接收机接收端;
- 接收机、飞控和电子调速器具有公共参考地;
- 动力电池正负极只接到允许承受动力电压的输入;
- 飞控与四合一电子调速器之间的排线针脚顺序;
- 电机命令、电子调速器遥测、电压采样和电流采样分别对应哪个焊盘。
通电前必须拆除螺旋桨,核对极性和允许电压,并使用万用表检查电源正负极之间是否存在异常短路。首次通电建议使用具有限流能力的保护装置。
定位与导航系统
需要位置、高度或返航能力的飞行器,可能增加:
- 全球导航卫星系统(GNSS,Global Navigation Satellite System)接收机;
- 磁力计;
- 气压计;
- 光流传感器;
- 测距传感器;
- 视觉惯性里程计(VIO,Visual Inertial Odometry)。
飞控固件应根据任务选择。例如,Betaflight重点面向飞行性能和人工操控,INAV和ArduPilot通常提供更完整的导航、任务和自主飞行能力;教学、研究或产品开发也可以在明确硬件和安全边界后使用自研固件。
任务载荷
任务载荷是为完成特定任务安装的设备,例如:
- 航拍相机;
- 测绘相机;
- 热成像设备;
- 探照灯;
- 喊话器;
- 环境传感器;
- 投送或作业装置。
载荷会增加重量、阻力和功耗,并改变重心。部分载荷还会引入测绘、隐私、无线电或行业经营资质要求。
地面端软件
飞控配置器、日志分析工具和任务规划软件虽然不安装在机体上,但属于无人机系统的重要组成部分。地面端需要与所用固件及协议匹配,例如:
- Betaflight使用配套应用程序,并通过多旋翼串行协议(MSP,MultiWii Serial Protocol)完成参数配置、传感器查看和电机测试;
- INAV使用配套配置器完成刷写、配置和导航功能设置;
- ArduPilot可通过Mission Planner、QGroundControl等地面站使用微型飞行器链路协议(MAVLink,Micro Air Vehicle Link)进行配置和任务规划;
- 自研固件可以复用标准协议,也可以设计专用配置和调试接口,但必须明确版本、权限和故障恢复机制。
配置软件只是访问飞控能力的工具,不决定飞控硬件必须来自哪个厂商。
一体式飞控为什么仍要按子系统理解
微型无人机常使用一体式飞控,把飞控、电子调速器、接收机、图传和电源管理集成在同一块电路板上。物理上是一块板,不代表功能上只有一个系统。
按子系统分析具有三个直接价值:
- 故障排查时能够沿信号链定位问题;
- 产品设计时能够明确接口、供电和责任边界;
- 更换固件或部件时能够判断影响范围。
检查理解
阅读后应当能够回答:
- 遥控器摇杆动作经过哪些环节才变成电机转速?
- 飞控和电子调速器分别负责什么?
- 陀螺仪测量的是角度还是角速度?
- 图传是否属于飞行必需部件?
- 一体式飞控为什么仍然需要按多个子系统分析?
- CRSF、UART和接收机插座为什么不是同一层概念?