振动频谱与机械整改
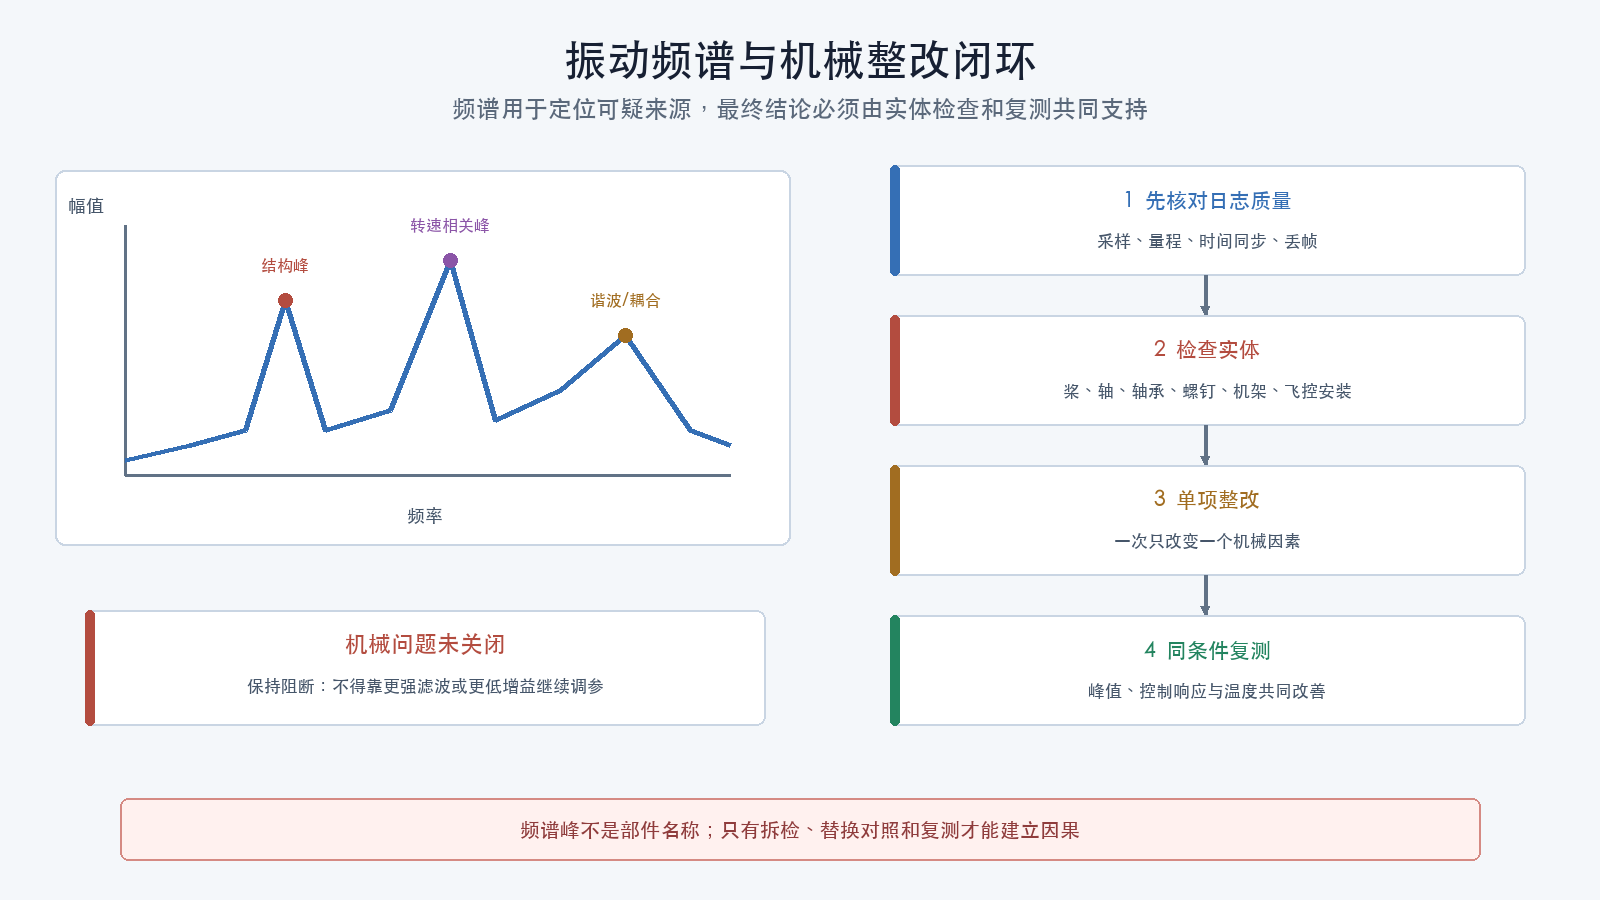
振动分析的目标不是把频谱图调得平滑,而是找到能量从哪里进入传感器,并优先从机械源头消除它。
只有基线悬停与日志证据已经取得已授权C层飞行日志,且日志完整性通过后,才能使用本节。
惯性测量单元、快速傅里叶变换、每分钟转数、日志丢帧和传感器削波等术语统一按专题术语表解释。
不可绕过的原则
- 先确认日志,再解释频谱;
- 先排机械,再讨论滤波;
- 一次只改变一个部件或安装状态;
- 使用相同动作、载荷和电池条件复测;
- 每次短测试后落地查日志;
- 每次落地检查电机和电调温度;
- 每一步保留修改前状态和回滚方法。 绝不允许用滤波掩盖:
- 松动的紧固件;
- 弯曲的电机轴;
- 破损、变形或不平衡的螺旋桨;
- 粗糙、松旷或受损的轴承;
- 飞控软安装件碰到机架、外壳或螺钉;
- 线束、天线或附件敲击飞控;
- 裂纹、脱胶或明显柔性的机臂与载荷支架。
其中任一项未排除,滤波阶段保持
阻断。
输入门禁
开始分析前必须具备: - 当前飞行器身份与起飞质量; - 固件、配置和日志工具版本; - 螺旋桨、电机、电子调速器和电池身份; - 飞控安装和线束照片; - 完整的原始飞行日志; - 可计算的有效采样率; - 已量化的dropout或损坏段; - 可定位的稳定悬停窗口; - 落地后温度和异常记录; - 未修改的配置基线。 采样率不明时,频率轴不可信。 dropout覆盖关注窗口时,峰值高度、频带能量和前后对比均不得作为结论。
先区分运动和振动
低频成分可能来自: - 操作者输入; - 姿态恢复; - 阵风; - 位置控制; - 地效; - 柔性载荷摆动。 较高频或随油门移动的成分可能来自: - 电机转动; - 桨叶通过; - 谐波; - 轴承; - 机架结构模态; - 附件或线束碰撞。 这只是建立假设,不能只凭频率高低直接指定故障部件。
频谱图必须带上下文
每张频谱或时频图都应标明: - 原始日志文件; - 飞行器和配置身份; - 分析工具与版本; - 信号来自哪个传感器实例; - 原始、滤波前还是滤波后信号; - 横滚、俯仰或偏航轴; - 采样率和理论奈奎斯特频率; - 窗口起止时间; - 窗函数、重叠率和频率分辨率; - 是否去除均值或趋势; - dropout位置; - 同期油门、电机转速和动作。 缺少这些信息的图只能作为线索,不能作为整改验收。
建立时域检查
先看时域,再看频域: 1. 排除起飞、着陆和碰地冲击; 2. 标出稳定悬停段; 3. 标出每个小幅测试动作; 4. 检查传感器是否削顶; 5. 检查时间戳是否跳变; 6. 比较三个轴的幅度和形态; 7. 对齐油门、电机输出和转速; 8. 标出控制器明显振荡的时段; 9. 检查异常是否只在某一电池电压出现; 10. 确认分析窗口足够长。 孤立冲击产生的宽带能量不等于持续机械噪声。 控制器引发的振荡也会出现在陀螺仪中,因此不能把所有峰都归因于机械。
读取频谱的基本方法
窄峰
稳定窄峰通常提示周期性激励或结构模态。 观察它是否: - 随总油门移动; - 跟随某一个电机转速; - 在倍频位置重复; - 只集中在一个轴; - 在改变安装预紧后变化; - 在更换单个部件后消失。
宽带抬升
宽带能量可能来自: - 多个相近峰叠加; - 摩擦或间歇碰撞; - 气动乱流; - 轴承粗糙; - 松散部件; - 控制输出快速抖动; - 采样混叠。 宽带抬升不适合用一个静态陷波草率处理。
随转速移动的斜线
时频图中随转速移动的能量轨迹可能与旋转系统相关。 只有在转速遥测可信、磁极数正确且时间对齐后,才能把轨迹与电机基频或谐波关联。 错误的磁极数会让换算后的机械转速整体偏移。
固定频率峰
不随油门变化的峰可能是: - 机架固有模态; - 固定频率电子干扰; - 安装结构共振; - 采样或处理伪影; - 其他恒速设备。 必须通过单变量机械试验区分,不能直接增加静态陷波。
机械检查必须断电
卸下电池并确认储能释放后检查:
螺旋桨
- 型号、尺寸和旋向一致;
- 没有裂纹、缺口、弯曲和分层;
- 桨毂与电机安装面贴合;
- 紧固件和锁紧方式正确;
- 没有装反或与机架干涉;
- 同组桨叶质量与几何状态可追溯。 可疑螺旋桨直接隔离,不靠继续飞行“验证”。
电机与轴承
- 电机轴无可见弯曲;
- 手转无周期性卡点;
- 径向和轴向间隙无异常;
- 轴承无沙感、摩擦声或松旷;
- 钟罩无擦碰和磁钢松动;
- 电机座平整且紧固;
- 螺钉长度不会顶到绕组。 单个电机温度明显高于其余电机时,应优先检查负载、轴承、安装和电子调速器。
机架与载荷
- 机臂无裂纹、分层和永久变形;
- 中心板、立柱和紧固件无松动;
- 电池固定后不会拍击机架;
- 相机、云台、天线和导航模块无自由摆动;
- 载荷重心和固定方式与基线一致;
- 导线有应力释放且不敲击传感器;
- 外壳和保护件不形成周期性接触。
飞控软安装
- 减振件型号和安装方向一致;
- 压缩量均匀;
- 螺母没有把减振件压实;
- 飞控板不接触立柱、螺钉、外壳或焊点;
- 线束不会把飞控拉向一侧;
- 飞控没有大幅自由摆动;
- 插头和存储卡不会碰壳。 过硬会传递振动,过软会增加结构延迟并允许碰撞。 “越软越好”不是有效规则。
拆桨电机检查的边界
在已批准、固定机体、拆除全部螺旋桨的条件下,可以逐个短时转动电机,寻找: - 特定转速的异响; - 单个电机的明显振感; - 输出不连续; - 转速遥测中断; - 电机或电调异常升温。 拆桨转动不能复现桨叶气动力、桨负载和整机飞行共振。 不得手持带桨飞行器进行类似检查。
单变量机械整改
每一轮只允许一种明确变更,例如: - 更换一副已确认损坏的螺旋桨; - 更换一个轴承异常的电机; - 重新紧固一个松动连接; - 重新布置一束碰触飞控的线; - 修正一个减振件预紧状态; - 固定一个摆动附件; - 更换一根开裂机臂。 不得在同一轮同时换桨、改软安装、改滤波和改比例积分微分控制器(PID,Proportional-Integral-Derivative Controller)。 多项同时变化后,即使频谱改善,也无法知道哪一项有效。
整改后的回退层级
机械整改会使原门禁证据部分失效,不能统一“直接重飞”:
| 变化 | 最低回退层级 | 原因 |
|---|---|---|
| 电机、电子调速器、螺旋桨型号或电池规格变化 | B1 | 动力组合的推力、电流、转速、压降和温升关系已经变化 |
| 更换同一批准型号的单片桨、紧固件或电机个体 | 由动力与地面负责人评估B1是否仍适用,至少回到B2 | 个体状态和整机振动需要重新验证 |
| 机臂、机架、飞控减振、线束或载荷固定变化 | B2 | 结构传递、碰触、磁场、散热或射频条件已经变化 |
| 飞控、传感器、固件目标、混控或输出身份变化 | A,并由影响分析决定是否重做B1/B2 | 配置、方向和控制链身份需要重新建立 |
| 只完成日志分析、没有改变实体或参数 | 不回退,但仍需D0测试卡 | 新诊断动作仍属于独立飞行授权 |
回退后的层级必须重新达到通过,才能申请C或D。影响分析和批准人应写入整改记录。
整改闭环
每轮执行: 1. 保存整改前照片、配置和日志; 2. 写出假设与预期变化; 3. 只做一项机械变更; 4. 复查装配和重心; 5. 先完成拆桨检查; 6. 按回退矩阵重新完成受影响的A、B1或B2门禁; 7. 重新取得C或D0短测试授权; 8. 使用与基线相同的悬停和小幅动作; 9. 落地后检查日志; 10. 检查每个电机和电调温度; 11. 比较同一信号、同一窗口和同一坐标尺度; 12. 接受、拒绝或标记证据不足; 13. 无改善时回滚,避免累积未知状态。
对比时保持不变
尽量保持: - 固件与配置; - 日志字段与采样设置; - 螺旋桨型号; - 电池规格和荷电状态范围; - 起飞质量与载荷; - 测试动作; - 飞行时长; - 场地和风况; - 分析窗口与工具设置。 无法保持的变量必须写入差异说明。
从轴向和工况定位
| 证据模式 | 优先假设 | 还需验证 |
|---|---|---|
| 单轴明显高于其他轴 | 安装方向、单轴碰触、局部结构 | 换轴对照、目检、预紧 |
| 横滚和俯仰同时升高 | 电机、桨、整体隔振 | 单电机检查、桨状态 |
| 垂向振动突出 | 桨叶轨迹、轴向间隙 | 桨面、钟罩和轴承 |
| 随油门连续移动 | 旋转激励或谐波 | 可信转速与磁极数 |
| 固定窄峰 | 结构模态或固定源 | 安装和部件单变量试验 |
| 间歇宽带脉冲 | 碰撞、松动、线束拍击 | 视频、时域与拆机检查 |
| 该表只排列检查优先级,不是故障诊断结论。 |
ArduPilot平台判据
在ArduPilot Copter 4.7.1语境下,VIBE的VibeX、VibeY和VibeZ表示主惯性测量单元加速度输出经5 Hz高通处理后的标准差,单位为m/s²。传感器实例、字段定义和处理链必须与日志对应。
官方要求在正常飞行而非仅柔和悬停中评估该指标,并建议主要数值通常低于30 m/s²。
超过30 m/s²可能出现问题,超过60 m/s²几乎总会影响位置或高度保持。
Clipping理想情况下不增长;持续增长表示严重振动问题。
这些数值只适用于ArduPilot对VIBE和裁剪字段的定义。
不得把它们套用到Betaflight、INAV、PX4的其他字段、原始IMU幅度或频谱纵轴。
即使VIBE未越线,明确的机械缺陷仍必须修复。
C层柔和悬停只能形成悬停条件下的初步结论。扩展到普通飞行、较高速度或任务动作前,必须在相应D层子包线中重新验证振动,不得用C层数值关闭更广飞行包线。
各平台的证据重点
Betaflight 2026.6.2
比较原始与滤波后陀螺仪、各轴频谱、电机命令和可信的RPM轨迹。
Blackbox默认1/4只是循环抽取比例,不是固定Hz。
日志设备常可能为NONE;没有真实记录设备时不能宣称“Blackbox正常”。
RPM证据要求双向DShot工作且电机真实磁极数正确。
INAV 9.1.0
保留原始陀螺仪、加速度计、电机和需要的峰值字段。
约1/32的日志细节不足以诊断振动或PID问题。
优先消除加速度计机械振动,因为它还会影响高度与导航估计。
ArduPilot Copter 4.7.1
先看Clipping是否增长,再结合VIBE三轴和原始IMU频谱。
把悬停、普通飞行和着陆冲击分开。
滤波配置应在机械整改达到门禁后进行。
PX4 v1.17.0
启用适合分析的高频日志后,比较同一飞行器的控制与执行器频谱。
官方明确要求不要用滤波修复高振动车辆,应先处理硬件。
不同飞行器图表纵轴尺度可能不同,因此不能跨机直接比峰值高低。
机械阶段的停止条件
- 找到裂纹、松动、碰擦或不可靠紧固;
- 螺旋桨状态不能确认;
- 电机轴、钟罩或轴承异常;
- 转速遥测与实际运动不一致;
- 软安装碰壳或被线束旁路;
- 测试后任一电机或电调异常升温;
- 日志出现未解释dropout;
- 采样率或字段来源不明;
- 同一条件下结果不可重复;
- 振动整改后控制表现恶化。
停止后回到机械检查或日志链路,不进入滤波。
机械整改通过标准
进入滤波前至少应确认:
- 所有已知机械缺陷已经关闭;
- 无可见松动、弯轴、坏桨和轴承异常;
- 飞控软安装无碰壳、压实或线束旁路;
- 相同测试下异常峰可重复地降低或已有合理来源;
- 没有持续增长的裁剪证据;
- 电机和电调温度在项目限制内且分布合理;
- 日志完整、采样率已知;
- 整改记录可回滚;
- 仍存噪声已明确进入滤波候选表。
通过表示可以研究滤波,不表示可以提高控制增益。
结果标签
基线日志完整性:通过/不通过
机械缺陷:已关闭/未关闭/未发现
单变量整改记录:完整/不完整
复测条件一致性:通过/有差异
dropout:填写比例与位置/不明
有效采样率:填写Hz/不明
电机与电调温度:通过/不通过/未测
机械阶段:通过/阻断/证据不足
滤波阶段:允许/禁止
PID与前馈:未开始
检查理解
- 为什么频谱窄峰不能直接等同于某个损坏部件?
- 哪些机械问题绝不能用增加滤波掩盖?
- 为什么软安装过软也可能造成问题?
- ArduPilot的
VIBE数值为什么不能作为跨平台标准? - 为什么每轮机械整改只能改变一个明确变量?