配置前基线与平台路线
配置开始前,先把“这是谁、现在是什么状态、准备改成什么、失败如何恢复”写清楚。飞控能被某个软件连接,不等于该软件、固件和硬件目标相互兼容。
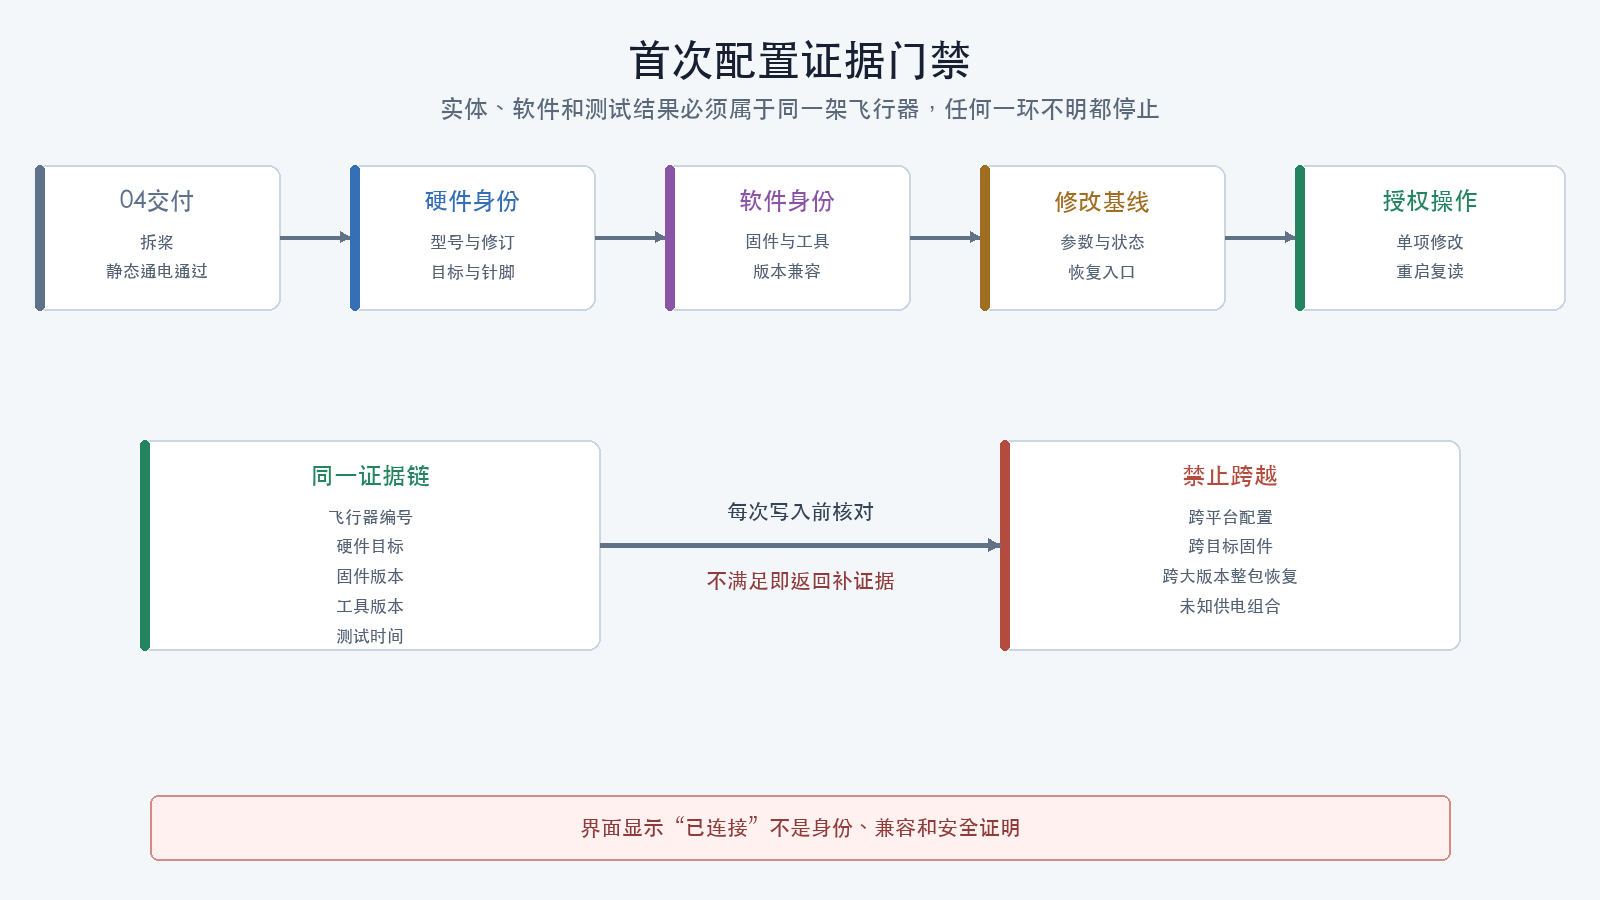
先接收04交付包
在工位上逐项核对:
| 输入 | 必须读取的内容 | 本篇动作 |
|---|---|---|
| 最终BOM | 飞控、电子调速器、接收机、导航、电源模块的准确型号和版本 | 与实物丝印、标签和照片互证 |
| 竣工连接表 | 电源、地、发送、接收、输出和遥测端点 | 转换为后续端口配置表 |
| 电源树 | USB、稳压轨、动力电池和外设供电关系 | 确定每一步使用哪种供电 |
| 方向记录 | 机头、飞控箭头、外置传感器箭头 | 作为姿态验证的物理基准 |
| 限流通电记录 | 电压、静态电流、关键电源轨和停止条件 | 不因进入软件配置而放宽 |
| 安装暂定项 | 磁干扰、振动、射频、散热和视场 | 05能验证的先处理,其余转入B/C层门禁 |
| 未完成项 | 固件、校准、遥控、执行器、带载试验 | 不得提前标记通过 |
若实物与交付包不一致,暂停配置并更新装配记录。软件中的名称不能覆盖实物证据。
建立飞行器身份卡
每架飞行器单独建立身份卡:
项目编号:
机体构型:
飞控厂商/型号:
飞控硬件版本:
处理器:
板级目标:
引导加载程序或恢复入口:
固件项目:
固件版本/提交:
固件文件名:
固件SHA-256:
配置工具与版本:
配置工具来源:
配置接口:
首次识别日期:
操作者:
STM32F405、H7或“F7飞控”只说明处理器系列,不能唯一确定板级目标。相同处理器上的时钟、传感器、存储、输出定时器、USB标识和针脚可能完全不同。
冻结当前状态
拍照
至少保存:
- 整机俯视图,能同时看到机头和飞控方向;
- 飞控正反面丝印;
- USB接口和启动/恢复按键;
- 外置磁力计或组合导航模块方向;
- 接收机和天线;
- 飞控到电子调速器连接;
- 电源模块和电流测量路径;
- 电机编号的临时实体标签。
照片用于确认身份和方向,不代替针脚表和测试数据。
只读连接
第一次连接优先只使用硬件资料允许的USB供电,并保持动力电池断开。连接后只读取:
- 设备枚举名称和端口;
- 固件项目、版本、构建标识和板级目标;
- 配置工具报告的兼容状态;
- 已发现传感器和外设;
- 当前机型、方向和解锁状态;
- 可用存储与错误信息。
若USB不能给接收机、导航模块或电子调速器供电,这是正常的电源域差异,不应立即并接动力电池。先回到电源树确认允许的供电组合。
四个平台从哪里进入
平台不是由读者在四项中任选。先按四平台操作入口卡核对04批准项目与飞控只读身份;两者不一致时停止。
| 平台 | 固件身份 | 配置工具 | 首次配置重点 |
|---|---|---|---|
| Betaflight | 目标、版本和构建信息 | Betaflight App | 端口、接收机、机架方向、模式、电子调速器协议和失联 |
| INAV | 目标、版本和构建信息 | 对应版本INAV Configurator | 机型、传感器、导航、端口、接收机和安全动作 |
| ArduPilot Copter | 板卡、载具固件和版本 | Mission Planner或受支持地面站 | 参数、机架类型、传感器、遥控、执行器和预解锁检查 |
| PX4 | 板级目标、固件版本和硬件身份 | QGroundControl | 机型、方向、传感器、遥控、执行器和安全配置 |
界面相似不等于配置可迁移。四个平台对机型、输出函数、失联阶段、返航前提和参数持久化的定义不同。
配置工具也是受控对象
记录配置工具:
- 名称和版本;
- 下载地址;
- 发布者;
- 文件哈希或安装来源;
- 支持的固件范围;
- 操作系统和连接方式;
- 浏览器版、渐进式网页应用(PWA,Progressive Web App)或桌面应用形态;
- 使用日期。
Betaflight在2026版本采用Betaflight App工作流。旧版Configurator教程中的页面名称、默认值和兼容关系不能自动用于2026.6.2。
不要从搜索广告、文件分享站或不明镜像下载安装包。配置工具可以写入安全参数、刷写固件和发送执行器测试命令,应按开发工具同等管理来源与版本。
供电状态表
在操作前填写:
| 状态 | USB | 外部5伏 | 动力电池 | 哪些设备工作 | 允许动作 |
|---|---|---|---|---|---|
| A | 接通 | 断开 | 断开 | 按实测填写 | 只读识别、备份 |
| B | 按资料 | 接通 | 断开 | 按实测填写 | 传感器、接收机配置 |
| C | 按资料 | 按资料 | 经限流接通 | 按实测填写 | 电池测量、必要的无桨输出 |
| D | 按资料 | 按资料 | 直接接通 | 按批准程序填写 | 仅限已通过前级门禁的台架 |
如果两个电源可能同时给同一电源轨供电,必须从原理图或厂商资料确认理想二极管、肖特基二极管、开关或隔离结构。不要凭“以前这样插过”判断。
建立证据目录
推荐逻辑结构:
飞行器编号/
├── 00-身份与照片/
├── 01-修改前基线/
├── 02-固件与恢复/
├── 03-端口与传感器/
├── 04-校准/
├── 05-遥控与失联/
├── 06-电池测量/
├── 07-执行器/
├── 08-安全动作/
└── 09-最终交付/
目录名称只是建议。关键是每份证据都能关联飞行器身份、固件版本、时间、操作者和测试条件。
配置变更记录
每次变更写一行:
| 时间 | 配置项 | 修改前 | 修改后 | 原因 | 重启要求 | 验证结果 | 恢复方法 |
|---|---|---|---|---|---|---|---|
| 待填 | 例如飞控方向 | 待填 | 待填 | 实体安装证据 | 是/否 | 姿态三轴验证 | 恢复旧值 |
一次只改变一个可以独立验证的功能组。若向导一次写入大量参数,保存向导前后的完整差异,并逐项解释。
初始停止条件
以下任一项未解决,不进入刷写:
- 实物无法唯一识别;
- 当前固件和目标不匹配;
- 配置工具报告不支持;
- 找不到当前配置导出方式;
- 找不到板卡恢复入口;
- 供电组合可能回灌;
- USB连接不稳定或反复枚举;
- 当前系统已经有硬件错误、异常复位或存储错误;
- 螺旋桨未被物理移除。
本篇放行条件
- 04交付包完整且与实物一致;
- 飞行器身份卡已填写;
- 固件项目、版本、板级目标和配置工具已绑定;
- 飞控和外置传感器方向照片完整;
- 供电状态表已填写;
- 当前只读状态已保存;
- 每项修改都有变更记录模板;
- 螺旋桨仍未安装;
- 未执行任何解锁或执行器命令。
检查理解
- 为什么处理器型号不能代替板级目标?
- 为什么配置工具版本也要进入证据包?
- USB连接后部分外设不工作时,为什么不能直接并接所有电源?
- 软件显示的飞控名称与实物丝印冲突时,以什么为起点排查?
- 为什么向导完成不等于配置通过?