状态估计、控制器与执行器链路
状态估计器回答“飞行器现在怎样运动”,控制器计算“需要什么力和力矩”,控制分配再回答“每个电机或舵机应输出多少”。这三层的数据不能跳过单位、坐标、时间和有效性检查直接相连。
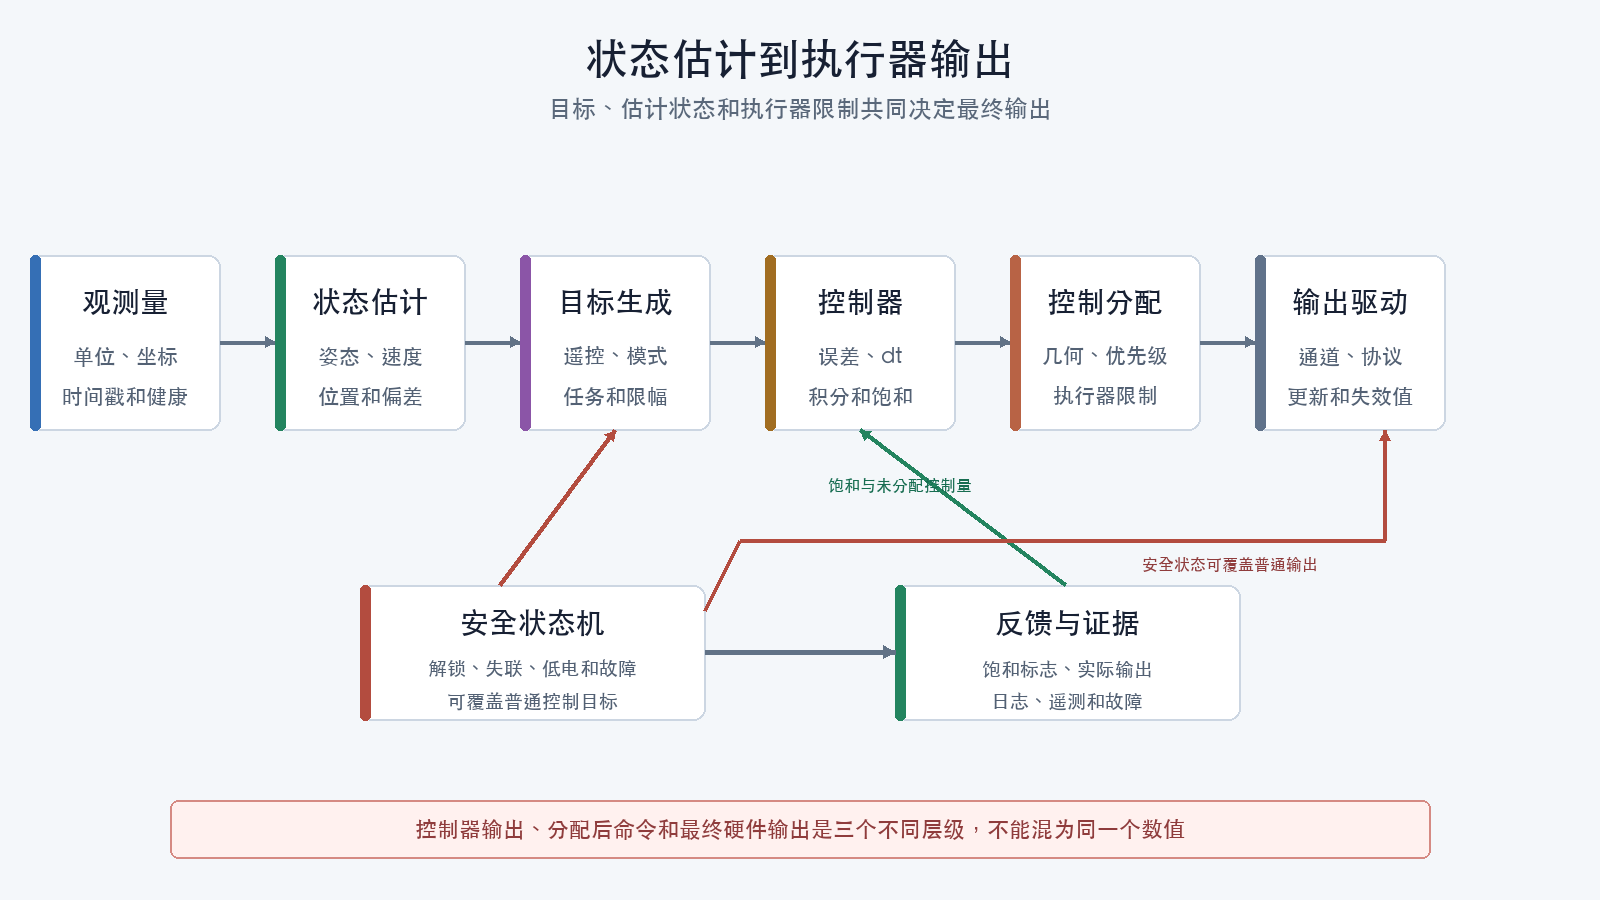
状态估计器的输出不是传感器原始值
估计器可能融合:
- 陀螺仪;
- 加速度计;
- 磁力计;
- 气压计;
- 全球导航卫星系统;
- 光流;
- 测距;
- 空速;
- 外部视觉或里程计。
它输出的姿态、角速度、速度、位置、偏差和不确定度,通常已经经过坐标变换、模型预测和多源校正。
上层模块应同时检查:
- 状态是否有效;
- 数据时间戳和年龄;
- 坐标系;
- 单位;
- 原点和高度基准;
- 估计器实例;
- 创新、一致性或健康标志;
- 发生重置时的跳变量。
目标值来自哪里
目标值可能来自:
- 遥控器;
- 姿态或速度模式;
- 位置控制器;
- 任务规划器;
- 伴随计算机;
- 安全或失效策略。
模式切换不仅是更换一个目标来源,还可能需要:
- 重置积分状态;
- 对齐当前目标;
- 限制目标变化率;
- 处理坐标系转换;
- 确认新模式所需状态有效;
- 避免输出阶跃。
串级控制
多旋翼常使用多层控制:
并非所有模式都会使用全部层级。人工角速度模式可能直接产生角速度目标;位置模式则会经过更多外环。
内环通常需要更高更新率和更低延迟。外环频率较低,不代表它可以使用过期或坐标错误的数据。
控制器接口必须完整
控制器输入至少需要:
- 目标值;
- 测量或估计值;
- 时间步长;
- 有效状态;
- 允许输出范围;
- 模式和复位条件。
输出至少需要:
- 控制量;
- 饱和状态;
- 限幅原因;
- 控制器健康状态;
- 可用于日志的中间量。
只传递一个浮点数组会隐藏单位、坐标和有效性,增加误接风险。
时间步长不能默认恒定
积分和微分计算都依赖时间步长dt。若调度发生抖动,固定使用名义周期可能造成误差。
常见处理方式包括:
- 从单调时间戳计算实际
dt; - 对异常过小或过大的
dt设置边界; - 在长时间暂停或模式切换后重置状态;
- 记录周期和截止期限违约;
- 不允许负值、零值或非数值进入控制器。
具体策略必须与算法设计一致,不能简单地把任何异常dt截成一个固定值后继续飞行。
饱和与抗积分饱和
执行器输出存在上下限。当期望力矩超过能力时:
- 某些电机达到最大或最小;
- 控制分配无法同时满足全部轴;
- 积分项可能继续累积;
- 恢复后可能产生明显过冲。
抗积分饱和(Anti-Windup)用于在输出受限时约束或回退积分状态。它必须知道实际饱和方向和控制分配结果,不能只对积分值设置一个孤立上限。
控制分配不是简单加减
控制分配需要考虑:
- 电机或舵机几何位置;
- 推力方向;
- 旋转方向和反扭矩;
- 执行器最小、最大和失效值;
- 不同控制轴优先级;
- 非线性推力模型;
- 执行器失效或禁用;
- 倾转、舵面或其他可变构型。
四旋翼的固定混控矩阵只是最简单情况。更换电机编号、构型、旋向或输出协议后必须重新验证。
从归一化命令到物理输出
执行器驱动可能接收归一化命令、转速目标、推力目标或脉宽值。随后还可能经过:
- 最小和最大限制;
- 解锁状态门控;
- 失效值;
- 电机停止或怠速逻辑;
- 电池电压补偿;
- 非线性映射;
- 协议编码;
- 通道重排;
- 输出更新和遥测。
必须区分“控制器输出”“分配后命令”和“最终写入硬件的值”。日志只记录其中一层时,不能据此推断其他层完全一致。
安全状态优先于普通目标
以下状态可能覆盖正常控制命令:
- 未解锁;
- 解锁前检查失败;
- 遥控或数据链失联;
- 状态估计无效;
- 电池或电源故障;
- 执行器故障;
- 看门狗和系统错误;
- 上锁/解除动力;
- 停桨或电机停止;
- 飞行终止。
这些状态的优先级、锁存和恢复条件必须明确。不能新增一个控制模式后绕过现有安全状态机。
PX4 v1.17.0的多旋翼链路示例
以下对象可以把抽象框图落到真实源码。名称和关系只对固定的v1.17.0基线负责:
| 阶段 | 代表模块或主题 | 追踪重点 |
|---|---|---|
| IMU整理 | vehicle_imu主题 |
积分后的角增量、速度增量和采样时间 |
| 状态估计 | src/modules/ekf2 |
订阅vehicle_imu,发布vehicle_attitude等状态 |
| 姿态控制 | src/modules/mc_att_control |
姿态目标与实际姿态生成vehicle_rates_setpoint |
| 角速度控制 | src/modules/mc_rate_control |
角速度与目标生成vehicle_torque_setpoint和vehicle_thrust_setpoint |
| 控制分配 | src/modules/control_allocator |
把力和力矩目标分配到执行器,发布actuator_motors |
| 输出驱动 | 目标板启用的输出模块与驱动 | 把actuator_motors映射到真实通道和协议 |
在源码根目录执行:
rg "vehicle_imu" src/modules/ekf2
rg "vehicle_rates_setpoint" src/modules/mc_att_control src/modules/mc_rate_control
rg "vehicle_torque_setpoint|vehicle_thrust_setpoint" \
  src/modules/mc_rate_control src/modules/control_allocator
rg "actuator_motors" src/modules/control_allocator src/drivers
每次搜索都要继续回答三个问题:
- 谁发布、谁订阅;
timestamp和timestamp_sample分别表示什么;- 哪个板级配置和运行状态真正启用了该模块。
不要把这张表理解为函数直接逐层调用。PX4主要通过uORB主题连接模块,调度时刻和数据年龄必须单独检查。
修改控制链前的最小证据
- 输入和输出单位明确;
- 坐标系和旋转方向明确;
- 时间戳来源和最大样本年龄明确;
- 模式进入、退出和状态重置明确;
- 输出限幅和饱和反馈明确;
- 非数值、无穷大和越界输入被处理;
- 执行器断开、失联和估计失效行为明确;
- 仿真覆盖静止、阶跃、扰动和饱和;
- 基线与修改版使用相同测试场景比较;
- 首次硬件验证拆除螺旋桨。
检查理解
- 状态估计输出为什么不能只看数值而忽略时间和有效标志?
- 模式切换时为什么可能需要重置控制器状态?
- 固定使用名义
dt有什么风险? - 抗积分饱和为什么需要知道实际输出限制?
- 为什么控制器输出不一定等于最终电机命令?