速率、Expo与模式响应
速率和指数曲线(Expo,Exponential)决定操作者输入如何变成姿态或角速度目标,主要改变“手感”和任务可用性。比例积分微分控制器(PID,Proportional-Integral-Derivative Controller)及相关滤波负责飞行器能否稳定、准确地跟随这些目标。
两类参数不能混为一谈。飞行器存在振荡、过冲、漂移、动力饱和或机械异常时,应先恢复闭环稳定性,再讨论摇杆曲线。降低速率可能暂时让问题不明显,但不会修复控制问题。
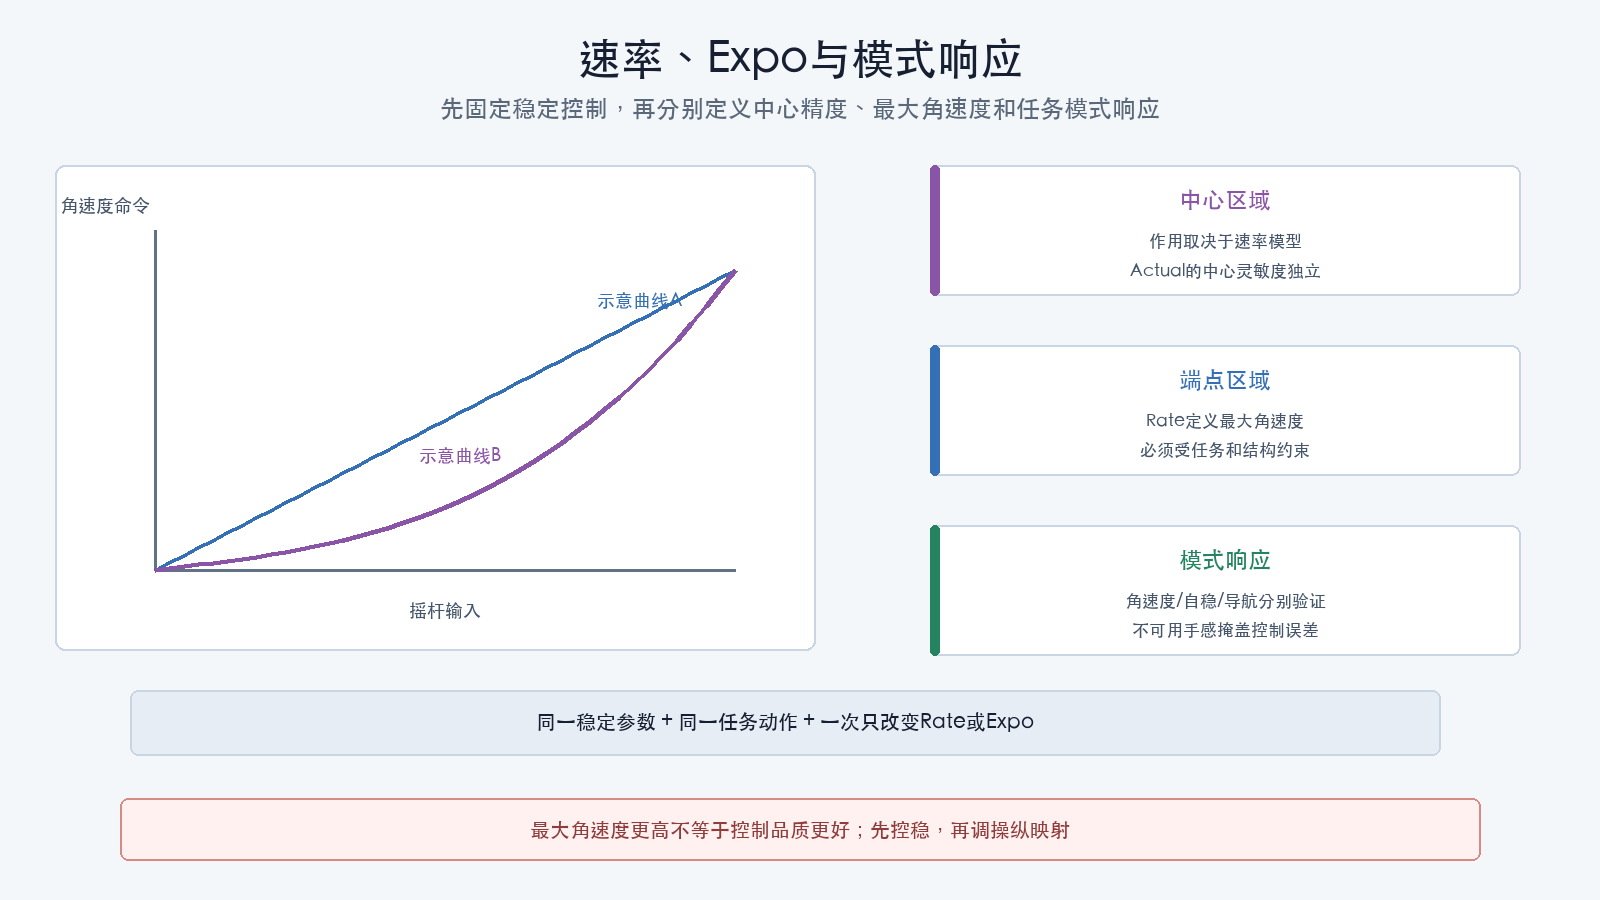
三类参数分别控制什么
不同平台使用的名称和数学模型可能不同,但通常都包含三个可以区分的作用。
中心灵敏度
中心灵敏度描述摇杆在中位附近小幅移动时,目标量变化有多快。
中心过于灵敏时,常见表现包括:
- 悬停和狭窄空间修正显得突兀;
- 操作者的细小手抖被放大;
- 云台画面出现频繁的小幅姿态变化;
- 模式切换后的第一下输入过强。
中心过于迟钝时,常见表现包括:
- 小扰动需要更大杆量才能修正;
- 精确航线或构图难以保持;
- 操作者持续增加输入后突然得到较大响应;
- 接近地面时难以作细小姿态调整。
中心灵敏度不是PID比例增益。前者改变期望值如何随输入变化,后者改变闭环如何根据误差产生控制作用。
曲线与Expo
在许多速率模型中,Expo用于改变中心区域与外侧区域之间的输入曲线,但它是否改变中心斜率或端点能力取决于具体公式。
必须先确认平台对Expo的定义:
- 正值是否让中心更柔和;
- 曲线作用于角度目标还是角速度目标;
- 曲线是否与基础速率、超级速率或响应时间共同计算;
- 配置工具显示值是否已经换算;
- 每个轴能否独立设置;
- 不同配置档或飞行模式是否使用不同曲线。
不能仅凭“Expo越大越柔和”的经验操作。不同平台、版本和模型可能使用不同公式,界面名称相同也不保证含义相同。
例如,Betaflight的Actual Rates模型把Center Sensitivity和Max Rate作为独立输入,Expo主要移动曲线拐点,不改变中心灵敏度和最大速率;Quick Rates及其他模型的参数耦合方式不同。修改前必须固定速率模型并保存修改前后曲线。
最大角速度或最大姿态命令
在角速度模式中,满杆通常对应最大期望角速度。它决定飞行器在操作者持续给满输入时能够请求多快的滚转、俯仰或偏航。
在自稳角度模式中,满杆通常先对应最大倾角,外层角度控制器再生成角速度目标。此时:
- 最大倾角不等于最大角速度;
- 外层响应速度会影响到达目标倾角的过程;
- 内层角速度控制仍负责跟随;
- 导航、速度或位置限制可能进一步约束响应。
因此,界面中的“速率”必须结合当前模式和参数元数据解释,不能默认它总是角速度上限。
模式改变的是命令语义
同一个摇杆位置在不同模式下可能代表完全不同的目标。
角速度模式
角速度模式通常把滚转、俯仰和偏航输入映射为角速度目标。
松杆后目标角速度回到零,但机体不一定自动回到水平。适用性取决于操作者能力、任务需求、场地和批准包线。
需要分别验证:
- 中心附近的小角速度请求;
- 常用杆量下的跟随;
- 满杆目标是否达到批准上限;
- 松杆后的停止响应;
- 三个轴的差异是否有明确理由。
自稳角度模式
自稳角度模式通常把滚转和俯仰输入映射为倾角目标,松杆后回到水平目标。
应关注:
- 中心附近倾角变化是否足够细腻;
- 最大倾角是否满足任务且不越过批准边界;
- 角度目标到角速度目标的过渡是否平顺;
- 偏航轴是否仍采用角速度命令;
- 松杆回正是否出现过冲或振荡。
若松杆回正存在控制异常,不能只增加Expo让操作者少触发问题。
混合或过渡模式
部分平台提供角速度与自稳特性混合、姿态限制逐步释放或其他过渡模式。
这类模式必须根据固定版本文档和实际日志确认:
- 混合发生在哪一段杆量;
- 模式边界是否连续;
- 端点对应倾角还是角速度;
- 切入与切出时控制目标如何变化;
- 安全动作是否会强制进入其他模式。
模式名称不能代替控制语义。名称相近的平台功能也可能不同。
位置、速度与任务模式
位置保持、速度控制、航线、返航和自动任务通常不直接使用人工速率曲线控制全部运动。
应区分:
- 摇杆是在请求倾角、速度、位置偏移还是航向变化;
- 导航控制器是否设置独立速度、加速度和倾斜限制;
- 手动输入是否覆盖、偏置或暂停任务;
- 模式切换时目标是否无突变;
- 自动模式限制是否属于批准飞行包线。
不要把人工模式中满意的速率配置直接视为自动任务响应已经通过。
调校前硬门禁
开始手感调校前必须确认:
- 机体结构、紧固件、电机和螺旋桨状态正常;
- 传感器方向、校准和健康状态通过;
- 遥控通道、端点、中位、死区和失联检测通过;
- 电机映射、转向和混控正确;
- 当前固件、硬件和完整参数已归档;
- 基础PID、滤波和前馈配置已在批准条件下证明稳定;
- 无持续振荡、异常噪声、过热或输出饱和;
- 测试场地、人员边界、天气和中止程序已批准;
- 当前电池、载荷和任务剖面处于已有批准包线内。
- 本轮D层测试卡已经独立签署:中心和常用杆量测试至少为D1;端点、模式切换或代表性任务动作必须按D2批准。
任一项不满足,状态记为阻断,不进入速率或Expo试飞。
先控稳,再调手感
调校顺序固定为:
- 排除机械、电气、传感器和执行器故障;
- 在基准速率下证明闭环稳定;
- 固定PID、滤波、混控和动力限制;
- 明确每个模式中的输入语义;
- 调整中心灵敏度;
- 检查中段曲线连续性;
- 在批准包线内验证端点能力;
- 重复模式切换和任务动作;
- 冻结通过的速率配置并归档差异。
速率调校期间若必须修改PID或滤波,应终止当前对比。先建立新的稳定性基线,再从速率基线重新开始。
建立修改前基线
基线至少记录:
- 飞行器身份和硬件修订;
- 固件版本、提交和配置工具版本;
- 完整参数导出及文件摘要;
- 当前速率模型或输入映射模型;
- 滚转、俯仰和偏航的全部相关参数;
- 各模式、配置档和开关映射;
- 遥控端点、中位、死区和链路设置;
- PID、滤波和前馈配置摘要;
- 电池、螺旋桨、质量、重心和载荷;
- 天气、场地和任务剖面;
- 日志配置、采样能力和时间基准。
- D1或D2授权编号、允许动作、子包线、中止条件和签署人。
没有完整基线时,不允许仅靠截图开始修改。
定义任务响应
速率没有脱离任务的“最佳值”。应先为每种任务写出可观察要求。
| 任务 | 重点 | 不应牺牲 |
|---|---|---|
| 精细悬停或巡检 | 中心分辨率、低速可预测性 | 抗扰与中止能力 |
| 影像飞行 | 平滑输入、模式过渡、航向一致性 | 足够的姿态恢复余量 |
| 航线与测绘 | 自动模式限制、手动接管一致性 | 接管后可控性 |
| 高机动人工飞行 | 端点角速度、中段线性 | 闭环稳定与动力余量 |
| 训练 | 可预测、重复性、教员接管 | 既定训练包线 |
每个要求应有测试动作、合格判据和停止条件。不能用“更顺”“更跟手”作为唯一验收语句。
单变量调整方法
每轮只改变一个可解释因素:
- 只改变中心灵敏度,保持端点目标不变;
- 或只改变Expo,核对中心和中段变化;
- 或只改变最大角速度,保持中心目标可比;
- 一次只处理一个轴或一组明确耦合的轴;
- 不同时切换速率模型、PID配置档和飞行模式;
- 不在同一轮更换电池类型、螺旋桨或载荷。
平台参数可能互相耦合。若改变一个字段会同时影响中心斜率和端点,应根据固定版本公式生成修改前后曲线,不能把它称为单一效果。
地面与仿真预检
装桨飞行前,先完成:
- 读取运行态,确认目标配置档已经激活;
- 缓慢移动各轴摇杆,检查目标连续、方向正确;
- 记录中位、半杆和满杆对应的目标量;
- 切换所有计划模式,确认命令语义;
- 验证模式切换不会意外解锁或改变安全状态;
- 在固定版本仿真或回放中检查目标上限;
- 恢复开关默认位置并执行冷启动复核;
- 对比导出参数,确认只有批准字段发生变化。
地面显示只能验证映射和状态,不能代替真实气动力条件下的响应测试。
渐进试飞测试卡
每张测试卡只覆盖当前已批准包线内的一小步。
建议顺序为:
- 基线配置短时悬停,确认状态没有退化;
- 当前模式下执行小幅、单轴、对称输入;
- 执行常用杆量的阶梯或往返输入;
- 检查松杆停止或回正;
- 在仍有高度、空间和动力余量时扩大杆量;
- 分别验证滚转、俯仰和偏航;
- 验证计划使用的模式切换;
- 执行一段代表性任务动作;
- 着陆后立即检查温度、损伤和日志完整性;
- 只在本轮通过后批准下一步。
不得从悬停直接跳到满杆机动。端点测试必须有明确高度、方向、速度、空域、观察员和中止条件。
每轮必须记录的数据
至少记录:
- 实际遥控输入;
- 飞控生成的角度或角速度目标;
- 实际姿态和角速度;
- 模式和配置档;
- PID各项或等效控制输出;
- 电机或执行器输出与饱和状态;
- 油门、供电电压和电流;
- 振动、剪裁或传感器健康标志;
- 操作者口令、动作时间和主观评价;
- 中止、异常和恢复过程。
主观手感应与日志时间点关联。例如记录“测试卡3,第4次俯仰往返,停止偏急”,而不是只写“俯仰不舒服”。
如何解释常见现象
| 现象 | 先检查 | 不应立即采取的动作 |
|---|---|---|
| 中心轻触就晃动 | 输入噪声、死区、中心斜率、闭环振荡 | 直接大幅增加Expo |
| 满杆仍转得慢 | 目标值、模式限制、动力余量、输出饱和 | 直接提高PID |
| 目标很快但实际跟不上 | 动力、饱和、控制增益、滤波和结构 | 继续提高最大速率 |
| 松杆后过冲 | 目标轨迹、闭环阻尼、积分状态 | 用低速率隐藏 |
| 模式切换突跳 | 两侧目标语义、当前姿态、切换逻辑 | 让操作者记住补杆 |
| 只有偏航迟缓 | 偏航目标、动力分配、机架气动和饱和 | 复制滚转参数 |
日志中目标已经平滑而实际响应振荡,问题属于闭环、动力或结构,不属于Expo曲线。
日志中实际响应准确跟随目标,但操作者难以给出细小命令,才有充分理由检查中心灵敏度和Expo。
停止条件
出现以下任一情况,立即结束当前飞行并返回诊断:
- 高频或低频振荡;
- 目标与实际响应明显分离;
- 电机输出持续饱和;
- 异常振动、噪声、温度或气味;
- 模式、配置档或输入语义不确定;
- 位置、姿态、遥控或动力告警;
- 飞行器超出当前批准高度、速度、姿态或距离;
- 操作者工作负荷超过测试卡预期;
- 日志未启动或关键字段缺失;
- 天气、场地或人员边界改变。
停止后保留现场参数和原始日志。未经分析,不继续用另一组速率“试试看”。
通过标准
速率与模式响应通过,至少需要证明:
- 基础闭环在修改前后都稳定;
- 中心输入满足任务所需的分辨率;
- 中段曲线连续且操作者可预测;
- 端点目标不超过项目批准限制;
- 实际响应能在动力和控制余量内跟随目标;
- 各模式命令语义和切换行为已经验证;
- 代表性任务动作可重复完成;
- 没有用速率参数掩盖控制、机械或动力问题;
- 修改差异、原始日志和回滚配置完整;
- 通过范围只覆盖已执行的条件。
检查理解
- 中心灵敏度和最大角速度分别影响什么?
- 为什么Expo不能修复闭环振荡?
- 同一摇杆位置在角速度模式和角度模式中有什么不同?
- 为什么模式分别通过不等于模式切换已经通过?
- 什么证据能够支持三轴使用不同速率?
- 为什么速率调校期间修改PID后要重新建立基线?