滤波配置与噪声延迟权衡
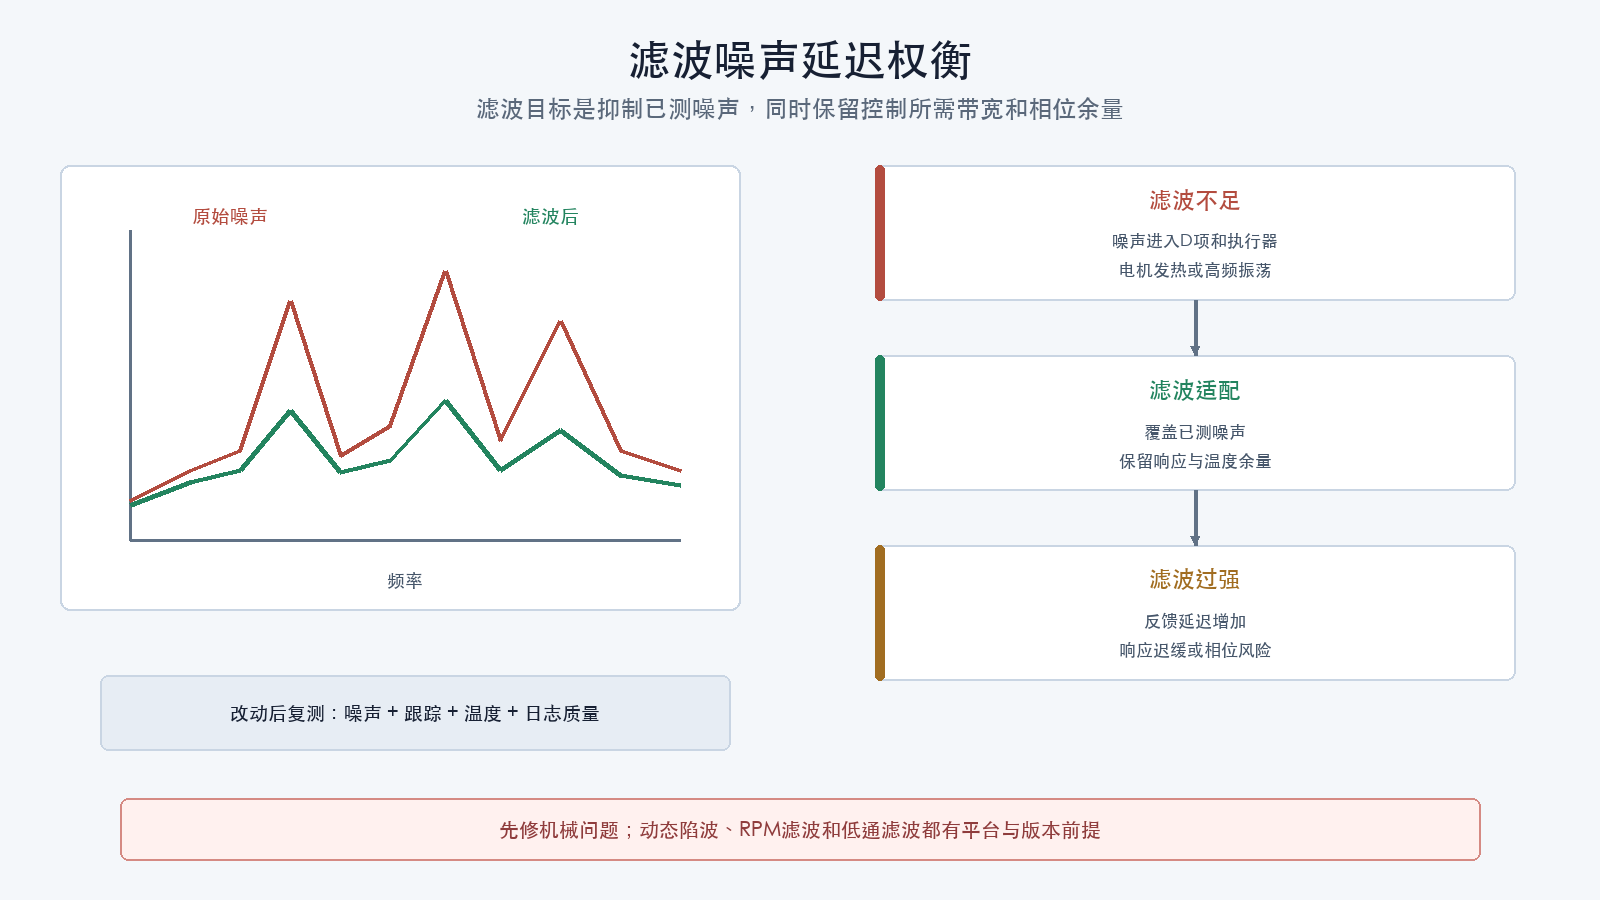
滤波的作用是抑制机械整改后仍然存在、且日志能够定位的噪声。滤波越强通常延迟越大;滤波越弱,进入控制器和电机的高频噪声越多。
本节不提供可以照抄的截止频率、陷波中心、带宽、谐波数或平台默认值。每个配置必须由当前飞行器的有效日志、硬件能力和短测试结果支持。
滤波验证位于比例积分微分控制器(PID,Proportional-Integral-Derivative Controller)与前馈调校之前,两者在本章保持不变。
本章使用的控制循环、采样率、快速傅里叶变换、每分钟转数、数字油门协议和日志丢帧统一按专题术语表解释。
前置门禁
进入本节前必须确认:
- 已取得获批C层首次飞行和健康基线悬停日志;
- 日志文件、字段、时间戳和采样率完整;
- dropout没有覆盖分析窗口;
- 松动、弯轴、坏桨和轴承问题已经排除;
- 飞控软安装没有压实、碰壳或被线束旁路;
- 机架、载荷和附件没有未关闭的机械异常;
- 电机与电调温度基线已经记录;
- 当前配置和恢复配置均可用。
- 本轮D1滤波测试卡已经独立签署,包含授权编号、唯一滤波改动、允许动作、包线、中止条件和批准人。
任一机械问题未关闭时,滤波调整状态必须写为阻断。
日志采样率不明或dropout位置不明时,禁止根据频谱移动截止频率或陷波。
固定边界
本节遵循以下边界: 1. 不改变PID或前馈; 2. 不改变螺旋桨、电机、载荷和软安装; 3. 每次只修改一个滤波机制或一组不可分割参数; 4. 每次只进行预先批准的短测试; 5. 每次落地后立即检查日志; 6. 每次落地后检查各电机和电调温度; 7. 无改善、结果矛盾或温升异常时立即回滚。 如果必须更换机械部件,应结束本轮滤波比较,返回机械整改并重建基线。
滤波改变了什么
滤波器会改变信号的幅度和相位。 幅度衰减决定某个频带被压低多少。 相位变化表现为反馈更晚到达控制器,也就是控制延迟增加。 控制器面对延迟时更容易: - 追赶已经过去的运动; - 产生过冲; - 在结构共振处积累相位损失; - 需要更保守的控制增益; - 降低快速指令跟随能力。 放宽滤波则可能: - 提高响应速度; - 让陀螺仪噪声进入P项; - 让D项放大高频噪声; - 使电机输出快速抖动; - 增加电机和电调温升; - 缩短续航或损坏动力部件。 目标不是“滤波最少”或“曲线最干净”,而是在当前机体上保留足够稳定裕度。
常见滤波机制
低通滤波
低通滤波衰减截止频率以上的成分。 降低截止频率通常增强高频抑制,同时增加控制带宽内的相位延迟。 如果宽带噪声来自机械碰擦或轴承损伤,继续降低截止频率不是合格整改。
静态陷波
静态陷波针对已知、相对固定的窄频带。 适用前提: - 峰值可重复; - 中心频率在不同窗口中稳定; - 不是采样伪影; - 机械源已经检查; - 带宽只覆盖必要范围。 过宽的陷波会在更大频带引入不必要的相位影响。
动态陷波
动态陷波根据频谱估计或其他跟踪信息移动中心频率。 它适合跟踪变化的窄带噪声,但受到: - 循环频率; - 计算资源; - 检测窗口; - 最低和最高跟踪范围; - 谐波数量; - 信噪比; - 跟踪错误 的共同限制。 动态陷波不是机械缺陷探测器,也不能保证每个峰都被正确追踪。
转速跟踪陷波
转速跟踪陷波使用电子调速器或转速传感器提供的真实转速。 它的证据链包括: - 转速来源受支持; - 每个电机都有连续反馈; - 时间戳与陀螺仪可对齐; - 电机磁极数真实; - 转速换算合理; - 噪声轨迹与基频或谐波对应。 其中任何一项不成立,都不能只因为界面显示“已启用”而认定滤波有效。
分清原始信号和处理后信号
滤波评估至少需要区分: | 信号 | 用途 | | --- | --- | | 原始或尽量靠前的陀螺仪 | 判断机械与传感器输入噪声 | | 滤波后陀螺仪 | 判断控制器实际接收的噪声 | | D项输入或输出 | 判断微分噪声放大 | | 角速度目标与测量 | 判断延迟和跟踪 | | 电机或执行器输出 | 判断高频控制活动与饱和 | | 电机转速 | 关联旋转基频和谐波 | | 温度 | 验证滤波变化的动力风险 | 只看滤波后信号会隐藏输入噪声。 只看原始频谱则不能说明控制器实际承受了多少噪声。
分析窗口
使用同一日志中的多个窗口: 1. 起飞前静止段; 2. 稳定悬停段; 3. 小幅滚转段; 4. 小幅俯仰段; 5. 小幅偏航段; 6. D1测试卡明确批准时的短时提高推力段; 7. 动作后恢复段; 8. 着陆前稳定段。 起飞和着陆冲击单独标记,不与悬停频谱平均。 窗口长度、窗函数、重叠率、坐标范围和单位必须一致。 不同配置的图若自动缩放,视觉上更平滑不等于能量更低。
建立候选滤波表
对每个待处理噪声填写: | 字段 | 内容 | | --- | --- | | 信号与轴 | 原始/滤波后、滚转/俯仰/偏航 | | 工况 | 悬停、动作、推力区间 | | 频率行为 | 固定、随转速、宽带、间歇 | | 机械状态 | 检查和整改编号 | | 候选机制 | 低通、静态陷波、动态陷波、转速陷波 | | 预期收益 | 哪个频带应降低 | | 延迟风险 | 哪个控制动作可能变慢 | | 温度风险 | 需要比较的测点 | | 回滚 | 参数快照和恢复步骤 | 不能说明目标频带的滤波修改不进入飞行测试。
单变量测试方法
测试前
- 保存完整配置;
- 导出本轮参数差异;
- 写出唯一变量;
- 写出预期频谱变化;
- 写出允许的跟踪变化;
- 写出温度上限和中止条件;
- 确认日志容量与实际采样率;
- 确认天气和载荷与基线可比。
空中
- 使用与基线相同的短动作;
- 不增加动作幅度;
- 不同时验证新PID;
- 发现尖锐振荡立即落地;
- 发现动力异常立即执行批准的中止动作;
- 不为填满日志延长飞行。
落地
- 上锁(Disarm)并确认输出停止;
- 检查每个电机和电调温度;
- 记录异常气味、声音和松动;
- 等待日志写入结束;
- 下载原始日志;
- 先检查dropout和采样率;
- 再比较频谱、跟踪和输出;
- 接受、拒绝或回滚本轮变化。
评估噪声与延迟
一次合格比较应同时回答: - 目标噪声峰是否按预期下降; - 非目标频带是否受到影响; - 原始噪声是否变化; - 滤波后噪声是否变化; - 目标到响应的时间关系是否变差; - 过冲和衰减是否变化; - 电机高频输出活动是否变化; - 输出饱和是否变化; - 电机和电调温度是否变化; - 结果是否能在第二次短测试复现。
噪声下降但响应明显滞后,不是自动通过。
响应更快但电机温升、声音或高频输出恶化,也不是通过。
Betaflight 2026.6.2
固定使用2026.6.2版本输出、配置导出和对应分析工具。
Blackbox门禁
- 默认
1/4表示PID loop的四分之一,不是固定Hz; - 必须根据实际PID loop计算有效记录频率;
- Blackbox设备在很多硬件上可能为
NONE; - 设备为
NONE时没有可用于调校的机载Blackbox证据; - 日志解析错误或采样信息不明时禁止调滤波。
RPM滤波门禁
RPM滤波要求: - 支持且已正确配置的双向DShot; - 每个电子调速器都有可信返回; - 电机真实磁极数已核对; - 转速值连续且数量级合理; - 错误率和丢失情况符合项目标准; - 频谱轨迹能与转速关联。
磁极数不得按机型猜测,也不得照抄其他机体配置。
错误磁极数会使陷波跟踪错误频率。
动态陷波门禁
当PID loop低于2 kHz时,Betaflight动态陷波禁用。
这时不得在报告中把动态陷波写成“正在保护系统”。
需要先确认实际循环频率、任务负载和当前功能状态,再解释滤波后频谱。
不得为了启用动态陷波盲目提高循环频率;处理器负载、陀螺仪能力和输出协议同样是门禁。
INAV 9.1.0
固定使用9.1.0发布版、对应配置器和版本化配置导出。
INAV提供静态、动态、转速相关和其他滤波机制,但“功能存在”不代表当前机体全部需要启用。
约1/32的日志频率只有较低时间分辨率,官方说明不足以诊断振动或PID问题。
进行滤波判断前应确认: - Blackbox字段包含分析所需原始数据; - 记录比例足以覆盖目标频带; - 存储或串口没有造成关键丢帧; - 加速度计噪声没有被忽略; - 导航控制尚未用于掩盖基础姿态问题。
INAV多旋翼应先得到稳定的基础PID与Level表现,再调导航PID;当前阶段仍只完成滤波,不进入导航增益。
ArduPilot Copter 4.7.1
官方调校过程是: 1. 准备; 2. initial flight; 3. 评估; 4. 设置notch; 5. manual或QuikTune; 6. AutoTune; 7. input shaping。
这里的initial flight对应已经获批的基线飞行,不表示可以跳过日志和机械门禁。
机械整改通过后,使用原始IMU、频谱、电子调速器遥测或机载FFT证据选择动态谐波陷波来源。
配置前应确认: - 转速或频谱来源可信; - 中心频率会覆盖真实噪声; - 谐波数量有证据; - 每电机跟踪不会造成不可接受的额外延迟; - 滤波配置与CPU和日志能力相容; - VIBE与Clipping没有提示未关闭的机械问题。
VIBE通常低于30 m/s²、超过60 m/s²几乎必有问题以及持续增长的Clipping很严重,均只作为ArduPilot平台判据。
PX4 v1.17.0
PX4官方把滤波描述为噪声与控制延迟之间的权衡。
固定版本入口提供: - 陀螺仪低通; - D项独立低通; - 静态陷波; - 基于电子调速器转速或机载FFT的动态陷波; - 高频日志和Flight Review频谱。
官方明确要求:高振动车辆不能靠滤波调校修复,必须先修硬件。
动态转速陷波启用前必须确认电子调速器转速正确,必要时核对电机磁极数。
比较只在同一飞行器、同一坐标尺度和相近动作之间进行。
本知识库不照抄PX4文档中的示例截止频率;示例用于解释方法,不是当前机体的配置答案。
回滚判据
出现以下任一项立即恢复上一份已验证配置: - 电机或电调温度异常; - 高频声音或可见抖动增加; - 目标跟随延迟明显增加; - 动作后过冲或摆动恶化; - 输出饱和增加; - RPM反馈出现间断或错误; - 动态陷波未按预期工作; - 日志出现新的dropout; - 结果无法重复; - 同时发生未记录的其他配置变化。
回滚后也要保存失败日志,避免以后重复同一尝试。
滤波完成门禁
进入PID与前馈调校前必须确认: - 机械问题全部关闭; - 日志完整且有效采样率已知; - 原始和滤波后信号可以区分; - 目标噪声由明确机制处理; - 没有用低通掩盖宽带机械异常; - 没有依赖错误的转速或磁极数; - 关键动作的延迟和跟踪可接受; - 电机和电调温度通过; - 配置差异只有预期滤波项; - 最终滤波配置已经复测; - 回滚包可用。
结果标签
基线日志:有效/无效
机械整改:通过/阻断
D1授权编号:填写/未授权
滤波目标:填写信号、轴和频带
唯一变更:填写参数与旧值/新值
有效采样率:填写Hz/不明
dropout:填写比例与窗口/不明
目标噪声:改善/无变化/恶化
控制延迟:可接受/不可接受/证据不足
电机与电调温度:通过/不通过/未测
滤波阶段:通过/回滚/阻断
PID与前馈:允许开始/禁止
检查理解
- 为什么滤波更强不一定代表控制更好?
- 哪些条件缺失时不能启用转速跟踪陷波?
- Betaflight PID loop低于
2 kHz时动态陷波处于什么状态? - 为什么INAV约
1/32的日志不足以诊断振动和PID? - PX4为什么要求先修复高振动硬件?