常用单位、缩写与接口
无人机资料中经常同时出现电气单位、机械尺寸、无线电参数、飞控缩写和接口名称。它们描述的物理量不同,不能只根据字母相似进行推断。
本篇整理阅读飞控、电调、电机、电池和接收机说明书时最常见的单位与接口。
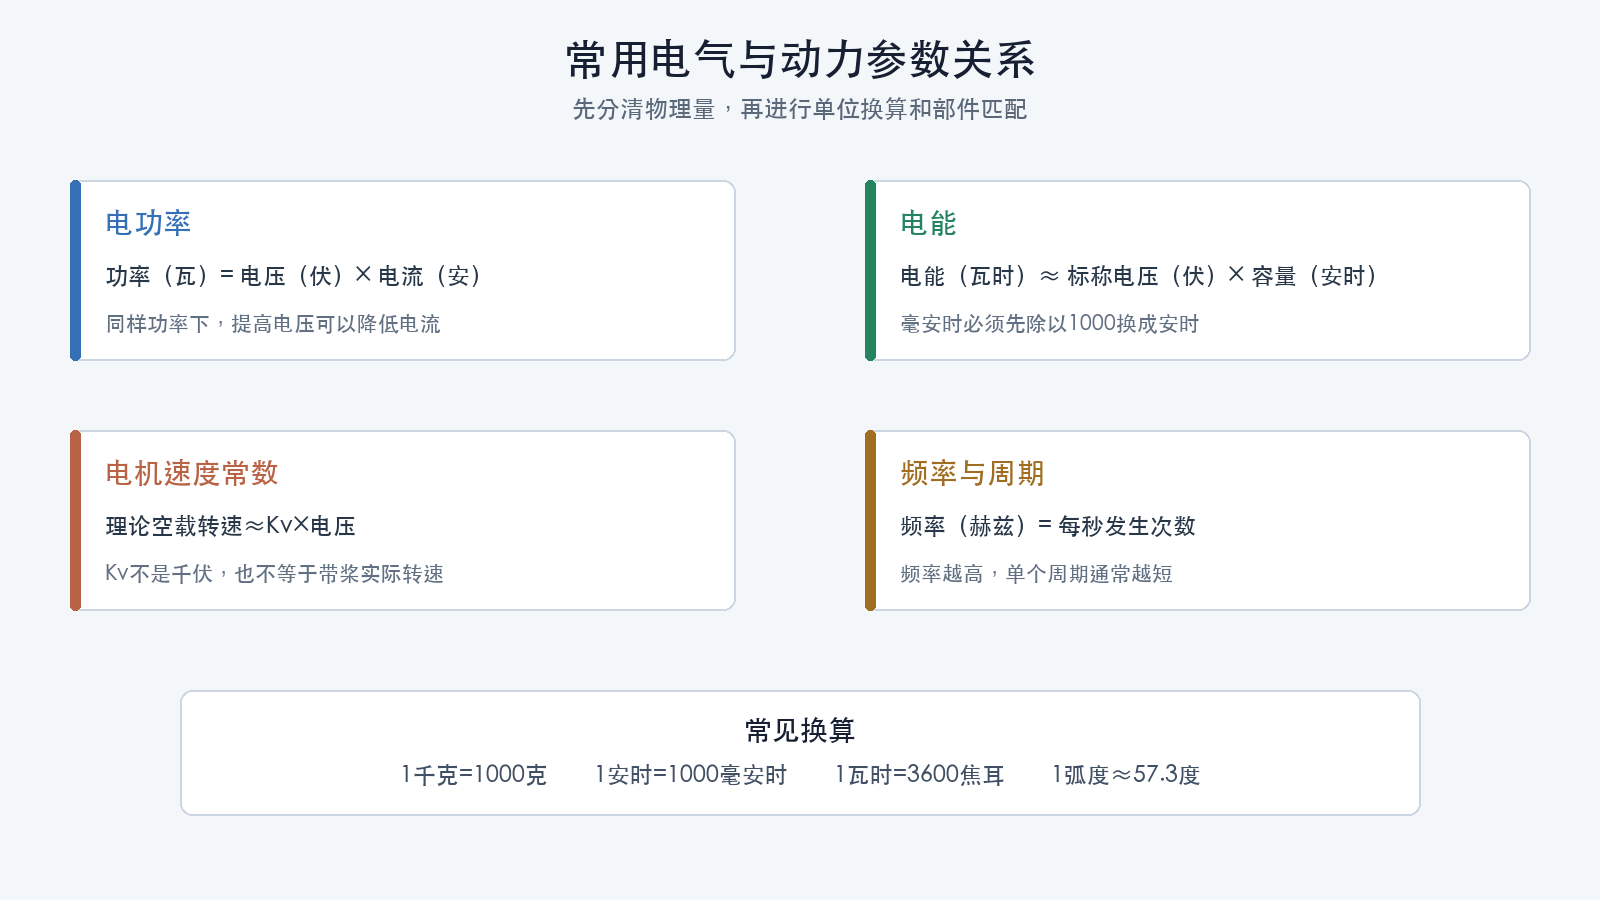
国际单位及工程常用单位
工程计算应优先转换到国际单位制(SI,International System of Units)。度、瓦时等单位在工程中很常见,但不属于国际单位制基本表达:
| 物理量 | 国际单位制单位 | 工程常用单位 |
|---|---|---|
| 长度 | 米(m) |
毫米(mm) |
| 质量 | 千克(kg) |
克(g) |
| 时间 | 秒(s) |
毫秒(ms)、微秒(μs) |
| 角度 | 弧度(rad) |
度(°) |
| 角速度 | 弧度每秒(rad/s) |
度每秒(°/s) |
| 频率 | 赫兹(Hz) |
千赫兹(kHz) |
| 力 | 牛顿(N) |
克力等效值 |
| 电压 | 伏特(V) |
毫伏(mV) |
| 电流 | 安培(A) |
毫安(mA) |
| 功率 | 瓦特(W) |
千瓦(kW) |
| 能量 | 焦耳(J) |
瓦时(Wh),1Wh=3600J |
大小写可能改变含义,例如:
m表示米,mm表示毫米;A表示安培,mA表示毫安;W表示瓦特,Wh表示瓦时;Hz表示赫兹,kHz表示千赫兹;mAh表示毫安时。
质量、重量和推力
日常资料常把克和千克写成“重量”,但严格来说:
- 质量单位是克或千克;
- 重力和推力属于力,单位是牛顿;
- 在地球表面,1千克质量受到的重力约为9.81牛顿。
模型领域经常用“克推力”表示某套动力能够支撑的质量等效值。这种表达便于比较,但不是国际单位制中的力单位。
推重比通常写为:
如果分子和分母都使用相同的“克力等效值”,数值仍可比较,但正式计算应使用一致的力单位。
长度和英寸
穿越机常按螺旋桨直径使用英寸描述尺寸,例如2英寸、3.5英寸和5英寸。
“5英寸机架”通常表示适配约5英寸螺旋桨,不表示机架任意两点距离正好为5英寸。
机架说明还可能标注:
- 电机轴之间的对角距离;
- 飞控安装孔距;
- 摄像头宽度;
- 电机安装孔距;
- 最大螺旋桨尺寸。
这些尺寸不能互相替代。
电机型号和速度常数
无刷电机型号常使用四位数字表示定子尺寸。例如2207通常表示:
- 定子直径约22毫米;
- 定子高度约7毫米。
不同厂商可能采用不同命名方式,应以尺寸图为准。
电机速度常数写作Kv,表示理想空载条件下每增加1伏电压对应的理论转速增量:
Kv不是千伏kV。实际带桨转速会受到负载、电压下降、电调控制和电机损耗影响。
电池常见标记
| 标记 | 含义 |
|---|---|
S |
电芯串联节数 |
P |
电芯并联组数 |
mAh |
标称容量 |
Wh |
标称能量 |
C |
厂商标注的充放电倍率 |
XT30、XT60 |
常见主电源连接器系列 |
JST-XH |
常见平衡插头系列 |
例如4S1P 850mAh表示四节串联、单组并联、标称容量850毫安时。它不能直接说明最大安全电流、连接器型号或化学体系。
速度、角速度和频率
- 米每秒(m/s)描述线速度;
- 千米每小时(km/h)描述线速度;
- 度每秒(°/s)或弧度每秒(rad/s)描述角速度;
- 赫兹(Hz)描述每秒发生次数。
换算关系:
陀螺仪量程为2000度每秒,表示能够测量的角速度范围,不表示飞控每秒采样2000次。
采样频率、控制循环频率、电子调速器脉宽调制频率和无线数据包速率也是不同物理量。
无线电单位
无线电资料常见:
- 兆赫兹和吉赫兹:工作频率;
- 分贝毫瓦:绝对功率的对数表示;
- 分贝:两个功率或幅度的比值;
- 毫瓦:发射功率;
- 赫兹或兆赫兹:占用带宽;
- 百分比:协议定义的链路质量。
分贝毫瓦不是距离单位。相同发射功率在不同频段、天线、环境和接收机灵敏度下会得到不同通信表现。
接口、协议和连接器必须分开
这三个概念解决不同问题:
- 接口:引脚、电气电平和时序如何工作;
- 协议:数据如何组织和解释;
- 连接器:导线如何进行物理连接。
例如,一个接收机可以:
- 使用UART接口;
- 在UART上发送CRSF协议数据;
- 通过焊盘或者插座与飞控连接。
只知道连接器能插上,不能证明电压、引脚和协议兼容。
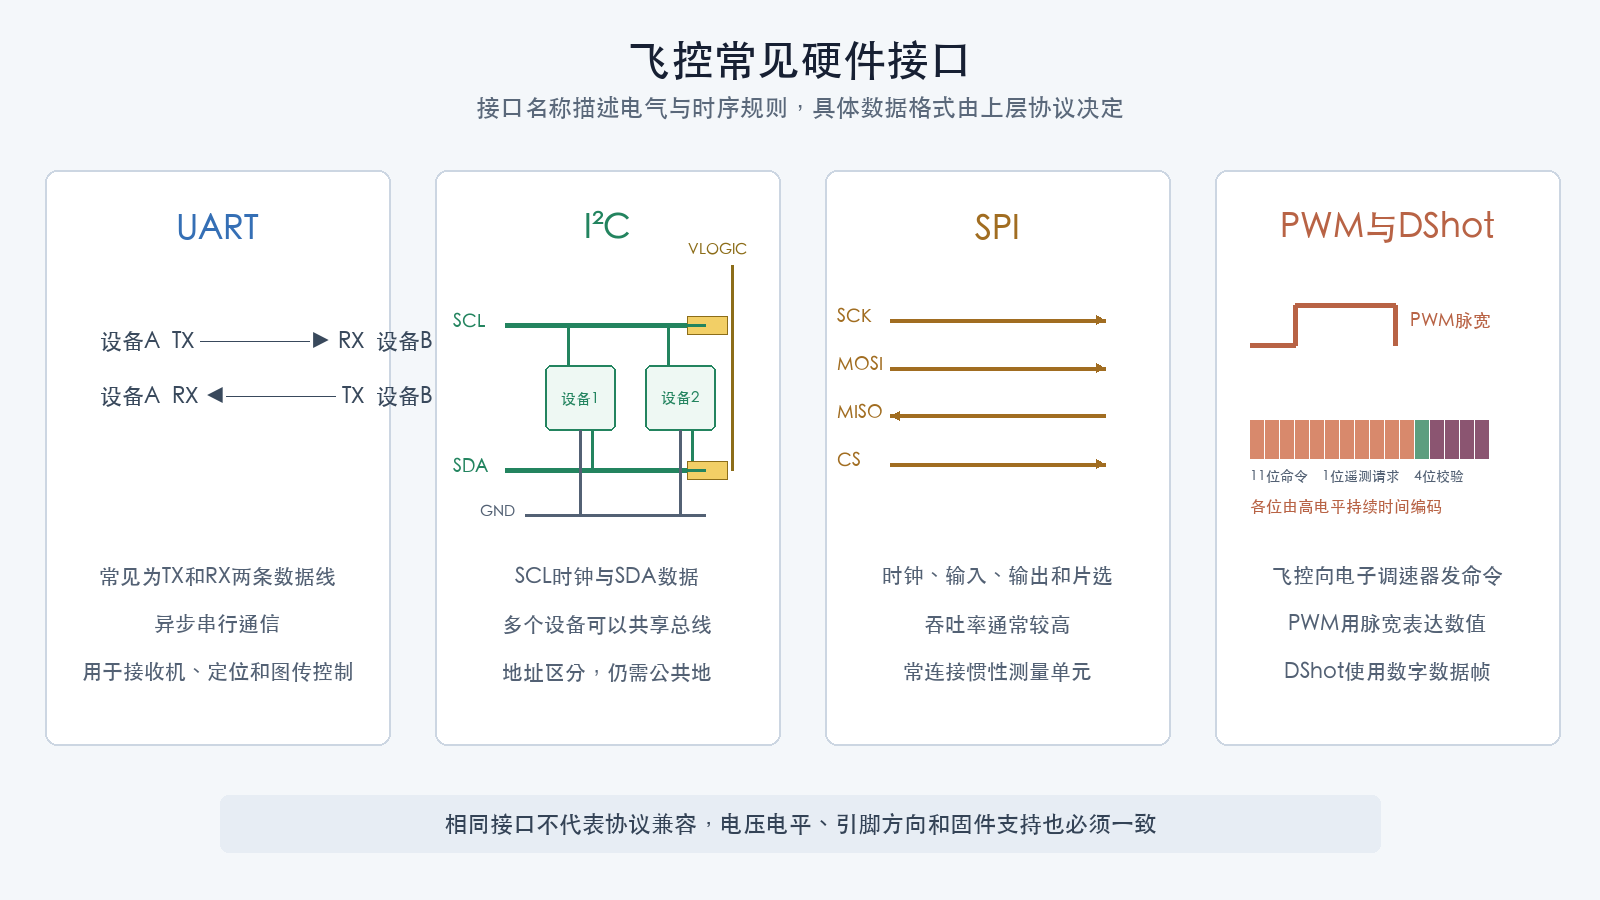
通用异步收发器
通用异步收发器(UART,Universal Asynchronous Receiver/Transmitter)常用于连接:
- 遥控接收机;
- 卫星导航模块;
- 图传控制接口;
- 遥测电台;
- 外部计算机。
常见引脚包括:
TX:发送;RX:接收;GND:参考地;5V或其他电源。
通常需要把设备A的TX连接到设备B的RX,设备A的RX连接到设备B的TX。只使用单向数据时可能只接一根数据线,但双方仍需要公共参考地。
波特率、数据位、校验和电平必须兼容。
内部集成电路总线
内部集成电路总线(I²C,Inter-Integrated Circuit)通常使用:
SCL:时钟;SDA:数据。
多个设备可以共享同一组线,通过地址进行区分。地址冲突、上拉电阻、线长和干扰都会影响可靠性。
SCL和SDA是两根彼此独立的信号线,不能短接。两根线通常分别通过上拉电阻连接到兼容的逻辑电压,所有设备还需要公共参考地。外设供电电压和I²C逻辑电平也可能不同,接线前必须核对。
磁力计、气压计和部分显示设备常使用I²C。
串行外设接口
串行外设接口(SPI,Serial Peripheral Interface)常见信号包括:
SCK:时钟;MOSI:主设备发送、从设备接收;MISO:从设备发送、主设备接收;CS:片选。
SPI吞吐率通常较高,飞控常用它连接陀螺仪、加速度计、屏幕叠加芯片和存储器。
多个设备可以共享时钟和数据线,但通常需要独立片选信号。
脉宽调制和数字油门
脉宽调制(PWM,Pulse Width Modulation)通过脉冲宽度或占空比表达控制量。
数字油门协议(DShot,Digital Shot)使用数字数据帧把电机命令发送给电子调速器。与传统模拟油门协议相比,数字帧可以进行校验,不需要用脉宽端点表达油门数值。
DShot标准帧包含11位油门或命令值、1位遥测请求和4位校验。遥测请求位只是请求标志,不是返回的遥测数据本身。每一位仍通过高电平在位周期内所占的时间进行编码,因此不能把DShot理解成一个普通PWM脉冲。
普通电子调速器遥测可能使用独立串行线;双向DShot则在发送电机命令的同一根信号线上返回电气转速,扩展DShot遥测还可能携带其他状态。具体返回方式和数据种类取决于飞控、电子调速器固件及协议版本。
DShot只是飞控和电子调速器之间的命令协议,不等于电机线圈本身使用数字电流。电子调速器仍需根据命令控制三相功率器件。
控制器局域网和通用串行总线
控制器局域网(CAN,Controller Area Network)支持多个节点共享总线,具有仲裁和错误检测机制,常用于较复杂的定位、动力和航空电子设备。
通用串行总线(USB,Universal Serial Bus)常用于:
- 飞控配置;
- 固件刷写;
- 日志读取;
- 虚拟串口通信;
- 大容量存储模式。
USB接口外形相同不代表数据线一定存在。有些线缆只能充电,不能完成飞控通信。
常见缩写
| 中文名称 | 缩写与英文全称 | 主要作用 |
|---|---|---|
| 飞行控制器 | FC,Flight Controller |
传感器读取、状态估计和控制计算 |
| 电子调速器 | ESC,Electronic Speed Controller |
驱动无刷电机 |
| 惯性测量单元 | IMU,Inertial Measurement Unit |
测量角速度和比力 |
| 微控制器 | MCU,Microcontroller Unit |
执行飞控固件 |
| 全球导航卫星系统 | GNSS,Global Navigation Satellite System |
提供位置、速度和时间 |
| 视频发射机 | VTX,Video Transmitter |
发射机载视频 |
| 接收机 | RX,Receiver |
接收遥控数据 |
| 屏幕叠加显示 | OSD,On-Screen Display |
在视频中显示飞行信息 |
| 电池消除电路 | BEC,Battery Eliminator Circuit |
把动力电压转换为稳定低压 |
| 第一人称视角 | FPV,First Person View |
通过机载画面操控飞行 |
同一缩写在不同领域可能有其他含义。阅读具体文档时,应以首次定义和上下文为准。
阅读产品规格的顺序
- 根据飞行器用途、构型、尺寸和目标性能确定部件需求;
- 核对外形尺寸、安装孔距、连接器位置和可用空间;
- 确认参数描述的物理量、单位和数量级,必要时换算为统一单位;
- 核对输入输出电压、持续电流、峰值电流、功率和散热条件;
- 区分额定值、持续值、峰值和厂商测试条件;
- 核对连接器、引脚方向、电气电平和供电能力;
- 核对接口上运行的协议及其版本;
- 确认所选固件和版本明确支持该飞控板、处理器及外设;
- 结合任务需求、重量预算和安全余量,最终判断整套部件是否兼容。
不要只看到“支持6S”“60A”或者“2.4G”就得出兼容结论。
一个不依赖品牌的兼容性判断示例
下面使用假设数据演示判断方法,不构成型号推荐,也不能替代真实厂商测试表。
目标是一架最大起飞质量650克、使用四串电池和5英寸螺旋桨的练习用四旋翼。某电机厂商测试表给出:该电机在四串电压、指定5英寸螺旋桨下,单个电机最大静态推力约900克、最大电流32安。
| 检查项目 | 计算或核对 | 示例结论 |
|---|---|---|
| 悬停推力 | 650克÷4=162.5克/电机 |
低于单电机最大静态推力,但仍需查看低油门效率 |
| 最大静态推重比 | (900克×4)÷650克≈5.5 |
只表示台架静态余量,不代表实际飞行性能 |
| 单路电子调速器电流 | 电机测试值32安,对比单路持续额定值 | 若电子调速器在规定散热条件下持续40安,单路有一定余量 |
| 电子调速器电压 | 四串满充16.8伏,对比允许输入范围 | 只有明确覆盖16.8伏才通过 |
| 电机命令与排线 | 核对DShot或其他协议、M1至M4信号、GND及排线针序 | 协议或任一针脚不一致都不能直接连接 |
| 整机最大电流估算 | 32安×4=128安 |
电池、主插头、导线和电调总电源路径都要核对 |
| 电池能力 | 查看实测压降、温升和持续放电数据 | 不能只用容量乘标签C倍率判断 |
| 主插头和导线 | 核对插头系列、极性、持续电流和线径 | 能插入但极性或能力不符仍不兼容 |
| 机械安装 | 核对桨叶间隙、桨毂与电机轴、电机孔距、飞控孔距 | 任一尺寸不匹配都不能直接安装 |
| 飞控和BEC供电 | 核对四串输入范围、各稳压输出电压及可用电流 | 外设总电流超过BEC能力时不通过 |
| 接收机空中链路 | 核对频段及空中协议是否与遥控器匹配 | 只支持同为2.4吉赫兹不代表能够通信 |
| 接收机机内连接 | 核对供电电压、UART、电平和机内协议 | 例如接收机TX接飞控RX,双方协议必须一致 |
| 固件 | 核对飞控板、处理器、传感器和目标版本 | 有同类处理器不等于已有可用板级支持 |
任何影响安全或基本功能的关键参数未知,都应暂定为“不通过”,先查清资料,不能靠试插、试转或猜测验证。
这个示例只能完成第一轮纸面筛选。最终仍需要确认重心、整机重量、散热、振动、无线电合规和失效保护,并通过无桨检查、限流通电和受控测试验证。
检查理解
Kv和kV分别表示什么?- 850毫安时如何换算为安时?
- UART和CRSF为什么不是同一层概念?
- I²C和SPI在连接多个设备时有什么不同?
- “5英寸机架”是否表示机架长度正好为5英寸?
主要参考
- 机器人操作系统标准单位与坐标约定
- 国际计量局:国际单位制手册
- NXP文档门户:UM10204官方引用入口
- 飞控与电子调速器规格表示样例:SpeedyBee F405 V4
- 飞控规格和多固件支持样例:Holybro Kakute H7
- 接收机与CRSF接口表示样例:RadioMaster RP1
- Betaflight飞控源码:DShot实现
- PX4:DShot与双向遥测
以上产品页只用于展示规格和接口的常见写法,不构成品牌依赖或购买建议。其他厂商的产品应按照同样方法核对参数。