电池、电源与连接器
电源系统不仅包含动力电池,还包括主连接器、导线、焊点、输入电容、稳压器、电源分配和测量电路。任一环节不足都可能造成压降、重启、过热或起火。
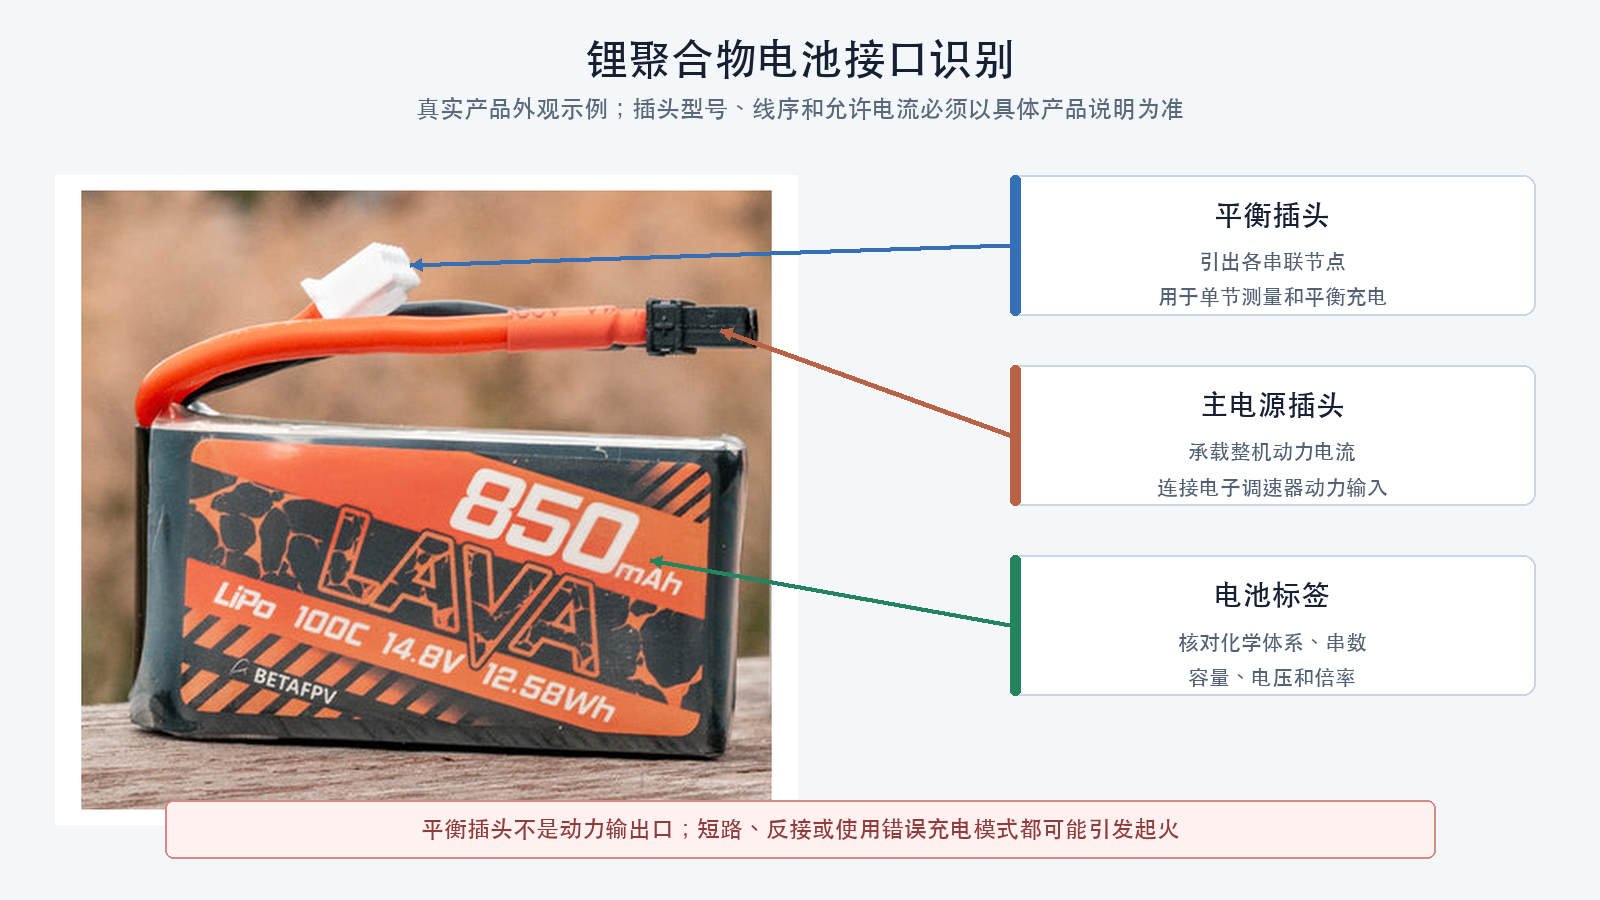
先区分化学体系
小型多旋翼常见:
- 锂聚合物电池(LiPo,Lithium Polymer Battery);
- 高压锂聚合物电池(LiHV,Lithium High Voltage Battery);
- 部分长航时平台使用其他锂离子体系。
不同体系的标称电压、满充电压、放电能力和充电方法不同。不能根据外观、插头或标签颜色推断。
串联和并联
S表示串联节数,主要决定总电压;P表示并联组数,影响容量和供电能力。
普通LiPo常见:
| 串数 | 标称电压 | 满充电压 |
|---|---|---|
| 1S | 3.7伏 | 4.2伏 |
| 4S | 14.8伏 | 16.8伏 |
| 6S | 22.2伏 | 25.2伏 |
LiHV单节满充电压常见为4.35伏,但必须以电池标签和厂商说明为准。
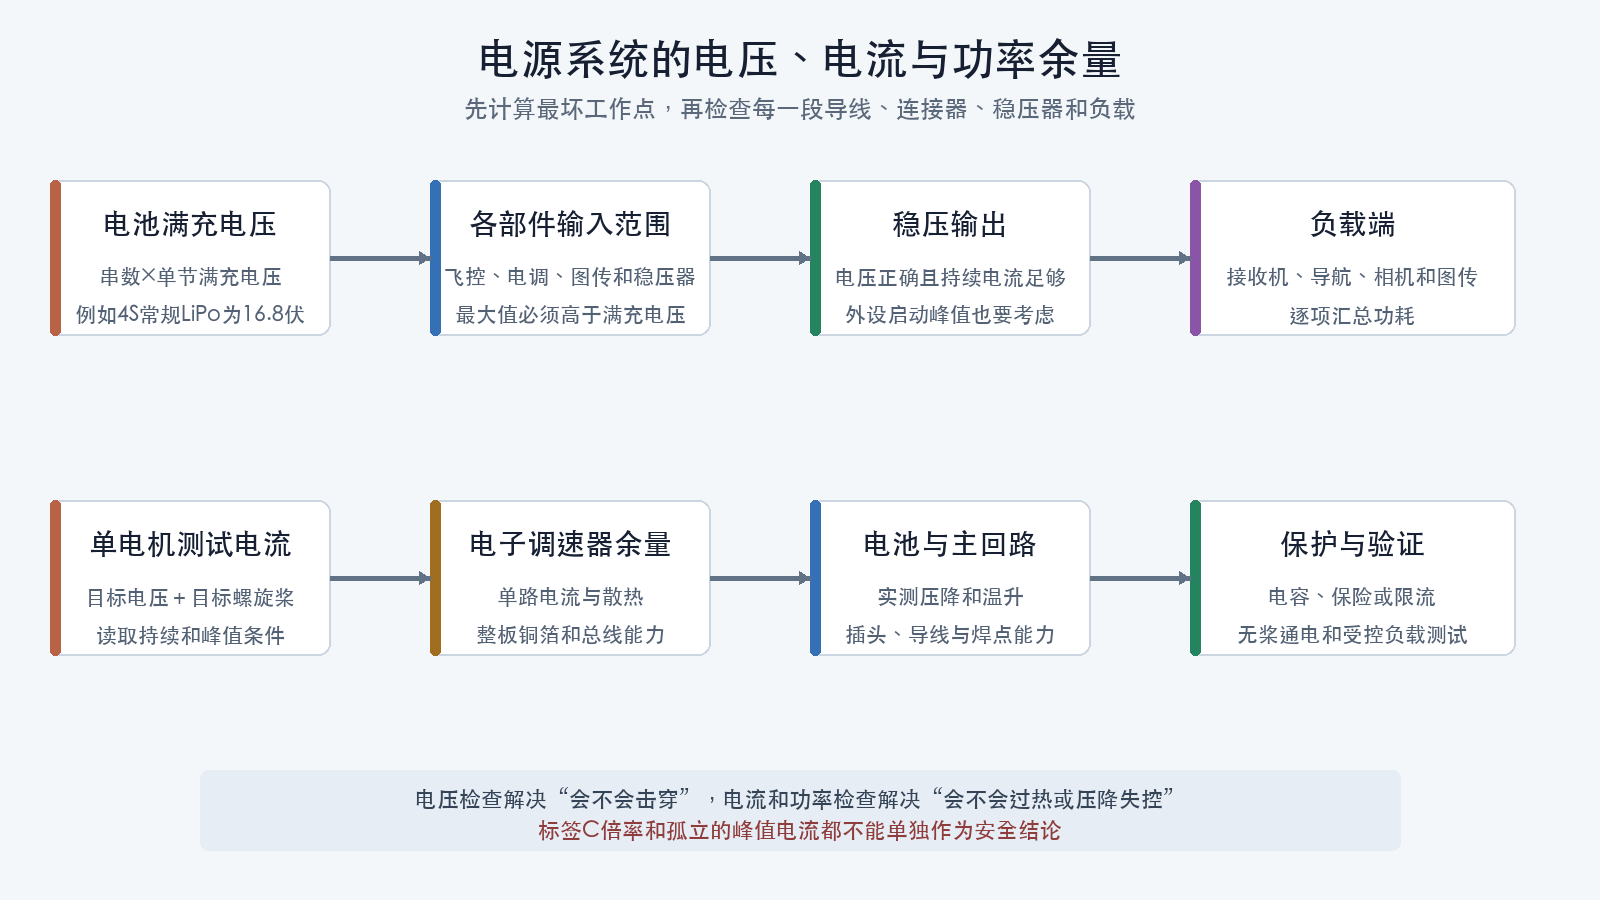
所有耐压判断都应使用满充电压,并考虑电源瞬态。
容量、能量和重量
容量以毫安时或安时表示;能量常用瓦时表示:
容量增加通常会增加能量和飞行时间潜力,也会增加重量。电池更大不一定飞得更久,因为额外质量会提高悬停功率和结构负担。
选择容量时需要比较:
- 电池重量;
- 整机起飞质量;
- 悬停功率;
- 任务时间;
- 重心和安装空间;
- 允许放电深度;
- 低温性能。
飞行时间估算示例
下面使用假设数据演示计算方法,不代表任何真实产品性能。
假设一架650克四旋翼使用4S电池,在14.8伏附近的台架表中,单电机产生约180克推力时电流为2.5安。5伏轨上的飞控、接收机和导航模块合计0.7安,BEC效率按有测试依据的90%估算;另有一个直接由电池供电的图传,电池侧平均电流为0.4安:
四个电机悬停电流 ≈ 2.5安 × 4 = 10安
5伏负载功率 = 5伏 × 0.7安 = 3.5瓦
BEC电池侧电流 ≈ 3.5瓦 ÷ 90% ÷ 14.8伏 = 0.26安
整机电池侧平均电流估算 ≈ 10安 + 0.26安 + 0.4安 = 10.66安
1.3安时电池按80%可用容量估算:1.3 × 0.8 = 1.04安时
估算时间 ≈ 1.04安时 ÷ 10.66安 × 60 = 5.9分钟
不同电压轨上的电流不能直接相加,必须先换算成功率或统一折算到电池侧。该结果只用于第一轮容量筛选。实际悬停推力约为整机重量的四分之一,但气流干扰、电池压降、机动、风、温度、老化和降落余量都会改变飞行时间。不能在缺少接近悬停工作点数据时,用最大电流线性插值得出精确结果。
放电倍率不能单独决定最大电流
标签C倍率可以计算一个理论值:
但厂商测试条件和标注方式可能不同。设计时还要查看:
- 实测带载压降;
- 温升;
- 内阻;
- 持续时间;
- 单节一致性;
- 循环老化;
- 主插头和导线能力。
标签C倍率不能覆盖电池、插头、导线和焊点组成的整条主回路。
电池内阻和压降
简化关系为:
大电流下,电池老化、低温、连接器松动和焊点不良都会加剧压降与发热。
如果飞控因电压下降重启,增加电池标称容量不一定解决问题。需要沿主回路测量和定位。
主电源连接器
核对:
- 连接器系列和尺寸;
- 公母端;
- 极性;
- 持续和峰值电流;
- 插拔次数;
- 防反插结构;
- 焊杯或压接端子;
- 绝缘和拉力保护。
相同外形连接器也可能被错误焊接为相反极性。首次连接前应使用万用表确认。
连接器额定能力还受导线、焊接、温升和通风影响。
导线
导线需要满足:
- 允许电流;
- 电压;
- 温度;
- 柔韧性;
- 长度;
- 绝缘;
- 弯曲半径;
- 机械固定。
导线过细或过长会增加压降和发热。导线过粗会增加重量,并可能把机械应力传给电路板焊盘。
不要只看绝缘外径判断铜导体截面积。
输入电容
输入电容通常并联在VBAT和GND之间。
作用包括:
- 降低母线纹波;
- 吸收部分开关瞬态;
- 缓解长电源线的电感效应。
核对电容量、耐压、等效串联电阻、温度和极性。耐压应高于满充电压并留有余量。
电容引线越长,抑制高频瞬态的效果通常越差。电容应可靠固定并避免受到螺旋桨或机架挤压。
稳压器和BEC
稳压供电电路(BEC,Battery Eliminator Circuit)把动力电压转换为5伏、9伏或其他电压。名称源于早期模型中用它替代独立接收机电池,现代产品资料通常直接称为BEC。
需要建立负载表:
| 电源轨 | 负载 | 持续电流 | 启动或峰值电流 |
|---|---|---|---|
| 5伏 | 飞控、接收机、导航模块 | 逐项查询 | 逐项查询 |
| 9伏 | 图传、摄像头或其他设备 | 逐项查询 | 逐项查询 |
| 3.3伏 | 小型传感器 | 逐项查询 | 逐项查询 |
将同一电源轨上所有负载的持续和峰值需求相加,再与稳压器能力比较。
部分飞控的多个同名焊盘共享一条稳压轨,不能把每个焊盘标注的电流重复相加。
电源树记录
| 电源节点 | 上游来源 | 电压最坏值 | 负载 | 需要核对 |
|---|---|---|---|---|
| VBAT | 动力电池 | 满充电压+有依据的瞬态 | 电调、直连飞控或图传 | 输入耐压和极性 |
| 9伏轨 | 板载或独立BEC | 标称值、误差和启动瞬态 | 图传、摄像头等 | 持续/峰值电流与散热 |
| 5伏轨 | 板载或独立BEC | 标称值、误差和启动瞬态 | 飞控、接收机、GNSS等 | 总负载和反向供电 |
| 3.3伏轨 | 飞控稳压器 | 芯片允许范围 | 小型传感器 | 可用电流和逻辑电平 |
直连VBAT的部件按电池侧检查;由BEC供电的部件同时检查BEC输入端耐压、输出误差和负载输入范围。瞬态余量应来自电调、飞控或电源模块的官方规格、示波器实测或经过验证的设计要求,不能任意填写一个百分比。
电源分配与测量
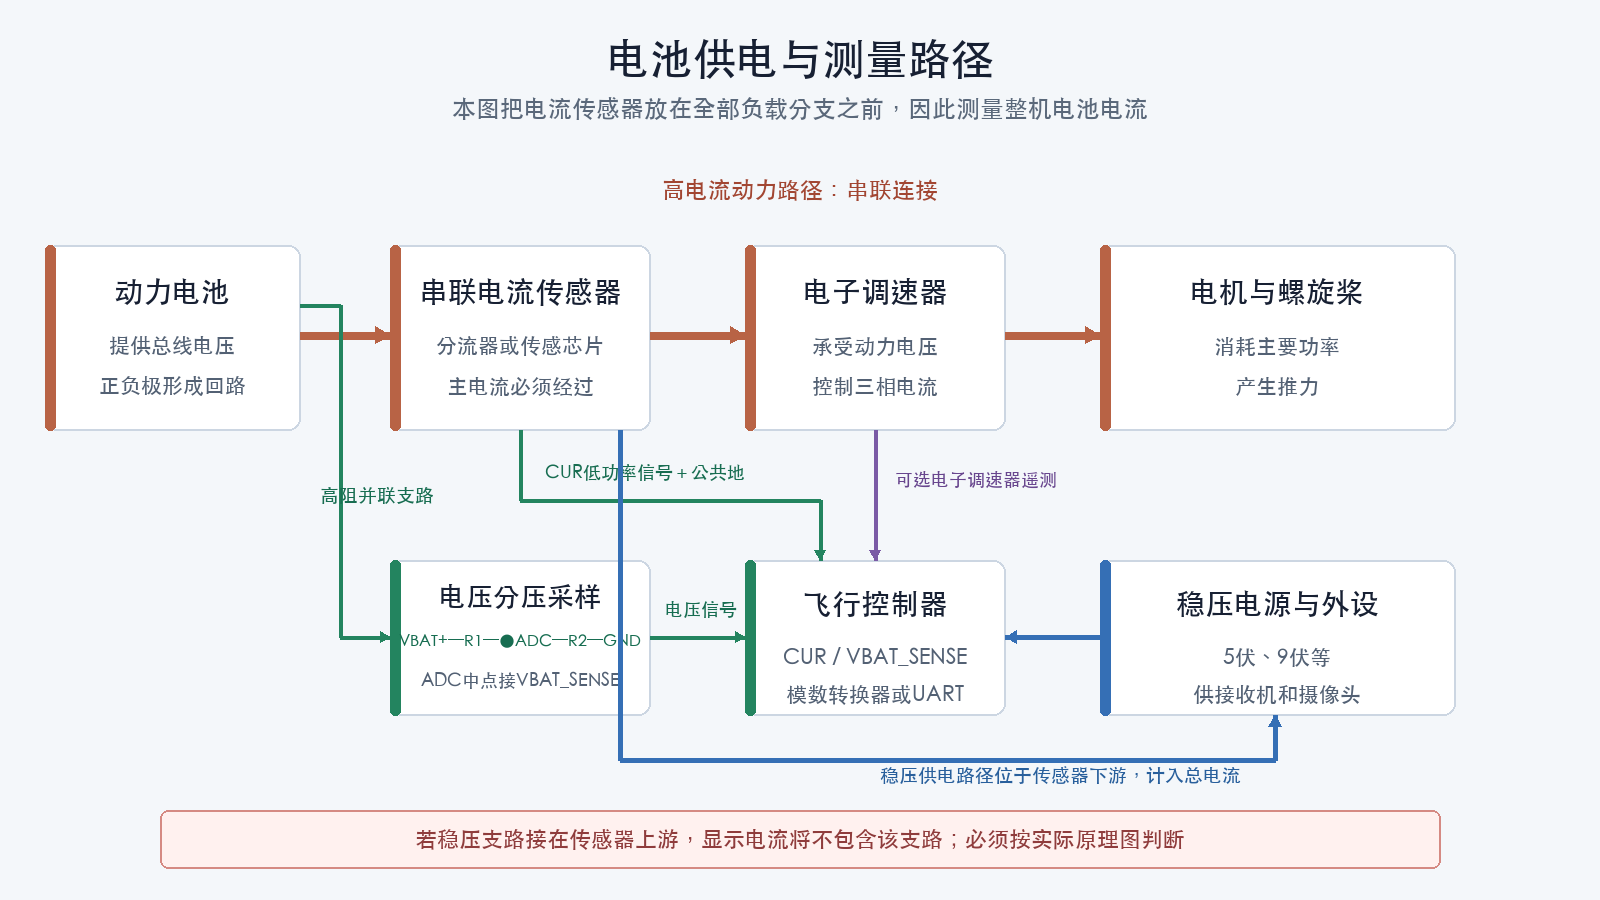
- 电调和电机属于高电流动力路径;
- 电流传感器串联在主回路;
- 电压分压器高阻并联采样;
CUR和VBAT_SENSE是低功率信号;- 专用电调遥测或双向DShot是数据路径;
- 所有模拟测量和数字信号需要正确参考地。
不要让主动力电流流入飞控的采样焊盘。
图示把电流传感器布置在所有负载分支之前,所以能够测量整机从电池取得的总电流。另一种常见拓扑是只让电调动力支路经过传感器,而把BEC或其他直连电池的负载接在传感器上游;此时显示值不包含这些旁路负载,不能直接当作整机总电流或电池累计消耗。选型和配置前必须根据原理图或导通测量确认传感器的实际测量边界。
电流传感器和电源模块也是主回路部件
若电流传感器、分流器或电源模块串联在动力路径中,需要单独核对:
- 输入耐压;
- PCB、连接器和导线的持续及峰值电流;
- 峰值时间与温度条件;
- 最大测量范围;
- 分流电阻;
- 输出比例;
- 精度;
- 公共地;
- 过流后的失效方式。
量程不足不仅会导致显示错误,还可能让低电保护、容量估算和日志分析使用错误数据。
多路电源和反向供电
飞控可能同时连接USB、BEC和电池采样。需要查明:
- 多路电源是否隔离;
- 是否存在反向供电;
- USB是否会给外设供电;
- 外设是否会通过信号线寄生供电;
- 电源开关关闭时信号线是否仍带电。
不明确时不要同时接入多个电源进行尝试。
将每条电源记录为:
| 项目 | 需要确认 |
|---|---|
| 方向 | 输入、输出还是双向 |
| 同时接入 | USB、BEC和电池是否允许同时存在 |
| 隔离 | 二极管、理想二极管、开关或无隔离 |
| 反向电流 | 稳压器和上游设备是否允许 |
| 上电顺序 | 哪一路先出现,外设是否被信号线寄生供电 |
| 掉电状态 | 未上电设备的信号脚是否容忍外部高电平 |
任一项无法确认时,应按“不允许并联或同时接入”处理,直到取得原理图或厂商说明。
安装和安全
- 电池必须使用可靠绑带和防滑结构;
- 主电源线不得进入桨盘;
- 插头不能由焊点单独承受拉力;
- 电池不得被螺钉、机架锐边或绑带扣挤压;
- 鼓包、破损、漏液或异常发热的电池停止使用;
- 充电时使用匹配的化学体系、串数和电流;
- 充电期间不得无人看管;
- 不通过短路或穿刺方式处理报废电池。
充电系统也属于BOM
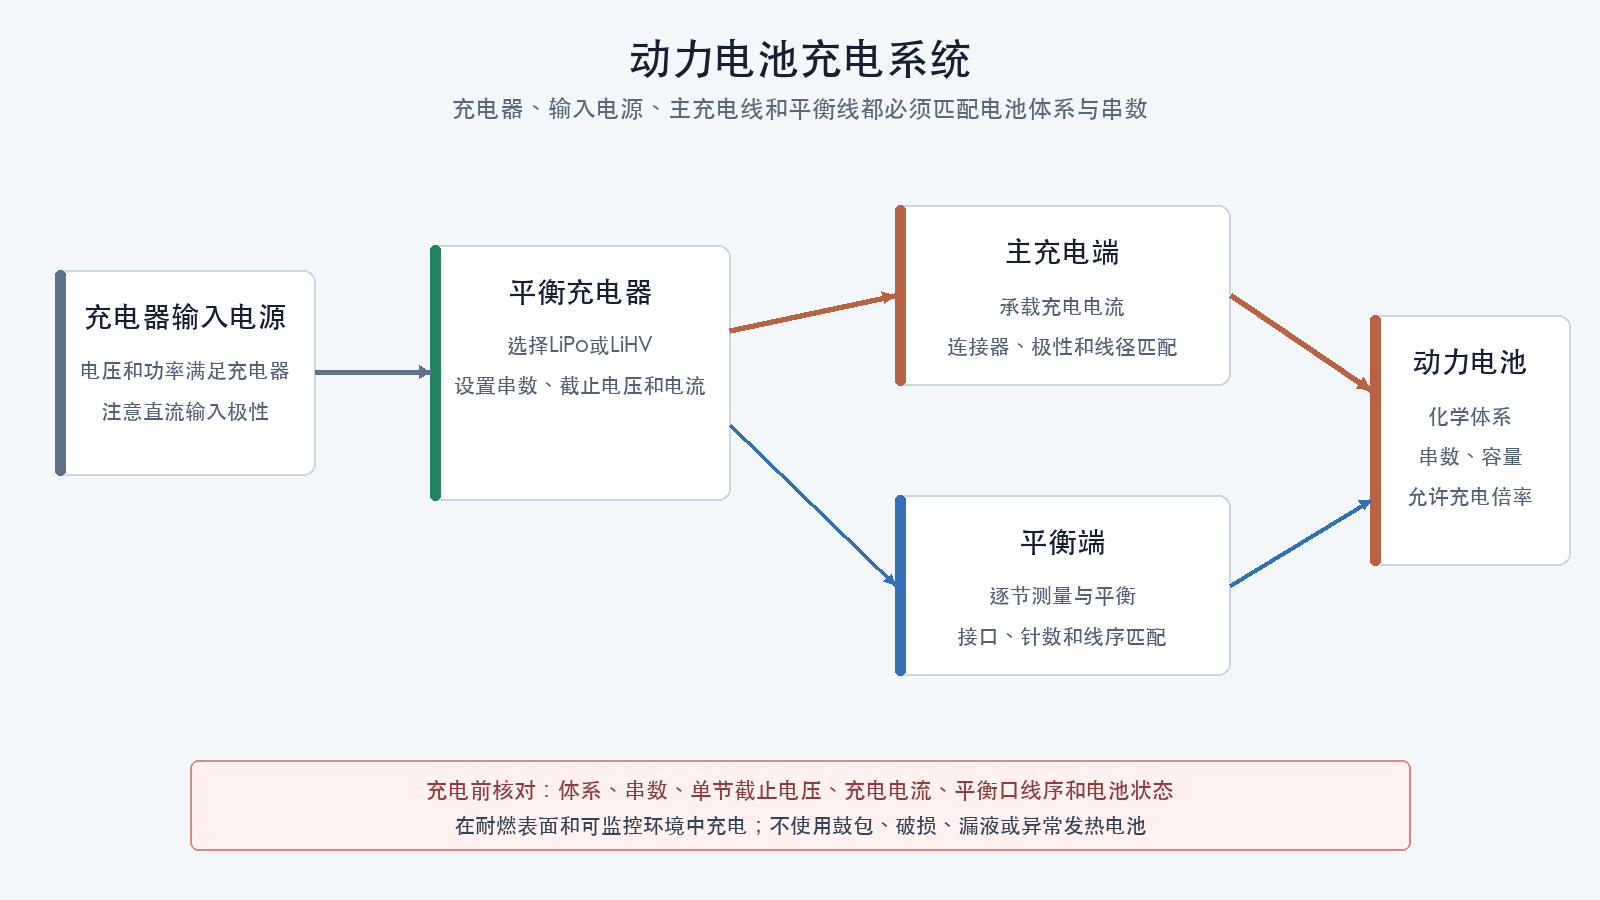
充电系统至少包含平衡充电器、充电器输入电源、主充电线或转接线、平衡接口以及耐燃放置和监控条件。
| 项目 | 需要匹配的内容 |
|---|---|
| 化学体系 | LiPo、LiHV或其他体系 |
| 串数 | 充电器支持范围和实际电池 |
| 单节截止电压 | 由电池体系和厂商规定 |
| 充电电流 | 不超过电池允许充电倍率和充电器能力 |
| 平衡接口 | 连接器、针数、线序和单节数量 |
| 主充电端 | 连接器、极性、线径和允许电流 |
| 输入电源 | 电压、功率、接口和极性满足充电器 |
| 存储模式 | 充电器支持且参数符合电池说明 |
充电器自动识别不能替代人工核对体系、串数和单节电压。充电期间应在耐燃表面和可监控环境中进行。
采购前检查
- 化学体系、串数和满充电压明确;
- 电调、飞控和图传耐压覆盖最坏电压;
- 容量和重量符合质量预算;
- 电池有可用的压降、温升或放电数据;
- 主插头、导线和焊点满足电流;
- BEC各路输出电压正确且电流有余量;
- 输入电容耐压和极性合适;
- 电池外形、绑带和重心可安装;
- 充电器支持对应体系和串数;
- 有安全存放和报废处理条件。
- 电流传感器或电源模块的耐压、载流和量程满足主回路;
- 电流传感器的安装位置和测量边界明确,旁路负载已计入功耗预算;
- USB、BEC和电池同时接入及反向供电规则明确;
- 充电器、输入电源、主充电线和平衡线已独立列入BOM;
- 充电体系、串数、截止电压、电流和存储模式均有依据。
检查理解
- 为什么耐压要按满充电压检查?
- 更大容量为什么不一定带来更长飞行时间?
- 标签C倍率为什么不能作为唯一安全电流?
- BEC负载为什么需要逐项汇总?
- CUR焊盘为什么不能承载主动力电流?
- 充电器为什么必须作为独立BOM部件?
- 电流传感器只测动力支路时,为什么不能把显示值直接视为整机总电流?