飞行操纵基础与模拟器训练
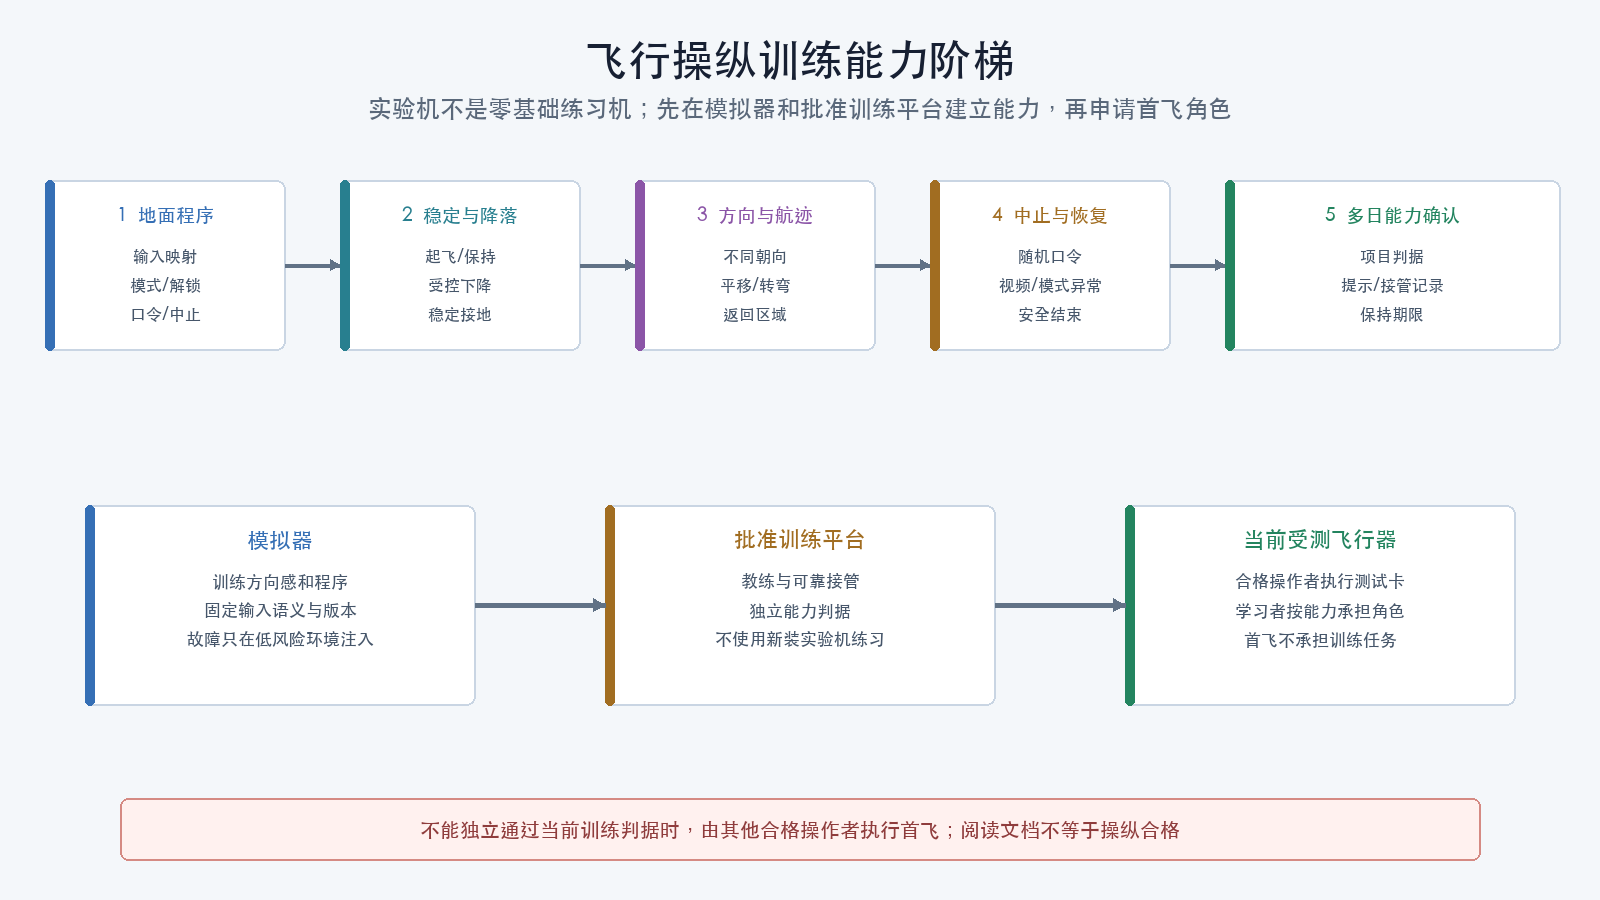
首次飞行测试不是零基础操纵训练。新组装、未验证或刚修改固件的飞行器,只能由满足当前机型、模式、场地和法规要求的合格操作者执行首次离地;学习者先在模拟器和批准的低风险训练平台上建立能力。
本篇解决什么
- 理解操纵输入与飞行器响应;
- 区分目视和第一人称视角操纵;
- 建立方向感、油门控制和安全降落能力;
- 在模拟环境练习失去方向、模式异常和中止;
- 用可观察判据确认熟练度;
- 明确何时必须由教练或合格操作者接管。
本篇不签发执照、飞行许可或首飞授权,也不替代06和08专题的现场门禁。
三种对象不能混用
| 对象 | 目的 | 禁止外推 |
|---|---|---|
| 桌面飞行模拟器 | 训练手眼协调、方向感、口令和程序 | 真实链路、动力、风和结构已通过 |
| 已验证训练机 | 在教练和批准场地中建立真实操纵经验 | 新装实验机已适飞 |
| 当前受测飞行器 | 执行批准测试点 | 用作零基础练习机 |
实验机同时存在未知操纵能力和未知产品状态时,风险会相乘。
模式与输入语义
训练前固定:
- 发射机模式和摇杆分配;
- 横滚、俯仰、偏航和油门方向;
- 自回中和不自回中通道;
- 解锁、上锁和预解锁;
- 主操纵模式;
- 接管或降级模式;
- 模式开关位置;
- 失联和低电量策略;
- 视角:目视或第一人称视角。
不同平台的模式名称和油门语义不能只按中文名称对应。训练配置必须与计划首飞的输入语义一致。
目视方向感
飞行器姿态改变后,屏幕或操作者看到的左右不一定等于飞行器机体系左右。模拟器中依次练习:
- 尾部朝向操作者;
- 侧面朝向操作者;
- 机头朝向操作者;
- 缓慢改变航向;
- 短暂失去方向后先稳定,再恢复可识别姿态;
- 无法确认方向时执行预先训练的安全结束动作。
不要在真实实验机上通过快速大幅输入“找方向”。
第一人称视角
第一人称视角(FPV,First Person View)训练还要覆盖:
- 画面延迟和视场;
- 地平线和高度判断;
- 图像冻结、黑屏和噪声;
- OSD字段缺失或过期;
- 摄像头角度与速度感;
- 画面恢复后的控制权;
- 观察员与操作者通信;
- 按规则保持直接目视视距或执行批准运行。
视频正常不代表遥控正常,遥控正常也不代表视频正常。
基础能力阶梯
1. 地面程序
- 识别开关;
- 复述口令;
- 进入和退出模拟器;
- 解锁前确认油门和模式;
- 执行上锁和中止;
- 识别错误配置。
2. 稳定与降落
- 可控起飞;
- 保持指定区域;
- 小幅修正而非持续大幅来回;
- 主动降低高度;
- 在批准区域稳定降落;
- 降落后及时上锁。
3. 方向与航迹
- 不同朝向保持;
- 前后左右平移;
- 受控转弯;
- 矩形或其他简单航迹;
- 回到起始区域;
- 不因视觉方向变化产生反向输入。
4. 中止与恢复
- 测试点中止;
- 进近不稳定时复飞或重新建立;
- 模式不符合预期时停止测试动作;
- 模拟视频丢失;
- 模拟定位不可用;
- 模拟遥控失联后的观察和程序;
- 不在空中临时尝试未知开关。
失联和故障注入只在模拟器或专用低风险环境进行,不在首次真实飞行中主动制造。
熟练度判据
项目先定义数值,再评分:
| 能力 | 条件 | 观测量 | 通过判据 | 失败/中止 |
|---|---|---|---|---|
| 起飞 | 指定模式和区域 | 偏移、姿态、时间 | 项目填写 | 越界或失控 |
| 稳定保持 | 不同朝向 | 位置、高度、输入平滑度 | 项目填写 | 连续大幅修正 |
| 航迹 | 指定路线 | 越界、漏点、时间 | 项目填写 | 方向错误 |
| 降落 | 指定区域 | 接地位置和姿态 | 项目填写 | 不稳定接近 |
| 中止 | 随机口令 | 反应和动作顺序 | 项目填写 | 继续测试动作 |
| 恢复 | 模拟异常 | 识别、稳定和结束 | 项目填写 | 尝试未知操作 |
没有统一适用于所有机型和任务的“练习十次即合格”。判据应结合机型、模式、场地、法规和测试风险,并由训练或飞行测试负责人批准。
独立完成训练科目
单次成功不能证明熟练。至少评估:
- 不同日期;
- 不同起始朝向;
- 不同批准风或模拟风;
- 正常与中止;
- 训练疲劳;
- 设备重启;
- 一段时间未操作后的能力保持。
需要教练持续提示、接管或纠正时,操作者尚不具备独立执行当前测试点的能力。
教练和接管
教练或安全操作者应:
- 具有当前机型和模式经验;
- 满足适用资格要求;
- 明确何时接管;
- 使用经验证的教练/学员或控制权切换机制;
- 不在飞行中临时解释复杂步骤;
- 在训练记录中标记每次提示和接管。
不存在可靠接管机制时,不用高风险飞行训练零基础操作者。
模拟器选择
核对:
- 输入设备和摇杆映射;
- 模式语义;
- 视角;
- 机型和质量;
- 动力响应;
- 风;
- 碰撞和重置;
- 日志或评分;
- 版本;
- 随机种子。
模拟器物理模型不需要完美才能训练程序和方向感,但不能用模型成绩证明真实飞行器性能。
四平台入口
- Betaflight和INAV可使用其SITL或兼容模拟入口训练当前输入语义,能力范围按固定版本确认;
- ArduPilot使用SITL和受支持地面站,可练习模式、任务和中止程序;
- PX4使用固定版本SITL和受支持模拟器,可练习模式与地面站流程;
- 商业或开源遥控模拟器可训练手眼协调,但其模式、速率和物理模型必须记录。
正式测试仍使用当前项目固定版本和配置,不能把任意游戏成绩直接带入。
训练记录
操作者:
适用资格与有效状态:
训练环境与版本:
输入设备和映射:
机型、模式和视角:
训练场景:
项目判据:
每次结果:
提示和接管:
中止场景:
不同日期复测:
当前允许测试点:
保持期限:
教练/批准人:
首飞操作者门禁
只有同时满足以下条件,才可申请作为当前首飞操作者:
- 法规和场地要求满足;
- 当前输入模式和接管方式已训练;
- 起飞、保持、航迹、降落和中止判据通过;
- 模拟异常程序通过;
- 不依赖教练持续提示;
- 训练记录在有效期内;
- 飞行测试负责人和安全负责人批准;
- 当前飞行器05、06、08、10前置证据全部通过。
否则由合格操作者执行首飞,学习者只承担与能力相符的观察或数据角色。
检查理解
- 为什么新装实验机不能同时作为零基础训练机?
- 目视机头朝向操作者时,为什么方向感更难?
- 模拟器通过为何不能证明真实动力和链路?
- 什么情况说明操作者还不能独立执行测试点?
- 首次真实飞行为何不能主动注入失联?