飞控、传感器与天线安装
同一套电子部件安装在不同位置,可能得到完全不同的振动、磁干扰、射频遮挡、散热和传感器数据。安装不是把空位填满,而是为每类器件提供适合它的机械和电磁环境。
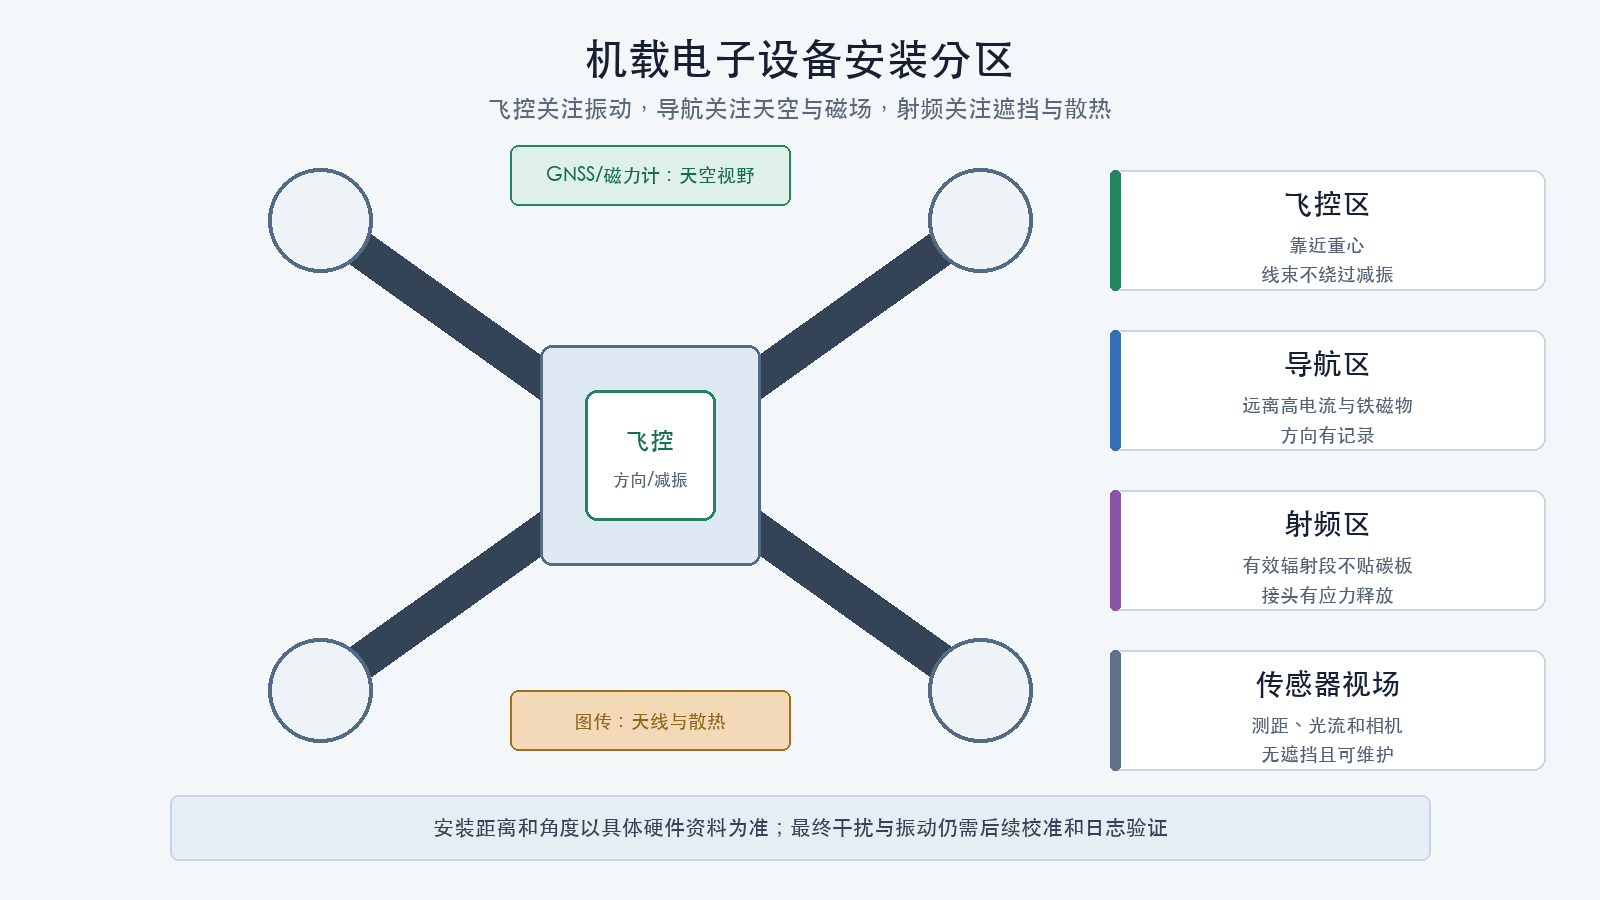
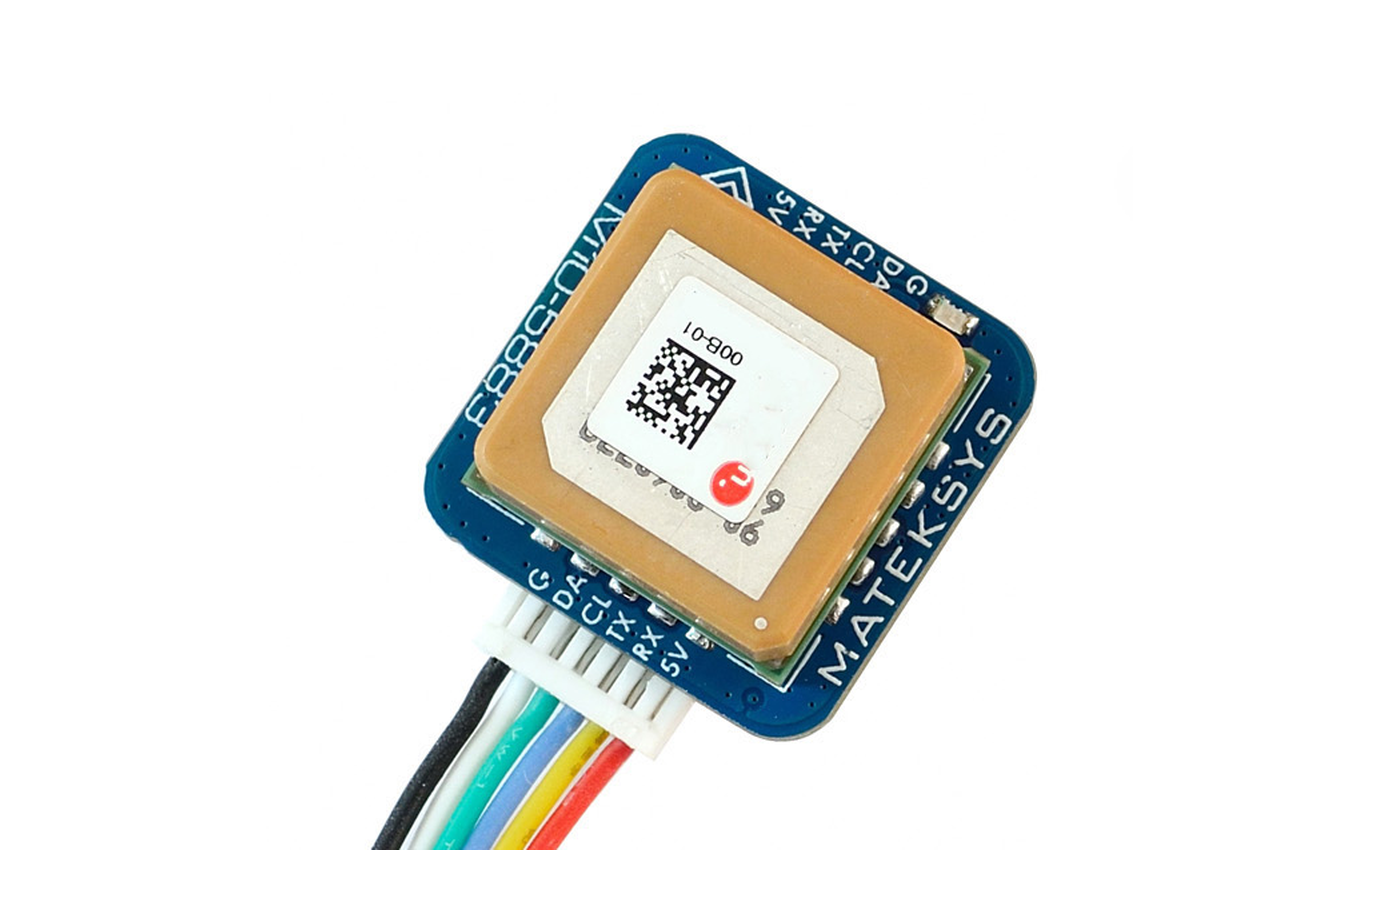
组合导航模块通常同时包含卫星导航天线和磁力计,安装时要分别满足天空视野与磁干扰条件。图片来源:Matek M10Q-5883,仅用于识别常见外观,不构成型号推荐。
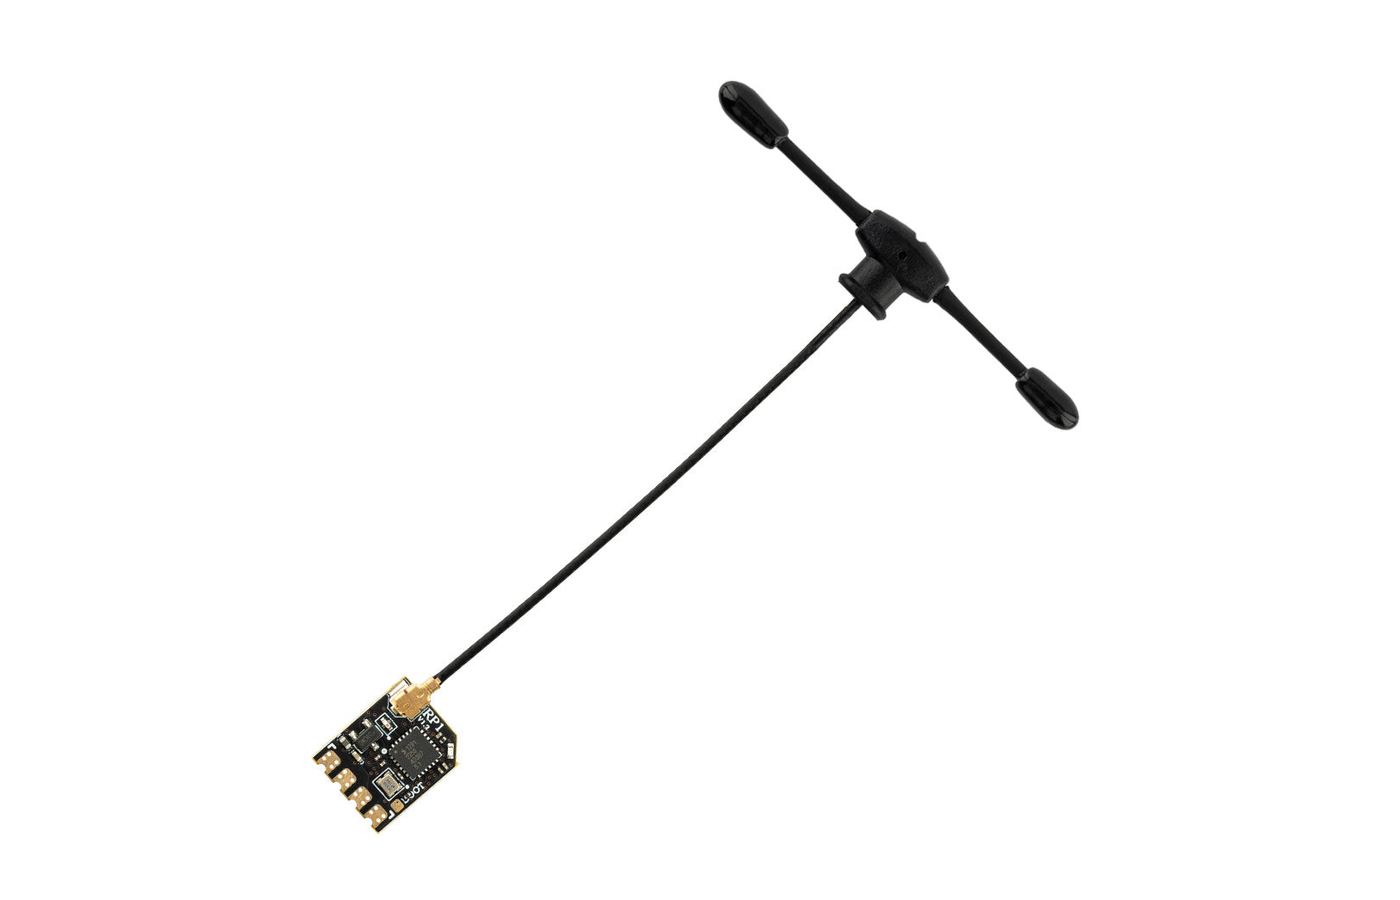
接收机主体、微型射频接头、馈线和有效辐射段承担不同作用,固定时不能把它们当作同一段普通导线。图片来源:RadioMaster RP1,仅用于识别常见外观,不构成型号推荐。
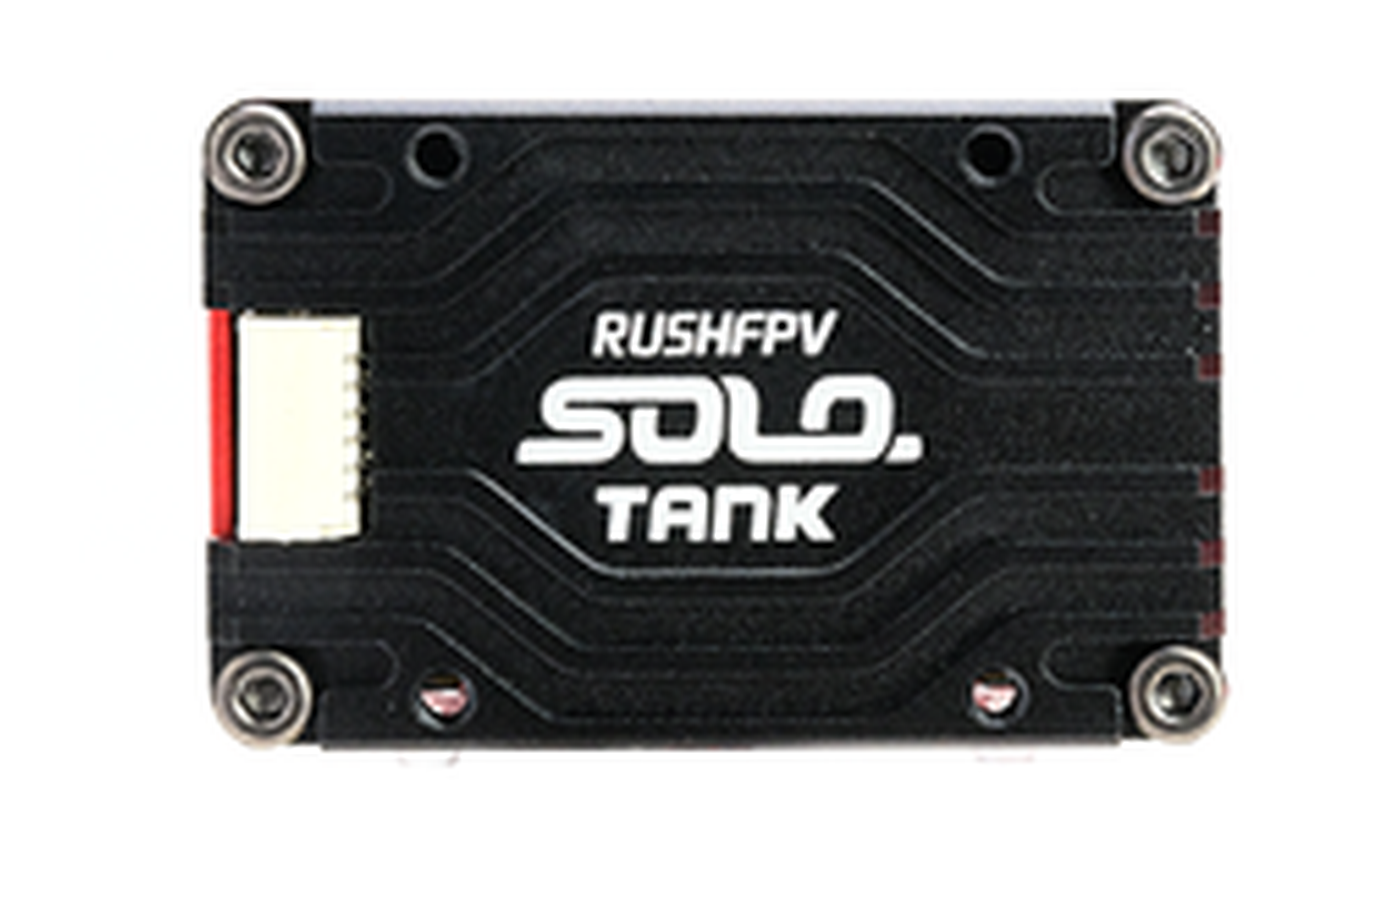
视频发射机安装需同时处理供电、控制、射频接头、天线和散热。图片来源:RushFPV TANK SOLO,仅用于识别常见外观,不构成型号推荐。
把位置要求变成记录
“靠近”“远离”和“视野良好”只是设计意图。装配记录应把它们转换为:
- 以机体固定基准建立三维坐标;
- 测量飞控、导航模块、接收机和图传的安装位置;
- 记录方向箭头相对机头的角度;
- 测量磁力计到电池、主电源线、电调、电机和铁磁紧固件的最近距离;
- 记录天线有效辐射段到碳板、金属和其他天线的距离及夹角;
- 拍摄传感器完整视场和可能遮挡;
- 将实测值逐项与当前硬件手册要求比较。
厂商没有给出最低距离、最大角度或散热边界时,只能把物理安装标记为“暂定”。后续必须通过磁干扰、振动、射频链路和温升试验取得证据,不能在本专题直接写成最终通过。
飞控安装
位置
飞控通常靠近机体重心,有利于降低机体角运动引起的平动加速度影响,并便于对称布线。但具体位置还要兼顾:
- 厂商规定的安装方式;
- 振动环境;
- 电源和信号线牵拉;
- 磁力计是否内置;
- USB、存储卡和按钮可达性;
- 防水、防尘和散热;
- 与高电流回路的距离。
“几何中心”不一定等于带电池和载荷后的重心。
方向
优先使用板卡默认方向:顶面朝上、箭头指向机头。若必须旋转:
- 记录绕各轴的实际旋转;
- 拍摄机头标识和板卡箭头同框照片;
- 在装配交付表中写明;
- 后续配置时设置对应板卡方向;
- 校准后用姿态显示验证,而不是只相信参数。
不要为了让USB朝外而忘记更新方向记录。
减振
飞控减振由机架、电机、螺旋桨、安装质量、隔振件刚度和线束共同决定。
检查:
- 使用厂商提供或允许的胶套、泡棉、阻尼件;
- 四个安装点受力均匀;
- 螺母不会把胶套完全压死;
- 板卡不会自由摆动或碰到周围结构;
- 粗线和紧绷排线不会绕过减振结构形成“机械短路”;
- 整机翻转时飞控不会移动;
- 内置减振飞控没有被额外软安装到不可控状态。
安装后是否满足振动要求仍需用飞行日志验证,本专题只能消除明显装配问题。
气压计
带气压计的飞控需要让传感器感知环境静压,同时避免:
- 螺旋桨下洗或高速气流直接冲击;
- 光照引起温升;
- 泡棉、胶或涂覆剂封死气孔;
- 图传、稳压器和处理器热源直接加热;
- 防水结构产生明显压力滞后。
遮光或泡棉方案必须遵循板卡厂商要求。不能把整个飞控密封后仍假设气压高度正常。
GNSS和外置磁力计
全球导航卫星系统(GNSS,Global Navigation Satellite System)接收天线需要尽量清晰的天空视野。组合模块中的磁力计还需要远离:
- 电机和电子调速器;
- 动力电池;
- 主电源正负线形成的磁场;
- 铁磁螺钉、扬声器和强磁体;
- 高电流载荷;
- 高功率发射设备。
安装步骤:
- 选择天空视野好且能固定的位置;
- 让模块方向标识与机体方向一致,或记录真实旋转;
- 按厂商要求使用非磁性或已验证的紧固件;
- 让主电源正负线靠近或绞合,减小环路磁场;
- 尽量缩短I²C等易受线束影响的连接,或使用适合长距离的接口;
- 给线束留应力释放,但不让线束拉歪支架;
- 记录模块离主要干扰源的实际距离。
“至少10厘米”等距离只适用于其来源所描述的硬件和布局,不能作为所有小型机的统一要求。最终磁干扰要通过后续校准、带载检查和日志验证。
接收机
接收机安装应:
- 与飞控、电调和高功率图传保持合理距离;
- 使用静电和机械保护;
- 让绑定按钮、状态灯和升级接口可接近;
- 不让天线馈线承受拉力;
- 不把接收机封在会积热或屏蔽射频的导电空间;
- 记录天线端口与天线编号。
若接收机带两个或更多天线,按厂商要求布置天线的空间夹角和方向。不能把“两个天线垂直”作为所有分集、真分集或多输入多输出系统的统一规则。
接收天线
识别:
- 馈线;
- 接头;
- 有效辐射段;
- 天线极化方向;
- 允许弯曲半径;
- 需要远离的导电和干扰结构。
固定时:
- 只在厂商允许的区域夹持;
- 不压扁同轴线;
- 不在接头处形成急弯;
- 不让有效辐射段紧贴碳纤维、金属、电池或高电流线;
- 确保翻滚、落地和机臂弯曲时不会进入桨盘;
- 允许更换天线而不拆毁整条线束。
热缩管、扎带和天线管都会改变机械状态,部分材料也会影响高频性能。按天线系统资料选择。
视频发射机和射频天线
视频发射机(VTX,Video Transmitter)通常同时面临射频和热风险。
安装要求:
- 天线接头完全插合并按规定锁定;
- 馈线接头有独立应力释放;
- 天线频段、阻抗、极化和接口匹配;
- 散热面不被泡棉或胶完全覆盖;
- 有飞行气流时的散热不被误认为静态工位也足够;
- 不靠碳板挤压PCB;
- 电源线和控制线不拉扯焊盘;
- 不与GNSS和接收机天线随意捆扎。
首次通电前按设备资料确认是否允许无天线、低功率或静态运行。没有明确许可时,先安装匹配天线或规定的假负载。
摄像头
摄像头安装检查:
- 镜头和侧板有全角度净空;
- 固定螺钉不会进入PCB或压坏镜头座;
- 图像传感器方向和机头一致;
- 仰角可调范围满足任务;
- 线束在调角时不会被拉紧;
- 镜头不直接成为碰撞第一接触点;
- 不让胶粘剂蒸气污染镜片。
最终视场、水平线和图像方向在后续上电配置中验证。
测距、光流和其他传感器
按照传感器工作原理提供安装环境:
| 传感器 | 需要保证 | 常见干扰 |
|---|---|---|
| 下视测距 | 清晰视场、方向和量程 | 起落架遮挡、倾角、表面反射 |
| 光流 | 清晰下视视场、适合焦距和照明 | 振动、模糊、无纹理地面 |
| 空速 | 迎风方向和静压/动压管路 | 螺旋桨流场、漏气、进水 |
| 温度 | 与被测对象形成规定热耦合 | 稳压器和图传自发热 |
| 外置惯性测量单元 | 方向、刚性或规定减振 | 线束牵拉和结构共振 |
安装方向必须在竣工记录中可见。仅在软件中写一个旋转参数而没有实体证据,会增加后续维护风险。
蜂鸣器、灯光和安全开关
这些部件属于安全和状态反馈链:
- 蜂鸣器出声孔不被完全封堵;
- 状态灯在装好顶板后可见;
- 安全开关可操作且不易误触;
- 断电定位蜂鸣器有独立电池时,明确其拆装和隔离流程;
- 导线不会被外壳边缘磨损;
- 它们的供电和控制针脚已记录。
有独立储能的蜂鸣器即使主电池断开也可能保持带电,返工前按其说明隔离。
安装完成后的静态检查
用手轻柔模拟:
- 上下翻转;
- 线束受正常维护移动;
- 电池装入和取出;
- 顶板安装;
- 天线受轻微碰触;
- 机臂在允许范围内弹性变形。
观察:
- 板卡是否移动或撞击;
- 线束是否拉动减振飞控;
- 接头是否松脱;
- 天线是否进入桨盘;
- 导线是否摩擦锐边;
- 散热通道是否被遮住;
- 导航模块方向是否变化。
这不是跌落、振动或结构强度试验,不应用超过部件设计的力。
安装放行条件
- 飞控位置、方向和减振方式有厂商依据;
- 线束不会短接飞控减振;
- 气压计未被胶、泡棉或涂覆剂封死;
- GNSS有天空视野,磁力计远离主要电流和铁磁源;
- 接收机和全部天线位置、方向及端口已记录;
- 视频发射机天线和散热条件满足资料;
- 摄像头可调且镜头受保护;
- 其他传感器方向和视场无遮挡;
- 蜂鸣器、状态灯和安全开关已安装、接线并保持可观察/可操作,功能待通电后验证;
- 顶板合拢后没有新增挤压和遮挡。
检查理解
- 飞控靠近重心的原因是什么?
- 为什么粗电源线可能破坏飞控软安装效果?
- GNSS天空视野和磁力计干扰为什么是两个不同问题?
- 为什么不能给所有双天线接收机套用同一种夹角?
- 视频发射机为什么要同时考虑天线和静态散热?
- 气压计为什么不能被完全密封?