接收机、图传与导航外设
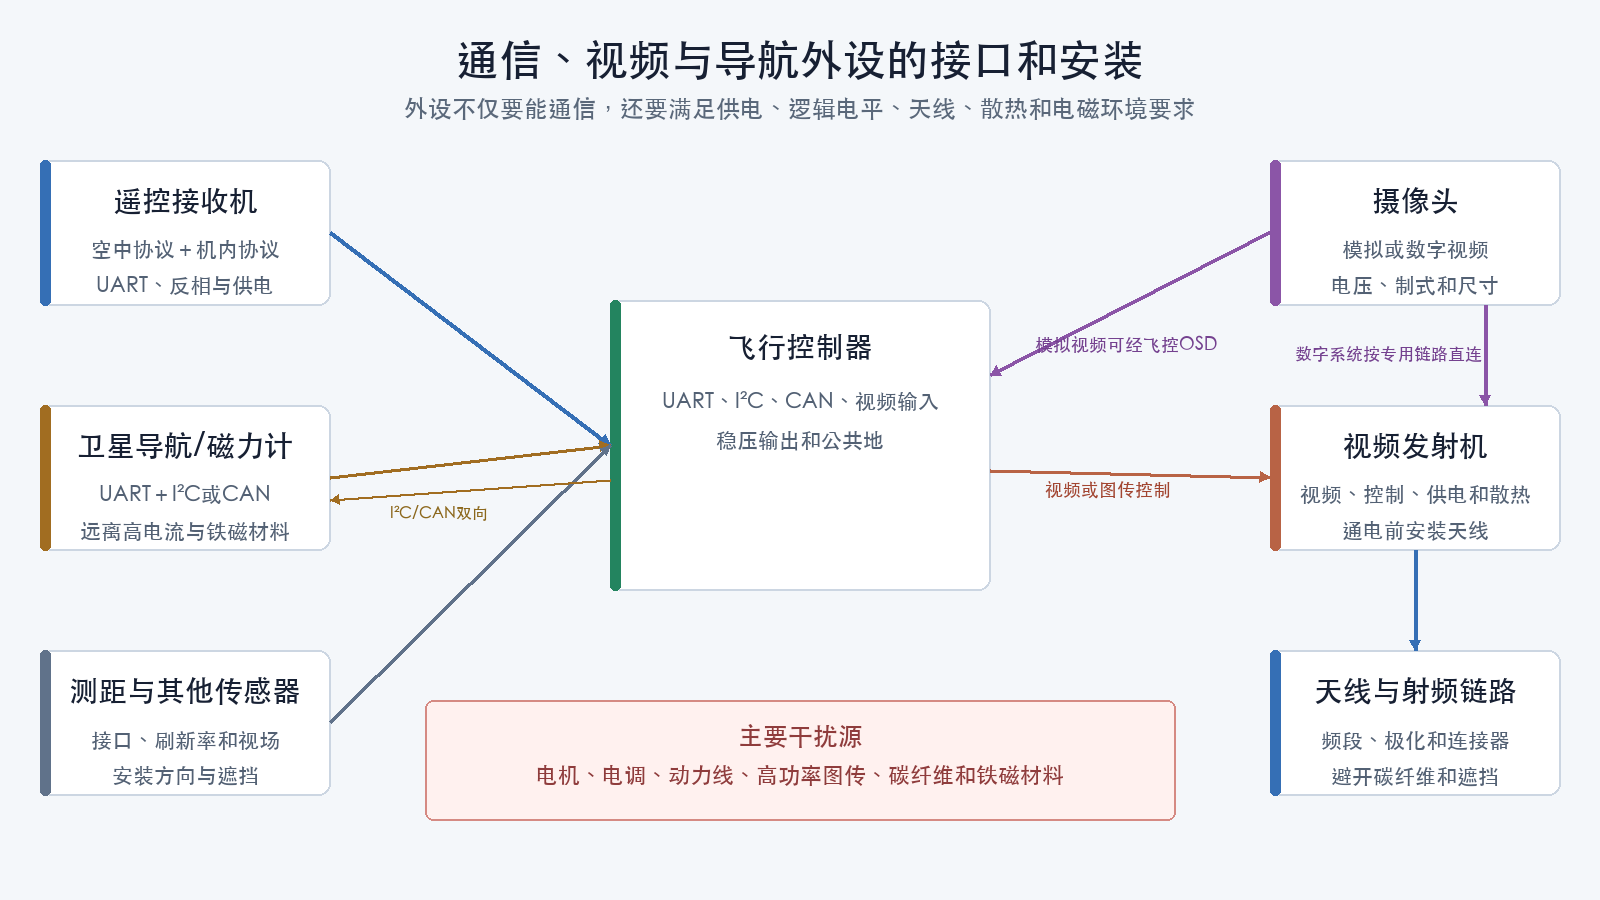
外设选型需要同时满足机械、电源、接口、协议、天线、散热、电磁兼容、固件和法规要求。能够接到飞控上,不代表能够稳定工作。
遥控接收机
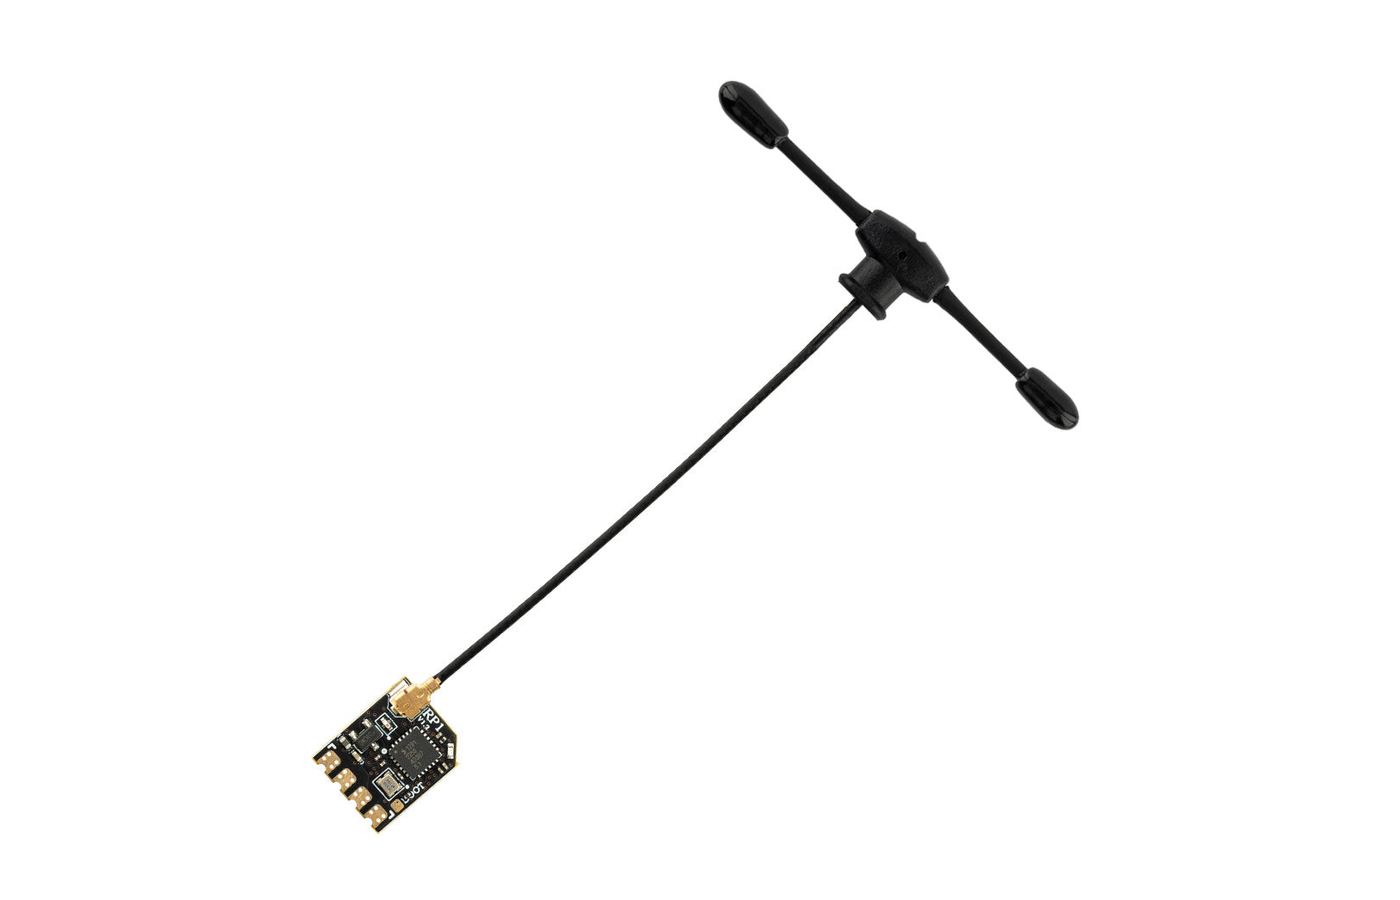
外观示例:带外置天线的小型接收机。图片来源:RadioMaster RP1。用于识别部件,不构成型号推荐。
空中协议
先确认接收机与遥控器或发射模块使用相同:
- 频段;
- 协议家族;
- 主要版本;
- 区域设置;
- 绑定方法;
- 加密或绑定短语;
- 数据包速率。
同为2.4吉赫兹不代表可以通信。
“主要版本”指可能改变空中兼容性的协议大版本;“区域设置”可能决定允许频段、信道或发射限制。两者都应以遥控系统官方兼容说明为准。
遥控器一侧可以使用以下矩阵:
| 项目 | 遥控器或射频模块 | 接收机 | 结论 |
|---|---|---|---|
| 射频硬件 | 芯片或模块系列 | 芯片或接收机系列 | 必须属于可互操作硬件 |
| 频段 | 2.4吉赫兹、900兆赫兹等 | 对应频段 | 必须一致 |
| 空中协议 | 协议家族 | 协议家族 | 必须一致 |
| 主要版本 | 固件主要版本 | 固件主要版本 | 必须满足官方兼容规则 |
| 区域设置 | 频段和地区模式 | 频段和地区模式 | 必须合法且相互匹配 |
| 绑定 | 短语、按键或标识 | 对应方式 | 能够完成绑定和模型匹配 |
机内协议和接口
接收机到飞控可能使用:
- 交叉火力串行协议(CRSF,Crossfire Serial Protocol);
- 串行总线(SBUS,Serial Bus);
- 其他串行或脉冲协议。
还需要核对:
- UART或其他硬件接口;
- 是否需要反相;
- 单向或双向;
- 波特率;
- 逻辑电平;
- 供电电压;
- 公共地。
反相表示某些协议的逻辑高低电平与普通UART相反,飞控需要带反相器的输入或固件支持;逻辑电平表示信号脚使用的电压范围,不能把5伏供电与5伏逻辑电平混为一谈;单向只把通道送入飞控,双向还可能返回遥测或配置数据。
飞控一侧可以使用以下矩阵:
| 项目 | 接收机 | 飞控 | 结论 |
|---|---|---|---|
| 供电 | 允许输入范围 | BEC输出及电流 | 电压、电流和极性匹配 |
| 机内协议 | CRSF、SBUS等 | 固件接收机驱动 | 协议被支持 |
| 物理接口 | UART、单线或其他 | 可用端口 | 硬件类型匹配 |
| 逻辑电平 | 普通或反相、电压范围 | 输入能力 | 方向和电平匹配 |
| 数据方向 | 单向或双向 | TX/RX资源 | 接收机TX接飞控RX,双向时反向亦连接 |
| 端口占用 | 所需串口 | 板载功能和其他外设 | 不与蓝牙、图传或卫星导航冲突 |
天线和安装
天线需要远离:
- 碳纤维遮挡;
- 电池;
- 高电流导线;
- 高功率图传;
- 金属结构;
- 螺旋桨。
双天线接收机应按厂商要求保持空间角度和有效辐射段,不能把两根天线平行捆扎后视为完整分集。
失联行为
接收机必须能让飞控识别链路失效。不要选择或配置为无限保持最后通道值的失联行为。
还要确认:
- 失联标志如何传递;
- 何时停止输出有效帧;
- 链路恢复行为;
- 模型匹配;
- 遥测中断是否影响控制上行。
第一人称视角摄像头
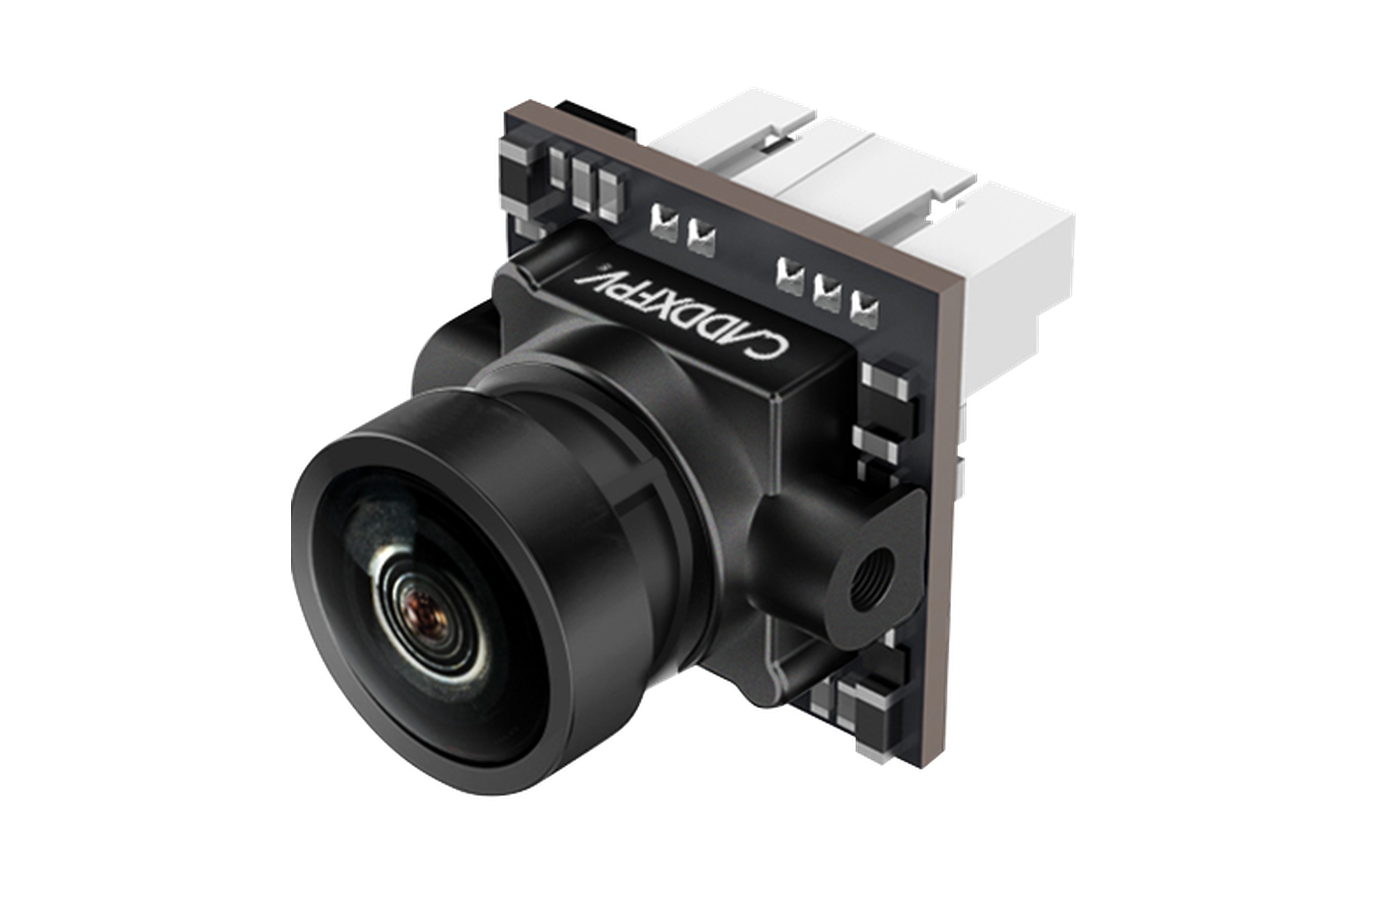
外观示例:模拟第一人称视角摄像头。图片来源:CaddxFPV Ant。用于识别部件,不构成型号推荐。
核对:
- 模拟或数字系统;
- 视频制式和分辨率;
- 端到端时延;
- 输入电压;
- 功耗;
- 外壳宽度和安装孔;
- 镜头直径和视场;
- 图像方向;
- 低照度和宽动态;
- 与视频发射机或数字图传系统的兼容性。
摄像头外壳尺寸匹配不代表视频接口匹配。
视频发射机
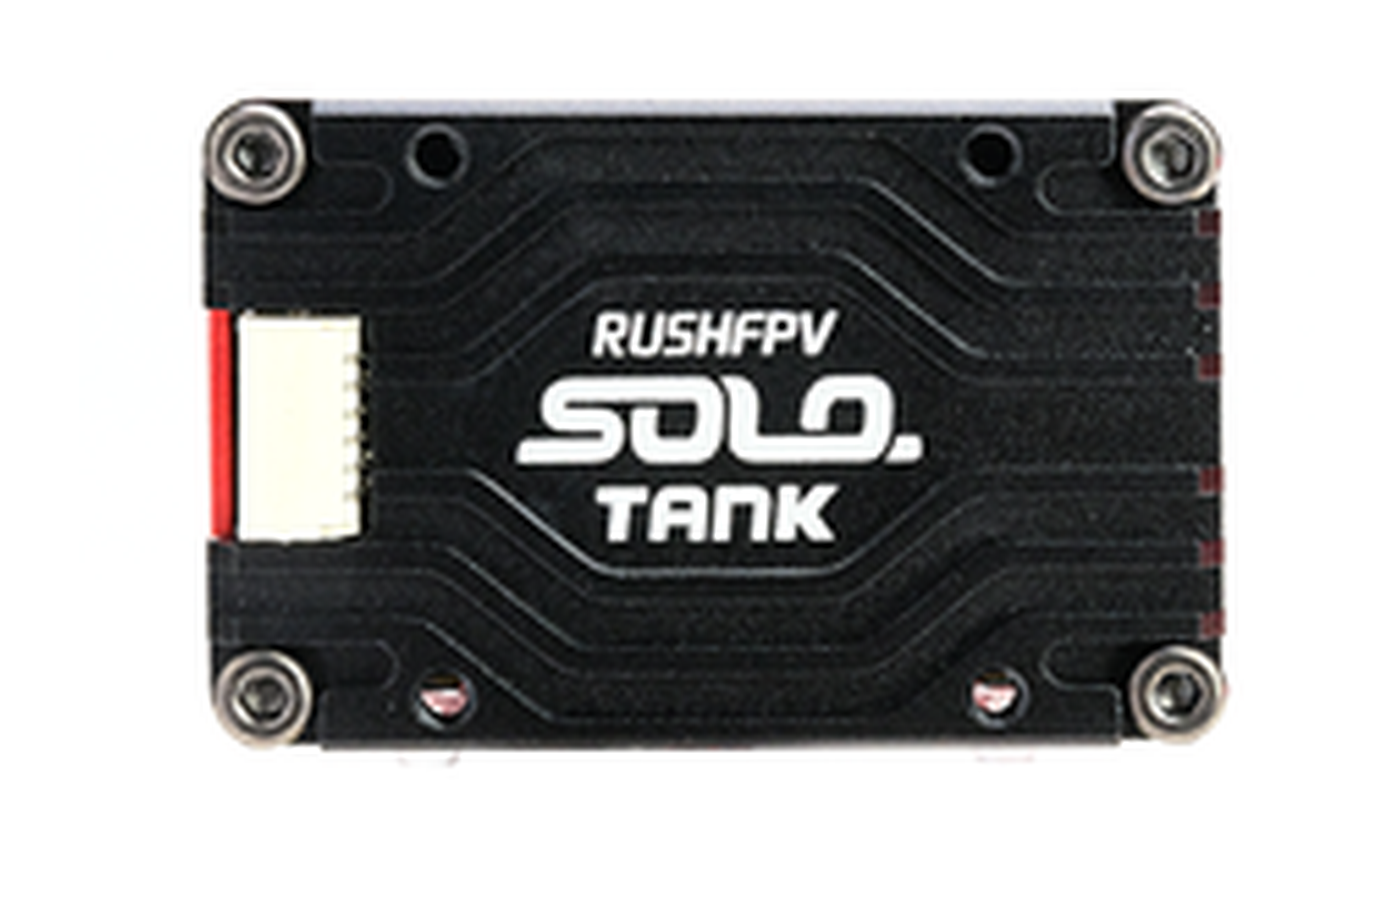
外观示例:带金属散热外壳的模拟视频发射机。图片来源:RushFPV TANK SOLO。用于识别部件,不构成型号推荐。
需要核对:
- 模拟或数字视频系统;
- 输入电压;
- 功耗和散热;
- 频段和可用信道;
- 发射功率;
- 视频输入;
- 图传控制协议;
- 天线连接器;
- 安装孔和外形;
- 是否提供摄像头电源输出;
- 计划运行地区的无线电要求。
某些图传的5伏焊盘是低功率输出,不能接入动力电池。
通电前安装天线
射频发射机在没有匹配天线时,输出功率可能反射回功率放大器并造成过热或损坏。
测试图传前应安装正确频段、阻抗和连接器的天线,并满足散热条件。
高发射功率还可能干扰遥控接收机、卫星导航和其他电子设备。功率更高不自动代表整机链路更可靠或在当地合法。
天线
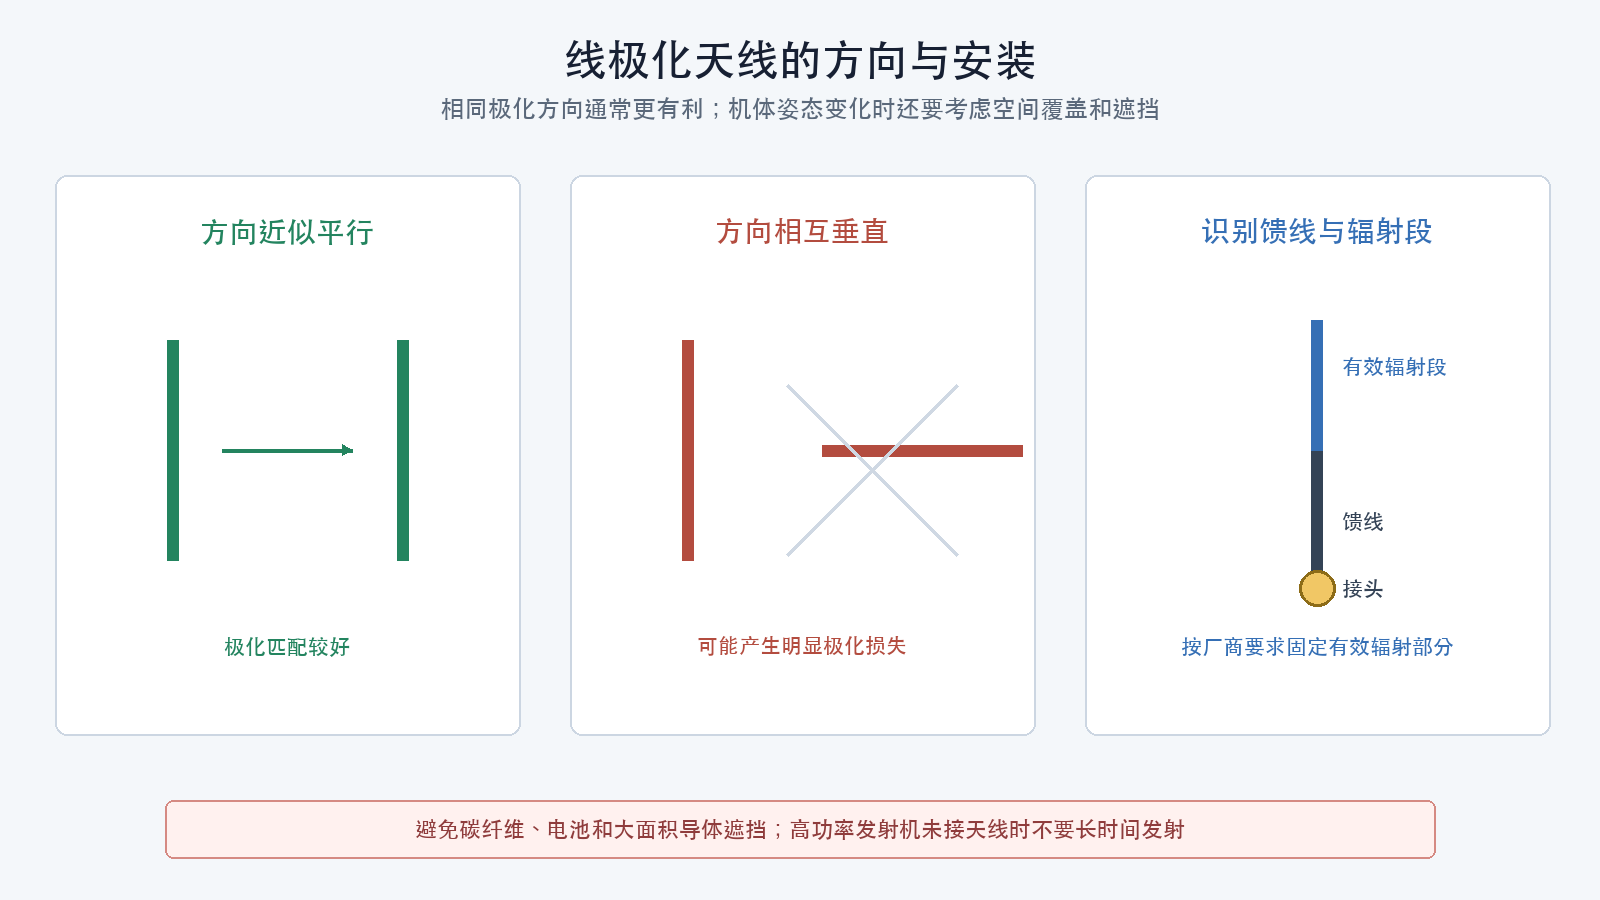
需要区分两个场景:
- 链路两端的极化匹配:遥控器与接收机、图传与地面接收端的线极化方向近似平行时,极化损失通常较小;圆极化还需要核对左右旋。
- 同一接收机的分集布置:两根接收天线常按厂商要求形成空间角度,以降低机体姿态和遮挡导致两根天线同时处于弱方向的概率。这不等于链路两端可以忽略极化。
核对:
- 工作频段;
- 线极化或圆极化;
- 左旋或右旋圆极化;
- 阻抗;
- 连接器系列和公母端;
- 是否存在反极性版本;
- 馈线长度;
- 有效辐射段;
- 安装方向和遮挡。
连接器能旋紧不代表中心针、极性形式和频段正确。
卫星导航与磁力计
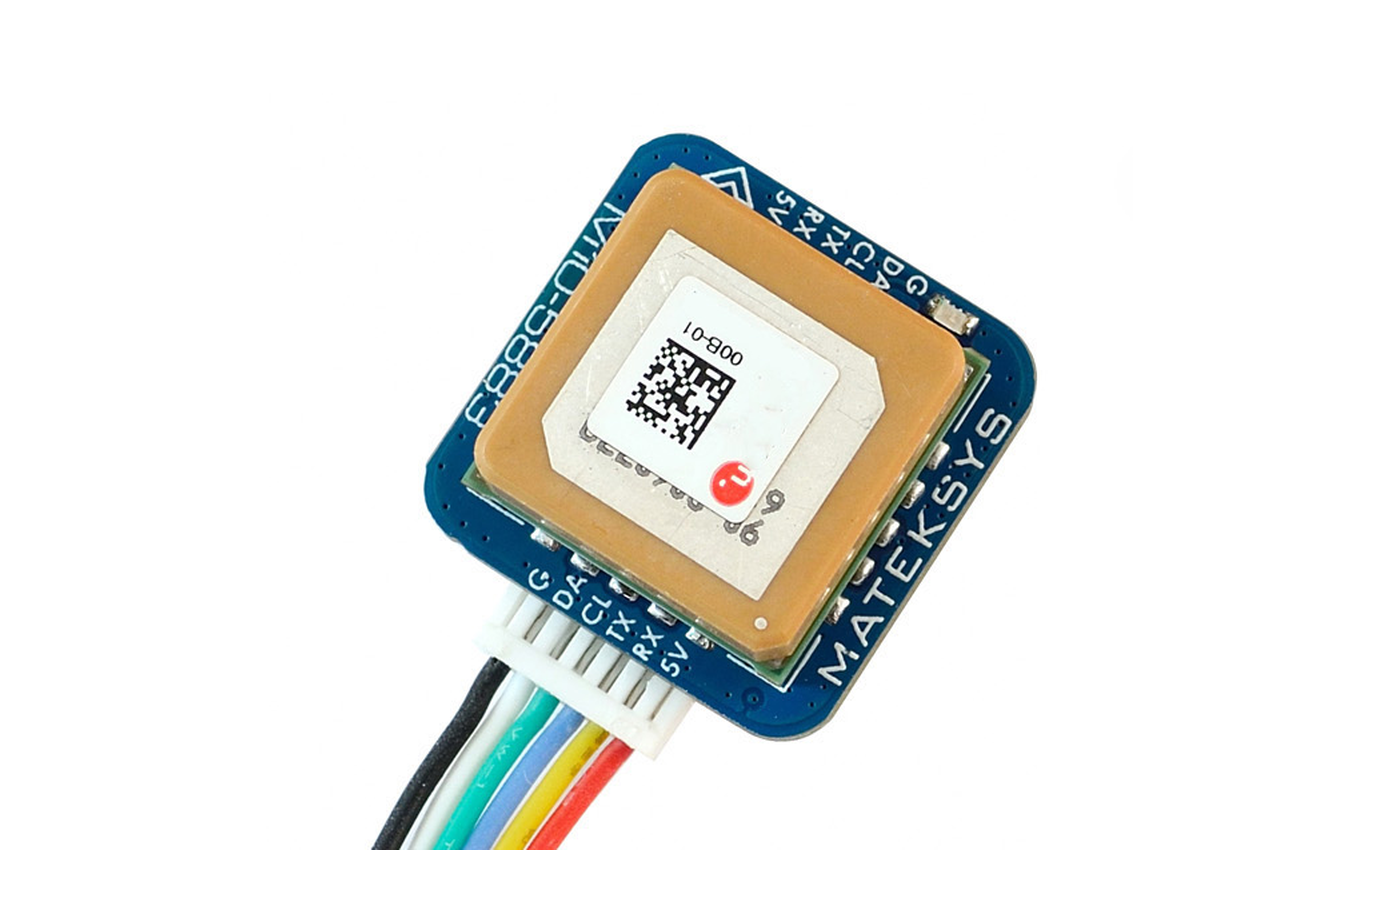
外观示例:集成卫星导航接收机、贴片天线和磁力计的模块。图片来源:Matek M10Q-5883。用于识别部件,不构成型号推荐。
卫星导航
全球导航卫星系统(GNSS,Global Navigation Satellite System)接收机通过卫星信号估计位置、速度和时间。选型时核对:
- 支持的星座和频段;
- 更新率;
- 输出协议;
- 默认波特率;
- 天线类型;
- 尺寸和重量;
- 输入电压;
- 功耗;
- 固件驱动;
- 安装视野。
普通单天线GNSS静止时不能直接给出机头航向。双天线、移动基线或其他航向源需要专门硬件和固件支持。
磁力计
磁力计需要远离:
- 电机;
- 电调;
- 主动力线;
- 磁铁;
- 钢制螺钉;
- 高功率扬声器;
- 其他铁磁材料。
还需要明确传感器方向和固件旋转配置。模块箭头不一定与飞控箭头使用同一坐标定义。
Matek示例模块将GNSS数据放在UART上,将磁力计放在I²C上。一个物理插头中可以同时包含电源、地和两种接口,不能把插头当成单一协议。
气压计、测距和光流
气压计
气压计需要避免螺旋桨气流直吹、强光和机舱压力快速变化。板载气压计不一定适合所有安装环境。
测距
核对:
- 激光、超声或雷达原理;
- 有效距离;
- 最小距离;
- 视场;
- 目标材质;
- 更新率;
- 接口;
- 安装方向。
光流
光流需要:
- 地面纹理;
- 合适照明;
- 已知或可估计的离地高度;
- 合适镜头和视场;
- 时间同步;
- 固件支持。
存在光流模块不代表室内定点一定可用。
接口和电源预算
为每个外设记录:
| 项目 | 内容 |
|---|---|
| 供电 | 电压范围、持续和启动电流 |
| 数据接口 | UART、I²C、CAN、视频或其他 |
| 协议 | 协议名称、方向、版本和波特率 |
| 飞控资源 | 使用哪个端口,是否与板载功能冲突 |
| 机械 | 外形、孔距、接头和导线空间 |
| 安装环境 | 天线、视场、散热、振动和干扰 |
| 固件 | 驱动、最低版本和配置方式 |
| 合规 | 频段、功率、图像和任务要求 |
采购前检查
- 遥控器和接收机空中协议及频段一致;
- 接收机机内协议、UART、电平和供电匹配;
- 摄像头与视频系统类型一致;
- 图传输入、电源输出和天线接口明确;
- 图传通电前可以可靠安装天线;
- GNSS、磁力计和测距驱动被固件支持;
- UART、I²C和CAN资源没有冲突;
- BEC电流足以供全部外设;
- 天线、导航和磁力计有合适安装位置;
- 频段、功率、天线和用途符合计划运行地区的规则。
无线电合规记录
合规判断应与计划运行地区绑定,不应只写“符合某地规则”:
| 字段 | 需要记录的内容 |
|---|---|
| 运行国家和地区 | 国家、省市、特殊场所 |
| 设备类别 | 遥控、遥测、图传或其他数据链 |
| 工作频段 | 实际配置的中心频率和信道范围 |
| 发射功率 | 设备设置和等效辐射功率 |
| 带宽与发射方式 | 协议或设备资料 |
| 天线 | 类型、增益和连接方式 |
| 设备证据 | 型号核准、产品资料或适用豁免依据 |
| 操作者要求 | 是否需要执照、许可或运行审批 |
| 核验日期 | 法规和设备配置的核验时间 |
同一硬件在不同地区、功率、天线和固件区域设置下可能得到不同结论。无法确定时,应停止使用对应发射功能并查询主管部门或正式规则。
检查理解
- 同为2.4吉赫兹的遥控器和接收机为什么不一定兼容?
- 图传为什么不能在未接天线时长时间通电?
- 普通单天线GNSS为什么不能静止测机头航向?
- 一个GNSS模块插头为什么可能同时包含UART和I²C?
- 外设选型为什么必须统计飞控端口占用?