机架与动力系统预装
机械预装也称干装:先用可拆卸方式把机架、电机、电子堆叠、电池和外设放到目标位置,确认没有碰撞、受力和维护问题,再决定线长、焊接和最终固定。
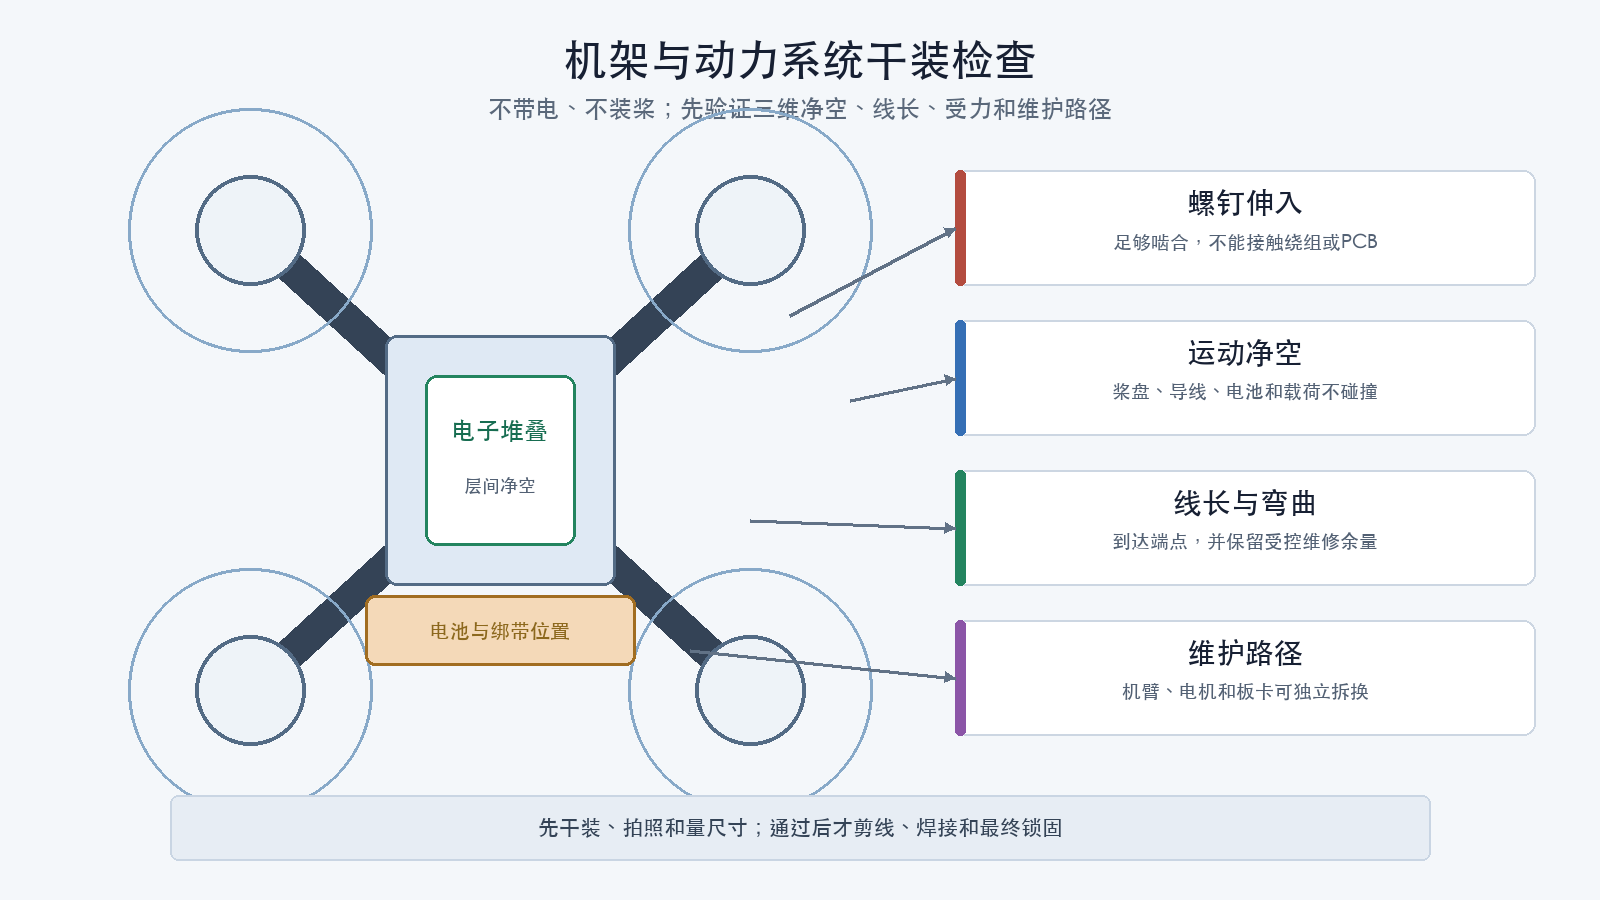
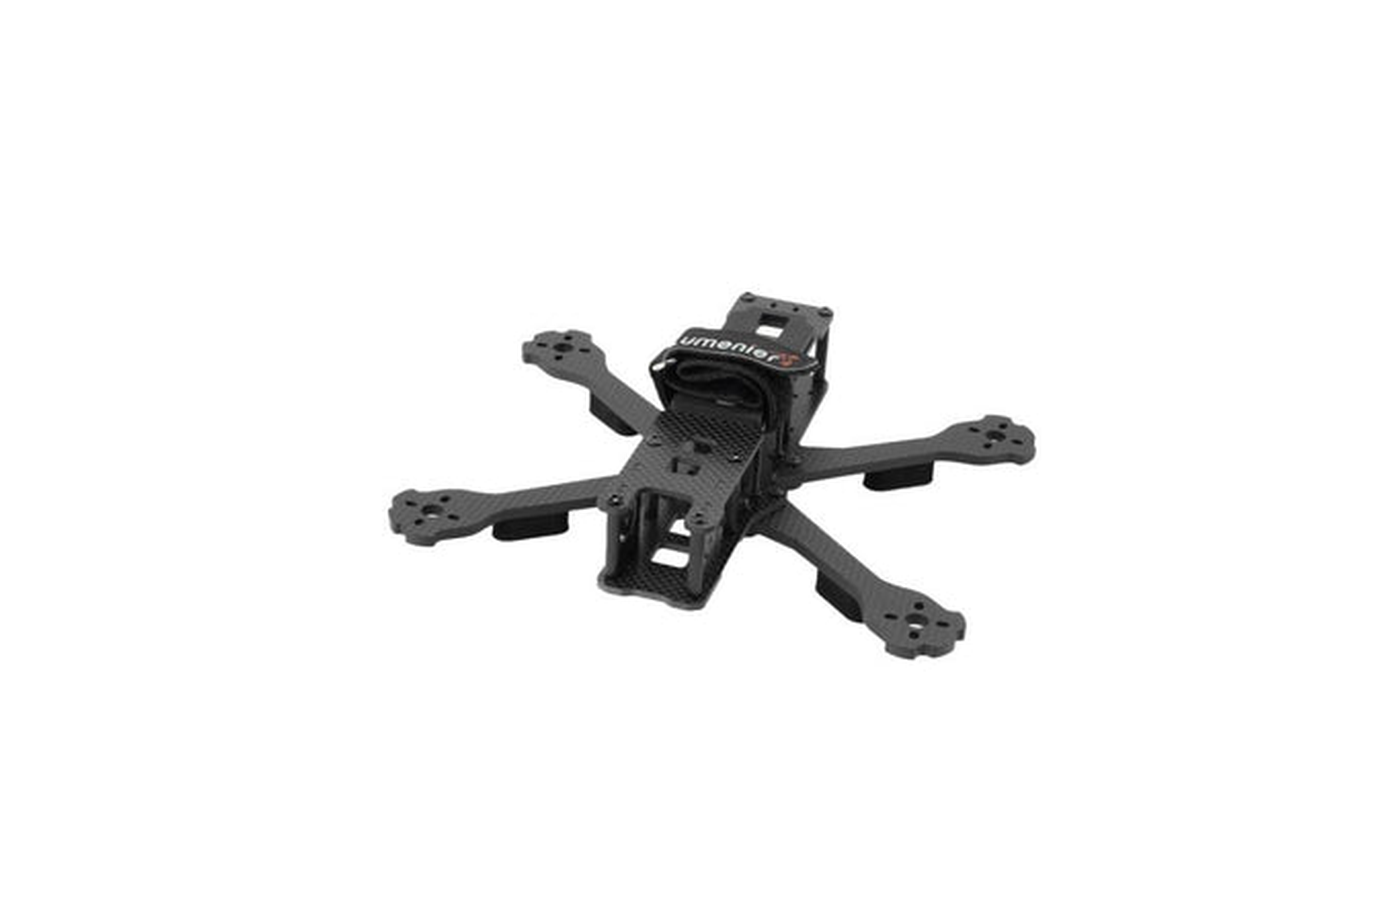
干装时需要确认板件方向、机臂定位、堆叠空间和维护路径。图片来源:Lumenier QAV-R 2C机架,仅用于识别典型结构,不构成型号推荐。
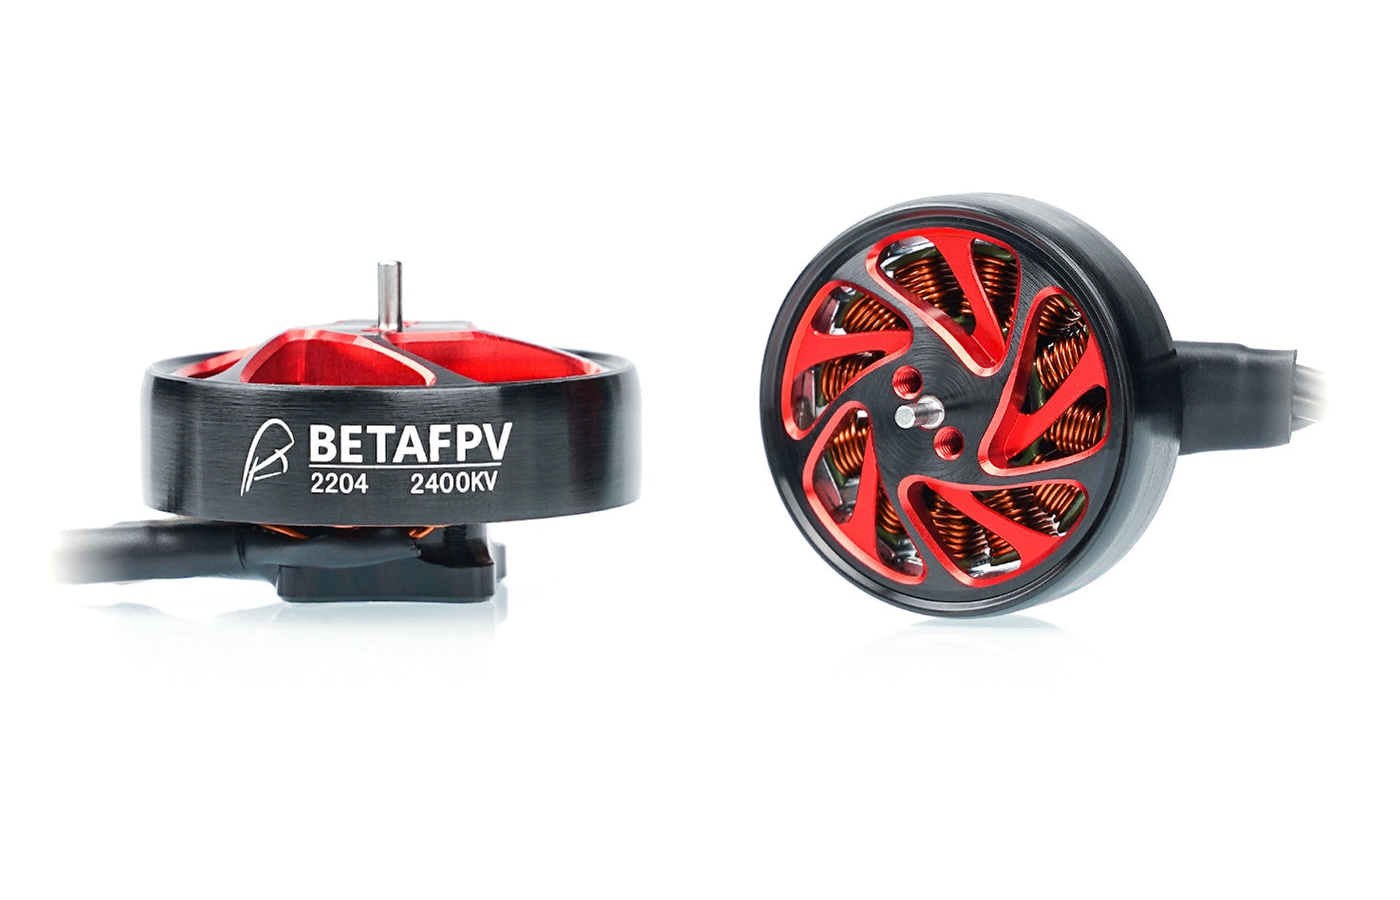
电机底部孔位、绕组位置和实际螺钉伸入量必须对当前组合逐项检查。图片来源:BETAFPV 2204无刷电机,仅用于识别典型结构,不构成型号推荐。
为什么不能先剪线
二维尺寸都满足时,真实装配仍可能出现:
- 电机线到不了电调焊盘;
- 顶板压住通用串行总线(USB,Universal Serial Bus)接口、存储卡、按钮或排线;
- 电池绑带穿过后与飞控堆叠冲突;
- 主电源插头进入桨盘或落地时先着地;
- 摄像头仰角调整后镜头碰到侧板;
- 电容和连接器无法获得支撑;
- 全球导航卫星系统(GNSS,Global Navigation Satellite System)模块、磁力计或接收天线只能放在高干扰位置;
- 维修一个部件必须拆掉全部线束。
预装的目标是发现这些三维约束,而不是让螺钉看起来整齐。
识别紧固件
将螺钉按直径、螺距、长度、头型和材料分类。长度通常从承压面量到末端;沉头螺钉的具体测量方式应按其标准或厂商图纸。
不要用“看起来一样”的螺钉互换。尤其需要区分:
- 公制与英制螺纹;
- 普通牙与细牙;
- 钢、铝、钛、尼龙等材料;
- 机架螺钉、电机螺钉和电子堆叠螺钉;
- 普通垫圈、绝缘垫圈、减振胶套和隔离柱。
错误螺距可能在前几圈似乎能够旋入,继续用力会损坏内螺纹。
机械验收值从哪里来
按以下优先级取得尺寸、扭矩、载荷和间隙:
- 当前硬件版本的厂商图纸、装配手册和紧固件表;
- 项目采用的机械标准和已经批准的设计计算;
- 与正式材料、螺纹和表面处理一致的工艺样件试验;
- 经过评审的项目自定义要求。
没有来源时不得把“拧紧”“不晃”“看起来有间隙”写成通过。记录表至少包含要求值、测量工具、仪表分辨率、实测值和结论。关键连接无法取得或验证要求时停止装配。
建立螺钉长度证据
电机螺钉
电机螺钉必须同时满足:
影响伸入深度的因素包括机臂厚度、垫片、护板和螺钉头结构。不能因为螺钉来自电机包装就假设适合当前机架。
检查方法:
- 断电并移除螺旋桨;
- 测量机臂、垫片和螺钉;
- 观察电机底部螺纹孔和绕组位置;
- 先用手旋入,确认没有错牙;
- 在照明和放大条件下确认末端未接触绕组;
- 缓慢转动电机,确认没有刮擦;
- 记录螺钉总长、机臂与垫片总厚、估算啮合长度和最小观察净空;
- 把测量不确定度和机臂压缩量计入最坏情况;
- 在装配记录中写明每个位置使用的螺钉长度。
如果无法直接观察,应按电机厂商图纸计算。厂商未给出最小啮合或内部净空,且无法通过同结构样件或内窥观察验证时,不放行该组合,也不用通电试转验证。
电子堆叠螺钉
检查螺钉和隔离柱不会:
- 顶到PCB底面的元件;
- 接触焊盘或测试点;
- 压穿减振胶套;
- 让板卡弯曲;
- 使金属件跨接不同电位;
- 超出顶板可用高度。
碳纤维能够导电。裸露焊盘、元件引脚、金属螺钉和碳板之间需要可验证的净空或绝缘层。
机架干装
按机架官方顺序组装底板、机臂、加强件和隔离柱,但暂不使用不可逆胶粘剂。
检查:
- 所有板件正反面和前后方向;
- 压铆螺母或螺纹座的方向;
- 机臂完全进入定位结构;
- 板件贴合,不靠螺钉强行拉平;
- 左右和对角结构对称;
- 螺钉能够用手顺畅旋入;
- 锐边、毛刺和加工粉尘已经处理;
- 起落接触点不会直接冲击电池、摄像头或天线。
如果碳板需要打磨,必须佩戴适合的防护并控制粉尘;处理后在机械区完成清洁,不能让粉尘进入电机、轴承、连接器或电子板。
电机预装
- 将四个电机放到对应机臂并标记位置;
- 确认安装孔距和凸台匹配;
- 确认电机底座平整贴合;
- 使用已验证长度的螺钉手动旋入;
- 暂不最终锁固,先确认电机线自然到达预定电调位置;
- 模拟机臂更换,确认保留的线长允许维护;
- 检查导线不会被钟罩、螺钉、机臂边缘或顶板夹住。
三相无位置传感器无刷电机的三根相线通常不存在固定A/B/C顺序,交换任意两相会改变旋向。但带传感器、专用连接器或厂商定义线序的系统不能套用这一结论。本专题只记录实际相线连接,转向和电机映射在后续配置中验证。
电子堆叠预装
分别放置电子调速器(ESC,Electronic Speed Controller)、飞行控制器(FC,Flight Controller)、电源模块和其他板卡。
方向
记录每块板的:
- 顶面和底面;
- 箭头或坐标标记;
- 前后方向;
- 旋转角度;
- 接口朝向。
默认方向只是优选。若因空间必须旋转飞控,应记录真实方向并在后续配置中设置对应补偿,不能只靠记忆。
层间空间
使用侧视检查确认:
- 板卡在紧固后仍保持平整;
- 元件不会碰到上一层PCB;
- 排线弯曲不过度,也不会顶起飞控;
- 电源线焊接后仍有弯曲空间;
- USB、存储卡、按钮和启动焊盘可接近;
- 电容、电感和散热器不承受顶板压力;
- 减振胶套不会被螺母压成刚性垫片。
减振方式必须遵循飞控厂商说明。已有内部减振的飞控可能不需要额外软安装;过软、过重或线束牵拉同样会引入低频运动和共振。
电池和主电源预装
用不带电的尺寸样件或已做好端子绝缘的电池确认:
- 电池外形在允许范围内;
- 绑带数量、位置和穿线路径正确;
- 防滑垫完整;
- 重心有前后调整空间;
- 插头可操作但不会成为落地受力点;
- 主线不会被顶板、绑带扣和碳板边缘剪切;
- 线束不会进入任一螺旋桨旋转平面;
- 电池受撞击时不会挤压尖锐螺钉或板边。
预装期间不要把带电电池留在机体上。
模拟完整运动与维护
运动净空
使用与目标桨盘外径一致、不能安装到电机轴且不能产生推力的纸板圆盘或专用量规检查。真实螺旋桨仍独立存放,不进入装配工位。
检查桨盘与:
- 相邻桨盘;
- 电池和绑带;
- 电机线和天线;
- 摄像头、载荷和起落结构;
- 机架柔性变形后的边界。
维护路径
模拟以下操作:
- 更换单根机臂;
- 更换一个电机;
- 拔插存储卡和USB;
- 拆下飞控或电调;
- 更换接收机或图传;
- 拆下电池绑带;
- 重新检查主电源焊点。
如果每次小修都必须反复折弯主电源线、拉扯同轴线或拆焊多个部件,应重新规划位置。
防松与最终紧固
紧固顺序:
- 清洁并检查螺纹;
- 确认螺钉料号、长度和垫片;
- 先用手旋入数圈;
- 按对角或结构规定顺序逐步紧固;
- 使用厂商给出的扭矩;
- 需要时按材料兼容性使用规定的防松方式;
- 做扭矩标记或检查标记;
- 固化完成后再承受设计载荷。
中强度厌氧螺纹锁固剂用于紧密配合的金属螺纹时可防振动松脱,但不能自动适用于尼龙、塑料、带胶螺母或所有表面。部分产品可能使热塑性塑料产生应力开裂。没有材料兼容和固化条件依据时,不使用。
扭矩值不能从另一型号、另一螺钉材料或“手感”复制。没有官方扭矩时,应由项目根据紧固件、螺纹啮合、被夹材料和风险制定验证方法。
电池固定载荷
“绑带拉紧”不是验收值。先由任务定义需要承受的最大设计加速度,再计算最低静态惯性载荷:
使用与目标电池质量、外形和表面摩擦相当的无能量假件进行受控拉力或方向加载,验证前后、左右和上下方向;试验持续时间、允许位移、绑带损伤和重复次数写入项目要求。没有最大加速度和安全系数时,电池保持只能标记“待验证”,不能凭手摇放行。
预装放行记录
| 检查项 | 证据 | 结论 |
|---|---|---|
| 机架方向和完整性 | 六面照片、尺寸记录 | 通过/不通过 |
| 电机螺钉长度 | 尺寸、底部观察照片 | 通过/不通过 |
| 桨盘净空 | 量规或断电静态照片 | 通过/不通过 |
| 电子堆叠净空 | 侧视照片、间隙记录 | 通过/不通过 |
| 飞控实际方向 | 顶视照片和角度记录 | 通过/不通过 |
| 电池与重心范围 | 前后极限位置照片 | 通过/不通过 |
| 电池保持载荷 | 设计加速度、安全系数、假件加载和位移记录 | 通过/待验证/不通过 |
| 主线和接口可达性 | 维护演练记录 | 通过/不通过 |
| 计划线长 | 点到点测量和服务余量 | 通过/不通过 |
| 紧固与防松方法 | 扭矩/材料/固化要求 | 通过/不通过 |
只有全部关键项通过,才进入剪线和焊接。
检查理解
- 为什么电机原装螺钉也不一定适合当前机架?
- 飞控软安装为什么不是越软越好?
- 为什么顶板装上后仍要能接近USB和存储卡?
- 三相线顺序可改变旋向的结论为什么不能覆盖所有电机系统?
- 碳纤维机架为什么需要同时考虑机械和电气隔离?
- 哪些情况下不应使用通用螺纹锁固剂?