飞行控制器
飞行控制器(FC,Flight Controller)负责读取传感器、执行状态估计和控制算法、管理通信与安全状态,并向执行器输出命令。
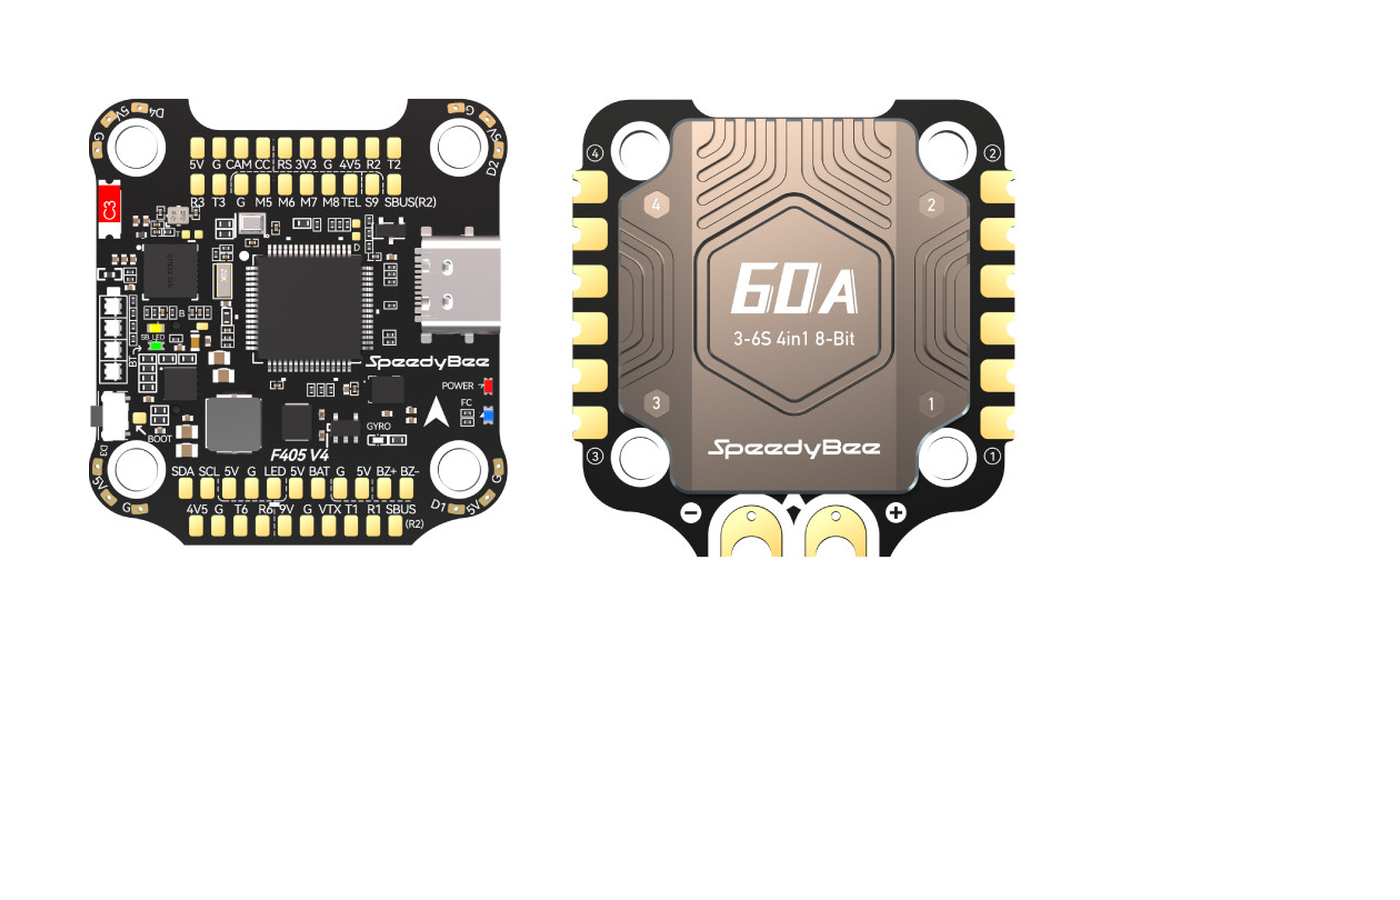
外观示例:左侧为飞控,右侧为四合一电子调速器。图片来源:SpeedyBee F405 V4套装。仅用于识别部件,不构成型号推荐。
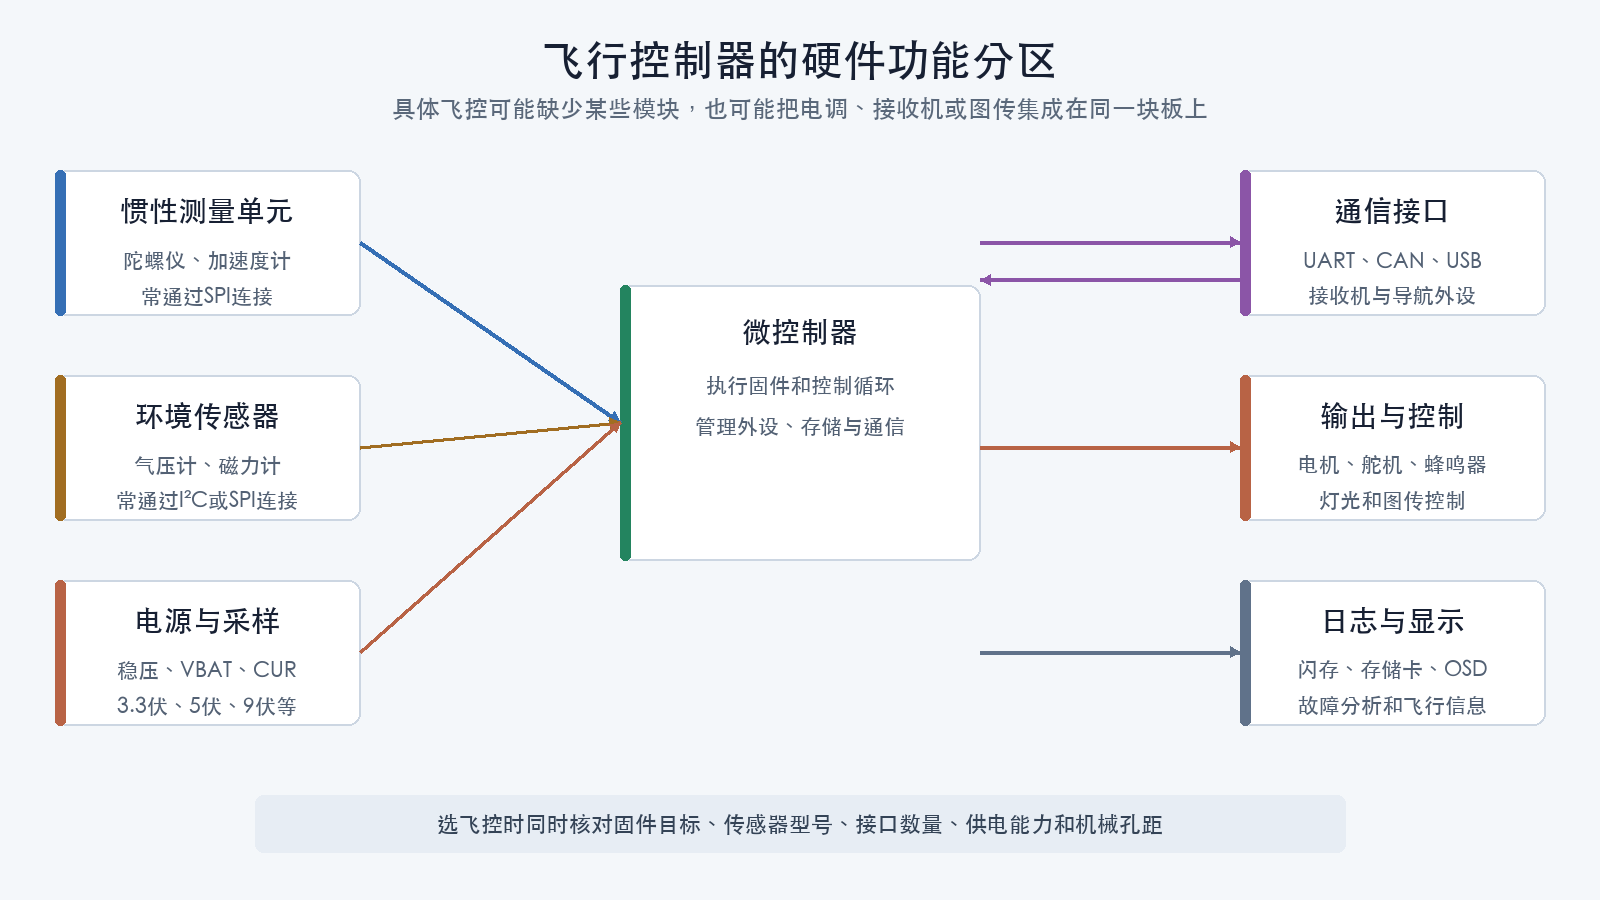
微控制器不是唯一性能指标
微控制器(MCU,Microcontroller Unit)执行飞控固件。规格中常见处理器系列、主频、存储容量和封装。
处理器型号更高不自动代表整块飞控更适合。实际还受以下因素影响:
- 固件是否存在正式板级目标;
- 惯性测量单元及其总线;
- 电源质量;
- 电路板布局;
- 可用接口;
- 存储和日志能力;
- 驱动与维护状态。
不能只根据“F4、F7、H7”等营销简称判断完整能力。
惯性测量单元
惯性测量单元(IMU,Inertial Measurement Unit)通常包含陀螺仪和加速度计,是角速度控制和姿态估计的核心传感器。
需要核对:
- 具体芯片型号和硬件版本;
- 与处理器之间使用串行外设接口还是其他总线;
- 采样率和量程;
- 驱动是否被目标固件支持;
- 传感器安装方向;
- 板卡防振方式;
- 是否存在多个惯性测量单元及切换机制。
同一飞控型号可能因元器件停产而更换惯性测量单元,固件最低版本也可能随之变化。采购时不能只看产品名称。
气压计和磁力计
气压计用于相对高度估计,但并非所有飞控都集成。磁力计在高电流和铁磁材料附近容易受干扰,因此很多小型飞控不集成磁力计,而是把它放在外部导航模块上。
是否需要这些传感器取决于飞行模式和任务。存在传感器不代表对应导航功能一定可用。
存储与日志
黑匣子日志可能存放在:
- 板载闪存;
- MicroSD存储卡;
- 外部记录设备。
核对容量、写入速率、存储介质位置和固件支持。没有足够日志能力会降低后续振动、控制和故障分析能力。
通信接口
UART
通用异步收发器(UART,Universal Asynchronous Receiver/Transmitter)常用于:
- 遥控接收机;
- 卫星导航;
- 图传控制;
- 遥测电台;
- 外部计算机。
需要统计真正可用的完整TX/RX端口,并确认是否已经被板载蓝牙、接收机或其他功能占用。
其他通信总线
- 内部集成电路总线(I²C,Inter-Integrated Circuit)常连接磁力计、气压计等低速外设;
- 串行外设接口(SPI,Serial Peripheral Interface)常连接惯性测量单元、存储器和显示芯片;
- 控制器局域网(CAN,Controller Area Network)适合具有地址、错误检测和较长线缆需求的智能外设。
焊盘存在不等于固件已经启用相应驱动。
通用串行总线
通用串行总线(USB,Universal Serial Bus)用于配置、日志访问或固件恢复。核对:
- 连接器类型;
- 数据功能是否完整;
- 是否支持设备固件升级模式;
- 连接器位置是否会被机架遮挡;
- 供电时USB与电池电源如何共存。
输出与板载功能
按任务核对:
- 电机或舵机输出数量;
- 蜂鸣器和可编程灯光;
- 模拟视频屏幕叠加显示;
- 摄像头切换;
- 图传电源开关;
- 电压、电流和模拟信号采样;
- 安全开关或外部按钮。
“有焊盘”不能说明输出电压、驱动方式或最大电流,必须查针脚定义。
电源系统
飞控可能接受:
- 动力电池电压;
- 来自电调的稳压5伏;
- 独立稳压器输出;
- USB供电。
需要分别核对:
- 最大输入电压;
- 5伏、9伏等稳压输出的持续和峰值电流;
- 3.3伏焊盘允许电流;
- 图传或外设电源能否由软件开关控制;
- 电压和电流采样比例;
- 多路电源能否同时接入。
不能把标有5V的所有焊盘都当成同一方向和同一电流能力。
固件目标与硬件版本
板级目标描述固件如何映射具体硬件,包括:
- 处理器;
- 传感器;
- 引脚;
- 定时器;
- 串口;
- 存储;
- 电机输出;
- 默认安装方向。
同一处理器不代表可以刷入任意同处理器固件。错误目标可能导致传感器、输出和电源控制失效。
采购前应查到:
- 固件项目的正式目标名称;
- 支持的最低版本;
- 当前硬件版本所用传感器;
- 官方目标或板级配置仍在维护;
- 恢复刷写方法。
机械安装
核对:
- 安装孔距和孔径;
- 胶套与螺钉规格;
- 飞控箭头和可配置方向;
- USB、存储卡和按钮位置;
- 上下板净空;
- 焊点与碳纤维绝缘;
- 导线拉力和插头固定。
飞控防振不是越软越好。过度晃动、导线拉扯和松动都会引入低频运动。
一个规格阅读示例
以Holybro Kakute H7为例,官方页面同时给出微控制器、惯性测量单元、气压计、UART数量、稳压输出、电池输入、安装孔距和多个固件目标。这说明选飞控需要横跨计算、传感器、接口、电源、机械和固件六个维度,而不是只看处理器。
该产品在不同版本中使用过不同惯性测量单元,官方还明确了对应固件最低版本。类似的版本差异必须写入BOM。
采购前检查
- 固件目标和最低版本明确;
- 硬件版本及惯性测量单元明确;
- UART、I²C、CAN和输出数量满足需求;
- 板载功能没有占用计划中的端口;
- 输入电压和各路稳压输出满足预算;
- 电压、电流采样方式与电调匹配;
- 孔距、外形、USB和存储卡位置可安装;
- 有官方针脚图、原理图或完整接线说明;
- 有可执行的恢复刷写方法。
检查理解
- 为什么不能只根据处理器系列选择飞控?
- 同名飞控为什么需要记录硬件版本?
- UART数量为什么不能只数焊盘标签?
- 固件目标解决什么问题?
- 飞控稳压输出为什么需要汇总外设功耗?