目标识别、备份、刷写与恢复
刷写会同时改变程序、默认参数、存储格式和外设支持。正确的固件项目但错误的板级目标,可能表现为传感器缺失、输出错误、USB失联,甚至无法启动。
先判断是否需要刷写
以下情况不要求立即刷写:
- 当前固件项目和板级目标正确;
- 当前版本仍受项目支持;
- 配置工具能够完整读取;
- 没有需要修复的已知问题;
- 当前参数和外设状态可以建立可靠基线。
“最新版”不是单独的刷写理由。升级会改变默认值、参数名称、功能行为和配置工具兼容范围。先阅读从当前版本到目标版本的全部迁移说明。
以下情况应停止使用当前固件并核验:
- 固件报告的目标与实物不符;
- 来源、版本或构建选项不可追溯;
- 配置工具出现不兼容告警;
- 传感器、存储或输出资源与板卡资料明显矛盾;
- 升级历史不明,且不存在修改前备份;
- 厂商定制固件包含标准发行版没有的资源映射。
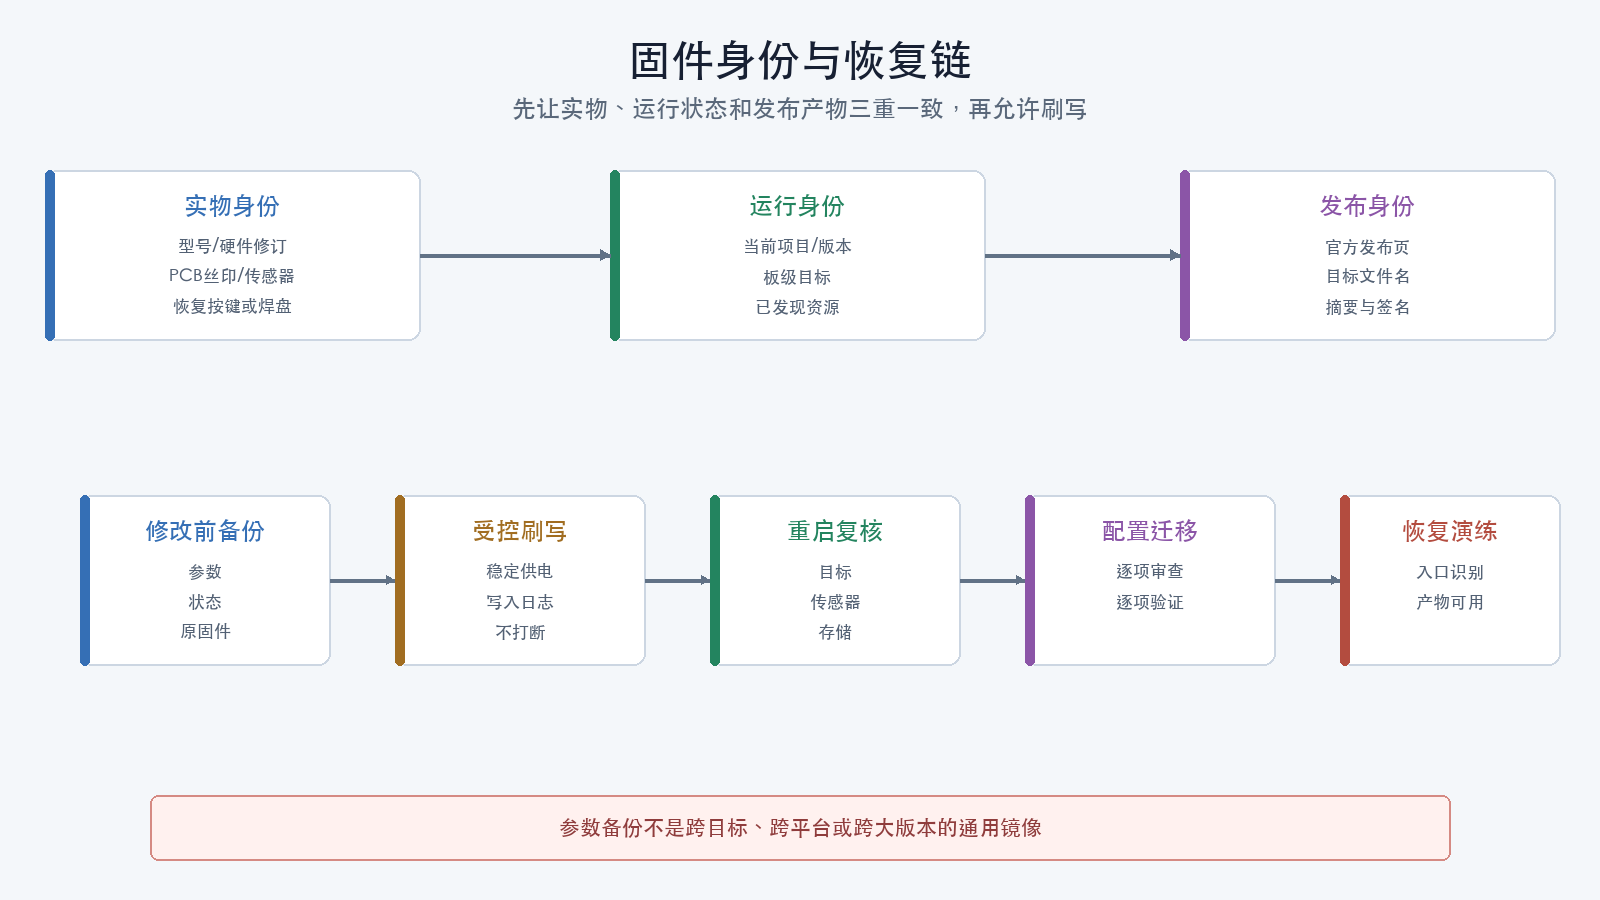
三重目标识别
选择固件前必须让三类证据一致:
1. 实物身份
- 产品准确名称;
- 硬件修订号;
- PCB丝印;
- 处理器封装;
- 板载传感器;
- USB标识;
- 厂商原理图和目标说明。
2. 运行身份
- 当前固件项目;
- 当前版本和构建标识;
- 当前板级目标;
- 当前检测到的传感器;
- 当前输出和端口资源。
3. 发布身份
- 官方发布页;
- 目标文件名;
- 发布版本;
- 文件大小;
- 发布方提供的摘要;
- 下载文件自行计算的SHA-256。
三者不能一致时,不刷写。
备份不是一个文件
完整修改前基线至少包含:
| 类别 | 内容 | 用途 |
|---|---|---|
| 身份 | 飞控、硬件修订、固件、目标、工具版本 | 防止恢复到错误设备 |
| 可读配置 | 端口、机型、方向、模式和外设设置 | 人工审查和差异比较 |
| 完整参数 | 全量参数及其类型 | 重建同版本运行状态 |
| 默认差异 | 相对该版本默认值的变化 | 识别项目实际定制 |
| 校准数据 | 传感器、遥控、电池等校准值 | 判断是否可以迁移 |
| 运行状态 | 传感器发现、错误、解锁原因、资源状态 | 区分刷写前已有问题 |
| 固件产物 | 原固件文件或准确官方下载位置与哈希 | 回滚程序 |
| 恢复说明 | 进入引导/DFU/SWD的方法和成功标志 | 连接失败时可执行 |
截图便于人工查看,但不能代替可搜索、可比较的文本导出。反过来,参数文本也不能证明实体方向和接线。
不同平台的备份边界
Betaflight和INAV
保存官方工具导出的配置,并保留命令行接口(CLI,Command-Line Interface)中的版本、目标和差异输出。命令名称和输出范围必须以当前固件的帮助及官方文档为准。
CLI文本通常不是跨目标、跨项目或跨大版本的通用恢复镜像。恢复前应逐段审查资源、端口、传感器、输出和默认值变化。
ArduPilot
保存全部参数和可读参数列表,同时记录载具固件、板卡、参数元数据版本和地面站版本。参数文件不包含全部外部设备状态,也不能证明执行器接线。
不要把其他飞行器的参数文件直接写入新机。即使机架相同,传感器实例、方向、遥控端点、电池监视器和输出功能仍可能不同。
PX4
保存参数和飞控身份,记录QGroundControl版本、板级目标和v1.17.0固件来源。参数备份不能跨不兼容版本盲目导入;机型选择可能改变默认参数和启动模块。
备份的恢复分级
| 级别 | 允许内容 | 条件 |
|---|---|---|
| A:只读比较 | 打开旧配置查看 | 不向飞控写入 |
| B:同设备同版本 | 恢复明确的非校准设置 | 目标、版本和硬件完全一致 |
| C:版本迁移 | 按发布说明逐项迁移 | 每项重新验证 |
| D:更换硬件 | 只复用经审查的逻辑意图 | 校准、资源和方向重新建立 |
| 禁止 | 整包跨平台、跨目标或跨大版本写入 | 无安全依据 |
传感器偏置、电池比例、执行器端点和板级资源通常与具体硬件绑定,不应作为普通模板迁移。
固件产物控制
下载后记录:
如果发布方提供摘要或签名,应验证其来源和结果。只有自行计算摘要而没有可信发布值,只能用于之后确认文件未变化,不能单独证明来源可信。
受控刷写步骤
具体按钮和进入方式以当前板卡及平台官方文档为准,通用顺序为:
- 拆除螺旋桨并拍照;
- 完成修改前备份;
- 关闭会占用串口或USB设备的其他软件;
- 确认计算机不会休眠;
- 使用已验证的数据线和稳定接口;
- 核对目标、版本和固件文件摘要;
- 确认恢复工具和恢复入口已经可用;
- 只连接板卡资料允许的供电;
- 启动刷写并保存完整日志;
- 不在擦除、写入或校验阶段断电;
- 等待工具明确报告完成;
- 重新枚举并只读核对固件身份;
- 重新读取传感器和硬件错误;
- 导出刷写后空白或默认基线;
- 再开始逐项配置。
不要在刷写成功后立即导入全部旧参数。先证明新固件以正确目标正常启动。
擦除配置的选择
保留旧配置可能减少重复工作,也可能把已废弃参数、错误资源映射和不兼容默认值带入新版本。完全擦除可得到清晰基线,但会丢失校准和定制。
选择依据:
- 同一设备的小版本升级且官方明确支持迁移,可按发布说明保留;
- 项目切换、目标纠正、来源不明或跨大版本,优先建立干净基线;
- 任何情况下都先备份;
- 擦除后逐项恢复意图,不追求把旧文件“完整导入无报错”。
刷写后验证
至少确认:
- 固件项目、版本、提交或构建标识正确;
- 板级目标正确;
- USB或通信端口稳定;
- 内置传感器数量和类型合理;
- 存储介质可用;
- 不存在持续复位;
- 当前机型和输出状态符合预期;
- 当前为未解锁状态;
- 旧配置尚未被无审查恢复;
- 修改前、刷写日志和刷写后基线均已保存。
恢复路径模板
先使用四平台恢复入口卡确定平台级入口,再用当前板卡硬件修订资料把下表填成具体动作。平台入口不能替代板卡的BOOT电平、焊盘、bootloader和写入地址。
每块板必须把下表填成具体动作:
| 项目 | 项目值 |
|---|---|
| 普通启动时USB标识 | 待填 |
| 引导加载模式进入方式 | 待填 |
| 设备固件升级模式(DFU,Device Firmware Upgrade)标识 | 待填 |
| 恢复按键或焊盘 | 待填 |
| 短接或按键时序 | 待填 |
| 恢复工具和版本 | 待填 |
| 正确恢复产物 | 待填 |
| 写入地址或工具自动规则 | 待填 |
| 成功标志 | 待填 |
| 失败停止条件 | 待填 |
| 串行线调试接口(SWD,Serial Wire Debug)位置 | 待填 |
“按住BOOT试试”不是恢复程序。不同板卡的按键电平、供电顺序、引导加载程序和写入地址可能不同。
恢复演练
恢复能力应在飞行器仍未安装螺旋桨时验证,至少做到:
- 能识别普通运行模式和恢复模式;
- 能退出恢复模式并重新正常启动;
- 能定位正确的已验证固件;
- 能说明何时使用普通引导恢复,何时升级到SWD;
- 不通过反复随机按键和插拔寻找入口。
没有必要故意中断一次真实刷写制造故障。演练入口、工具识别和恢复产物即可;故障注入应在替代板或专用实验中进行。
失败分支
工具找不到设备
依次检查:
- 数据线是否支持数据;
- USB端口和系统枚举;
- 是否被其他软件占用;
- 普通模式与恢复模式是否混淆;
- 板卡允许的供电;
- 对应驱动或系统权限;
- 官方板卡恢复步骤。
不要同时改变线缆、驱动、按键时序和固件文件,否则无法定位原因。
写入完成但传感器缺失
首先怀疑目标、构建选项或硬件修订不匹配,不立即修改传感器驱动参数掩盖问题。对照刷写前传感器清单和板卡资料。
配置工具字段异常
停止写入,核对固件与工具兼容矩阵。字段为空、枚举错位或页面缺项可能是协议或元数据不兼容。
无法普通启动
保存刷写日志和USB枚举信息,进入已经验证的恢复路径。若恢复身份仍不明确,不继续尝试其他相似目标。
本篇放行条件
- 三重目标识别一致;
- 修改前基线完整;
- 固件来源、文件和摘要已记录;
- 已审查版本迁移说明;
- 刷写过程和结果有日志;
- 刷写后身份与预期一致;
- 未盲目导入旧配置;
- 恢复路径已经填写并完成入口演练;
- 螺旋桨仍未安装且解锁被禁止。
检查理解
- 为什么同为STM32F405的两块飞控不能共用同一个固件目标?
- 参数备份为什么不是完整恢复镜像?
- 为什么新固件首次启动后要先保存默认基线?
- 自行计算SHA-256能证明哪些事情,不能证明哪些事情?
- 为什么不建议故意中断真实刷写来验证恢复?