从任务需求到部件清单
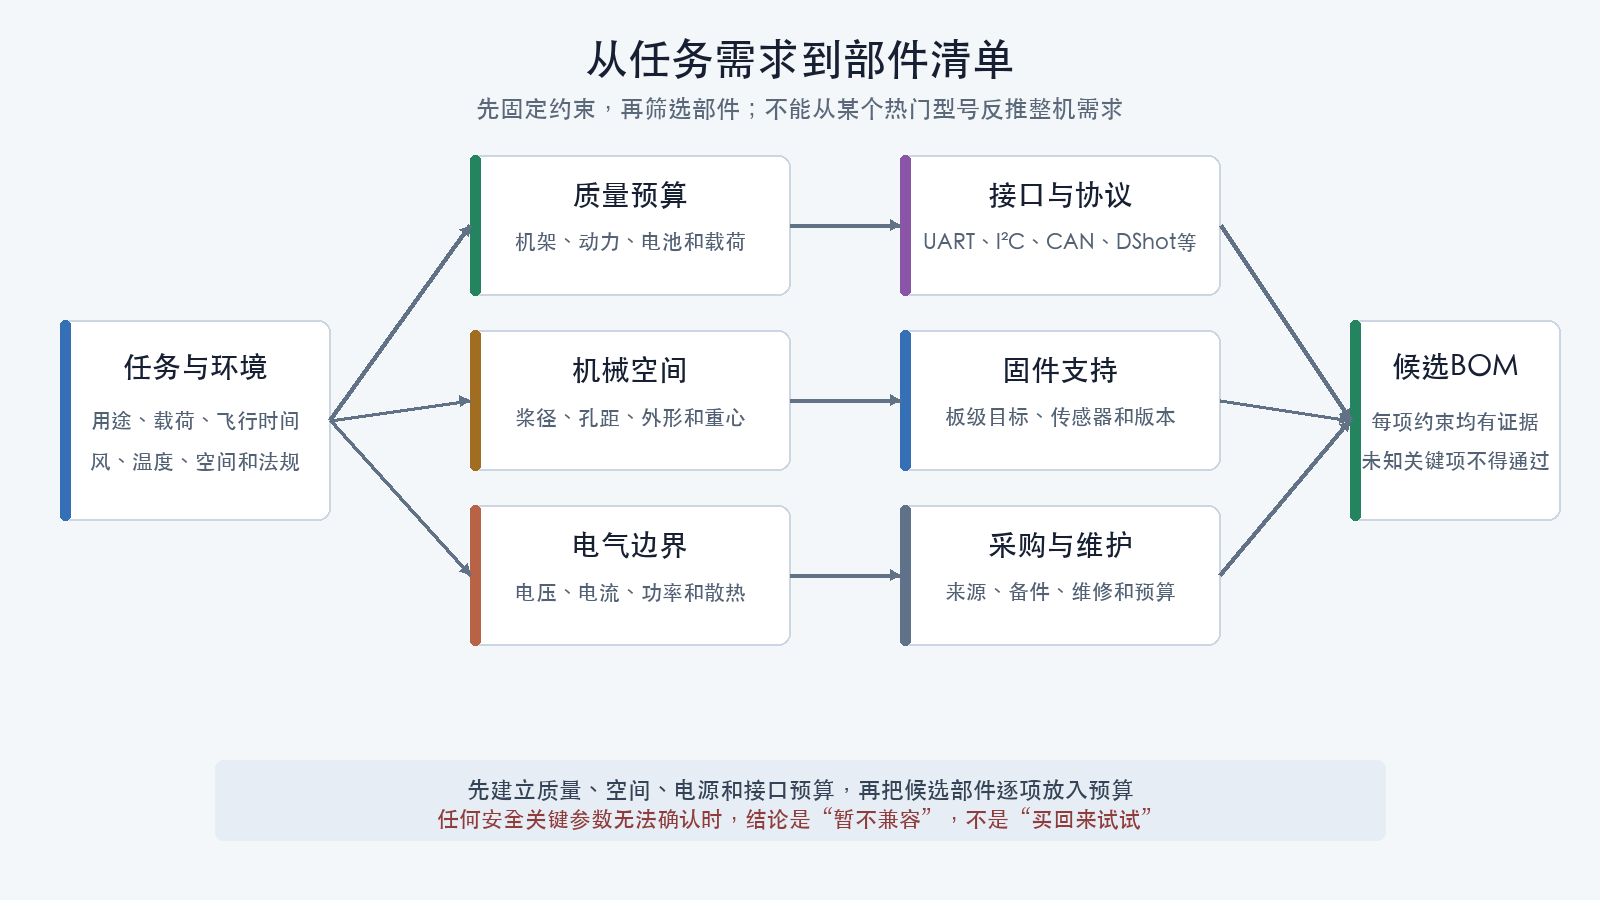
硬件选型不应从“买哪块飞控”开始,而应先回答飞行器要完成什么任务、在哪里运行、需要携带什么、允许多重以及出现故障时如何降低风险。
先写任务需求
至少记录以下内容:
| 类别 | 需要明确的问题 |
|---|---|
| 用途 | 练习、穿越、航拍、巡检、测绘、教学还是研发 |
| 环境 | 室内或室外、温度、风、海拔、粉尘、湿度和电磁干扰 |
| 飞行性能 | 期望飞行时间、速度、机动性、航程和抗风能力 |
| 载荷 | 相机、计算机、测距、灯光或其他任务设备的重量和功耗 |
| 安全 | 桨叶防护、失联策略、定位能力、维护和备件 |
| 合规 | 重量、图传、无线电、运行区域和产品用途 |
| 预算 | 首套整机、充电设备、遥控系统、工具和易损备件 |
“尽可能快、尽可能久、尽可能轻”不是可执行需求。这些目标互相冲突,需要给出优先级和可接受范围。
先确定构型和尺寸级别
同一任务可以采用多种构型。本专题主要以小型四旋翼为例,但仍需先确定:
- 是否需要桨叶防护;
- 螺旋桨尺寸范围;
- 电池串数的候选范围;
- 是否需要第一人称视角视频;
- 是否需要卫星导航、磁力计、气压计或测距;
- 是否需要携带额外载荷;
- 是否允许使用一体式飞控。
尺寸级别会影响机架空间、电机尺寸、桨叶负载、电池重量、连接器和维修方式。不能先买一堆部件,再寻找能够塞下它们的机架。
建立四类预算
质量预算
为每个子系统预留质量:
实际还应预留焊锡、热缩管、绑带、天线座、保护件和误差。质量增加会提高悬停推力和能量需求,不能把“以后再加的载荷”排除在初始动力设计之外。
空间预算
记录:
- 飞控和电调安装孔距;
- 板卡外形和板间高度;
- 电池长宽高;
- 摄像头宽度和镜头净空;
- 图传、接收机和导航模块的位置;
- 天线、导线弯曲和插拔空间;
- 螺旋桨运动范围。
电源预算
电源预算包括两条链:
- 动力电池、电调、电机和螺旋桨的高功率链;
- 稳压器、飞控、接收机、摄像头、图传和导航外设的低压链。
必须分别计算满充电压、持续电流、峰值电流、稳压输出能力和总功耗。
接口预算
统计需要的:
- 通用异步收发器端口;
- 内部集成电路总线;
- 控制器局域网;
- 电机或舵机输出;
- 模数转换器输入;
- 视频输入和图传控制;
- 通用串行总线(USB,Universal Serial Bus)、存储卡、蜂鸣器和灯光。
接口数量要扣除板载蓝牙、接收机、图传或其他功能已经占用的端口。
区分必需部件和可选部件
基本四旋翼通常需要
- 机架;
- 四个电机;
- 四个独立电调或一个四合一电调;
- 四旋翼飞控;
- 一组匹配的螺旋桨;
- 动力电池;
- 遥控接收机及匹配的地面遥控系统;
- 主电源连接器、导线、紧固件和固定材料。
按任务增加
- 摄像头、视频发射机、天线和显示设备;
- 卫星导航和磁力计;
- 蜂鸣器、灯光和独立寻机设备;
- 测距、光流或视觉模块;
- 日志存储;
- 任务载荷;
- 额外稳压器、电源开关或保护器件。
选择顺序
推荐的初步顺序是:
- 固定任务、环境、法规和最大质量;
- 确定构型、桨叶尺寸和机架空间;
- 根据目标推力和台架数据筛选电机、螺旋桨和电池电压;
- 根据单电机电流选择电调及主电源路径;
- 根据控制功能和外设数量选择飞控;
- 选择接收机、视频和导航外设;
- 汇总电池容量、稳压功耗、重量和重心;
- 执行整机兼容性门禁;
- 冻结型号和版本后再采购。
这不是绝对顺序。如果某项任务设备不可替代,应先固定该设备,再反推电源、空间和载荷余量。
本专题的整机兼容性检查与采购清单提供一套完整的假设4S算例,演示如何从650克起飞质量计算单电机推力、读取台架工作点、估算飞行时间,并在证据不足时停止采购。
物料清单(BOM,Bill of Materials)至少记录什么
物料清单中的每一项至少包含:
| 字段 | 作用 |
|---|---|
| 类别与数量 | 防止漏件和数量错误 |
| 厂商、完整型号和硬件版本 | 区分同名不同版本 |
| 关键机械尺寸 | 判断安装和净空 |
| 输入输出电压 | 判断耐压和稳压 |
| 持续与峰值电流 | 判断热和主回路能力 |
| 接口、协议和针脚 | 判断通信和接线 |
| 固件目标与最低版本 | 判断软件支持 |
| 重量 | 更新整机质量预算 |
| 资料链接和核验日期 | 保留证据 |
| 兼容结论 | 通过、失败或待补证据 |
本阶段的正确输出
完成本篇后,不需要立即得到唯一型号。正确输出是一组约束、一份候选BOM和待确认问题。
如果某个候选部件缺少尺寸图、针脚定义、输入范围或固件支持证据,应把它标记为“待补证据”,而不是默认兼容。
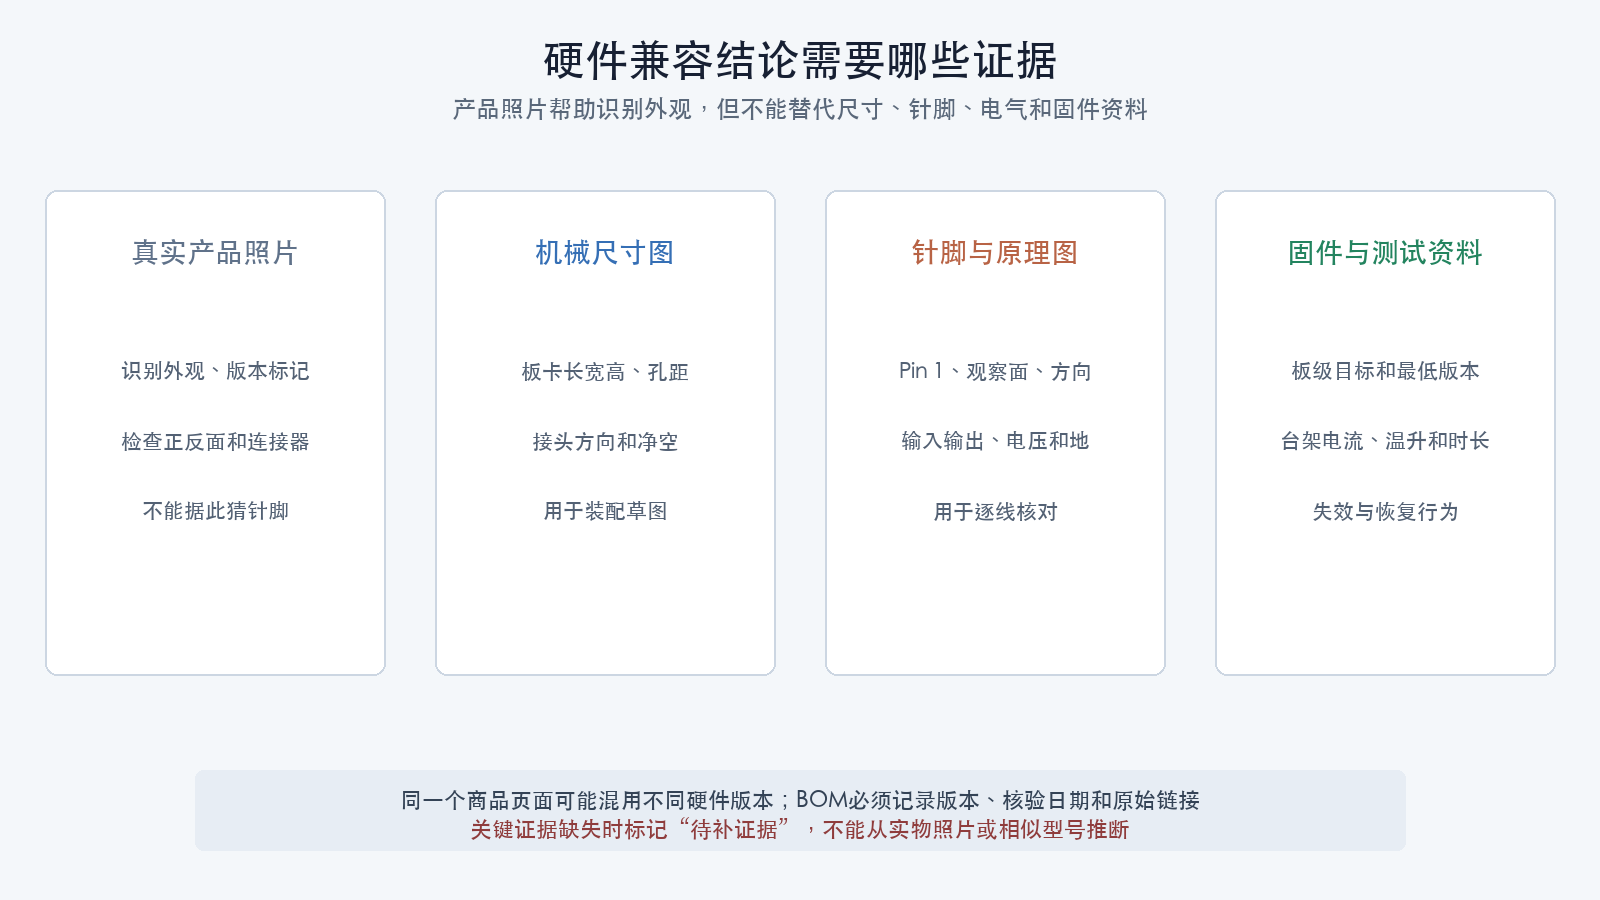
真实产品照片用于识别外观和版本标记,不承担针脚或尺寸证明。机械兼容依赖尺寸图,电气兼容依赖针脚与原理图,动力和热边界依赖测试条件,软件兼容依赖官方目标和版本记录。
检查理解
- 为什么不能先选飞控,再反推整机需求?
- 质量、空间、电源和接口预算分别解决什么问题?
- 哪些部件属于基本四旋翼必需项?
- 为什么BOM必须记录硬件版本?
- 某项关键参数未知时应如何处理?