主流遥控器开关规划与Betaflight模式映射
遥控器上的按钮、拨杆和旋钮只是物理输入。真正进入飞控前,还要依次经过发射机模型、输出通道、接收机协议、飞控接收机映射和模式区间。安全的开关规划不能只写“SA解锁、SD返航”,而要证明这五层始终一致。
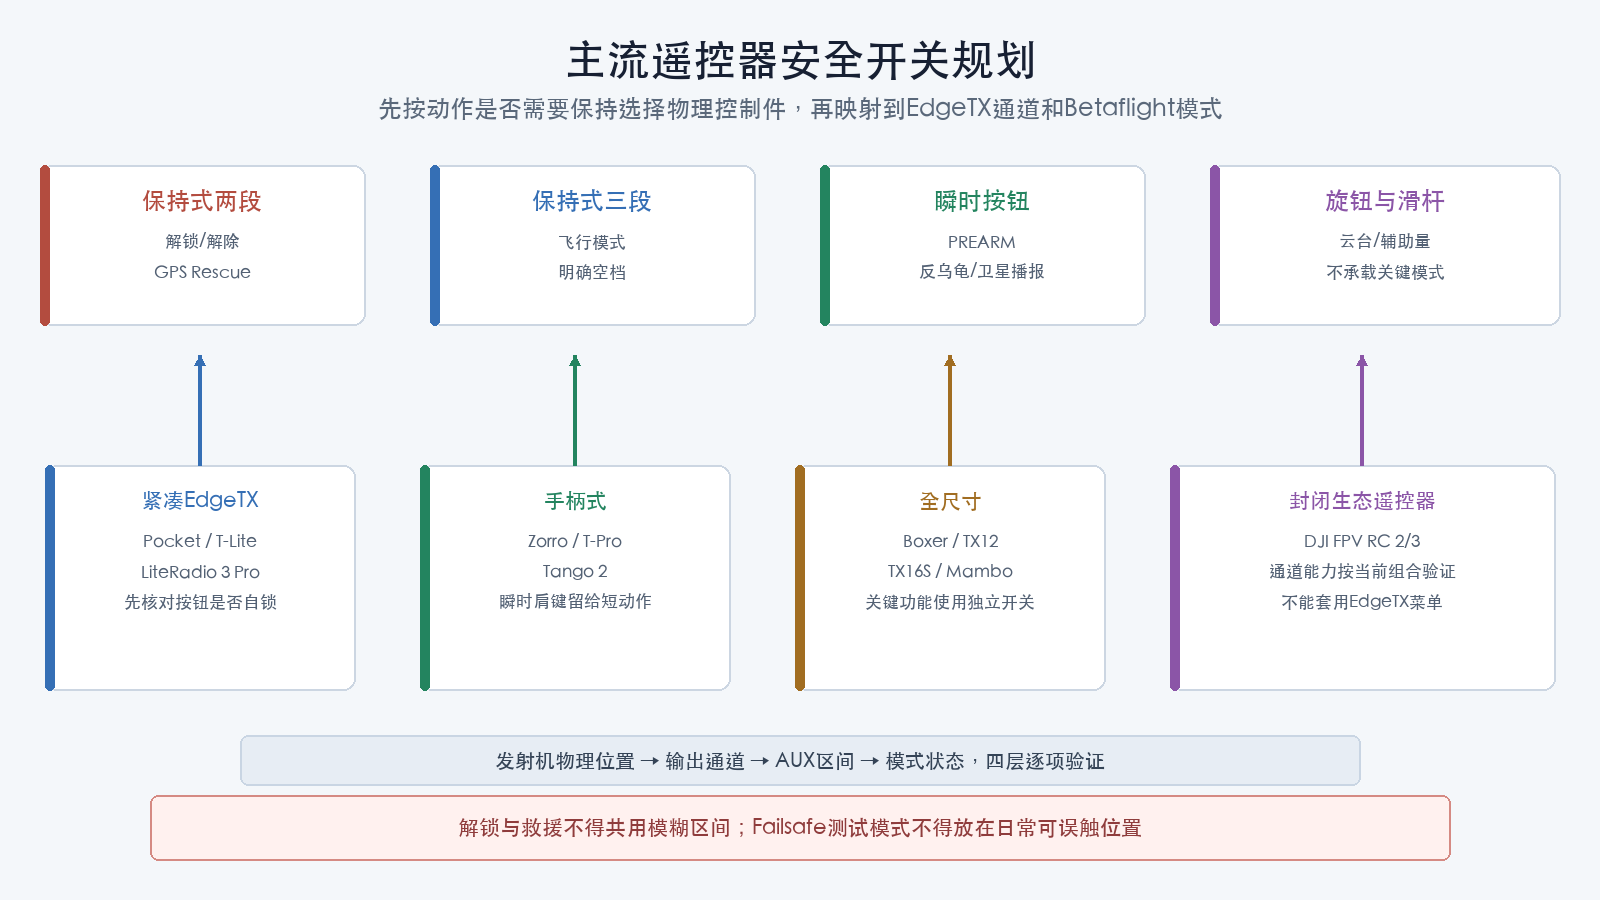
本篇以Betaflight 2026.6.2为飞控基线,覆盖EdgeTX、FreedomTX、ETHOS、FlySky、Spektrum AirWare、Futaba及DJI等常见遥控生态:
- RadioMaster Pocket、Boxer、Zorro、TX12 Mark II、TX15、TX16S Mark II和GX12;
- Jumper T-Lite、T-Pro、T15和T20系列;
- TBS Tango 2与Mambo;
- BETAFPV LiteRadio 3 Pro与iFlight Commando 8;
- FrSky Taranis X9D/X-Lite与Tandem X20系列;
- FlySky FS-i6X;
- Spektrum NX/iX系列;
- Futaba T16IZ/T18SZ系列;
- DJI FPV Remote Controller 2和3。
型号列举用于解释控制件布局,不构成购买推荐。不同硬件修订、系统固件、射频版本和用户改装可能改变按钮类型、通道数量或输出协议,写入通道前必须在遥控器通道监视器和Betaflight接收机页实测。
先按动作选择控制件
| 功能 | 推荐控制件 | 原因 | 不推荐 |
|---|---|---|---|
| ARM解锁 | 独立保持式两段开关 | 状态明确,可立即解除 | 瞬时按钮、旋钮、与其他模式共用 |
| PREARM预解锁 | 瞬时按钮或独立保持式开关 | 防止单一步骤误解锁 | 与ARM落在同一通道区间 |
| 飞行模式 | 保持式三段开关 | 每档有明确模式,便于复位 | 旋钮连续区间、重叠模式范围 |
| GPS Rescue | 独立保持式两段或三段极限档 | 触发后不需持续按住,恢复链路后仍可保持 | 直接使用松手即退出的瞬时按钮 |
| 反乌龟 | 瞬时按钮优先 | 只在按住时有效,降低忘记退出的风险 | 与ARM共用、长期保持开启 |
| BEEPER | 瞬时或保持式开关 | 便于找机,误触风险相对较低 | 占用ARM或救援开关 |
| GPS卫星数量播报 | 瞬时按钮 | 按需播报,避免持续重复 | 长期保持式开关 |
| FAILSAFE测试模式 | 不放在日常可触达开关 | 仅用于受控测试,误触会制造失联状态 | 任意常用肩键 |
开关类型比字母标签重要。同一个SE在不同遥控器上可能是保持式或瞬时;不能把其他型号的按键表直接复制。
通用分配原则
- ARM使用一个独立通道和一个独立物理开关。
- GPS Rescue不能与ARM、反乌龟或普通模式共享同一激活区间。
- 反乌龟只在飞行器上锁、螺旋桨未被阻塞且周围无人时使用。
- 三段模式开关每一档都要有明确结果;不要留下落在两个区间之间的模糊档位。
- 遥控器上电时,ARM和GPS Rescue均应处于解除位置。
- 使用发射机的开关告警,强制操作者在开机时复位关键开关。
- 同一操作者的不同机型尽量保持相同的安全功能位置,但每个模型仍独立验证。
- 发射机端不增加滚转、俯仰、偏航Expo或复杂混控;操纵曲线统一在飞控或模拟器中管理,避免双重曲线。
主流遥控器参考布局
下表是“推荐占位模板”,不是厂商预设。实际映射以当前遥控器硬件页显示、模型输出和Betaflight接收机页为准。
| 遥控器 | 已知控制特点 | 推荐规划 | 重点复核 |
|---|---|---|---|
| RadioMaster Pocket | SA、SD为自锁按钮,SB、SC为位置开关,SE为瞬时按钮 |
SA ARM、SD GPS Rescue、SE反乌龟;SB/SC承担飞行模式和蜂鸣 |
自锁按钮按下/弹起对应的通道方向 |
| RadioMaster Boxer | 标准开关较多,另有低矮保持式SE和瞬时SF |
独立两段开关ARM,SE可作GPS Rescue,SF可作反乌龟或PREARM |
不要让六段按钮承担ARM或救援 |
| RadioMaster TX16S Mark II | 多个两段、三段和瞬时开关,空间充足 | 独立两段开关ARM;独立三段极限档GPS Rescue;瞬时开关反乌龟 | 统一标签、开关告警和模型匹配 |
| RadioMaster TX12 Mark II/TX15 | 紧凑箱式布局,稳定开关多于多数手柄式遥控器 | 一个稳定开关ARM,一个独立稳定档GPS Rescue,其余分配模式和蜂鸣 | 不依靠旋钮或滑杆控制关键模式;两款硬件不共用按键表 |
| RadioMaster GX12 | EdgeTX、双频ELRS,开关面板可更换且SA/SD可编程 |
根据实际安装的保持式面板分别分配ARM和GPS Rescue,瞬时面板作反乌龟 | 更换面板后重新校准硬件并复读每个通道 |
| RadioMaster Zorro | 手柄式,顶部与背部具有可分配按钮/开关 | 顶部稳定开关ARM和GPS Rescue,背部瞬时按钮反乌龟 | 在EdgeTX硬件页确认按钮是保持还是瞬时 |
| Jumper T-Lite系列 | 紧凑手柄式,SA至SD位置开关,修订版可能不同 |
两个互相独立的稳定开关分别承担ARM和GPS Rescue | V1/V2及改装开关不能混用说明 |
| Jumper T-Pro系列 | 手柄式,存在不同开关与升级背壳组合 | 保持式控制ARM和救援;瞬时肩键只作反乌龟/PREARM | 先按当前硬件修订校准所有开关 |
| Jumper T15/T20系列 | EdgeTX箱式遥控器,不同子型号的开关和射频版本不同 | 从两个独立保持式开关开始,再分配三段模式和瞬时功能 | 型号后缀、硬件修订、内部ELRS/多协议版本必须对应 |
| TBS Tango 2 | 两个两段、两个三段和两个瞬时按钮 | 两段ARM,三段极限档GPS Rescue,瞬时按钮反乌龟 | FreedomTX模型输出与Betaflight AUX一致 |
| TBS Mambo | 四个三段、一个两段和一个瞬时按钮 | 两段ARM,独立三段GPS Rescue,瞬时按钮反乌龟 | 不把旋钮用于关键模式 |
| BETAFPV LiteRadio 3 Pro/iFlight Commando 8 | EdgeTX手柄式,控制件和可用通道少于大型箱式遥控器 | ARM和GPS Rescue优先占用两个稳定通道,反乌龟按剩余瞬时能力评估 | 固件目标、硬件修订、实际通道上限和USB模式 |
| FrSky Taranis X9D/X-Lite系列 | OpenTX或EdgeTX取决于实际安装,ACCST/ACCESS和外置模块组合较多 | 稳定开关分别承担ARM和救援,瞬时开关承担反乌龟/PREARM | 先确认系统、射频固件代际、接收机协议和通道顺序 |
| FrSky Tandem X20系列 | ETHOS系统,前部可编程按钮、后部瞬时按钮及多个位置开关 | 位置开关分配ARM和GPS Rescue,后部瞬时按钮分配反乌龟 | 不照搬EdgeTX菜单;在ETHOS Mixer与通道监视器中建立证据 |
| FlySky FS-i6X | AFHDS 2A,基础规格通道和控制件资源有限 | 先保留四个主轴与独立ARM,再按剩余有效通道分配模式或救援 | 固件、接收机iBUS输出和实际通道数;资源不足时删除低优先级功能 |
| Spektrum NX/iX系列 | AirWare生态,DSMX接收机可能通过SRXL2等串行协议连接飞控 | 使用Channel Assign分配稳定开关,ARM与救援保持独立 | 不照搬EdgeTX的AUX编号;逐轴确认通道顺序和接收机失联输出 |
| Futaba T16IZ/T18SZ系列 | Futaba系统,接收机可能通过SBUS/SBUS2等连接飞控 | 在Function/通道监视器中分配两个独立稳定开关 | 接收机输出模式、通道顺序及失联时是否保持末值 |
| DJI FPV Remote Controller 2/3 | 封闭生态,模式、启动/停止和自定义控件由当前飞行器/图传组合定义 | 保留厂商启动/停止和急停语义;Betaflight模式逐通道实测后再分配 | 不套用EdgeTX菜单或假设所有按钮都输出独立AUX |
若遥控器控制件不足,优先级通常为:
不能因为开关不足而把ARM和GPS Rescue合并。宁可删除非必要模式,也不制造模糊安全状态。
通道不足时如何取舍
四个主控轴已经占用四个通道。像基础规格FS-i6X这类资源有限的设备,剩余通道可能只够ARM和一个模式。处理顺序是:
- 先确认发射机、接收机和串行输出实际提供多少通道;
- 保留独立ARM;
- 只保留当前任务必须的模式;
- GPS Rescue只有在仍有独立稳定通道且整套救援已验证时才加入;
- 蜂鸣、反乌龟和语音触发可以删除,不能与ARM复用。
增加发射机端通道数不代表接收机串行输出或Betaflight已经收到这些通道,必须在接收机页逐项证明。
RadioMaster Pocket示例
以下示例适合已经验证GPS Rescue的Betaflight多旋翼,且假设SA至SE均为原厂硬件:
| 控制件 | EdgeTX输出 | Betaflight功能 | 默认位置 |
|---|---|---|---|
SA自锁 |
CH5/AUX1 |
ARM | 解除 |
SB位置开关 |
CH6/AUX2 |
ACRO/ANGLE或项目批准模式 | 项目默认模式 |
SC位置开关 |
CH7/AUX3 |
BEEPER或保留 | 关闭 |
SD自锁 |
CH8/AUX4 |
GPS RESCUE | 关闭 |
SE瞬时 |
CH9/AUX5 |
FLIP OVER AFTER CRASH | 松开 |
如果使用SE播报GPS卫星数量,则反乌龟需要移到另一个明确控制件,不能让一个通道同时触发两个动作。
EdgeTX/FreedomTX模型配置
1. 每架飞行器使用独立模型
模型名称应能唯一对应飞行器,不使用一个通用模型控制多架不同配置的飞行器。启用Model Match或等效能力时,保存发射机与接收机两端标识。
2. 固定射频与通道顺序
以ExpressLRS为例,常见入口为:
实际频段、区域、数据包速率和发射功率必须符合设备能力及运行地区规则。
四个主控轴应采用项目固定顺序。Betaflight常见为AETR,但必须从接收机页逐轴移动确认,不能只看模板名称。
3. 输入与混控保持简单
主控轴推荐:
- Weight保持
100%; - Offset保持
0; - 不使用配平;
- 不在发射机和Betaflight两端同时设置Expo;
- 不为四轴人工飞行增加固定翼式舵面混控;
- 辅助开关一个控制件只输出一个可解释通道。
4. 配置语音和触觉提示
关键状态至少应有可区分提示:
- ARM开启和关闭;
- GPS Rescue开启和关闭;
- 当前飞行模式;
- 遥控链路质量或低电量告警;
- 遥测丢失;
- 发射机电池低电量。
提示只用于增强状态感知,不能替代物理开关位置和飞控状态。
非EdgeTX系统如何对应
不同系统的菜单名称不同,但证据链不变:
| 系统 | 发射机侧入口 | 飞控侧必须确认 |
|---|---|---|
| FrSky ETHOS | Model中的Mixer、Channels和Pre-flight Checks | 每个物理开关只改变预期通道,接收机协议与飞控串口设置一致 |
| FlySky | Aux Channels、Functions Setup及通道显示 | 接收机实际输出iBUS、PPM或其他协议;仅使用飞控与接收机共同支持的方式 |
| Spektrum AirWare | Channel Assign、Servo Setup和Warnings | SRXL2或当前接收机实际串行协议、轴顺序、端点和真实失联状态 |
| Futaba | Function、End Point、Servo Monitor和Warning | SBUS/SBUS2等实际输出模式、通道顺序及失联时是否仍保持末值 |
| DJI | 当前飞行器、图传和接收链允许的控制分配 | 哪些控件真正形成独立AUX,以及启动、停止和急停语义 |
不要在发射机端启用固定翼模板自带的舵面混控、油门切断或接收机保持末值,再假定Betaflight能够识别这些隐藏逻辑。所有系统最终都回到同一验收点:Betaflight Receiver页面中的实际通道值、Modes页面中的唯一激活区间,以及关闭射频后的真实RXLOSS/Failsafe状态。
Betaflight模式映射
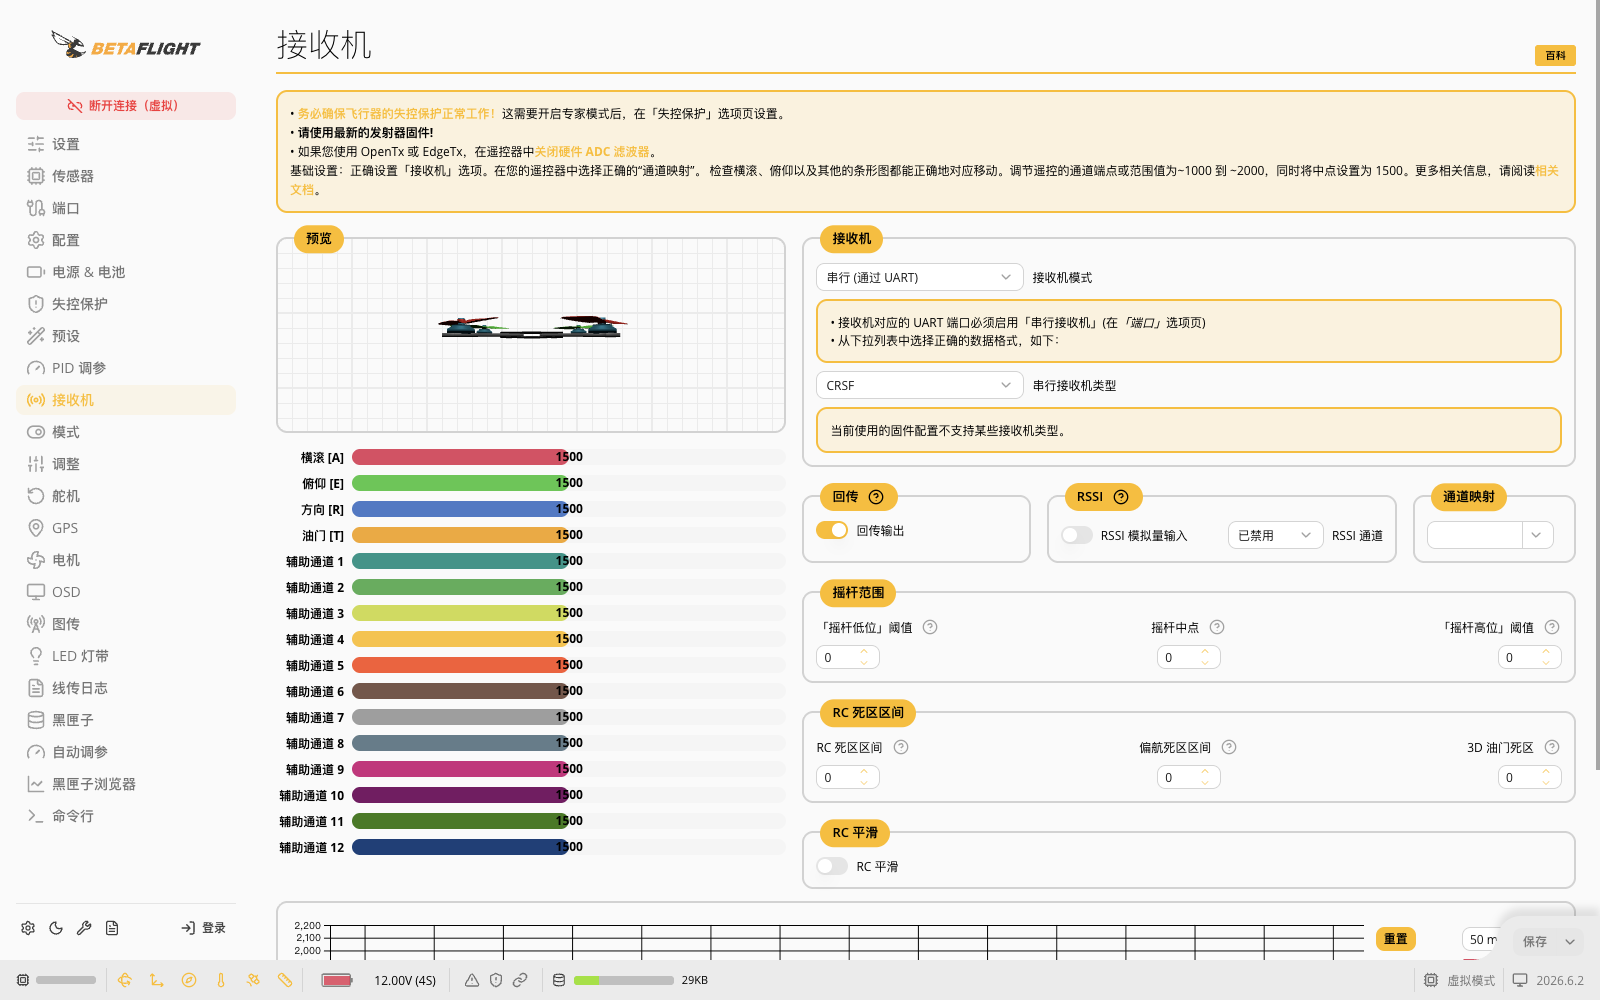
- 拆除螺旋桨。
- 打开Receiver页面,一次只操作一个控制件。
- 记录变化的AUX通道及各档稳定值。
- 打开Modes页面,为目标功能添加区间。
- 区间两侧留出抖动余量,但不得与其他模式重叠。
- 切换全部档位,确认只有目标功能变为活动。
- 保存并重启,再次读取全部模式。
- 关闭遥控射频,确认失联由飞控识别,不能依赖已经丢失的AUX值。
典型三段通道可表现为约1000/1500/2000,但这不是所有协议和配置的强制原始值。应以当前接收机页实际稳定区间和Betaflight阈值为准。
截图采自Betaflight App 2026.6.2虚拟模式,所有通道固定为1500,只用于定位Receiver页面。真实机必须逐轴、逐开关移动,确认:
- 只有目标通道变化;
- 中位和端点稳定;
- 通道映射与实体动作一致;
- 接收机协议和UART配置一致;
- 关闭射频后出现真实失联状态。
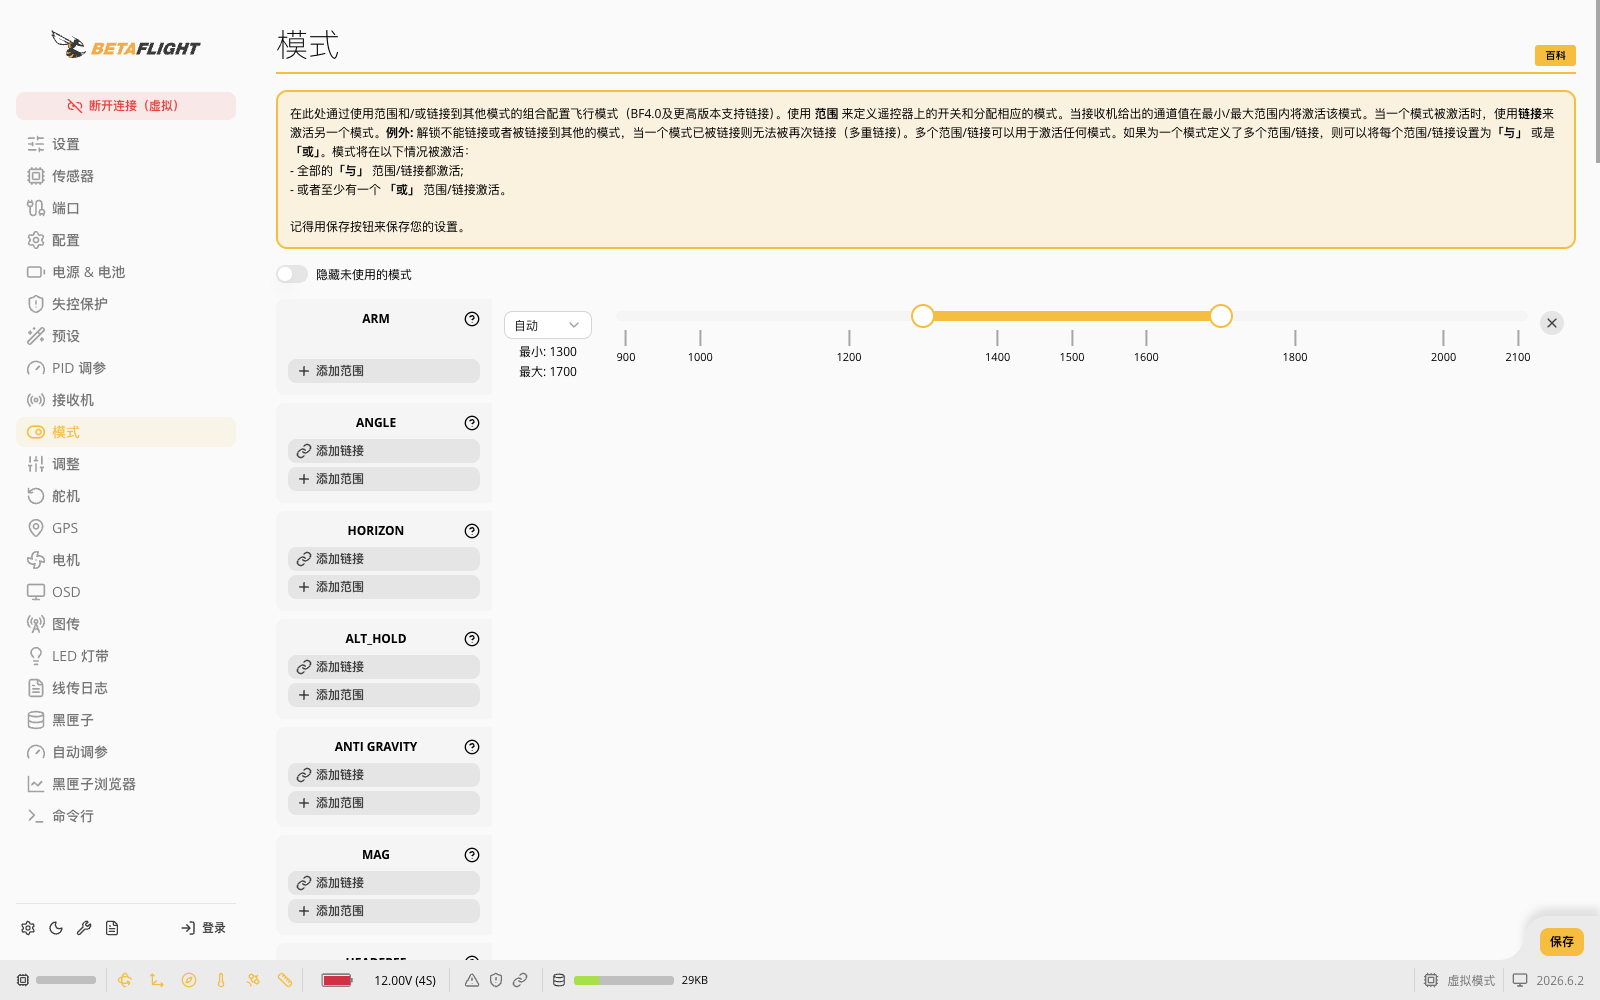
在Modes页面为ARM添加范围时:
- 点击ARM下的“添加范围”;
- 选择Receiver页面已经证明的AUX通道,不使用截图中的“自动”占位;
- 把最小值和最大值放在该物理档位稳定值两侧;
- 切换全部档位,确认黄色活动区只覆盖目标档;
- 保存、重启并重新读取;
- 对GPS Rescue、反乌龟和BEEPER分别重复,禁止区间重叠。
截图中的1300–1700是虚拟模式自动生成的示例,不是ARM通用区间。
ARM与PREARM
ARM开关必须:
- 物理状态明确;
- 上电默认解除;
- 不与飞行模式共用;
- 失联恢复后不会自动重新解锁;
- 开机告警能够发现错误位置。
PREARM可使用瞬时按钮,操作顺序为:
具体复位要求按当前Betaflight版本和项目流程验证。PREARM不是允许跳过油门、姿态、传感器或其他解锁检查的万能确认键。
GPS Rescue开关
GPS Rescue使用保持式开关,因为操作者可能需要:
- 图传中断但遥控仍在线时手动触发;
- 链路恢复后继续保持救援,避免立即把异常杆位交给飞控;
- 接近安全区域后明确退出并接管。
只有以下证据全部通过后才分配:
- GNSS已被稳定识别;
- 室外定位、卫星数量和Home建立已验证;
- 返航高度、最小距离、速度和下降逻辑符合场地;
- Failsafe Stage 2已按固定版本配置;
- 手动GPS Rescue已经在批准场地逐级测试;
- 缺少定位时的降级结果已经在仿真或固定测试环境验证。
GPS Rescue没有避障能力,不能把开关存在解释为返航路径安全。
反乌龟开关
瞬时按钮适合FLIP OVER AFTER CRASH,因为松手后自动退出。标准操作为:
- 上锁;
- 确认周围无人,螺旋桨没有被草、树枝或硬物卡住;
- 按住反乌龟按钮;
- 解锁;
- 短暂推动滚转或俯仰;
- 立即上锁;
- 松开按钮并检查动力系统。
无法观察螺旋桨状态时不使用。持续堵转可能损坏电机、电子调速器或电池。
GPS卫星数量与蜂鸣
BEEP GPS SATELLITE COUNT可以使用瞬时按钮。没有独立蜂鸣器时,只有在以下条件成立时才可能通过电机播报:
- 电子调速器协议为受支持的DShot;
- DShot Beacon已启用;
- 飞行器处于上锁状态;
- 动力电池连接;
- 当前电子调速器支持电机蜂鸣。
电机蜂鸣只适合起飞前辅助确认。优先在EdgeTX遥测页显示卫星数量、链路质量、电池和最后位置;动力电池脱落后,电机蜂鸣和普通GPS均会失效。
Failsafe不依赖日常开关
ExpressLRS/CRSF失联时,飞控根据有效帧与链路状态进入Failsafe。EdgeTX中可能没有No Pulses菜单,这是串行CRSF链路的正常情况。
Betaflight常规配置原则:
- Stage 1通道回退先保持当前版本默认;
- Stage 2只有在GPS Rescue前提全部通过后才选择GPS Rescue;
- 不把接收机配置为无限保持最后有效输入;
- 不把Betaflight的
FAILSAFE测试模式放在日常可触达开关; - 失联检测先在拆桨、未解锁实机验证,飞行中动作先在固定版本仿真验证。
完整方法见遥控输入与失联验证和模式、安全动作与解锁检查。
无桨验收表
| 检查 | 通过证据 |
|---|---|
| 四个主控轴 | 一次只动一轴,方向、中位和端点正确 |
| ARM | 独立、默认解除、无抖动跨区 |
| 模式开关 | 每档唯一,无未定义中间区 |
| GPS Rescue | 保持式控制,关闭时绝不活动 |
| 反乌龟 | 只在按住时活动,松手立即退出 |
| 发射机重启 | 开关告警有效,模型身份正确 |
| 飞控重启 | 模式映射持续存在 |
| 遥控失联 | 飞控出现真实失联标志 |
| 链路恢复 | 不自动重新解锁,控制权恢复条件明确 |
| 配置差异 | 只有批准的通道、模式和提示发生变化 |
常见错误
- 根据网上按键表直接复制,不核对当前硬件修订;
- ARM和GPS Rescue共用同一个三段开关;
- 使用瞬时按钮控制需要持续保持的GPS Rescue;
- 在EdgeTX和Betaflight两端同时增加Expo;
- 为了得到约
1000/1500/2000而无限扩大输出; - 一个AUX区间同时触发反乌龟和蜂鸣;
- 把
FAILSAFE测试模式作为普通救援按钮; - 只看遥控器通道监视器,没有在飞控端重启复读;
- 不测试发射机重启、射频关闭和链路恢复。
检查理解
- 为什么GPS Rescue不适合直接使用瞬时按钮?
- 为什么反乌龟适合瞬时按钮?
- EdgeTX通道正常为什么仍不能证明Betaflight模式正确?
- 为什么不同遥控器上的同一字母标签不能直接对应同一功能?
- 为什么Failsafe不能依赖遥控器持续发送某个AUX值?
主要参考
- RadioMaster Pocket说明书
- RadioMaster Boxer产品与说明书入口
- RadioMaster Zorro产品与说明书入口
- RadioMaster TX12 Mark II产品与说明书入口
- RadioMaster TX16S Mark II产品与说明书入口
- RadioMaster GX12产品与说明书入口
- Jumper T-Lite说明书
- Jumper T15说明书入口
- TBS Tango 2说明书
- TBS Mambo产品与说明书入口
- BETAFPV LiteRadio 3 Pro说明书
- FrSky Tandem X20S产品说明
- FlySky FS-i6X产品说明
- Spektrum NX系列入口
- Futaba遥控器支持入口
- DJI FPV Remote Controller 3产品说明
- EdgeTX用户手册
- ExpressLRS发射机准备
- Betaflight接收机配置
- Betaflight模式说明
- Betaflight失效保护