基线悬停与日志证据
调校的第一份有效输入不是参数建议,而是当前整机在已知配置下的短时飞行日志。
本节只建立健康基线,不优化滤波、比例积分微分控制器(PID,Proportional-Integral-Derivative Controller)或前馈。没有已授权的C层首次飞行时保持阻断;动作没有执行时记为未测试;动作已执行但日志不完整或采样条件不明时,证据充分性写为不足,结果记为无效。
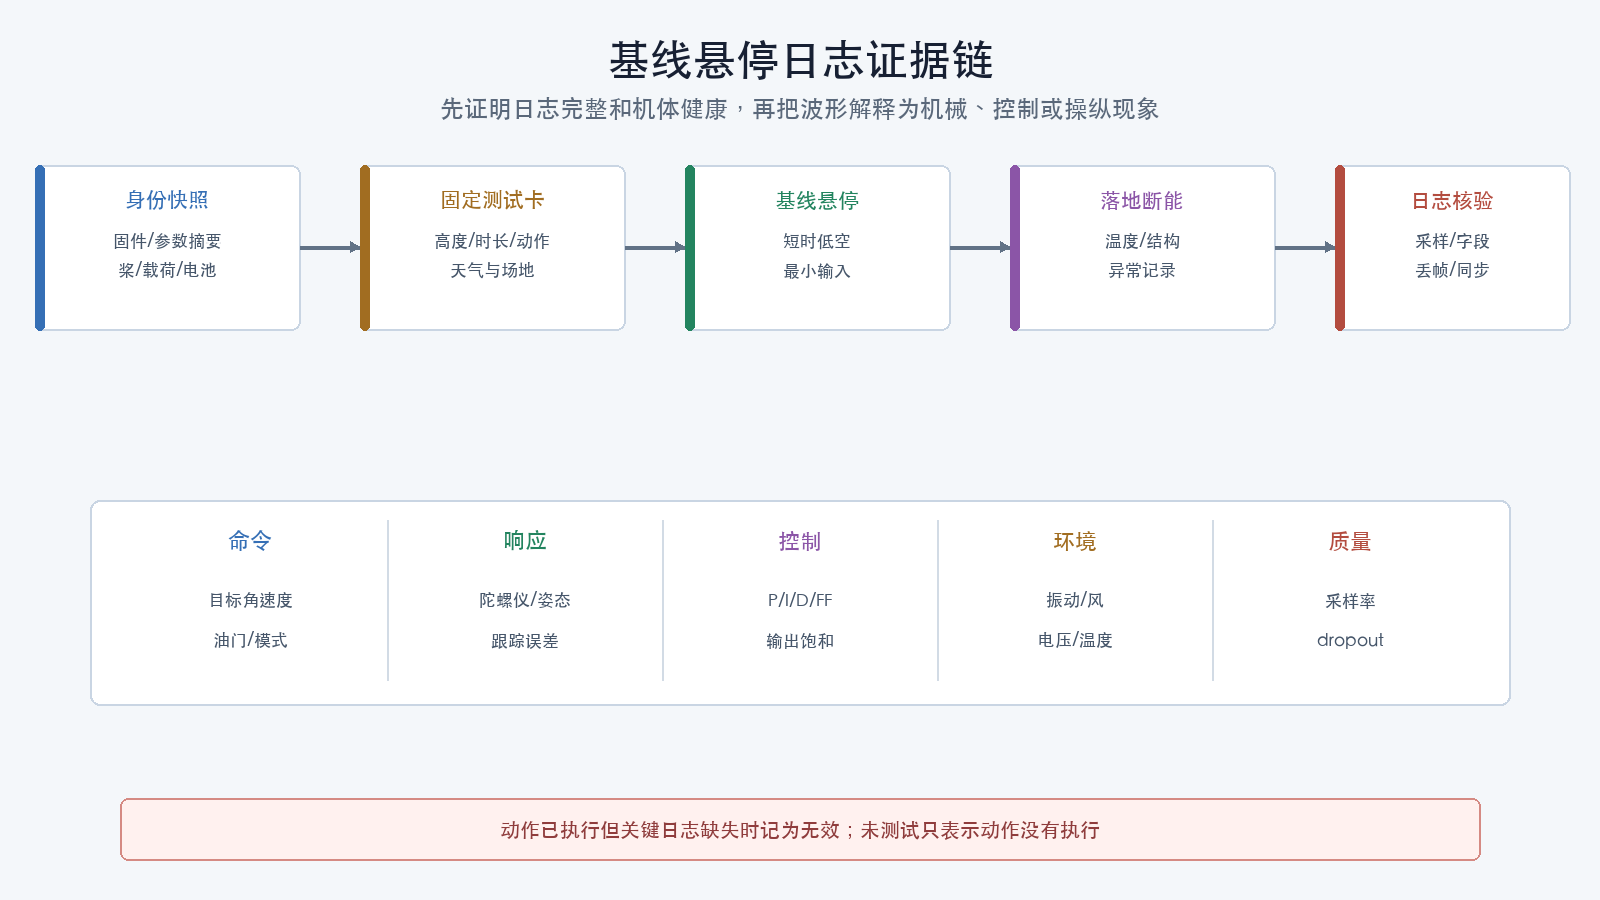
日志丢帧、采样率、奈奎斯特频率、混叠、快速傅里叶变换等术语统一按专题术语表解释。
固定工作顺序
整个06专题使用同一顺序: 1. 完成C层最小离地检查;出现初始控制振荡时,先按01和03的C-S回路保守稳定; 2. 取得已授权C层静态基线悬停日志; 3. 检查日志完整性、采样率和配置身份; 4. C层通过后,为小幅单轴诊断输入取得D0独立授权; 5. 先完成机械振动整改; 6. 再依据频谱配置滤波; 7. 最后才进行最终PID和前馈调校。 不得跳过前一项去试后一项。 不得通过增加滤波掩盖松动、弯轴、坏桨、轴承损伤或软安装碰壳。 不得从PID开始处理一架尚未证明机械健康、日志可用的飞行器。
本节的交付目标
完成后应得到: - 一份与当前硬件、载荷和固件对应的配置快照; - 一份已批准的C层首次飞行测试卡; - 至少一段可识别起飞、稳定悬停和着陆的C层原始日志; - 若需要主动单轴诊断,另有一段与D0授权对应的原始日志; - 一份日志完整性审查记录; - 一份落地后电机与电调温度记录; - 一份机械、滤波和控制问题的待办分流表; - 一个能够恢复到测试前状态的回滚包。 “飞起来了”不是交付结果。
C与D0授权是硬门禁
这里的C层承接无桨总体验收与首次飞行交付,并采用本专题细分后的固定路径。
开始前必须确认:
- A层无桨总体验收已经通过;
- B1受控动力组合台架已经通过;
- B2受防护整机装桨地面试验已经通过;
- 场地、空域、人员和操作者资质已经批准;
- 飞行器身份、固件目标和版本已经固定;
- 电池、螺旋桨和任务载荷与测试卡一致;
- 解锁检查和失联动作保持有效,空中立即降落、迫降或平台特定失控处置已经映射;地面独立断能只用于未起飞或接地后的总急停;
- 观察员知道口令和中止条件;
- 日志存储容量足够且已经做过写入验证;
- 当前配置可导出、可比较、可恢复。
任何一项不满足,状态写为阻断,不得以“只悬停几秒”为理由解锁。
C层授权只覆盖起飞、静态低空悬停和降落。用于频谱或控制诊断的小幅滚转、俯仰和偏航输入属于D0,必须在C通过后另建测试卡,记录授权编号、允许动作、幅度、持续时间、包线、中止条件和签署人。
基线不是调校结果
基线回答的是“当前状态是什么”,不是“当前状态是否最优”。 基线飞行只允许验证: - 飞行器能否受控起飞; - 能否在低风险包线内稳定悬停; - 基本角速度和姿态响应是否可控; - 是否存在明显振荡、漂移、饱和或动力异常; - 日志是否记录了分析所需字段; - 电机和电调是否出现异常温升。 基线阶段不做: - 连续大幅阶跃; - 高频快速打杆; - 满油门爬升; - 翻滚、急停或甩尾; - 自动调参; - 飞行中修改增益; - 同时修改滤波和PID; - 为了得到“漂亮曲线”延长异常飞行。
冻结测试身份
每次飞行前记录: | 字段 | 必须填写 | | --- | --- | | 飞行器 | 唯一编号、机架和起飞质量 | | 动力 | 电机、螺旋桨、旋向、电子调速器和电池 | | 安装 | 飞控固定方式、减振件、线束和载荷 | | 软件 | 固件、目标、提交或发布版本、配置工具 | | 参数 | 完整导出文件及摘要 | | 日志 | 设备、模式、字段、标称记录比例或频率 | | 环境 | 场地、风、温度、地面和海拔 | | 人员 | 操作者、观察员、批准人 | | 恢复 | 基线配置、恢复步骤和负责人 | 更换螺旋桨、电池规格、载荷、飞控安装、机臂或电机后,旧日志不能直接作为新状态的健康基线。
先验证日志链路
装桨飞行前,先在拆桨状态完成一次日志链路演练: 1. 导出当前完整配置; 2. 确认日志设备真实存在且可写; 3. 清理或更换存储介质时保留旧证据; 4. 启动一次短记录; 5. 产生可识别的传感器和遥控输入; 6. 正常停止记录并等待写入结束; 7. 下载原始文件; 8. 用与固件兼容的工具打开; 9. 核对文件头、时间戳、字段和单位; 10. 检查是否报告丢帧、损坏段或时间跳变; 11. 保存原始文件,不只保存截图; 12. 恢复所有临时日志设置。 拆桨演练只能证明记录链路工作,不能代替飞行振动数据。
平台日志入口
Betaflight 2026.6.2
先用版本输出和配置导出固定2026.6.2身份。
Blackbox记录比例是PID循环迭代的分数。
界面中的默认1/4不等于固定Hz;有效记录频率还取决于实际PID loop。
很多目标的日志设备可能是NONE。看到Blackbox页面不代表板上有可用闪存或SD卡。
飞行前必须确认:
- 日志设备不是NONE且能完成写入;
- 实际PID loop已记录;
- 记录比例已记录;
- 有效采样率由实际循环率和记录比例计算;
- 所需原始或调试字段确实存在;
- Blackbox Explorer能够完整解析日志。
设备为NONE、文件为空或无法确定有效采样率时,不得做频谱或PID结论。
INAV 9.1.0
使用9.1.0发布版和对应配置器固定身份。
INAV Blackbox的记录比例同样表示控制循环迭代的抽取比例。
约1/32的低记录比例只能延长记录时间,细节通常不足以诊断振动或PID问题。
飞行前应核对所需的陀螺仪、加速度计、PID、导航、遥控和电机字段,而不是假设它们都会出现。
出现丢帧时,应先解决存储写入、串口带宽或采样配置,不能把缺口解释为“振动消失”。
ArduPilot Copter 4.7.1
使用官方Copter-4.7.1发布入口固定版本。
保存DataFlash原始日志、参数文件、消息和模式时间线。
基线至少应能关联:
- 解锁、起飞、悬停和着陆时段;
- 姿态与目标;
- 角速度与控制输出;
- IMU振动与裁剪计数;
- 电机或执行器输出;
- 电池状态;
- EKF和故障消息。
VIBE与Clipping判据属于ArduPilot平台字段,不能移植成其他固件的通用阈值。
PX4 v1.17.0
使用v1.17版本化文档和飞控报告固定版本。
需要频谱和跟踪分析时,先确认高频日志配置已经生效,并记录实际主题更新率。
保存原始ULog、参数快照、机型配置和事件信息。
日志上传工具生成的图表是派生结果,不能替代原始ULog。
有效采样率与可见频带
若控制循环实际频率为(f_{loop}),记录比例为(n/d),理想有效采样率近似为: [ f_s=f_{loop}\times\frac{n}{d} ] 能够无混叠表示的理论最高频率不超过: [ f_N=\frac{f_s}{2} ] 实际可用频带还会受到传感器内部滤波、固件抽取、时间抖动、字段更新率和日志丢帧影响。 因此必须同时记录: - 实际循环频率; - 日志抽取比例; - 字段自身更新率; - 抽取前信号带宽、滤波位置和截止频率; - 解码器报告的丢帧; - 时间戳是否连续; - 分析窗口长度。
只按控制循环抽取日志不会自动证明抗混叠成立。高于新奈奎斯特频率的能量若在抽取前没有被充分抑制,可能折叠成虚假的低频峰。关键峰应使用更高记录率、原始惯性测量单元数据或独立传感器复核;无法证明抽取前带宽时,只能把峰标为候选线索。
只写“Blackbox 1/4”或“高频日志已开”不足以证明频谱有效。
基线悬停测试卡
目标
在最小风险包线内取得完整、可重复的健康基线,不进行性能调校。
环境
- 风力和阵风在项目批准范围内;
- 场地远离人员、车辆和障碍物;
- 起降面不会卷入碎石或草屑;
- 保留足够的迫降缓冲区;
- 光照和能见度满足目视判断;
- 电池温度和环境温度已记录。
C层静态悬停动作
- 上电后核对身份、模式和记录状态;
- 观察静止段,保留数秒零输入数据;
- 解锁并平稳离地;
- 在低高度进入稳定悬停;
- 保持中立输入,记录基本噪声和漂移;
- 平稳着陆,接地后立即上锁(Disarm);
- 等待日志写入完成后断电。
D0单轴诊断动作
C层结果和日志完整性已经通过、D0测试卡另行签署后,才可执行:
- 先重复C层短时悬停,确认基线没有退化;
- 只做测试卡规定的小幅、低频滚转输入;
- 恢复悬停,观察动作后衰减;
- 只做小幅、低频俯仰输入并恢复;
- 只做小幅、低频偏航输入并恢复;
- 不扩大幅度、不改变参数、不切换未批准模式;
- 平稳着陆、上锁并完成试后检查。
动作幅度、持续时间和高度必须在批准的测试卡中量化。
空中中止条件
出现以下任一项立即落地: - 高频尖锐振荡; - 振荡幅度持续增加; - 无输入明显滚转、俯仰或偏航; - 电机音调突变、失步或输出不一致; - 推力明显不足或突然上升; - 姿态估计跳变; - 遥控或遥测链路告警; - 电池压降或电流异常; - 任何人员进入隔离区; - 操作者无法明确识别当前模式。 紧急情况下优先执行批准的中止动作,不为保护日志延迟处置。
落地后的固定动作
每次短测试后都要: 1. 上锁并确认执行器解除使能; 2. 确认所有电机停止; 3. 记录飞行持续时间; 4. 按测试程序检查各电机和电调温度; 5. 比较各电机之间的温差; 6. 检查气味、异响、松动和碰擦; 7. 下载并只读保存原始日志; 8. 核对日志是否对应本次飞行; 9. 分别填写执行状态、证据充分性和通过、不通过或无效结果; 10. 决定回滚、机械检查或下一次单变量测试。 “手能摸住”不是跨机型通用温度判据。 接触测温必须考虑旋转件停止、表面可达性和烫伤风险;项目有温度传感器时优先记录数值和测点。
日志完整性门禁
只有同时满足以下条件,日志才可进入分析:
- 文件头能识别固件和版本;
- 参数或配置与飞行时状态对应;
- 起飞前、悬停、测试动作和着陆时间段可定位;
- 关键字段存在且单位明确;
- 时间戳单调且持续时间合理;
- 实际采样率可以计算或直接验证;
- 丢帧、dropout和损坏段已量化;
- 目标动作前后没有覆盖关键窗口的缺口;
- 电机输出、目标和测量可以时间对齐;
- 文件没有被二次导出覆盖原始精度。
日志存在dropout但不影响某个低频结论时,也必须说明缺口位置和适用范围。
日志dropout覆盖关键动作、采样率不明或字段更新率不明时,禁止下结论。
建立证据时间线
为每个动作标注:
| 时间段 | 操作与预期 | 必看证据 |
|---|---|---|
| 静止 | 未解锁、零输入 | 传感器噪声、时间连续性 |
| 离地 | 缓慢增加推力 | 电机输出、压降、瞬态 |
| 悬停 | 中立输入 | 噪声、姿态、积分和余量 |
| 小幅滚转 | 单轴输入 | 目标、响应、输出 |
| 小幅俯仰 | 单轴输入 | 目标、响应、输出 |
| 小幅偏航 | 单轴输入 | 目标、响应、输出 |
| 恢复 | 输入回中 | 过冲、衰减、慢漂 |
| 着陆 | 降低推力、接地后上锁 | 冲击、裁剪、日志结束 |
起飞和着陆冲击不能混入稳定悬停频谱。
飞手修正、阵风和自动位置控制动作也不能假装成纯粹的系统响应。
第一轮只做分流
基线日志只把问题分到以下类别:
日志问题:采样、字段、时间或完整性不足;机械问题:与转速、轴向、部件或安装相关的振动;滤波问题:机械健康后仍存在可识别噪声;控制问题:滤波确认后仍有跟踪、过冲或稳态误差;动力问题:输出饱和、压降、失步或推力余量不足;环境问题:风、地效、地面扰动或定位条件影响;证据不足:多个解释无法区分。
同一现象可以进入多个待验证假设,不能强行归因。
基线通过标准
项目应在测试卡中给出量化标准,至少包括:
- 悬停时间和高度范围;
- 允许的姿态偏差;
- 允许的输出余量;
- 日志完整性要求;
- 温度和温升限制;
- 允许的振动与裁剪表现;
- 允许的告警;
- 中止动作和恢复条件。
平台没有给出通用阈值的项目,不得自行伪造“官方标准”。
证据包结构
建议每次基线保存:
06-baseline/
  identity.txt
  configuration-original.*
  configuration-active.*
  test-card.md
  raw-log.*
  log-integrity.md
  event-timeline.csv
  temperature.csv
  observations.md
  decision.md
  rollback.md
截图应注明来源文件、时间范围、轴、单位和处理方法。
仅有截图、只有视频或只有“手感正常”均不构成可复核证据。
结果标签
C层首次飞行授权:通过/不通过
固件与配置身份:已固定/不明
日志设备:已验证/不可用
有效采样率:填写Hz/不明
dropout或损坏:填写比例与位置/不明
基线悬停执行状态:未开始/执行中/中止/已完成
基线悬停结果:通过、不通过、无效、未测试
证据充分性:充分/不足
C层门禁:通过、不通过、无效、未测试、阻断
D0诊断授权:编号/未授权
机械检查入口:允许/阻断
滤波调整:未开始
PID与前馈调整:未开始
落地温度:填写测点和数值/未测
回滚包:可用/不可用
只有日志完整性通过,才可进入机械振动分析。
检查理解
- 为什么Betaflight的
1/4不能直接写成固定采样Hz? - 为什么已成功悬停仍不能证明日志适合频谱分析?
- 哪些C层授权条件缺失时必须阻断首次基线飞行?
- 为什么起飞和着陆段不能直接代表稳定悬停噪声?
- 日志dropout覆盖关键动作时应给出什么结论?