硬件抽象、板级目标与启动链
板级移植的目标,是让通用飞行逻辑通过明确的硬件契约访问某一块真实电路板。复制相似目标只能作为起点,最终每个引脚、时钟、总线、传感器和存储边界都必须回到原理图与器件资料。
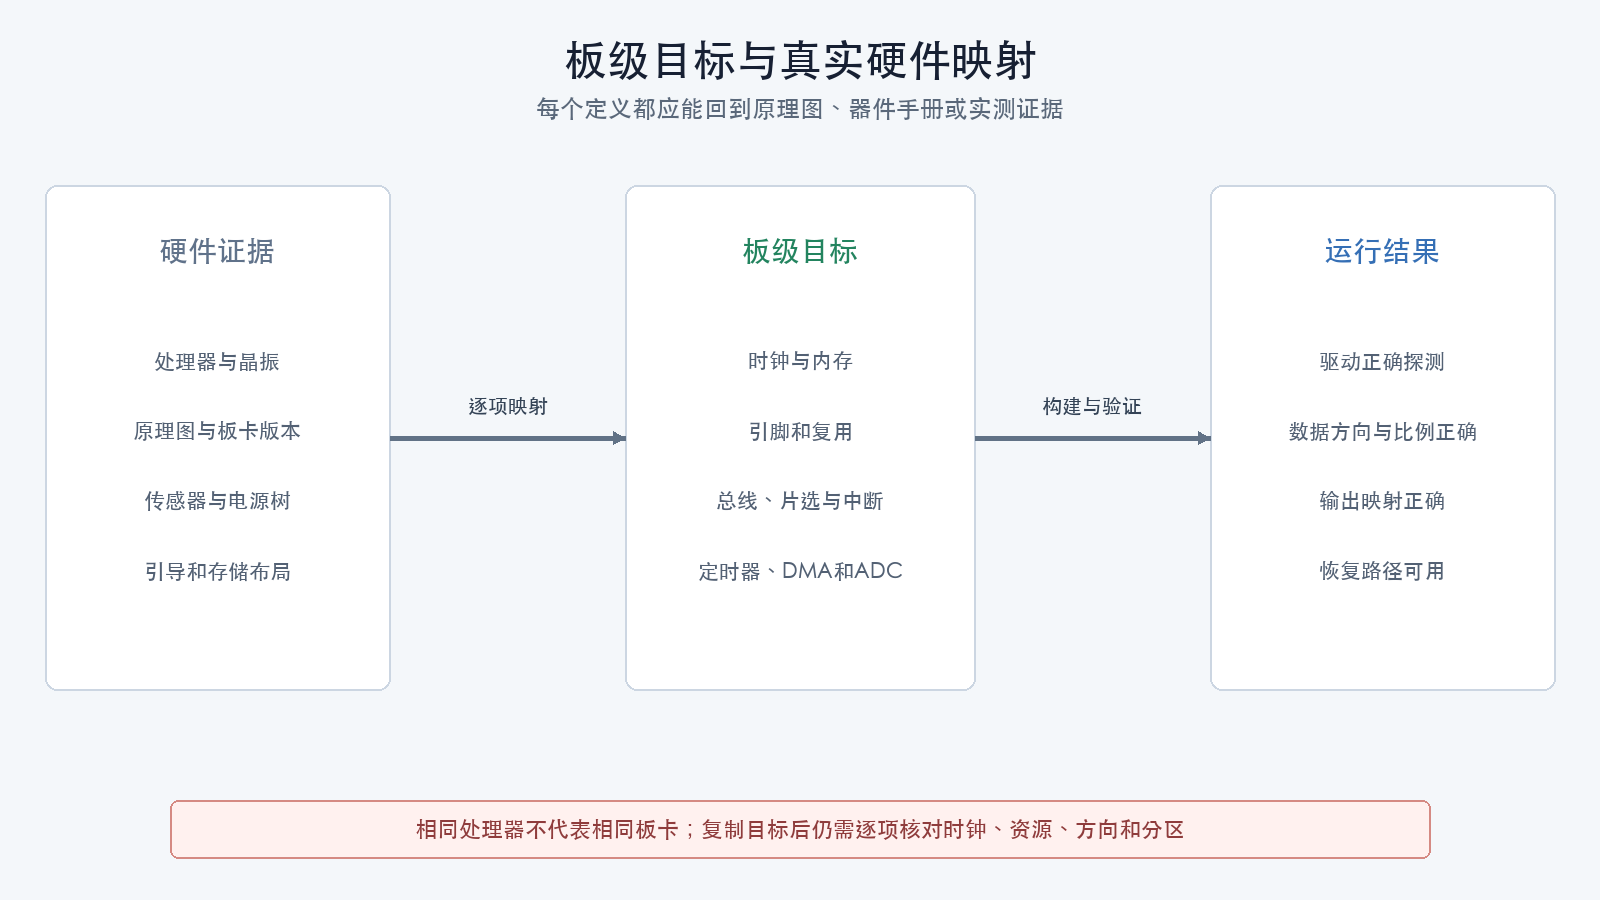
四层不要混淆
本篇使用的常见接口包括:
- 通用异步收发器(UART,Universal Asynchronous Receiver/Transmitter);
- 串行外设接口(SPI,Serial Peripheral Interface);
- 内部集成电路总线(I²C,Inter-Integrated Circuit);
- 控制器局域网(CAN,Controller Area Network);
- 模数转换器(ADC,Analog-to-Digital Converter)。
| 层级 | 典型内容 | 错误后果 |
|---|---|---|
| 处理器平台 | 内核、时钟树、中断、缓存、存储控制器 | 无法启动、时序错误或异常复位 |
| 硬件抽象层 | GPIO、UART、SPI、I²C、CAN、ADC、定时器接口 | 驱动无法跨板复用 |
| 板级目标 | 引脚、总线实例、片选、方向、功能开关和默认设备 | 读错传感器、输出错通道或损坏硬件 |
| 产品配置 | 默认参数、机型、端口用途和功能裁剪 | 功能缺失、资源冲突或不安全默认值 |
通用输入输出(GPIO,General-Purpose Input/Output)只是处理器引脚的一种功能。一个物理引脚还可能复用为串口、定时器、模数转换器或总线信号。
原理图是板级目标的主要事实来源
至少准备:
- 原理图及修订版本;
- 物料清单;
- 印制电路板版本;
- 处理器和传感器数据手册;
- 时钟源及频率;
- 引导加载程序和闪存布局;
- 供电树与电源使能逻辑;
- USB和调试接口;
- 电机输出、电压和电流采样比例;
- 厂商已发布的板级定义。
商品页的“F7飞控”“双陀螺仪”不足以生成板级目标。
板级资源清单
处理器和时钟
- 完整处理器型号和封装;
- 外部晶振频率;
- 主时钟和外设时钟;
- 闪存和随机存取存储器容量;
- 缓存和紧耦合存储器;
- 看门狗和复位源;
- 供电电压与棕断阈值。
时钟配置错误可能让串口波特率、定时器和传感器总线同时异常。
传感器
对每个器件记录:
| 项目 | 内容 |
|---|---|
| 型号与硬件版本 | 不能只写“陀螺仪” |
| 总线实例 | SPI1、I²C2等 |
| 地址或片选 | I²C地址或SPI片选引脚 |
| 中断 | 数据就绪引脚、边沿和上拉 |
| 方向 | 芯片轴到机体轴的旋转 |
| 电源控制 | 常供电还是可切换 |
| 驱动 | 源码模块和构建开关 |
通信与输出
- 每个UART的TX、RX、反相和单线能力;
- CAN收发器和终端条件;
- USB设备模式和标识;
- 电机、舵机和蜂鸣器所用定时器通道;
- DShot或脉宽输出所需DMA资源;
- LED、摄像头控制和电源开关极性;
- 电压、电流和模拟信号所用ADC通道与比例。
存储
- 内部闪存分区;
- 参数存储区域;
- 板载闪存或存储卡;
- 日志文件系统;
- 擦写粒度和寿命;
- 断电时的一致性策略。
引脚复用是全局约束
同一个引脚或硬件资源可能同时被多个功能请求。例如:
- UART引脚与电机定时器复用;
- SPI总线共享但片选冲突;
- DMA通道被多个高速输出占用;
- 定时器通道同时用于蜂鸣器和电机;
- ADC通道与数字功能复用;
- 调试接口被普通GPIO占用。
因此板级移植不能逐行孤立检查。应建立“资源—申请者—模式—优先级”矩阵,并由构建检查和运行时探测共同验证。
启动链与内存布局
存在独立引导加载程序时,需要明确:
没有独立引导加载程序时,处理器可直接进入应用向量表和应用复位处理程序。引导加载程序与应用通常各自拥有启动代码,不能把应用的.data、.bss初始化误放到跳转前的通用步骤。
同时记录:
- 引导加载程序起始地址和大小;
- 应用固件起始地址;
- 参数或配置存储区域;
- 崩溃转储区域;
- 镜像头和板级标识;
- 升级与回滚条件。
链接脚本和刷写工具必须使用同一内存布局。仅修改一侧可能覆盖参数、引导加载程序或其他分区。
PX4 v1.17.0的板级追踪示例
以官方px4_fmu-v5_default目标为阅读样例,不要求购买该硬件:
| 需要确认 | 源码位置 | 查看方法 |
|---|---|---|
| 目标是否存在 | boards/px4/fmu-v5/default.px4board |
make list_config_targets |
| 构建功能 | default.px4board |
查看CONFIG_...开关 |
| NuttX处理器与外设配置 | boards/px4/fmu-v5/nuttx-config/nsh/defconfig |
搜索处理器、UART、SPI、I²C和ADC配置 |
| NuttX板级引脚与时钟 | boards/px4/fmu-v5/nuttx-config/include/board.h |
对照处理器手册和参考设计 |
| PX4板级配置 | boards/px4/fmu-v5/src/board_config.h |
对照电源、总线和板级宏 |
| 板级默认参数与辅助设备 | boards/px4/fmu-v5/init/rc.board_defaults |
查看电池、估计器、指示灯和安全按钮等默认值 |
| 传感器启动与硬件分支 | boards/px4/fmu-v5/init/rc.board_sensors |
查看IMU、气压计和磁力计启动命令 |
验证命令:
test "$(git rev-parse HEAD)" = \
  d6f12ad1c4f70ad3230afd7d86e971421e02fef4
git branch --show-current
git status --short
git submodule update --init --recursive
make px4_fmu-v5_default
git branch --show-current应输出此前创建的learning/read-only-diagnostic,不应在此重新检出标签并进入分离头指针状态。test命令非0退出时停止执行。
成功构建只能证明源码定义内部一致,不能证明自制或相似板卡的原理图、引脚和电气实现与FMUv5一致。
板级适配的安全顺序
- 先在现有正式目标上完成未修改基线构建;
- 选择处理器和板级结构最接近的参考目标;
- 逐项抄录并核对原理图,不复制未知定义;
- 先验证时钟、调试接口、日志串口和看门狗;
- 再验证存储、USB和低风险GPIO;
- 再验证总线扫描和单个传感器;
- 校验传感器方向、比例和时间戳;
- 最后在拆桨条件下验证执行器输出;
- 制造错误启动、参数损坏和通信中断,验证恢复;
- 保留板级证据、测试日志和已知限制。
首次通电应使用限流电源,并在写入固件前验证供电电压、短路和调试连接。具体电气操作属于后续组装专题。
板级目标完成门禁
- 目标名称和板级标识唯一;
- 处理器、晶振、闪存和内存配置正确;
- 引导加载程序与应用分区一致;
- 所有传感器型号、总线、地址或片选、方向和中断正确;
- UART、I²C、SPI、CAN、ADC、定时器和DMA无资源冲突;
- 电源使能、指示灯和蜂鸣器极性正确;
- 电机输出通道与实际焊盘一致;
- 电压和电流采样比例可校准;
- USB、调试接口和恢复路径可用;
- 目标功能裁剪不超过闪存和内存预算;
- 全部结论能追溯到原理图、数据手册或实测。
检查理解
- 为什么复制相同处理器的目标不能直接完成移植?
- 时钟配置错误可能同时影响哪些功能?
- 为什么定时器和DMA要做全局资源检查?
- 引导加载程序和应用固件为什么必须共享内存布局?
- 为什么执行器输出应放在板级验证的后段?