遥控链路、模式与失联异常
遥控输入、遥测回传和地面站链路是不同通道。画面卡顿不一定代表遥控失联,地面站断开也不一定意味着飞控没有接收到操纵命令。诊断必须从发射机、射频、接收机、飞控输入、模式状态机到最终安全动作逐层建立时间线。
前提条件
- 已保全机载、地面站、发射机、接收机和视频证据;
- 已固定接收机协议、固件、通道映射、模式和失联配置;
- 已知遥控链路、遥测链路和视频链路的物理与逻辑关系;
- 所有地面复现均拆桨;
- 主动力已隔离,失联测试不会使执行器意外启动;
- 不在飞行中主动关闭发射机或制造射频遮挡。
建立端到端链路
每一段都要回答“输入是什么、输出是什么、时间是多少、错误如何上报”。
先区分四类现象
| 类别 | 现象 | 首要证据 |
|---|---|---|
| 输入异常 | 通道跳变、卡住、中心偏移、映射错误 | 发射机输入、接收机输出、飞控通道 |
| 链路退化 | 丢包、延迟、重连、链路质量下降 | 双端链路指标、天线与环境 |
| 模式异常 | 非预期模式进入或拒绝切换 | 通道、模式条件、状态和事件 |
| 失联动作异常 | 未触发、过早触发或动作不符合设计 | 接收有效性、计时器、阶段、最终状态 |
“飞行器不听话”可能是姿态、动力或任务问题,不能仅凭主观感觉归入遥控链路。
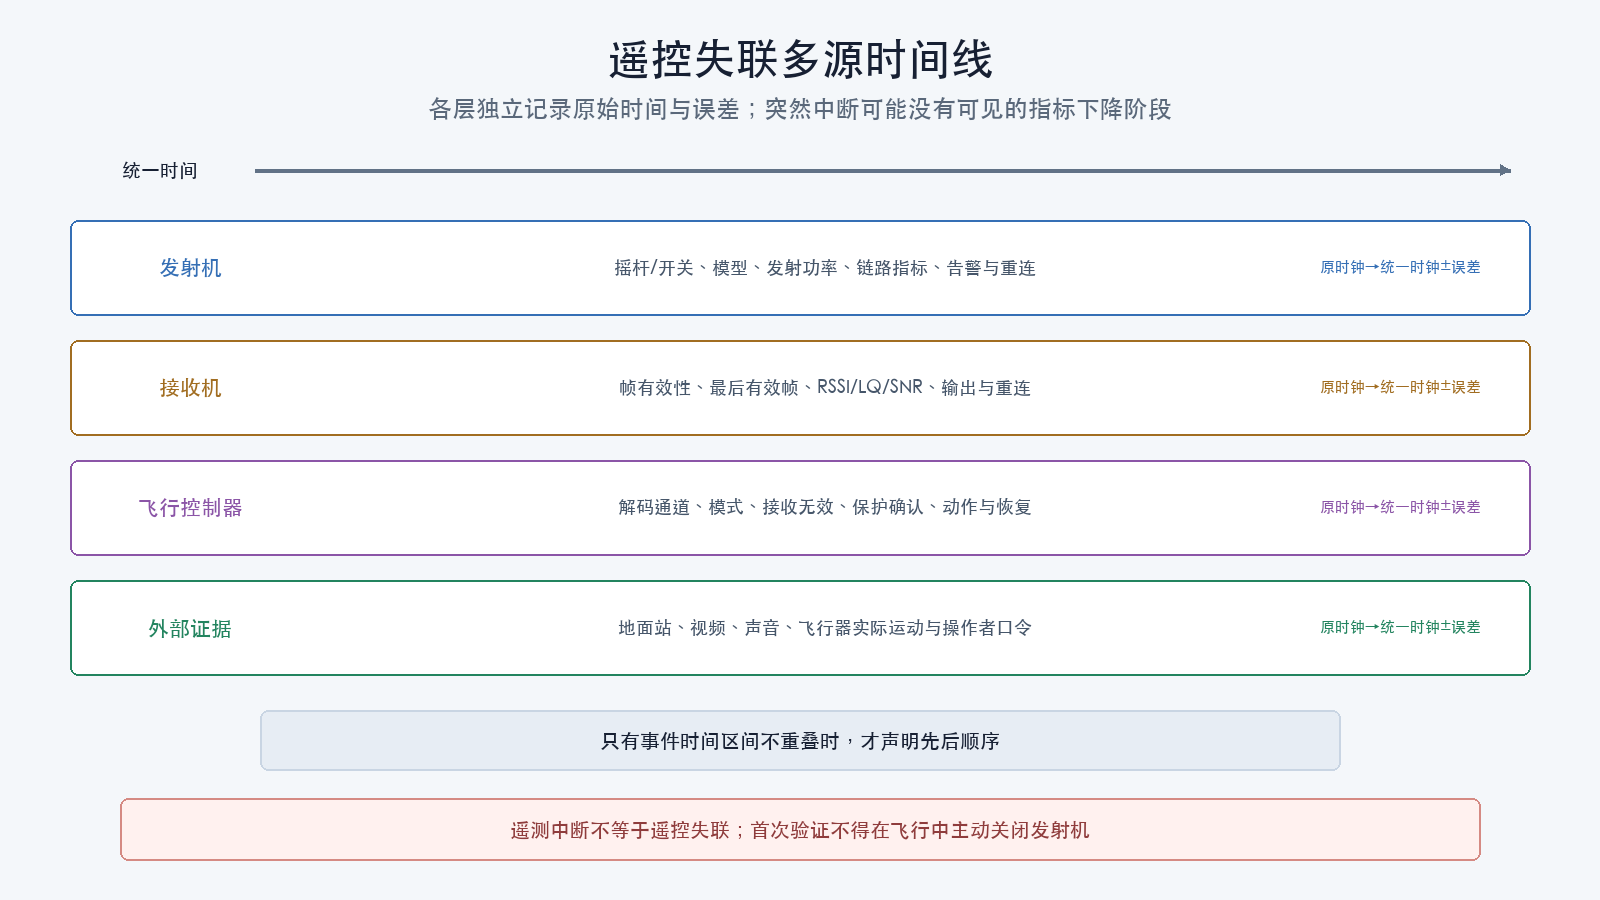
多源时间线
至少对齐:
- 发射机开关、摇杆和告警;
- 发射端链路质量、功率和重连;
- 接收端链路质量、包状态和失联输出;
- 飞控接收有效性与通道;
- 飞行模式和失效保护阶段;
- 地面站告警;
- 执行器命令和飞行器响应;
- 视频中的操作者口令和现场事件。
区分以下观测事件。它们可能重叠,也可能因突然断电而没有“指标逐步下降”阶段,必须按实测时间和不确定区间排序:
- 指标下降:链路仍有有效数据;
- 接收无效:飞控不再接受正常控制帧;
- 失效保护确认:达到平台定义的判断条件;
- 动作执行:进入保持、返航、降落、上锁或其他配置动作;
- 链路恢复:数据恢复;
- 恢复处置:是否自动退出、保持状态或要求人工操作。
这些时刻通常不是同一时刻。
链路常见指标包括接收信号强度指示(RSSI,Received Signal Strength Indicator)、链路质量(LQ,Link Quality)和信噪比(SNR,Signal-to-Noise Ratio)。它们的定义、方向和缩放取决于具体协议,不能跨系统比较绝对值。
固定诊断步骤
1. 固定配置
保存:
- 发射机、发射模块和接收机型号与固件;
- 区域、频段、功率和动态功率设置;
- 天线型号、极化、安装和连接;
- 绑定信息和接收机模式;
- 协议、波特率、反相和半双工设置;
- 通道顺序、端点、中位、死区和模式范围;
- 飞控失联延时、阶段和动作;
- 地面站与遥测链路配置。
2. 证明操作者输入
使用发射机日志或视频确认:
- 操作者实际移动了哪个控制;
- 开关位置和模式;
- 是否有混控、逻辑开关或脚本;
- 是否收到低电量、链路或遥测告警;
- 发射机是否重启或切换模型。
操作者回忆是证据之一,但不能替代可用的发射机记录。
3. 比较三处信号
在相同时间轴比较:
- 发射机产生的通道;
- 接收机报告或输出的通道;
- 飞控解码后的通道。
若发射机正确、接收机错误,聚焦射频或接收机;若接收机正确、飞控错误,聚焦协议、端口、电源和解码;若飞控通道正确但模式错误,聚焦映射和模式条件。
4. 审查失效保护状态机
记录:
- 触发源;
- 判定延时;
- 第一阶段动作;
- 后续阶段动作;
- 当前模式和位置条件;
- 恢复条件;
- 是否允许重新取得控制;
- 着陆、上锁或终止条件。
不能把平台之间的阶段名称直接互译。
测试卡必须在执行前固定期望值:
| 项目 | 期望值与容差 | 实测值 | 结论 |
|---|---|---|---|
| 最后有效输入到接收无效 | 按固定协议和项目要求 | 待填 | 通过/未通过 |
| 接收无效到保护确认 | 按固定固件参数和计时 | 待填 | 通过/未通过 |
| 保护阶段与最终动作 | 逐项列出允许模式和动作 | 待填 | 通过/未通过 |
| 链路恢复后的状态 | 自动恢复、保持或人工接管要求 | 待填 | 通过/未通过 |
任何触发源、延时、阶段、动作或恢复行为超出测试卡容差,均记为未通过并保持阻断;“每次都重复同一个错误动作”不属于通过。
5. 检查射频与安装
断电后检查:
- 天线馈线、连接器和固定;
- 天线极化和机体遮挡;
- 碳纤维、电池、载荷和高电流线束的位置;
- 发射机天线方向;
- 接收机供电和电压跌落;
- 同频或邻频设备;
- 环境中的遮挡、多径和干扰线索。
射频指标必须结合具体链路定义。不同系统的RSSI、LQ、SNR或丢包比例不能直接比较数值。
模式异常
模式切换问题按以下顺序检查:
- 发射机开关和模型身份;
- 飞控收到的通道值;
- 模式区间是否重叠或留有抖动边界;
- 当前模式的前置条件;
- 更高优先级的安全或任务状态;
- 地面站或自主任务命令;
- 模式拒绝消息;
- 最终控制模式和执行器行为。
模式显示变化可能是安全状态机的结果,而不是操作者开关直接造成。
低风险复现
拆桨端到端测试
- 固定飞行器并隔离主动力;
- 记录飞控、接收机和发射机状态;
- 缓慢操作每个通道和模式开关;
- 核对三处通道值和模式;
- 按批准程序模拟接收无效;
- 记录从最后有效帧到各失效保护阶段的时间;
- 恢复链路并记录恢复行为;
- 确认执行器不会意外使能;
- 结束后恢复所有临时设置。
“模拟接收无效”的方法必须符合当前协议和平台官方流程。仅把某个通道拨到预设值,可能不等价于真正的帧丢失。
射频覆盖测试
覆盖测试必须使用项目批准的方法、合法功率和安全场地,并先证明地面低风险状态下的接收有效性。记录距离、方向、姿态、遮挡、发射功率、天线状态和双端指标。
地面覆盖不等于空中覆盖;但不得跳过地面检查直接用飞行测试寻找失联边界。
四平台入口
Betaflight 2026.6.2
- 保存接收机协议、串口、通道映射、模式范围和完整配置;
- Blackbox中核对接收输入、模式、失效保护状态和输出,字段以实际日志为准;
- 按固定版本Failsafe状态机区分信号有效性、阶段和动作;
- 检查解锁禁用标志是否由接收机或失联状态触发;
- 不使用飞行中关闭发射机作为首次验证。
INAV 9.1.0
- 保存接收机、模式、失联、导航和返航相关配置;
- 区分手动模式失联与依赖位置、航向、高度的导航动作;
- 检查进入返航或降落所需条件是否满足;
- Blackbox中对齐接收状态、模式、导航状态和执行器;
- 若导航条件不健康,失联后的最终动作可能与预期不同,必须按固定版本状态机分析。
ArduPilot Copter 4.7.1
- 保存遥控输入、接收状态、模式、消息、失效保护和参数;
- 区分遥控失联、地面站失联、电池失效保护和其他触发源;
- 对齐触发时间、模式变化和最终动作;
- 核对失效保护配置是否与当前任务和位置能力匹配;
- 先在SITL或拆桨环境验证状态机。
PX4 v1.17.0
- 保存手动控制输入、vehicle status、failsafe事件、模式和参数;
- 使用QGroundControl事件和ULog对齐链路丢失、动作选择与恢复;
- 区分遥控链路、数据链和任务相关失效;
- 固定版本中不同导航状态和安全参数会影响动作;
- 优先用SITL验证超时和动作逻辑。
常见误判
遥测中断等于遥控失联
错误。两条链路可能使用不同频率、设备、方向和协议。必须分别证明。
RSSI低就是干扰
错误。天线遮挡、极化、接头损伤、功率变化和接收机供电都可能使指标下降。
飞控进入返航说明失联动作正确
不足。还要确认触发源、时机、位置和航向能力、执行过程、恢复行为以及是否在批准包线内。
地面关闭发射机等于真实飞行失联
不足。地面测试适合验证状态机和计时,不覆盖空中传播、姿态遮挡和导航耦合。
通过标准
- 发射机、接收机、飞控输入和模式时间线已对齐;
- 遥控、遥测和视频链路已分开;
- 接收无效、失效保护确认、动作执行和恢复时刻明确;
- 协议、通道、模式和失联配置与批准基线差异已解释;
- 射频安装和供电检查完成;
- 拆桨状态机复现可重复;
- 触发延时、阶段、动作和恢复逐项符合测试卡期望值与容差;
- 至少两个假设得到支持或反证;
- 纠正后完成通道、模式、失联和恢复回归;
- 飞行覆盖测试若仍需要,已单独评审风险和测试卡。
本篇通过只表示链路和状态机在当前无桨或仿真范围内符合测试卡,不签发装桨、解锁或复飞授权。
停止条件
- 螺旋桨未拆除或执行器可能启动;
- 不能区分遥控、遥测和视频链路;
- 发射机模型、接收机协议或通道映射不明;
- 失联动作可能启动电机、释放载荷或触发自主运动;
- 为复现需要飞行中关闭链路;
- 发现接收机供电异常、天线连接损伤或飞控重启;
- 同时修改发射功率、天线、接收机和失联参数;
- 当前操作违反当地无线电要求。
恢复措施
- 撤销临时诊断改动,回到旧批准配置作差异核对;
- 重新绑定仅在变更记录要求时执行,并记录身份;
- 复核通道、端点、中位、模式和解锁开关;
- 在拆桨状态重复失联与恢复测试;
- 若更换接收机、天线或射频固件,先回到A层完成无桨链路与覆盖测试;只有必须验证最终安装、动力或旋翼耦合且另有专项批准时才进入B2;
- 涉及导航失联动作时,按影响分析回归08相关能力;
- 若旧基线本身含故障,另建纠正候选;
- 专项飞行及独立签署前保持
阻断。
诊断记录模板
以下分域字段必须与统一证据模型合并使用:
发射机/模块/接收机身份:
协议、频段、功率和天线:
发射机输入时间线:
接收机输出时间线:
飞控输入时间线:
模式与失效保护时间线:
遥测和视频链路:
射频与供电检查:
H1及反证:
H2及反证:
期望延时、阶段、动作和恢复:
实测值与容差结论:
拆桨复现:
纠正与回归:
日志适用性:Q0 / Q1 / Q2 / Q3
因素清单(逐项填写角色、证据状态、证据索引、反证和纠正状态):
剩余飞行专项:
残余限制:
当前飞行批准:阻断 / 部分恢复 / 恢复
批准范围、批准人与到期条件:
检查理解
- 为什么遥测中断不能直接证明遥控失联?
- 失联检测和失联动作为什么通常不是同一时刻?
- 如何区分发射机映射错误和飞控模式条件不满足?
- 为什么拨动某个通道不一定等价于真正的接收帧丢失?
- 更换天线后应回退到哪个验证层级?