无线电链路与数据链
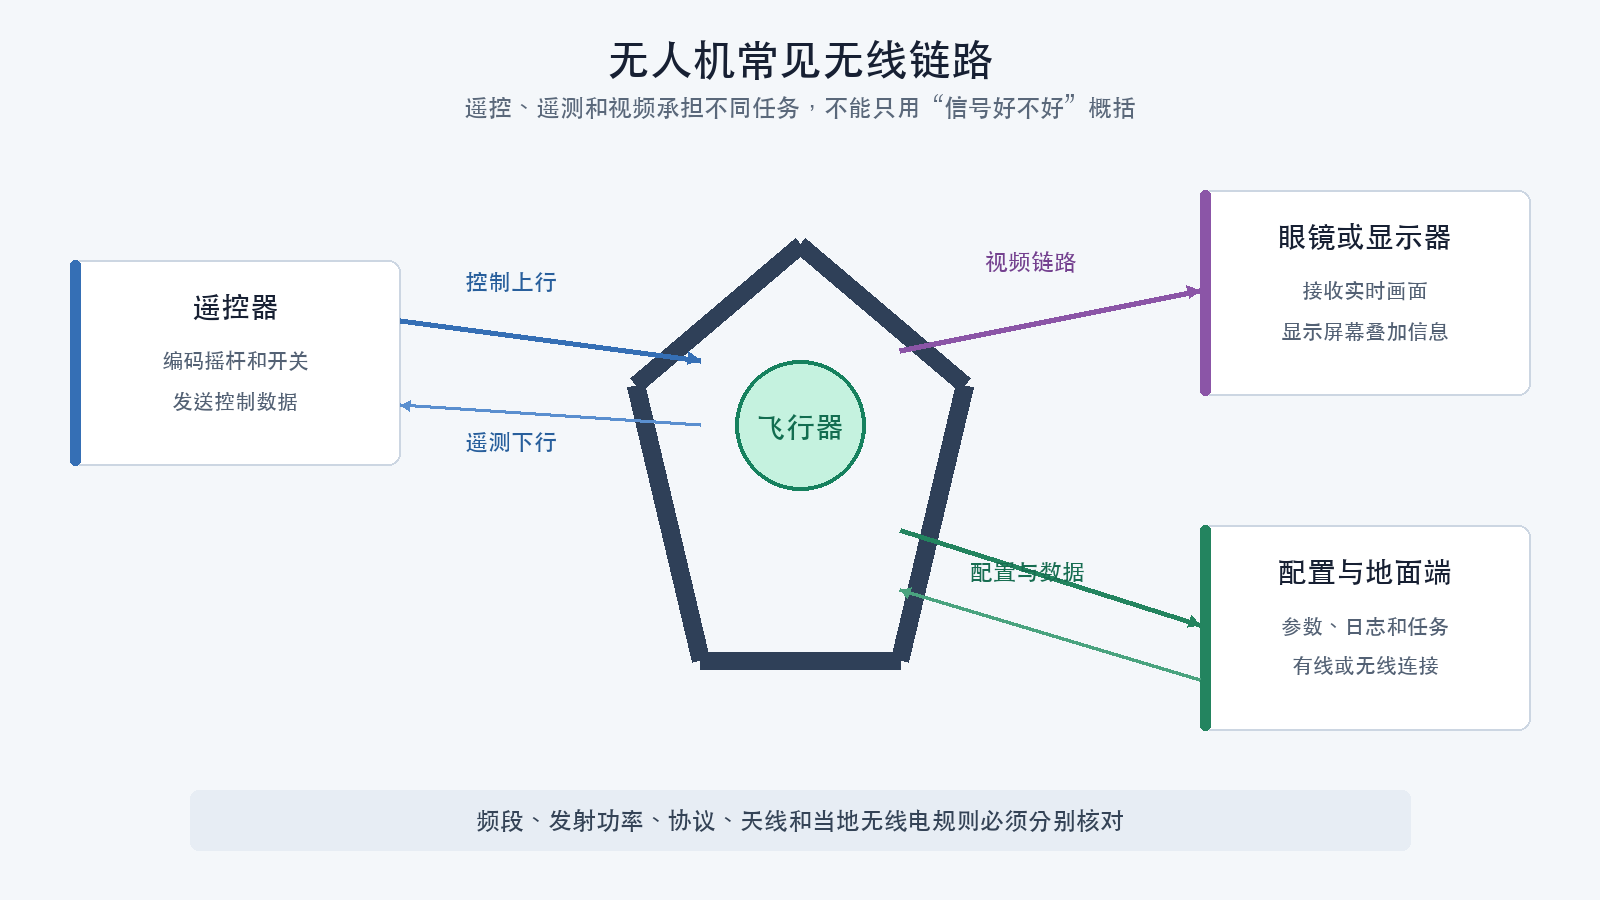
一架第一人称视角多旋翼可能同时使用遥控、遥测、视频和配置链路。它们承载的数据不同,频率、带宽、时延和失联后果也不同。
遥控信号正常不代表视频一定正常,视频清晰也不代表飞控仍在接收有效控制数据。
遥控链路传递什么
遥控链路把操作者的摇杆、开关和旋钮状态发送到机载接收机。
完整路径通常包括:
- 遥控器读取摇杆和开关;
- 遥控器固件生成通道数据;
- 发射模块把数据编码为无线电数据包;
- 机载接收机解调并校验数据包;
- 接收机通过串行接口把通道数据发送给飞控;
- 飞控把通道值转换为解锁、飞行模式和控制目标。
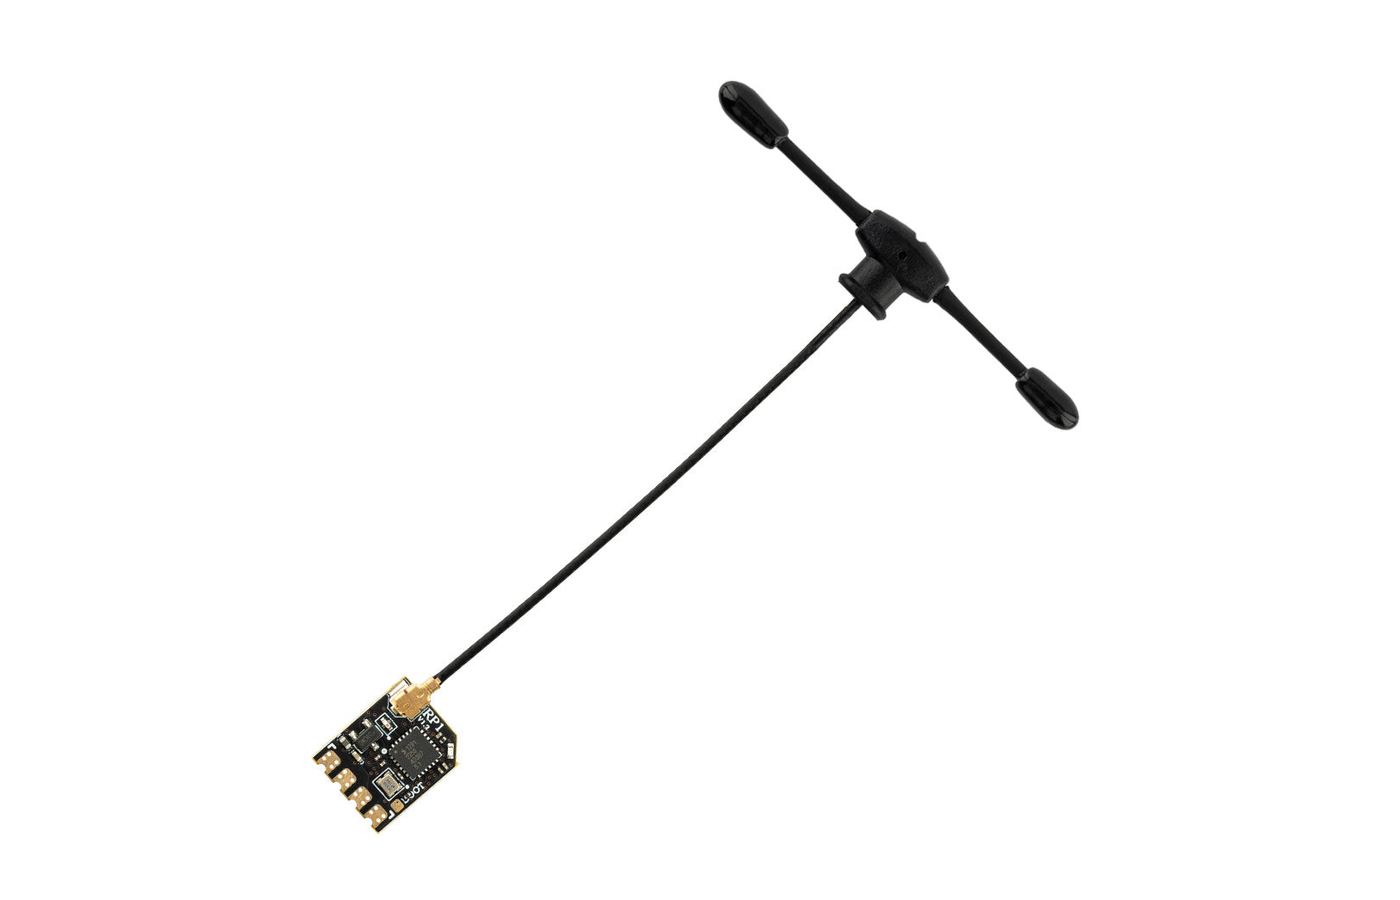
外观示例:带外置天线的小型接收机。图片来源:RadioMaster RP1接收机。用于识别部件,不构成型号推荐。
空中协议和机内协议不是同一个概念
接收机与遥控器之间使用无线空中协议;接收机与飞控之间使用板上有线接口和数据协议。
以ExpressLRS接收机为例:
- ExpressLRS描述遥控器与接收机之间的空中链路;
- 接收机通常通过串行接口与飞控连接;
- 交叉火力串行协议(CRSF,Crossfire Serial Protocol)可以承载通道和遥测数据;
- 通用异步收发器(UART,Universal Asynchronous Receiver/Transmitter)描述硬件串行接口。
因此,“使用ExpressLRS”“使用CRSF”和“连接UART”分别描述不同层次,不能互相替代。
遥测链路返回什么
遥测(Telemetry)把机载状态返回给遥控器或者地面端,常见数据包括:
- 电池电压和已消耗容量;
- 链路质量;
- 卫星数量和位置;
- 飞行模式;
- 高度和速度;
- 电子调速器温度或转速;
- 告警和故障状态。
部分遥控系统在同一无线链路中同时承载控制上行和遥测下行。上行和下行的功率、数据量及刷新方式可能不同,不能假设两者性能完全对称。
视频链路为什么独立
第一人称视角视频需要持续传输大量图像数据,对带宽和时延的要求与遥控链路不同。
模拟图传通常把摄像头信号直接调制到无线载波,画面会随信号恶化逐渐出现噪点和失真。
数字图传需要进行图像采集、编码、数据传输和解码,能够提供更高画质和纠错能力,但会引入编码时延、系统兼容关系和更高功耗。
图传系统通常包含:
- 机载摄像头;
- 图传发射机;
- 机载天线;
- 地面接收机;
- 眼镜、显示器或者遥控终端。
图传不参与基本姿态闭环。即使视频完全中断,飞控仍可能继续稳定机体;但操作者失去视觉参考后,必须按照预先设计的失联和返航策略处理。
配置和任务数据如何传输
配置器、地面站和日志下载可以使用:
- 通用串行总线;
- 蓝牙;
- 无线局域网;
- 专用数传电台;
- 遥控链路中的遥测通道;
- 蜂窝网络或者其他广域通信。
这些链路可能传递参数、任务航线、日志、固件和实时状态。允许修改参数的无线接口还需要考虑身份认证、访问控制和升级安全。
如何理解链路指标
接收信号强度
接收信号强度指示(RSSI,Received Signal Strength Indicator)描述接收信号的强弱,但它不一定具有统一单位。不同系统可能把RSSI表示为:
- 厂商定义的原始刻度;
- 百分比;
- 根据其他链路指标映射的显示值;
- 经过明确标定的分贝毫瓦值。
只有字段被协议明确定义为RSSI dBm时,才能按分贝毫瓦解释。此时数值越接近零通常表示信号越强,例如负60分贝毫瓦强于负100分贝毫瓦。告警阈值仍需结合协议、数据包速率、接收机灵敏度和系统说明设置,不能跨系统直接套用单个数字。
链路质量
链路质量指示(LQI,Link Quality Indicator)反映成功接收的数据包比例或协议定义的接收质量。
链路质量下降说明有效数据包开始丢失。它与接收信号强度相关,但不是同一个指标:强干扰环境中,接收到的总信号可能很强,有效数据包比例却很低。
信噪比
信噪比(SNR,Signal-to-Noise Ratio)比较有效信号和背景噪声。接收机能否正确解调数据,不只取决于信号强度,还取决于它比噪声高多少。
数据包速率和时延
数据包速率表示链路每秒发送多少次控制更新。端到端时延还包括:
- 遥控器采样;
- 数据打包;
- 等待无线发送;
- 空中传输和重传;
- 接收机解码;
- 串行传输;
- 飞控控制循环。
只提高某一段速率,不一定能按相同比例降低整体时延。
天线为什么重要
天线类型、极化方向、安装位置和馈线损耗都会影响链路。
安装时需要避免:
- 天线紧贴碳纤维板或大面积导体;
- 接收天线被电池和摄像头完全遮挡;
- 发射天线与接收天线极化方向严重不匹配;
- 天线馈线折断或连接器松脱;
- 高功率图传靠近遥控接收机和天线;
- 未连接天线时让高功率发射机长时间工作。
双天线接收机的两根天线通常需要按照厂商要求布置,不能简单捆在一起。
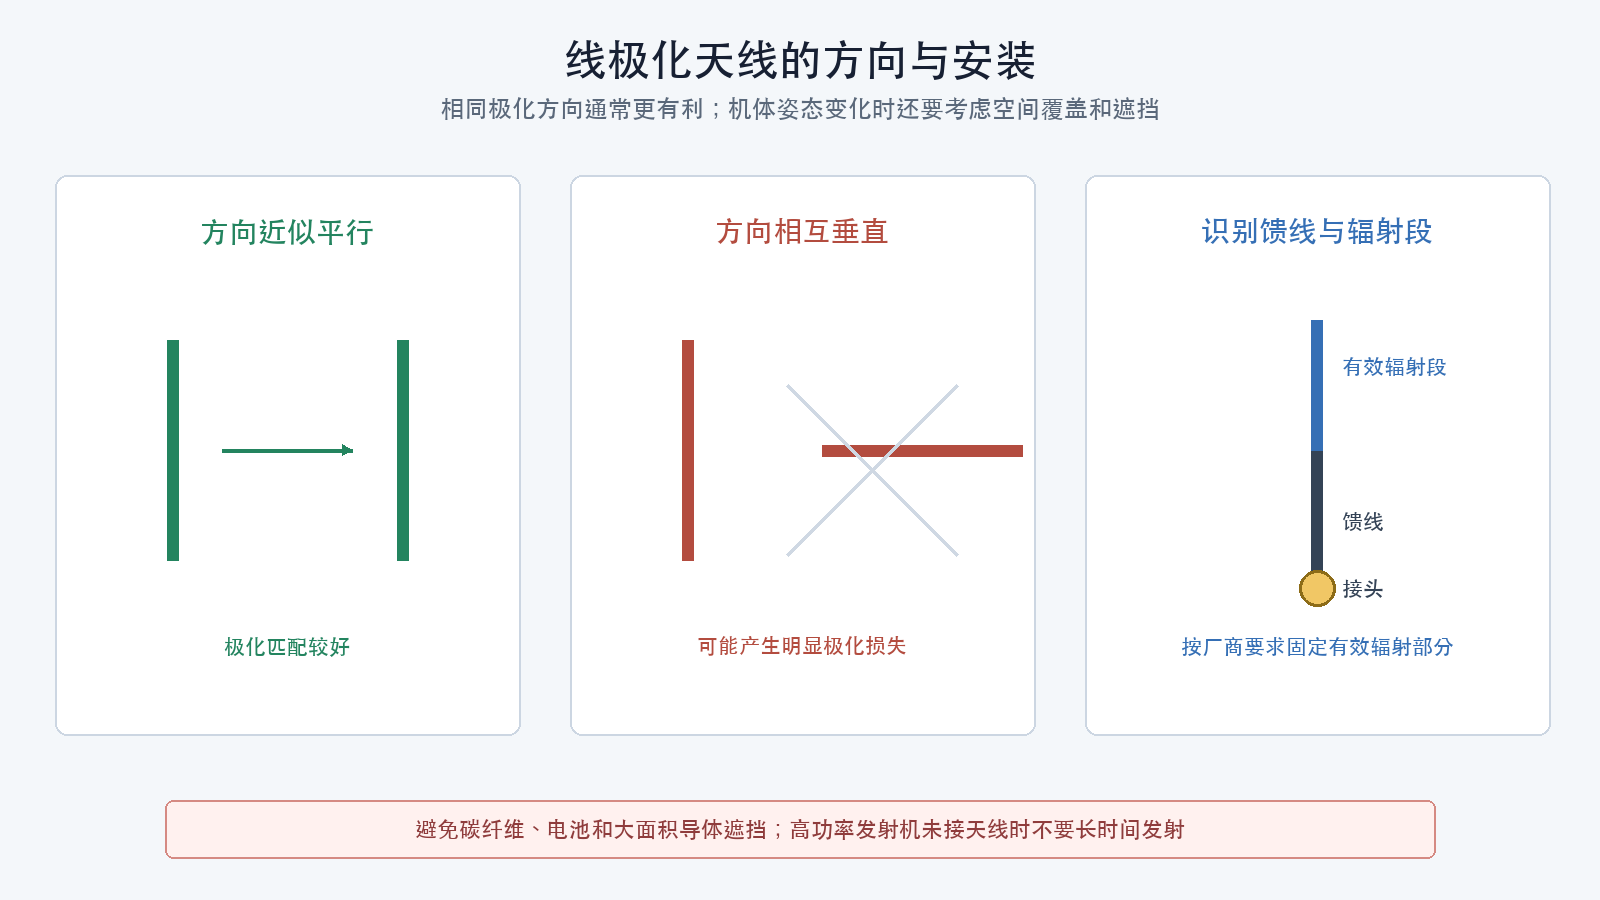
线极化天线的有效辐射部分方向近似平行时,极化匹配通常更好;相互垂直时可能产生明显极化损失。飞行器会改变姿态,因此实际安装还需要兼顾不同方向的空间覆盖,而不是只在静止姿态下对齐。
失联保护解决什么问题
失联保护(Failsafe)是飞控在遥控数据失效后执行的预定策略。
接收机必须让飞控能够识别链路已经失效,例如停止输出有效通道帧,或者在协议中设置失联标志。接收机侧不能无限期保持最后一个有效通道值,否则飞控可能无法检测失联,并持续执行丢失前的高油门或倾斜命令。
部分飞控会采用分阶段处理:
- 飞控确认通道帧无效后,进入有时间上限的第一阶段,短暂保持或使用预设通道值;
- 超过限定时间仍未恢复时,进入第二阶段,执行明确的停止动力、降落、返航或其他策略。
第二阶段可能的处理包括:
- 立即停止动力;
- 尝试定高、悬停或返航;
- 切换到其他控制链路;
- 执行预设着陆流程。
哪一种策略更安全取决于飞行器能力、所处位置、人员环境和任务。立即停止动力可能避免地面误启动,却可能使空中飞行器直接坠落;没有可靠位置、航向和高度估计时,配置返航也不意味着返航一定可用。
测试时应拆除螺旋桨或者使用不会产生动力的安全测试条件,依次确认接收机输出、飞控第一阶段、第二阶段和链路恢复行为,而不是只看配置界面。
无线电合规必须单独核对
频段可以使用不代表任意发射功率和带宽都可以使用。产品和操作者需要分别核对:
- 工作频率;
- 等效辐射功率;
- 占用带宽;
- 发射方式;
- 无线电发射设备型号核准要求;
- 特定地区和场所的无线电限制。
国外固件中的功率选项或者地区模式,不自动代表在中国可以合法使用。
检查理解
- ExpressLRS、CRSF和UART分别描述哪一层?
- 接收信号强度和链路质量有什么区别?
- 视频中断时,姿态闭环是否一定同时失效?
- 为什么提高数据包速率不一定等比例降低整体时延?
- 失联保护为什么必须进行实际状态验证?