传感器校准与结果判定
校准用于估计零偏、比例、轴间关系或环境基准,不会修复错误方向、松动安装、损坏传感器、供电噪声、强磁干扰和温度失控。
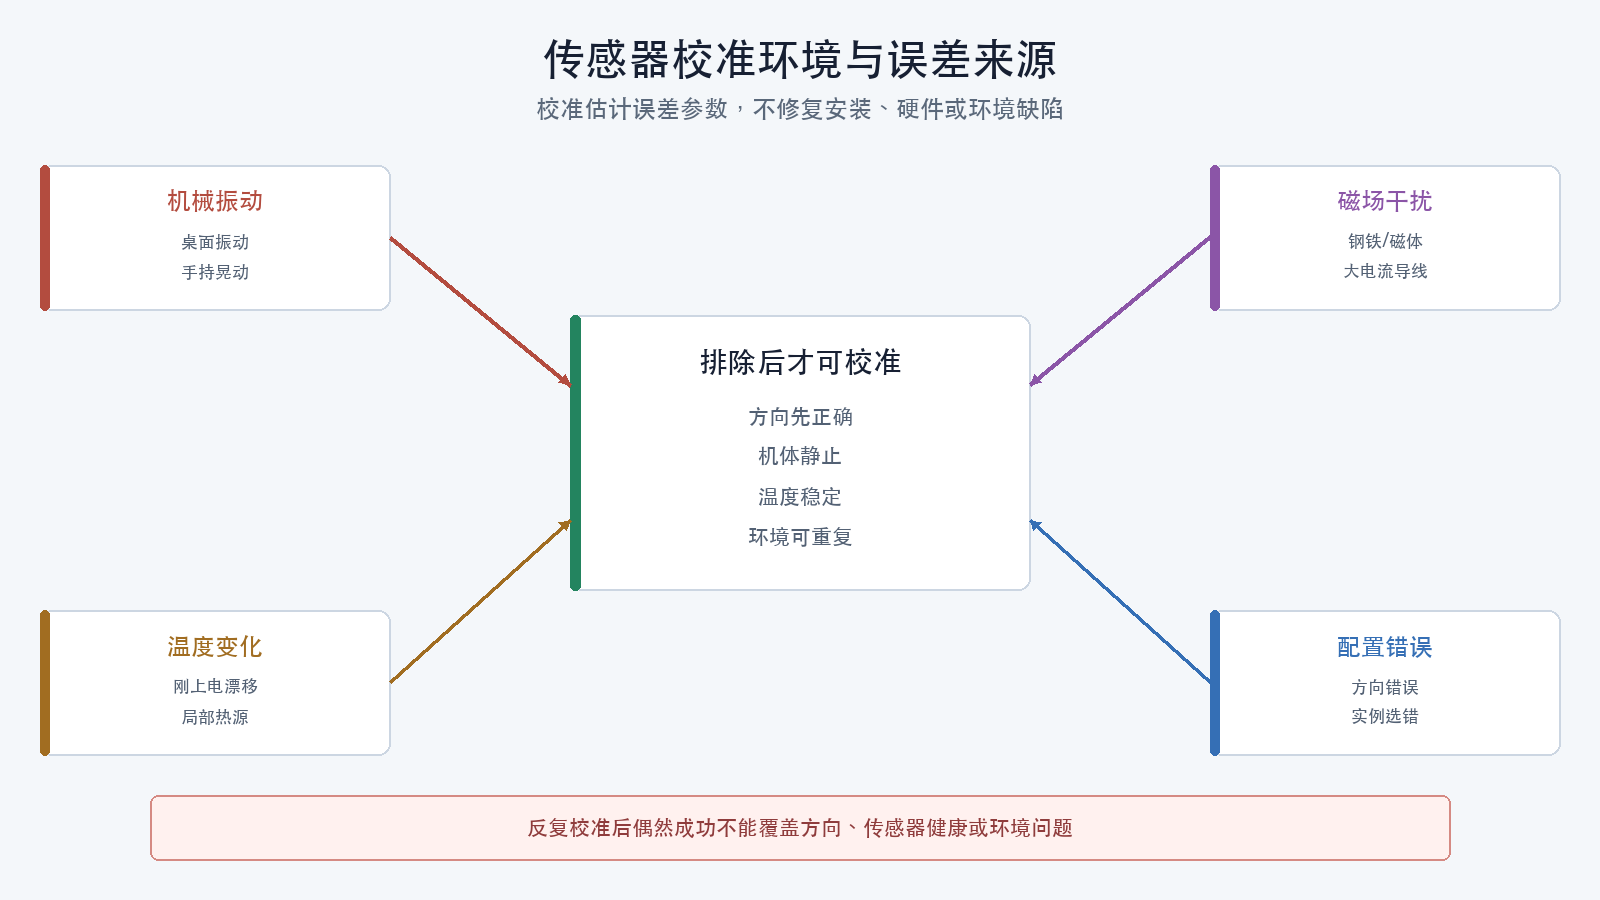
校准前门禁
开始前确认:
- 机型和飞控方向已经通过三轴验证;
- 预期传感器均被发现且身份明确;
- 飞控、导航模块和线束固定完成;
- 螺旋桨未安装;
- 工位不会晃动;
- 附近没有大块钢铁、扬声器、磁性工具和通电大电流导线;
- 温度处于项目允许范围并已经基本稳定;
- 使用当前固定版本的配置工具;
- 修改前校准值已经备份。
校准期间若设备掉线、重启、移动提示不清或传感器报错,取消并重新开始,不保留半套结果。
推荐顺序
- 核对方向;
- 陀螺仪静止校准或启动稳定;
- 加速度计多面校准;
- 外置和内置磁力计识别;
- 磁力计旋转校准;
- 水平基准校准;
- 气压计静态检查;
- 其他任务传感器按各自文档处理;
- 重启并复查健康状态。
平台向导顺序不同时,以平台要求为准,但方向必须先正确。
陀螺仪
陀螺仪测量角速度。静止校准通常估计零速率偏置。
环境
- 飞行器完全静止;
- 不手持;
- 不在会振动的桌面、车辆或运行设备旁;
- 避免校准期间温度快速变化;
- 不碰线缆、桌面或机架。
通过证据
- 校准流程明确完成;
- 静止时三轴角速度在平台允许范围;
- 数据连续,无冻结和阶跃;
- 多陀螺仪之间没有持续不一致告警;
- 重启后仍健康。
若必须按住机体才能“稳定”,先处理机械振动或线束牵拉。
加速度计
加速度计多面校准用于估计各轴偏置和比例。校准姿态应覆盖每个轴正、负方向。
操作原则
- 按配置工具指示放置;
- 每一面由结构平面稳定支撑;
- 移动到下一面后等待完全静止;
- 不靠手腕维持近似角度;
- 不触碰或按压飞控板;
- 所有要求姿态完成后等待明确成功。
PX4 v1.17使用拟合方法,不要求每一面达到绝对精确的90度,但需要每个轴大致朝上和朝下并保持静止。其他平台按其当前向导要求执行。
结果检查
- 水平放置时姿态接近实体;
- 翻转到六个方向时主响应轴正确;
- 重启后无高偏置或不一致告警;
- 校准参数与具体传感器实例关联;
- 机体方向改变后重新评估校准。
磁力计
磁力计校准估计硬铁偏置、软铁畸变或方向关系。它不能消除飞行中随电流变化的磁场。
选择环境
远离:
- 钢筋密集地面和金属桌;
- 车辆;
- 扬声器和磁性工具;
- 高电流电源线;
- 工作中的电机和变压器;
- 手机磁性附件;
- 大功率无线设备。
先在环境中移动一个已知正常的指南针或磁场测量设备,识别明显异常区域。该方法只用于筛选环境,不能替代飞控磁力计质量检查。
校准动作
- 按工具提示围绕多个轴缓慢旋转整机;
- 动作覆盖完整方向;
- 不让USB线或电源线牵拉机体;
- 不把磁性螺丝刀拿在手中;
- 使用与实际安装一致的外置模块和线束;
- 明确每个磁力计实例是否参与校准。
结果判定
记录:
- 参与校准的实例;
- 实例方向;
- 偏置和比例结果;
- 工具给出的适配度或质量;
- 航向连续性;
- 多磁力计一致性;
- 环境和供电状态。
校准通过后仍要把带载磁干扰列为首次飞行前门禁。主动力电流改变时,电池线、电调和电机会产生不同磁场;低电流工位校准不能覆盖这一点。它不阻止后续在仍拆桨条件下进行经批准的短时台架解锁,但必须在受防护装桨地面试验中闭环,未闭环不得首飞。
水平基准
水平基准告诉飞控“机体的机械水平姿态”。它不改变飞控板相对机体的90度旋转定义。
执行时:
- 使用项目定义的机体水平基准面;
- 确认起落架、臂和机架没有变形;
- 在稳定、可复现的垫块或治具上放置;
- 不用地面工具的动画“看起来差不多”代替基准;
- 保存水平校准前后值。
如果为了让界面水平需要很大的修正角,回到飞控安装和方向参数。
气压计
气压计通常不需要用户执行与加速度计相同的多姿态校准,但需要静态合理性检查:
- 预热后数据变化平缓;
- 遮挡、光照和局部热源符合安装要求;
- 轻微改变高度时读数方向正确;
- 没有周期性大跳变;
- 多气压计之间差异有解释;
- 静态通电时间未超过图传等设备散热限制。
不要对气压孔吹气,也不要通过密封或压泡棉来“稳定”读数。
GNSS不是六面校准
全球导航卫星系统(GNSS,Global Navigation Satellite System)主要检查:
- 设备身份和固件;
- 天线状态;
- 时间有效;
- 卫星和定位状态;
- 水平与垂直精度估计;
- 更新率;
- 干扰或欺骗相关状态(若设备提供);
- 外置双天线航向的基线和方向。
室内无法获得可靠定位不代表需要校准。应到具备天空视野的安全地点做定位检查,但仍不安装螺旋桨。
温度条件
微机电系统(MEMS,Micro-Electro-Mechanical Systems)传感器偏置会随温度变化。记录:
- 启动温度;
- 校准开始和结束温度;
- 预热时间;
- 环境温度;
- 板载加热器状态;
- 是否有快速温漂。
工厂热校准、板载加热和用户单点校准是不同层次。不要在不知道平台支持和流程时自行写入热补偿参数。
校准值异常时
不要反复点击校准直到偶然通过。按顺序排查:
- 方向是否正确;
- 机体是否真正静止;
- 电源和USB连接是否稳定;
- 环境是否有磁场、振动或温度干扰;
- 传感器实例是否正确;
- 外置模块是否松动;
- 固件目标和驱动是否匹配;
- 是否存在传感器损坏。
保存每次失败的错误信息和条件。大量失败后的一次成功不自动覆盖前面的异常。
何时需要重新校准
- 更换飞控或传感器;
- 改变飞控或外置传感器方向;
- 改变磁力计附近的电池、主电源线、电调或铁磁材料;
- 固件升级说明要求迁移或重校;
- 发生严重撞击、进水或高温;
- 预解锁检查报告偏置或不一致;
- 日志显示温漂、振动或磁场问题;
- 项目维护周期要求。
仅仅换了一个与传感器无关的软件页面,不需要习惯性重校。
四平台入口
| 平台 | 主要入口 | 必须额外核对 |
|---|---|---|
Betaflight 2026.6.2 |
Betaflight App传感器与校准页面 | 目标、板卡对齐、加速度计需求和当前解锁原因 |
INAV 9.1.0 |
INAV Configurator校准流程 | 导航传感器、磁力计方向和校准状态 |
ArduPilot Copter 4.7.1 |
地面站Mandatory Hardware及传感器页面 | 多传感器实例、方向、预解锁消息 |
PX4 v1.17.0 |
QGroundControl Vehicle Setup > Sensors | 飞控方向、各传感器按钮和重启后状态 |
本篇放行条件
- 校准环境和温度已记录;
- 陀螺仪在静止条件下完成校准或稳定;
- 加速度计完成所有要求姿态;
- 每个磁力计实例身份和方向明确;
- 磁力计校准质量达到平台要求;
- 水平基准使用可重复的实体基准;
- 气压计数据静态合理;
- 重启后所有传感器健康;
- 没有通过反复校准掩盖异常;
- 带载磁干扰仍保留为受防护装桨地面试验和首次飞行前门禁;
- 螺旋桨仍未安装。
检查理解
- 校准为什么不能修复传感器方向错误?
- 加速度计多面校准时,为什么不能一直手持?
- 低电流环境中的磁力计校准为什么不能证明带载时无干扰?
- 水平基准与飞控方向参数有什么区别?
- 校准多次失败后偶然成功,为什么仍要排查?