四旋翼为什么能够飞行
四旋翼没有固定翼飞机那样的机翼,也不依靠单独的方向舵和升降舵控制方向。它通过改变四个螺旋桨的转速,调整总推力的大小、方向和绕机体三个轴的力矩。
螺旋桨如何产生推力
电机带动螺旋桨旋转,螺旋桨持续向下加速空气。根据作用力与反作用力,空气同时给螺旋桨一个向上的力,这个力称为推力。
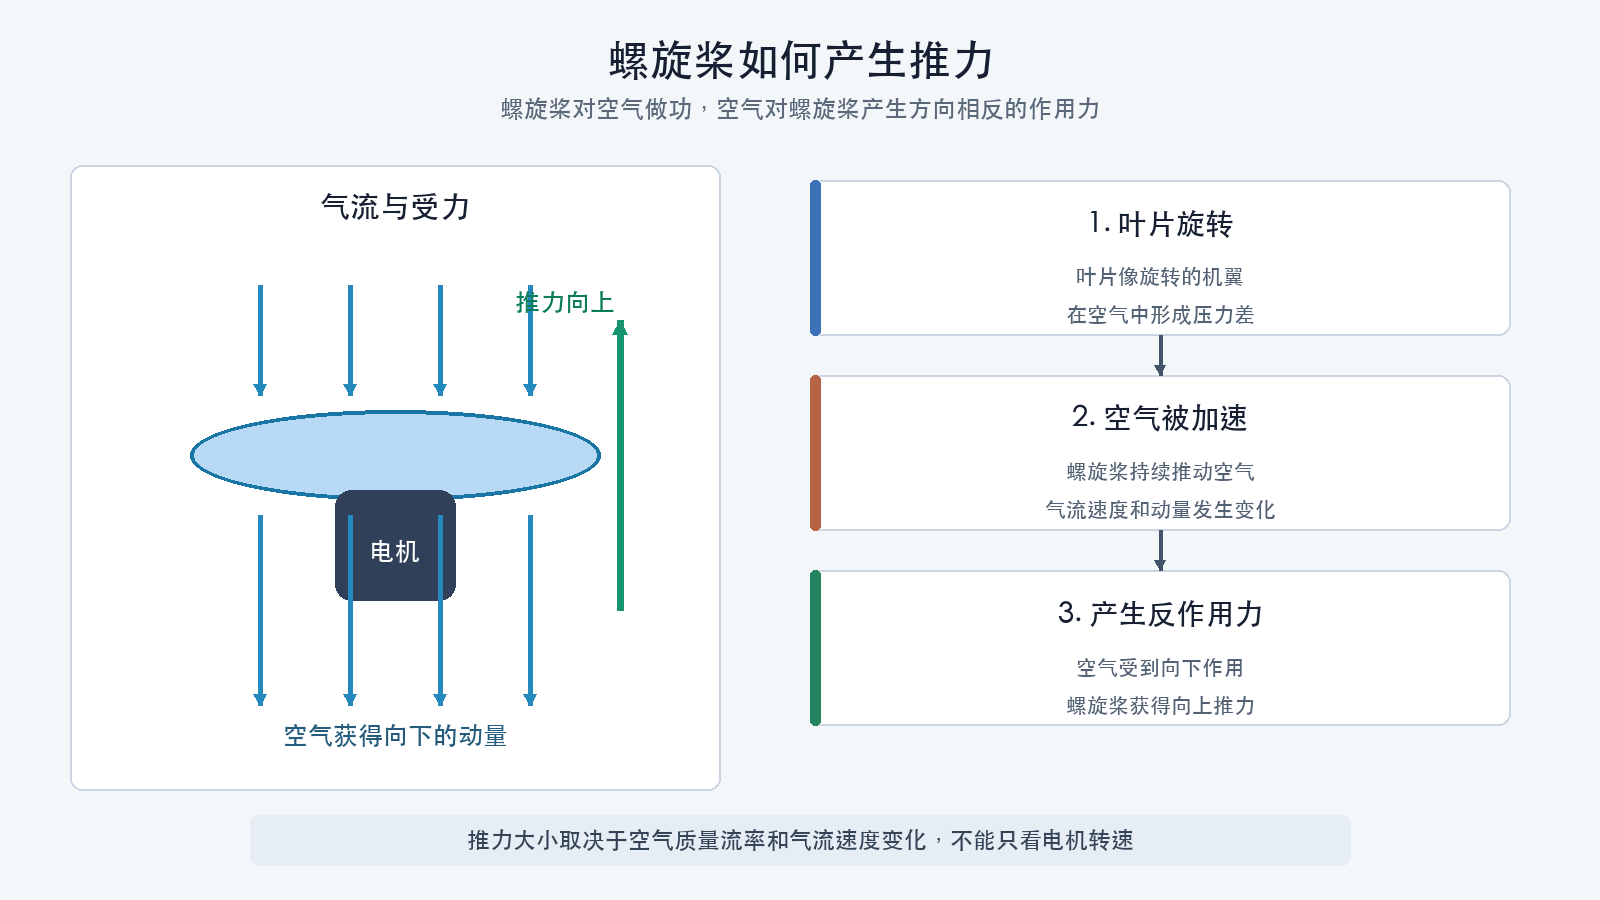
图中使用简化的动量关系解释推力。实际螺旋桨叶片具有翼型、扭转和不同半径处的速度差,叶尖损失、机架遮挡和相邻气流都会影响实际结果。
螺旋桨推力不是只由转速决定,还受到以下因素影响:
- 螺旋桨直径和螺距;
- 叶片数量和形状;
- 空气密度;
- 电机转速;
- 飞行器运动产生的来流;
- 相邻螺旋桨和机架造成的气流干扰。
在相同螺旋桨和近似工作条件下,推力通常会随着转速提高而快速增加,但两者不是简单的线性关系。
悬停、上升和下降
飞行器受到向下的重力和螺旋桨产生的总推力。
设飞行器质量为m,重力加速度为g,四个螺旋桨总推力为T。飞行器保持水平且不考虑其他垂直方向作用力时:
这里的“上升”和“下降”描述的是初始加速度方向。飞行器已经具有垂直速度时,还需要结合当前速度、空气阻力和控制目标判断实际运动。
飞控增加四个电机的平均输出,总推力增大;降低四个电机的平均输出,总推力减小。这就是总油门控制升降的基本原理。
水平移动为什么需要倾斜
四旋翼的螺旋桨推力方向通常近似垂直于机体平面。飞行器保持水平时,总推力主要用于抵消重力,不会产生明显的水平分量。
飞行器向前倾斜后,总推力可以分解为:
- 向上的分量:抵消重力;
- 向前的分量:使飞行器向前加速。
因此,四旋翼不是先保持水平再“向前推”,而是先改变姿态,让总推力方向倾斜。
倾斜角度增大时,用于支撑重量的向上分量会减小。为了保持高度,飞控通常需要同时提高总推力。只改变姿态而不补充推力,飞行器可能在向前加速的同时降低高度。
三个转动轴
飞行器的姿态变化通常分为滚转、俯仰和偏航。
滚转
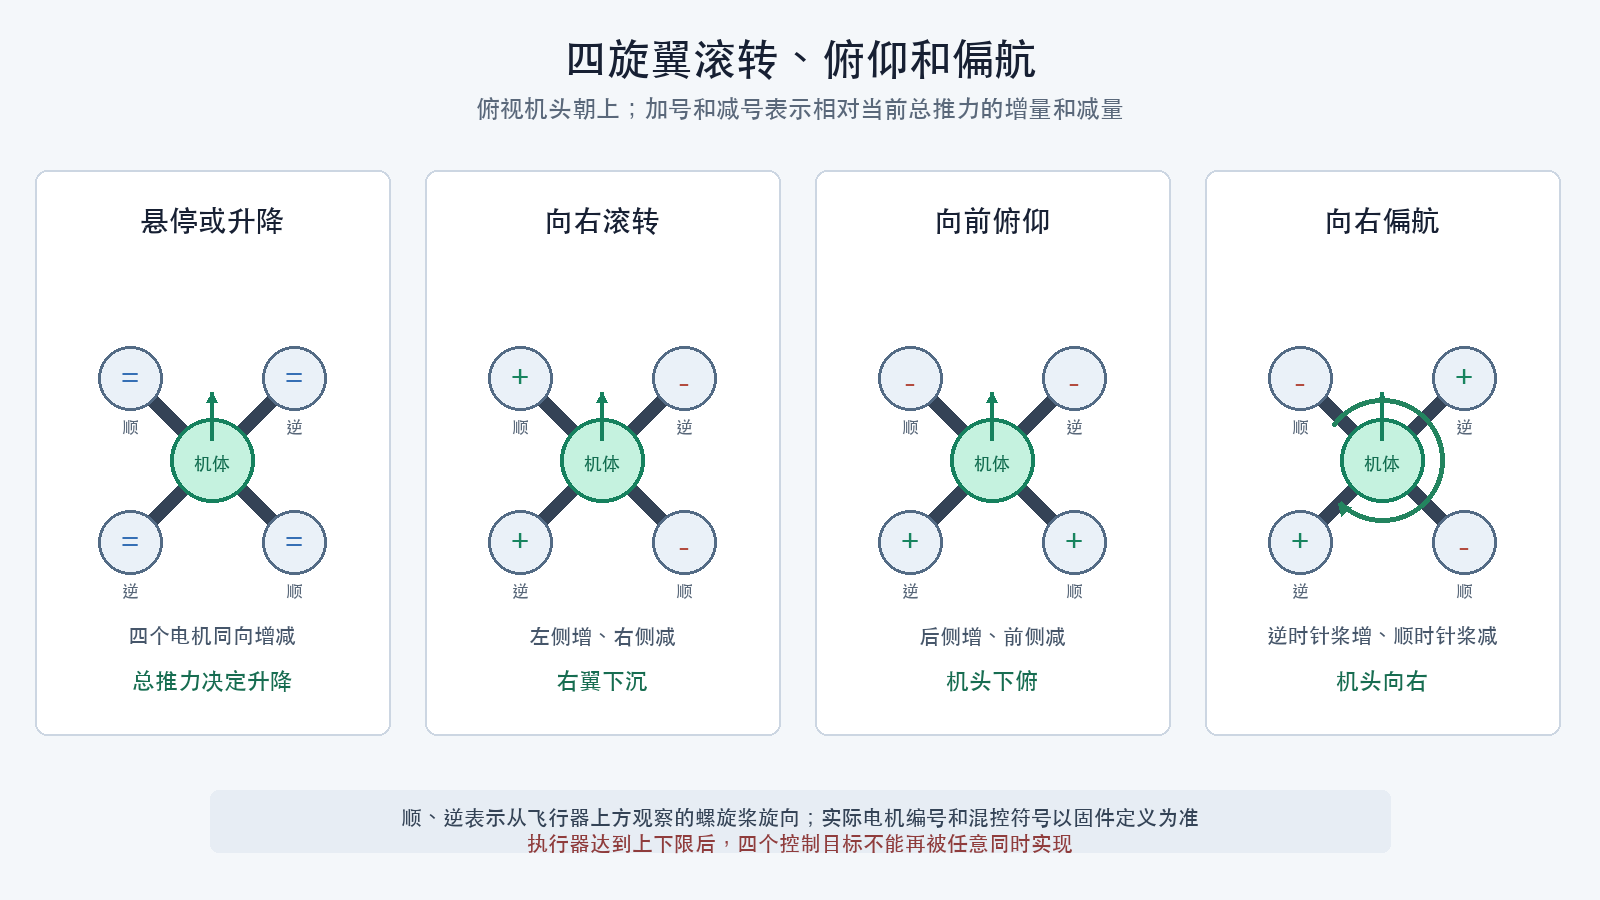
滚转(Roll)是机体绕前后方向轴旋转。飞控通过制造左右两侧的推力差产生滚转力矩。
例如,要让机体向右倾斜,需要让左右两侧形成能够向右滚转的力矩。具体哪些电机增加或降低输出,由电机编号、机架布局、螺旋桨旋向和混控定义共同决定,不能脱离具体配置死记电机编号。
俯仰
俯仰(Pitch)是机体绕左右方向轴旋转。飞控通过制造前后两侧的推力差,让机头上仰或下俯。
机头下俯后,总推力出现向前分量,飞行器开始向前加速;机头上仰则会产生相反趋势。
偏航
偏航(Yaw)是机体绕竖直方向轴旋转。电机带动螺旋桨旋转时,机体会受到方向相反的反作用力矩。
四旋翼通常让两只螺旋桨顺时针旋转,另外两只逆时针旋转。在转速和负载接近平衡时,两组反作用力矩相互抵消,机体不会持续自转。
需要偏航时,飞控增加一组旋向电机的作用并降低另一组旋向电机的作用,在尽量保持总推力不变的同时形成净偏航力矩。
为什么需要四种不同的电机输出
飞控需要同时满足四个控制目标:
- 总推力;
- 滚转力矩;
- 俯仰力矩;
- 偏航力矩。
混控器(Mixer)把这四个控制量转换为各电机输出。对布局正常、四个动力单元有效的标准四旋翼,四个动力单元产生的控制作用彼此足够独立,因此可以在一定工作范围内分别调节总推力、滚转、俯仰和偏航。控制理论把这种不存在冗余控制方向缺失的情况称为控制分配矩阵满秩。
这里的“可以分别控制”不表示四个目标能够以任意幅值同时实现。控制分配还受到电机最小输出、最大输出、动力响应和电池能力约束。
实际输出还会受到以下约束:
- 电机输出不能低于最小值;
- 电机输出不能超过最大值;
- 电池电压下降会改变动力响应;
- 不同电机和螺旋桨存在制造差异;
- 剧烈动作可能使一个或多个电机提前达到输出上限。
当电机达到上限后,飞控无法继续增加对应方向的控制力矩,这种状态称为输出饱和。输出饱和会削弱姿态控制能力。
飞控如何保持姿态
飞控不会只按照摇杆位置固定输出电机功率。它持续执行以下闭环:
- 接收操作者给出的期望角速度或期望姿态。
- 使用陀螺仪测量实际角速度。
- 计算期望值和实际值之间的误差。
- 由控制器计算需要的滚转、俯仰和偏航修正量。
- 混控器把修正量分配给各个电机。
- 再次读取传感器并重复计算。
比例积分微分控制器(PID,Proportional Integral Derivative Controller)是常见的闭环控制方法。它不是唯一可用方法,但在小型多旋翼飞控中应用广泛。
飞行模式对操控含义的影响
不同飞行模式会改变摇杆所代表的控制目标。
角速度模式
角速度模式(Acro,Acrobatic Mode)下,摇杆主要表示期望角速度。摇杆回中表示不再要求继续旋转,但不会自动把机体恢复到水平。
自稳模式
自稳模式(Angle,Angle Mode)下,摇杆主要表示期望倾斜角度。摇杆回中后,飞控利用加速度计估计重力方向,并尝试把机体恢复到水平附近。
飞行模式改变的是控制目标,不改变四旋翼依靠推力差和反作用力矩运动的基本原理。
判断具体运动时需要注意什么
四个电机转速相同不等于一定悬停
不一定。电机、螺旋桨、机架重心和气流条件存在差异。飞控通常需要持续提供小幅修正,四个电机输出不必完全相同。
前飞不只是提高后方电机
提高后方电机可以产生俯仰力矩,但飞控还需要控制倾斜角度、补偿高度并抑制其他轴的耦合。真实控制过程不是一次性的两组电机加减。
偏航不需要让某一个电机停转
正常偏航通过两组相反旋向电机之间的反作用力矩差实现,不需要让某个电机停止。停转会同时破坏总推力和其他轴的控制能力。
检查理解
阅读后应当能够回答:
- 四旋翼向前飞行时为什么需要倾斜?
- 悬停时总推力和重力是什么关系?
- 偏航为什么需要两种相反的螺旋桨旋向?
- 混控器解决什么问题?
- 角速度模式和自稳模式的摇杆含义有何不同?