机型、方向与传感器发现
飞控必须知道机体构型、控制器朝向和每个传感器的朝向。方向错误时,传感器可能“有数据”,但反馈符号相反,控制器会把轻微倾斜继续放大。
三种方向不能混为一谈
| 对象 | 描述 | 证据 |
|---|---|---|
| 机体方向 | 哪一端是机头,机体系轴如何定义 | 机架标记、设计图和照片 |
| 飞控方向 | 飞控板相对机体旋转多少 | PCB箭头、安装记录和方向参数 |
| 外置传感器方向 | 磁力计、惯性测量单元等相对机体的旋转 | 模块箭头、安装记录和独立参数 |
在飞控板旋转90度安装时,只改外置磁力计方向不能修正飞控惯性数据;反之亦然。
先选机型,再解释输出
机型或机架配置通常决定:
- 执行器数量;
- 电机相对位置;
- 旋转方向约定;
- 控制分配或混控;
- 可用飞行模式;
- 必要传感器;
- 部分默认参数。
选择“Quad X”仍不等于电机线序已经正确。不同平台对电机编号、俯视方向和输出函数可能使用不同图示。
选择前核对:
- 是多旋翼、固定翼、直升机、垂直起降还是其他载具;
- 电机或舵面数量;
- 机臂夹角和布局;
- 推进器轴方向;
- 是否可逆;
- 是否存在倾转或复合控制面;
- 重心位置是否与几何定义一致。
本专题以常规多旋翼为主。非标准构型必须使用平台对应的自定义几何或控制分配文档,不靠相似图标替代。
选择机型的记录
机型选择可能重置或重算其他配置。选择后保存完整参数差异,再进行方向和校准。
设置飞控方向
优先使用飞控顶面朝上、箭头指向机头的默认安装。若实体已经旋转:
- 从04方向照片确认机头;
- 确认飞控板的顶面和方向箭头;
- 使用平台当前版本支持的离散旋转或自定义角度;
- 保存配置;
- 按要求重启;
- 重新读取方向值;
- 执行三轴姿态验证。
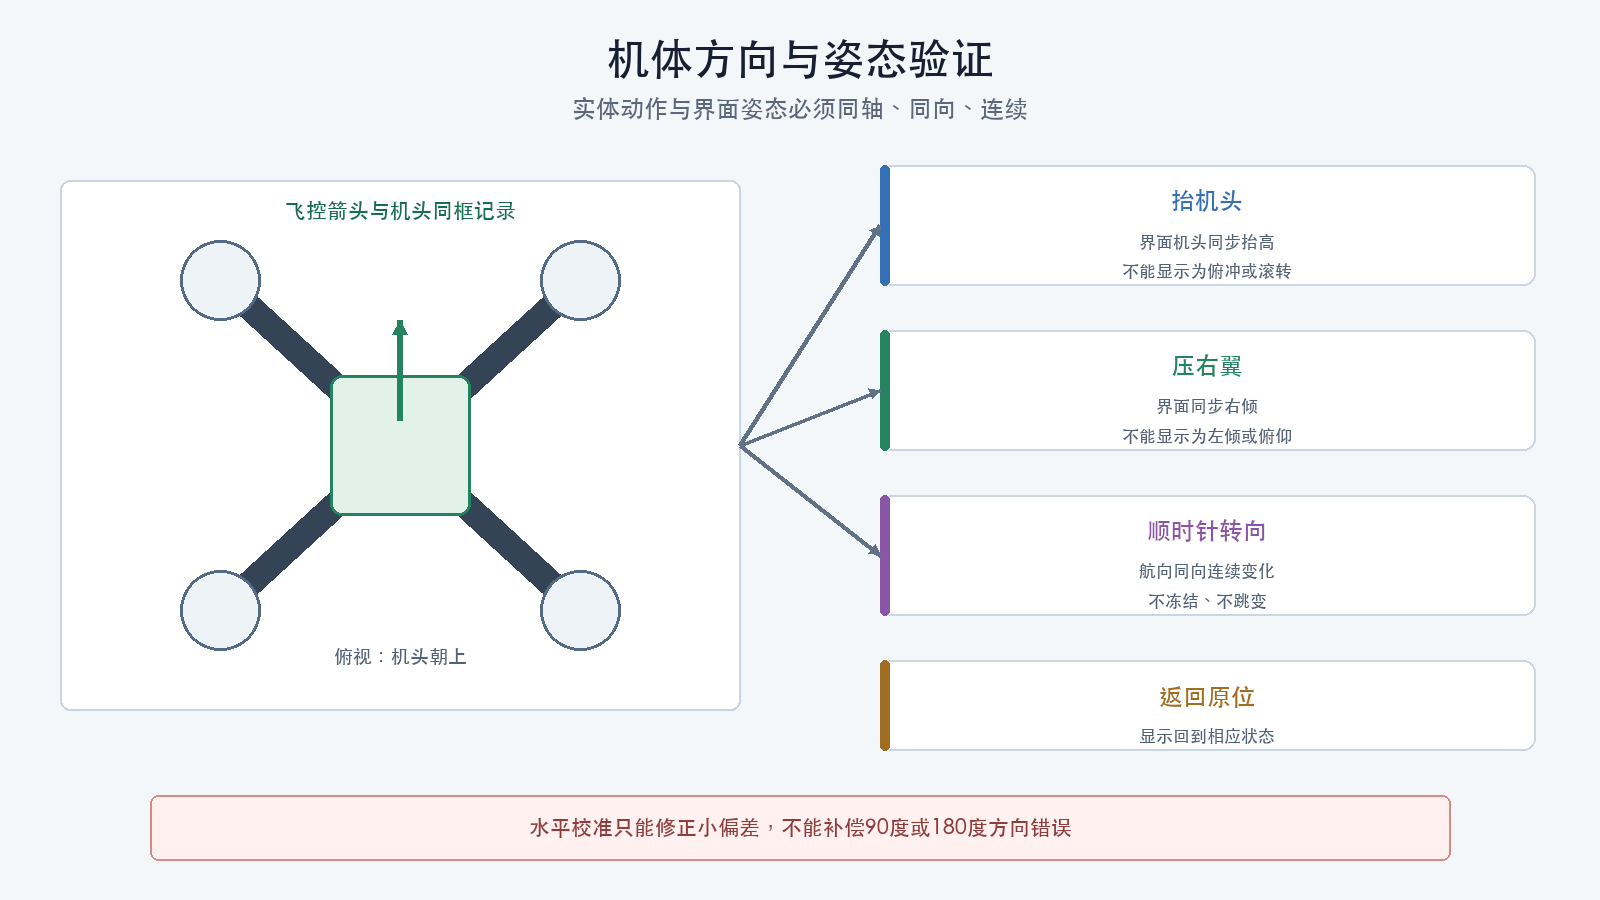
不要用“水平校准”补偿90度或180度安装错误。水平校准只适合修正小的安装或基准偏差。
三轴姿态验证
把飞行器放在稳定台面上,机头标记清晰,全程拆桨。
静止
- 地面工具中的机体应接近水平;
- 航向稳定性按当前磁力计和环境条件判断;
- 角速度接近静止基线;
- 不应持续快速漂移或跳变。
抬机头
缓慢抬高机头。界面中的模型也应表现为机头抬高,而不是向下或滚转。
压右翼
缓慢压低右翼。界面模型应同步向右倾斜,而不是向左或俯仰。
顺时针转机头
从上方观察,让机头顺时针转动。航向显示应沿一致方向变化。磁力计未完成最终校准时,只判断方向和连续性,不用绝对角度放行。
每个动作都回到原位,确认显示回到相应状态。一次只绕一个轴运动,避免复合姿态造成误判。
传感器发现清单
在校准前记录:
| 传感器 | 预期数量 | 实际数量 | 总线/实例 | 内置/外置 | 方向 | 更新率 | 健康 | 错误 |
|---|---|---|---|---|---|---|---|---|
| 陀螺仪 | 待填 | 待填 | 待填 | 待填 | 待填 | 待填 | 待填 | 待填 |
| 加速度计 | 待填 | 待填 | 待填 | 待填 | 待填 | 待填 | 待填 | 待填 |
| 磁力计 | 待填 | 待填 | 待填 | 待填 | 待填 | 待填 | 待填 | 待填 |
| 气压计 | 待填 | 待填 | 待填 | 待填 | 不适用 | 待填 | 待填 | 待填 |
| GNSS | 待填 | 待填 | 待填 | 外置 | 待填 | 待填 | 待填 | 待填 |
| 测距/光流 | 待填 | 待填 | 待填 | 外置 | 待填 | 待填 | 待填 | 待填 |
“预期数量”来自BOM和飞控硬件资料,不来自配置工具自动出现的数量。
示例记录:
传感器:外置磁力计
预期数量:1(来源:BOM行号和模块手册)
实际数量:1
总线/实例:按平台状态页填写
内置/外置:外置
方向:按实体箭头和固定版本方向枚举填写
更新率:按状态或日志填写
健康/错误:健康,错误计数在观察窗口内不增长
冗余传感器不是自动安全
多惯性测量单元或多磁力计需要确认:
- 每个实例都属于预期硬件;
- 实例排序在重启后可追踪;
- 方向分别正确;
- 数据范围和更新率一致;
- 主次或选择逻辑符合平台设计;
- 拔除外置模块后,不会静默使用一个受干扰的内部磁力计而不告警。
冗余传感器之间一致,只能说明它们相互接近,不证明它们都准确。
传感器数据的基本合理性
校准前只做量级和响应检查:
- 静止时角速度接近稳定基线;
- 转动某轴时,对应角速度变化最明显;
- 翻转各面时,加速度计各轴按方向变化;
- 磁力计随航向转动连续变化,不固定、不跳大值;
- 气压计在静止环境中缓慢变化,不出现大幅阶跃;
- GNSS时间和定位状态会更新;
- 传感器错误计数不持续增长。
不要因为未校准的绝对值不完美就直接判硬件故障,也不要忽略方向相反、冻结或跳变。
四个平台的注意点
Betaflight
先确认目标和陀螺仪,再设置板卡对齐和机架类型。姿态预览必须跟随实体三轴运动。2026.6.2的字段名称以当前App为准。
INAV
机型、板卡对齐和外置传感器方向分别核对。导航功能会增加对磁力计、气压计和GNSS状态的依赖。
ArduPilot
先选择正确Frame Class和Frame Type,再设置飞控及外置传感器方向。具体参数和可选值按Copter 4.7.1元数据与板卡文档核对。
PX4
PX4 v1.17标准流程先加载固件并选择机型,再配置飞控和传感器方向。飞控方向相对机体前、右、下轴定义;外置磁力计具有独立方向配置或校准检测。
错误处理
姿态某一轴相反
停止。核对:
- 观察方向;
- 机头定义;
- 飞控实体旋转;
- 方向参数的旋转顺序;
- 固件目标和传感器驱动;
- 是否误改了外置传感器而非飞控方向。
姿态轴互换
通常指向90度安装或方向参数错误,也可能是错误固件目标。不要用遥控通道反向修正传感器坐标。
传感器数量少于预期
检查目标、硬件版本、供电域、端口、总线、驱动和设备故障。未发现的传感器不能通过校准恢复。
传感器数量多于预期
对照板载器件和外设,识别每个实例。不要在不知道实例来源时随意禁用一个。
本篇放行条件
- 机型与实体构型一致;
- 机型选择后的参数差异已保存;
- 飞控方向有实体和参数双重证据;
- 抬机头、压右翼和转航向三项显示正确;
- 所有预期传感器均被发现;
- 每个传感器实例的内外置身份明确;
- 传感器数据会更新且无持续错误;
- 不存在未解释的额外或缺失实例;
- 螺旋桨仍未安装。
检查理解
- 机体方向、飞控方向和外置磁力计方向为什么要分别记录?
- 为什么选择Quad X不能证明电机线序正确?
- 水平校准为什么不能修复90度安装错误?
- 三轴姿态验证要分别做哪些动作?
- 两个传感器读数一致为什么不一定代表准确?