电源、动力与执行器故障
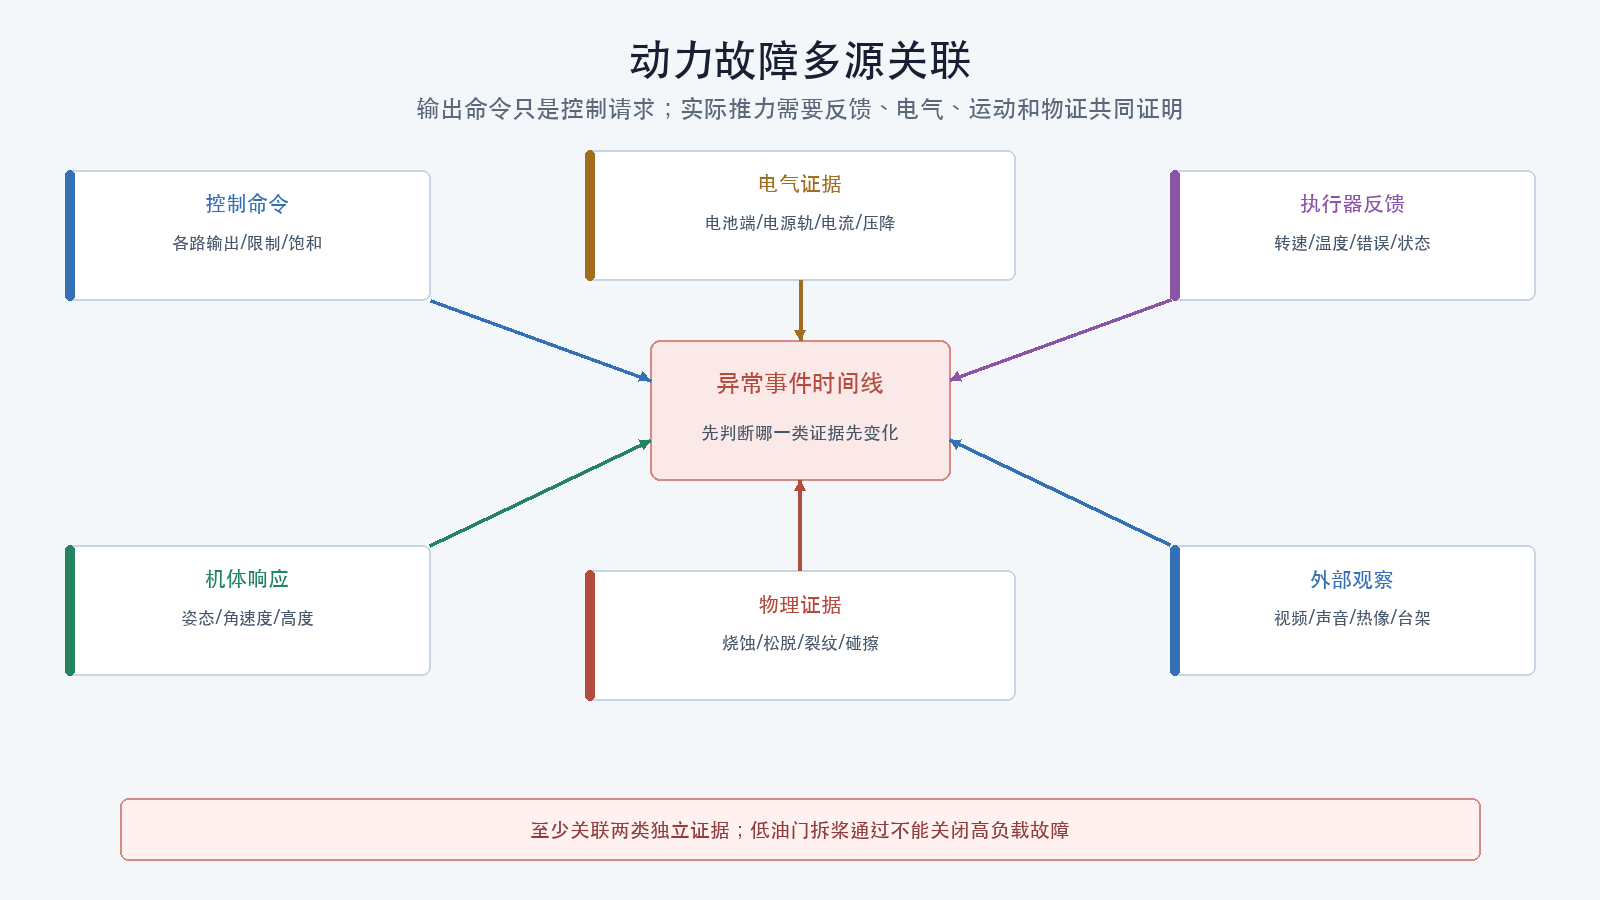
动力异常通常表现为推力不足、单侧下沉、转速突变、失步、重启、压降或异常温升。飞控日志中的“电机输出”多数是命令,不是实际推力;命令升高可能是控制器在补偿已经发生的动力损失。
本节通过电源、电气、命令、反馈、机体响应和物理证据的时间关联定位故障,不把一个波形直接等同于损坏部件。
前提条件
- 已完成现场能源隔离和证据保全;
- 损伤、膨胀、漏液、烧蚀或异常温升的电池和部件由具备能力的人员处置;
- 原始机载、地面站、视频和物证已编号;
- 螺旋桨保持拆除,除非进入经独立批准的专用动力台架;
- 已知电池、电机、电子调速器、螺旋桨、连接器和线束的身份;
- 已取得专题06的B1/B2基线或明确标记不存在;
- 不使用徒手约束、临时固定或开放场地进行带桨复现。
动力链
电池化学与温度
→ 主连接器、线束、保险与配电
→ 电源模块和飞控电源
→ 飞控执行器命令
→ 输出协议与信号线
→ 电子调速器功率级和固件
→ 电机、电机线与轴承
→ 螺旋桨
→ 实际推力和机体响应
任何上游异常都可能在下游表现为“电机不对”。
先区分命令、反馈和结果
| 证据 | 能说明什么 | 不能单独说明什么 |
|---|---|---|
| 飞控输出命令 | 控制器要求某路输出多少 | 电调是否执行、真实转速和推力 |
| 电调遥测 | 电调报告的转速、电压、电流或温度 | 传感器是否校准、桨是否产生正常推力 |
| 总电压与总电流 | 整机电源总体状态 | 单路故障位置 |
| 单路电流或台架测量 | 某动力单元负载 | 飞行中的全部空气动力 |
| 姿态和角速度 | 机体实际响应 | 响应异常的唯一原因 |
| 视频和声音 | 可见停转、异响或时序线索 | 精确电气量和不可见损伤 |
| 物理检查 | 烧蚀、松脱、断裂或碰擦 | 故障发生的准确时刻 |
至少需要命令、反馈/电气和机体响应中的两类独立证据。
常见现象分流
全机掉电或飞控重启
检查:
- 机载日志是否突然结束;
- 后续启动日志和重启原因;
- 地面站、发射机和视频是否同时失去数据;
- 飞控电源轨与主电池电压;
- 主连接器、保险、电源模块和焊点;
- 高负载瞬态和外设启动;
- 物理烧蚀、松动或撞击后断开。
日志结束只能说明记录停止,不能单独区分掉电、存储故障和软件崩溃。
单路推力异常
检查:
- 对应输出命令是否先变化;
- 对应转速或电调遥测是否偏离;
- 姿态响应方向是否符合混控;
- 电机、电调、桨和线路是否有物理异常;
- 故障是否随部件、通道或位置移动;
- 输出是否已经饱和。
更换部件做对照前先记录原接线和位置。不要一次交换电机、电调和输出通道。
全部动力下降
检查:
- 电池端电压、内阻线索和温度;
- 总电流与电压降;
- 连接器和线束压降;
- 电调限温或限流;
- 飞控推力命令;
- 高度、空气密度、载荷和螺旋桨状态;
- 软件推力限制或模式状态。
低电压可能是高负载的结果,也可能是供电能力不足的原因,需要用时间和工作点判断。
异常温升
记录:
- 测点、方法、时间和环境温度;
- 起始温度、峰值、温升速率和冷却;
- 各路差异;
- 电流、转速、负载和持续时间;
- 连接器、导线、焊点、电机和电调外观。
“手能摸住”不是温度判据。红外测温需考虑发射率、反射和视角。
固定诊断步骤
1. 冻结工作点
记录:
- 电池编号、化学体系、串数、容量、循环和起始温度;
- 电机、电调、桨、固件和设置;
- 起飞质量、载荷、海拔和天气;
- 异常发生时油门、模式、速度和姿态;
- 专题06中同构型B1/B2基线。
2. 建立事件时间线
按统一时间轴对齐:
- 电池电压和总电流;
- 飞控电源与重启;
- 各执行器命令;
- 转速、电调状态、电流和温度反馈;
- 姿态目标与实际;
- 链路、模式和失效保护;
- 视频中的声音、烟雾、桨叶和接触;
- 撞击与日志结束。
3. 断电实体检查
检查且不清除证据:
- 电池壳体、端子和引线;
- 主连接器插合、熔蚀和接触痕迹;
- 保险、配电和电源模块;
- 大电流焊点、导线和绝缘;
- 电调功率器件和电容;
- 电机相线、轴、轴承和安装;
- 螺旋桨裂纹、缺口、旋向和紧固;
- 碳化、异味、金属屑、异物和进水。
需要拆解时逐步拍照、编号并记录扭矩或接触状态,避免先修复后取证。
4. 电气静态检查
在断电、放电和适用的安全条件下:
- 检查短路和异常连续性;
- 比较相同动力支路;
- 核对连接器和线束压降设计;
- 检查信号地和供电地;
- 检查飞控与电调供电路径;
- 对疑似损坏部件隔离,不直接重新接入整机。
测量方法必须适合电路,防止万用表电流挡误接或探头短路。
5. 最低风险动态验证
优先使用:
- 电源或信号仿真;
- 拆桨输出和遥测检查;
- 单动力单元专用台架;
- 整机聚合电气负载台架;
- 受防护整机B2复验;
- 必要且获批的最小飞行回归。
每一级都必须有电流、温度、时间、固定、防护、远程停止和防重启措施。
动力台架的急停不得依赖正在测试的飞控、电子调速器、无线链路或软件状态。应使用独立硬接线断能、失电安全且防自动重启的接触器,并设置独立超速和过流切断;围护按最大转速、桨叶或转子动能及碎片方向定级。加速前先验证急停和切断,人员始终避开旋翼平面。
故障定位对照
故障是否随部件移动
在完全断电、保持其他条件不变且接线兼容时,可设计单一交换:
- 交换电机但保持电调与输出位置;
- 交换电调但保持电机与输出位置;
- 交换信号通道但保持动力部件;
- 更换已知合格电池但不改变其他构型。
一次只交换一个因素。交换本身可能引入接线、旋向和安装错误,必须重新执行无桨映射验证。
故障是否随工作点出现
在专用台架上分级记录:
- 命令;
- 转速;
- 推力;
- 电压;
- 电流;
- 温度;
- 振动;
- 声音和错误。
故障只在高负载出现时,低油门拆桨通过不能关闭问题。
四平台证据入口
Betaflight 2026.6.2
- Blackbox中对齐motor命令、姿态、陀螺仪、电池和可用RPM/调试字段;
- 确认双向DShot、RPM数据和电调遥测实际配置;
motor值通常是命令,不是推力;- 保存DShot错误、RPM缺失和输出限制相关证据;
- 使用固定版本资源映射和协议配置。
INAV 9.1.0
- 保存输出、姿态、模式、电池、可用电调遥测和导航状态;
- 区分动力不足导致的高度变化与导航控制命令;
- 核对混控、输出协议、端点和动力限制;
- 固定Blackbox字段与记录率。
ArduPilot Copter 4.7.1
- 对齐电池、电源、RC输出/执行器、姿态、振动、错误和消息;
- 检查输出饱和及电池失效保护的先后;
- 使用电调遥测时固定实例、比例和更新率;
- 不把某一路输出升高直接解释为该路电机过强。
PX4 v1.17.0
- 保存battery、actuator、vehicle status、failsafe、传感器和可用电调状态主题;
- 核对控制分配和输出映射;
- 对齐电池警告、动作选择、输出和姿态响应;
- 具体主题、单位和实例以v1.17 ULog定义和实际文件为准。
根因证据强度示例
只有相关性
还不能区分正常负载压降、电池能力不足、连接器压降、输出命令降低或测量误差。
高概率
可以把连接器列为高概率主因,但仍记录历史事件测量缺口。
已确认
确认结论仍只适用于测试覆盖的构型和工作点。
通过标准
- 动力链身份和工作点已固定;
- 命令、反馈、电气量、姿态响应和物证已关联;
- 日志结束、飞控重启和真实动力停止没有混为一谈;
- 电池、连接器、电源模块、电调、电机和螺旋桨逐层分流;
- 至少两个假设得到验证;
- 单一变量对照可重复,或明确标记不可复现;
- 纠正后完成B1a、B1b及必要的B2回归;
- 只有受影响层级通过后才申请更高层飞行验证。
本篇通过只表示动力故障机制在当前台架与证据范围内完成验证,不签发装桨、解锁或复飞授权。
停止条件
- 电池膨胀、漏液、冒烟、异常温升或损伤;
- 导体裸露、短路、连接器熔蚀或绝缘破坏;
- 台架固定、防护、远程停止或防重启不满足;
- 电流、电压、温度、振动或转速超过测试卡限制;
- 电机失步、异响、摩擦、螺钉松动或桨损伤;
- 测量仪器量程、带宽、接线或校准不明确;
- 需要同时更换多个部件;
- 未完成B1/B2就准备飞行验证。
恢复措施
- 立即停止输出并隔离全部能源;
- 按电池和器件要求监测与处置;
- 保存异常部件,不混入可用库存;
- 修复后重做无桨输出映射;
- 涉及动力组件、电池规格、电源模块或主线束时回到B1;
- 安装到整机后重做B2;
- 重新确认电源、温度、振动、磁干扰和停止路径;
- C层及以上飞行需重新批准。
诊断记录模板
以下分域字段必须与统一证据模型合并使用:
动力构型和工作点:
事件时间线:
执行器命令:
转速/电调反馈:
电池端与各电源轨:
总电流/单路电流:
温度和测点:
姿态与机体响应:
物理证据:
H1及反证:
H2及反证:
单一交换或负载复现:
纠正措施:
B1a/B1b/B2回归:
日志适用性:Q0 / Q1 / Q2 / Q3
因素清单(逐项填写角色、证据状态、证据索引、反证和纠正状态):
残余限制:
当前飞行批准:阻断 / 部分恢复 / 恢复
批准范围、批准人与到期条件:
检查理解
- 为什么飞控的电机输出命令不等于真实推力?
- 日志突然结束时至少要考虑哪些解释?
- 如何用“故障随部件、通道还是位置移动”缩小范围?
- 为什么低油门拆桨通过不能关闭高负载故障?
- 更换电调后为什么必须重新验证输出映射和旋向?