扩展传感器接入、配置与调试
增加传感器不是“接上四根线并打开开关”。一个外部模块只有同时通过电气、接口、驱动、数据质量、环境适用性、失效检测和安全降级,才能被飞行模式或失效保护依赖。
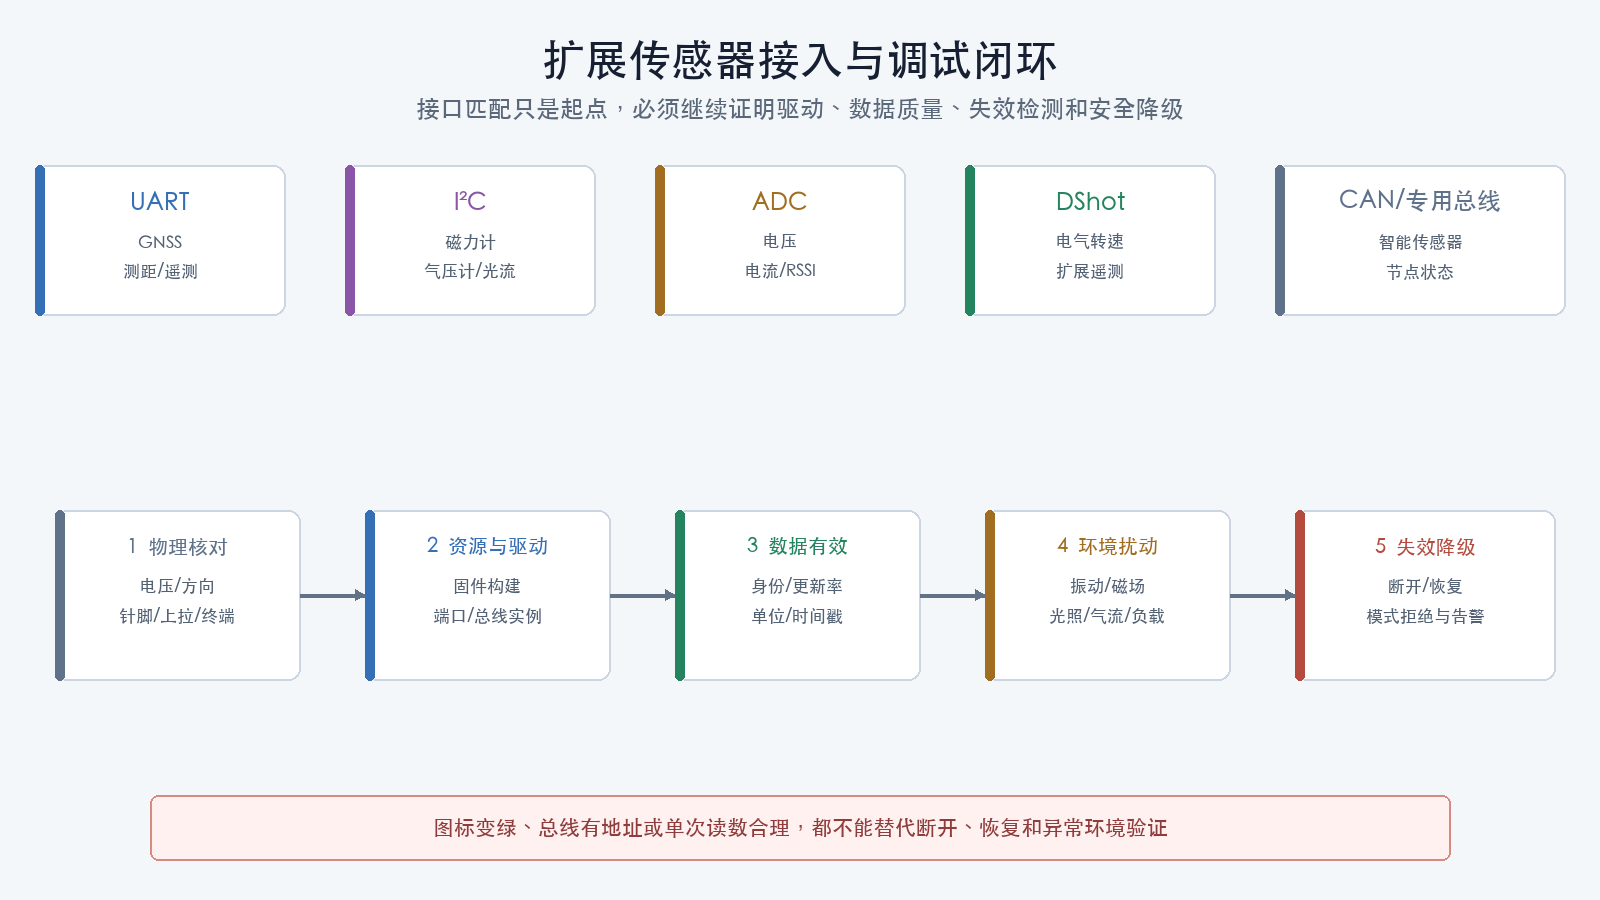
本篇承接连接、端口与配置证据、传感器校准与结果判定和接收机、图传与导航外设,提供可执行的接入顺序。具体参数名称、驱动和功能能力仍以飞控板、固件目标和固定版本为准。
先判断当前平台是否适合
不同固件对同一传感器的使用深度不同:
| 需求 | Betaflight | INAV/ArduPilot/PX4等导航平台 |
|---|---|---|
| 人工飞行中的GNSS信息和救援 | 可按固定版本能力配置 | 通常支持更完整导航 |
| 磁力计航向 | 取决于目标、驱动和模式 | 常用于航向与导航估计 |
| 气压高度 | 取决于板载硬件和构建 | 常用于高度估计 |
| 测距、光流、视觉定位 | 必须逐项核对当前实现 | 通常具有更明确的融合与模式入口 |
| 空速与迎角等固定翼量 | 不作为通用多旋翼能力假定 | 按固定翼平台驱动、校准和估计器配置 |
| CAN/DroneCAN节点 | 2026.6.2存在可选实现,但取决于目标、收发器、构建选项和消息类型 |
常见于导航平台的GNSS、磁力计、空速、电源和执行器节点 |
| 自动航线和复杂任务 | 不能因安装传感器自动获得 | 按平台任务系统配置 |
如果当前固件没有目标驱动、参数、健康状态和失效降级,不通过修改名称相近的参数强行接入。任务确实依赖该能力时,应重新评估飞控平台,而不是把Betaflight配置成另一套导航系统。
建立传感器身份卡
接线前填写:
传感器功能:
厂商与完整型号:
硬件修订:
芯片型号:
输入电压范围:
逻辑电平:
接口:
默认协议与速率:
数据方向:
连接器观察面与Pin 1:
固件目标和版本:
所需构建选项/驱动:
计划端口或总线:
安装方向:
环境限制:
预期更新率:
健康/有效标志:
断开后的预期状态:
依赖该传感器的模式与安全动作:
资料链接及修订日期:
模块商品名不能替代芯片和接口身份。相同外壳可能使用不同GNSS、磁力计或气压计芯片。
接口速查
| 接口 | 常见传感器 | 接线重点 | 常见失败 |
|---|---|---|---|
| UART | GNSS、串口测距、电子调速器遥测 | TX接RX、RX接TX、公共地、速率 | UART选错、端口冲突、只接单向却启用自动配置 |
| I²C | 磁力计、气压计、光流、部分测距 | SDA/SCL、上拉、电平、地址 | SDA/SCL接反、无上拉、地址冲突、总线过长 |
| SPI | 板载IMU、气压计及高速器件 | 片选、时钟、电平、板级定义 | 普通用户无法任意换脚,目标驱动不匹配 |
| ADC | 电压、电流、模拟RSSI | 量程、分压、参考地、比例 | 输入过压、节点错误、用软件掩盖线路压降 |
| DShot回传 | 电气转速和部分扩展遥测 | 双向能力、磁极数、错误率 | 只打开开关但ESC不支持、磁极数错误 |
| CAN | 智能传感器和节点设备 | 收发器、终端、节点ID、速率 | 把MCU CAN脚直接接总线、终端错误、节点冲突 |
| 模拟/数字空速 | 皮托管差压传感器 | 软管方向、漏气、零点、量程和温漂 | 软管折弯、静压口受气流、用嘴吹造成过压或污染 |
供电电压与逻辑电平不是同一个概念。模块由5伏供电,不代表其信号脚可以承受5伏逻辑。
统一接入流程
1. 固定修改前状态
保存:
- 飞控硬件与目标;
- 固件版本和构建选项;
- 完整参数及差异;
- 当前端口与资源;
- 电源状态表;
- 无桨照片和连接表;
- 恢复固件与恢复步骤。
2. 断电接线
- 断开动力电池、外部供电和USB;
- 确认电容储能释放;
- 根据两端资料逐针核对;
- 不根据线色猜测;
- 电源、地和信号分别检查;
- 固定线束,避免拉扯焊盘;
- 首次上电使用已验证的限流方法。
3. 启用固件能力
按当前平台确认:
- 固件是否包含传感器功能;
- 是否包含正确芯片驱动;
- 当前目标是否暴露所需总线;
- 端口是否已被接收机、图传、遥测或调试功能占用;
- 修改后是否要求重启;
- 配置工具是否与固件兼容。
界面没有传感器开关时,先检查构建能力,不通过反复保存或使用旧版CLI字段解决。
4. 只验证通信
初次读取只回答:
- 设备是否被识别;
- 身份或驱动名称是什么;
- 数据是否持续更新;
- 时间戳和错误计数是否变化;
- 重启后是否仍存在。
此时不启用依赖该传感器的自动模式和安全动作。
5. 验证物理量
用已知、低风险变化检查方向、单位和数量级:
- GNSS移到室外观察时间、卫星和定位状态;
- 磁力计缓慢改变航向,观察三轴与航向连续性;
- 气压计平缓升降约一个已知高度,不吹气;
- 测距传感器面对多个已知距离目标;
- 光流模块在已知高度和有纹理地面上平移;
- 电压和电流与校准仪表同节点比较;
- DShot回传检查每个电机映射、错误率和磁极数。
6. 注入断开与恢复
断开测试必须断电进行:
- 保存正常状态;
- 全部断电;
- 断开目标模块或信号;
- 重新受控上电;
- 确认状态变为无效、缺失或告警;
- 再次断电并恢复连接;
- 重新上电,确认正常恢复且没有使用缓存旧值。
7. 最后才启用依赖功能
只有通信、物理量、环境和失效分支全部通过,才能申请启用:
- GPS Rescue;
- 高度或位置相关模式;
- 航向保持;
- 低电量动作;
- RPM滤波;
- 测距辅助降落;
- 光流定位;
- 其他任务功能。
GNSS与GPS Rescue
接线和端口
常见UART连接:
如果接在T4/R4焊盘,配置对象通常是UART4。板卡丝印、配置器UART编号和处理器外设编号仍要用具体飞控资料确认。
GNSS只接TX到飞控RX时,飞控可能收到定位数据,但自动配置、波特率切换或模块命令通常需要双向连接。
室内与室外
室内没有卫星定位通常是传播环境问题,不是“需要校准”。正确检查:
- 拆除螺旋桨;
- 到室外开阔区域;
- 保持陶瓷天线朝上;
- 使用能够给GNSS供电的电源状态;
- 首次冷启动给予足够时间;
- 记录卫星数、定位类型、精度估计和更新时间。
配置器显示设备持续通信但室内卫星数为零,与配置器完全收不到设备数据是两个问题。
没有图传时观察卫星
可使用:
- EdgeTX/CRSF遥测中的卫星数和坐标;
- 配置器或移动端在室外读取;
BEEP GPS SATELLITE COUNT;- 模块自身PPS灯,但灯光含义必须查型号手册。
电机DShot蜂鸣只在上锁、动力电池连接、ESC支持时作为辅助。它不能替代遥测,也无法在电池脱落后找机。
Home与返航
Home有效前至少确认:
- 定位达到当前版本要求;
- 卫星数量和质量满足项目阈值;
- 起飞点没有明显多路径遮挡;
- 解锁后Home状态按预期建立;
- 距离和方向随移动合理变化;
- 返航高度、最小距离和降级动作已经批准。
GPS Rescue不具有障碍物识别能力。安装GNSS不能证明返航路径安全。
磁力计
为什么无法启用
常见原因:
- GNSS模块只有电源、地、TX和RX,根本没有磁力计;
- 带磁力计模块的SDA/SCL没有接入飞控I²C;
- 固件构建没有包含MAG或对应芯片驱动;
- 当前飞控目标没有暴露该I²C总线;
- SDA/SCL接反、上拉或电平不正确;
- 总线上存在地址冲突;
- 芯片损坏或模块硬件修订与商品说明不一致。
四线模块通常只有GNSS;出现SDA/SCL只说明可能存在I²C器件,仍要用规格书确认具体芯片。
调试
- 用固定版本状态页或只读命令确认是否检测到MAG;
- 查看I²C错误计数;
- 确认实例和方向;
- 在无强磁干扰环境缓慢旋转;
- 检查航向变化是否连续、方向是否正确;
- 校准后重启复读;
- 在后续受防护带载阶段检查电流变化造成的磁偏差。
低电流环境校准不能消除电机、电调、电池线和钢制部件产生的飞行中磁场。
气压计
气压计可能板载,也可能通过I²C或SPI连接。调试重点:
- 预热后高度变化平缓;
- 抬高飞行器时相对高度方向正确;
- 不对气压孔吹气;
- 不被胶、三防漆或密闭泡棉封死;
- 避免螺旋桨气流、强光和局部热源;
- USB与动力供电下没有明显异常偏移;
- 拔除外置气压计后状态明确变为不可用。
气压计读数稳定不等于绝对高度准确,也不能直接替代离地测距。
测距传感器
激光、超声和雷达测距具有不同边界。必须记录:
- 最小和最大量程;
- 视场;
- 刷新率;
- 表面材质和反射条件;
- 安装倾角;
- 起落架、桨叶和机体遮挡;
- 无有效回波时的输出;
- 超量程值如何表示。
测试至少覆盖近、中、远三个已知距离,以及无目标、斜面、深色和高反射目标。一次在白墙前读数正确,不能证明户外地面可靠。
光流
光流估计图像纹理相对移动,通常还需要可靠离地高度。验证:
- 镜头对准方向;
- 地面纹理和照明;
- 图像质量或质量指标;
- 模块与飞控时间关系;
- 测距或高度来源;
- 固定高度下前后左右移动的符号;
- 无纹理、过暗、过亮和快速旋转时的降级。
光流模块被识别不等于室内定点已经可用。当前Betaflight目标未提供完整驱动或模式时,不借用其他平台参数名强行配置。
电压与电流传感器
ADC测量先确认采样节点。校准时:
- 黑表笔接采样参考地;
- 红表笔接采样正极;
- 软件显示与参考仪表必须同时观察同一节点;
- 低、中、高多个测试点分别记录;
- 不超过仪表、导线和传感器量程;
- 误差异常时检查分压、偏置、拓扑和线路压降;
- 不用软件比例把真实连接器压降“修正掉”。
完整方法见电池电压与电流测量校准。
双向DShot与电子调速器遥测
启用RPM滤波前证明:
- 飞控和电子调速器均支持双向DShot;
- 每个电机回传与实体映射一致;
- 电机磁极数正确;
- 无桨低速下错误计数可接受;
- 断开或停转时状态不会伪装为有效转速;
- 当前PID循环和滤波功能满足固定版本要求。
专用UART电子调速器遥测、双向DShot和扩展DShot遥测不是同一种数据路径,不能只因为看到温度或RPM字段就推断其他字段也有效。
CAN与DroneCAN节点
CAN是物理与数据链路基础,DroneCAN是其上的协议。看到飞控处理器具有CAN外设,不表示板卡已经提供可直接接线的CAN总线,也不表示当前固件构建包含目标设备驱动。
Betaflight 2026.6.2源码中存在可选DroneCAN栈,但是否可用仍取决于:
- 飞控板是否带CAN收发器并明确引出
CANH/CANL; - 当前目标是否启用CAN设备和
ENABLE_DRONECAN; - 当前构建是否实现目标消息类型,而不只是基础节点通信;
- 节点协议、设备类型和固件是否与飞控实现兼容;
- 总线速率、节点ID、动态分配和终端是否一致。
接线与调试顺序:
- 断电确认飞控端和节点端均通过CAN收发器连接,禁止把MCU逻辑脚当作
CANH/CANL; - 按总线拓扑连接
CANH、CANL和参考地,电源按节点规格单独核对; - 只在总线两端设置终端,中间节点不重复终端;
- 断电后测量总线等效电阻;标准双
120 Ω终端通常接近60 Ω,但具体判据仍以当前硬件设计为准; - 为固定节点设置唯一ID,或者只在平台明确支持时使用动态节点ID分配;
- 先证明节点在线、身份正确、消息持续更新且时间戳新鲜;
- 再验证物理量、断开超时、恢复和依赖功能的降级。
“节点在线”只证明基础通信。若当前构建只消费磁力计消息,就不能据此认定同一节点上的GNSS、电池或电子调速器消息也已被飞控使用。
空速与差压传感器
空速主要用于固定翼和特定导航任务,不是普通Betaflight多旋翼的通用必需传感器。只有当前平台、机型、估计器和模式均明确支持时才接入。
安装前确认:
- 皮托管动压口朝向、静压口位置和机体遮挡;
- 正负压口与软管方向;
- 软管无折弯、漏气、积水和污染;
- 传感器量程覆盖预期空速且不会在测试中超压;
- 模拟、I²C、CAN或其他接口与当前驱动一致;
- 加热皮托管的供电、电流、温升和控制逻辑独立验收。
调试时先在静止、无风、温度稳定条件下建立零点,再用受控压差源或平台批准的方法检查方向、线性和饱和。不得用嘴直接吹传感器。地面车辆测试、螺旋桨尾流或风扇测试会混入方向、湍流和安装误差,不能单独作为飞行空速校准结论。
传感器故障矩阵
| 现象 | 优先检查 | 不应立即做 |
|---|---|---|
| 开关保存后重启恢复关闭 | 构建选项、驱动、硬件检测和版本兼容 | 反复点击或粘贴旧版CLI |
| 设备图标出现但数据固定 | 时间戳、速率、单向接线和缓存 | 直接启用自动模式 |
| 仅接电池正常 | USB是否给外设供电、电源域设计 | 把供电差异判为端口故障 |
| 室内GNSS零卫星 | 室外天空视野和持续通信 | 反复校准GNSS |
| 磁力计航向跳变 | 方向、I²C错误和磁干扰 | 增加滤波掩盖错误 |
| 气压高度快速漂移 | 热源、光照、气流和密封 | 对气压孔吹气 |
| 测距偶尔为零 | 超量程、表面和视场 | 把零当作真实接地 |
| 光流质量低 | 纹理、光照、焦距、振动和高度 | 直接提高位置增益 |
| RPM异常 | 映射、磁极数、回传错误率 | 继续提高PID或减弱滤波 |
| CAN节点在线但无目标数据 | 构建消息类型、节点ID、速率、驱动和时间戳 | 把NodeStatus当成传感器有效 |
| 空速静止时偏移或方向错误 | 软管方向、漏气、零点、静压位置和温漂 | 用软件比例掩盖接线或安装错误 |
交付记录
每个新增传感器保存:
传感器身份与硬件修订:
接口、电源和实体端口:
固件目标、版本和驱动:
配置前后差异:
正常更新率、单位和时间戳:
静态与动态合理性检查:
环境限制:
断开状态:
恢复状态:
依赖模式及批准状态:
失败降级:
原始日志与截图:
结论:未测试 / 阻断 / 通过 / 不通过 / 无效 / 不适用
检查理解
- 为什么模块由5伏供电不能证明信号脚允许5伏逻辑?
- GNSS在室内零卫星与飞控收不到GNSS数据有什么区别?
- 为什么磁力计校准不能消除飞行中电流产生的磁场?
- 光流为什么通常需要测距或其他高度来源?
- 为什么传感器断开测试是配置验收的一部分?