无桨总体验收与首次飞行交付
单项通过不等于系统通过。最终验收要在完整接线、最终配置和计划供电状态下重复关键场景,确认重启、失联、恢复和配置持久化不会破坏前面的结论。
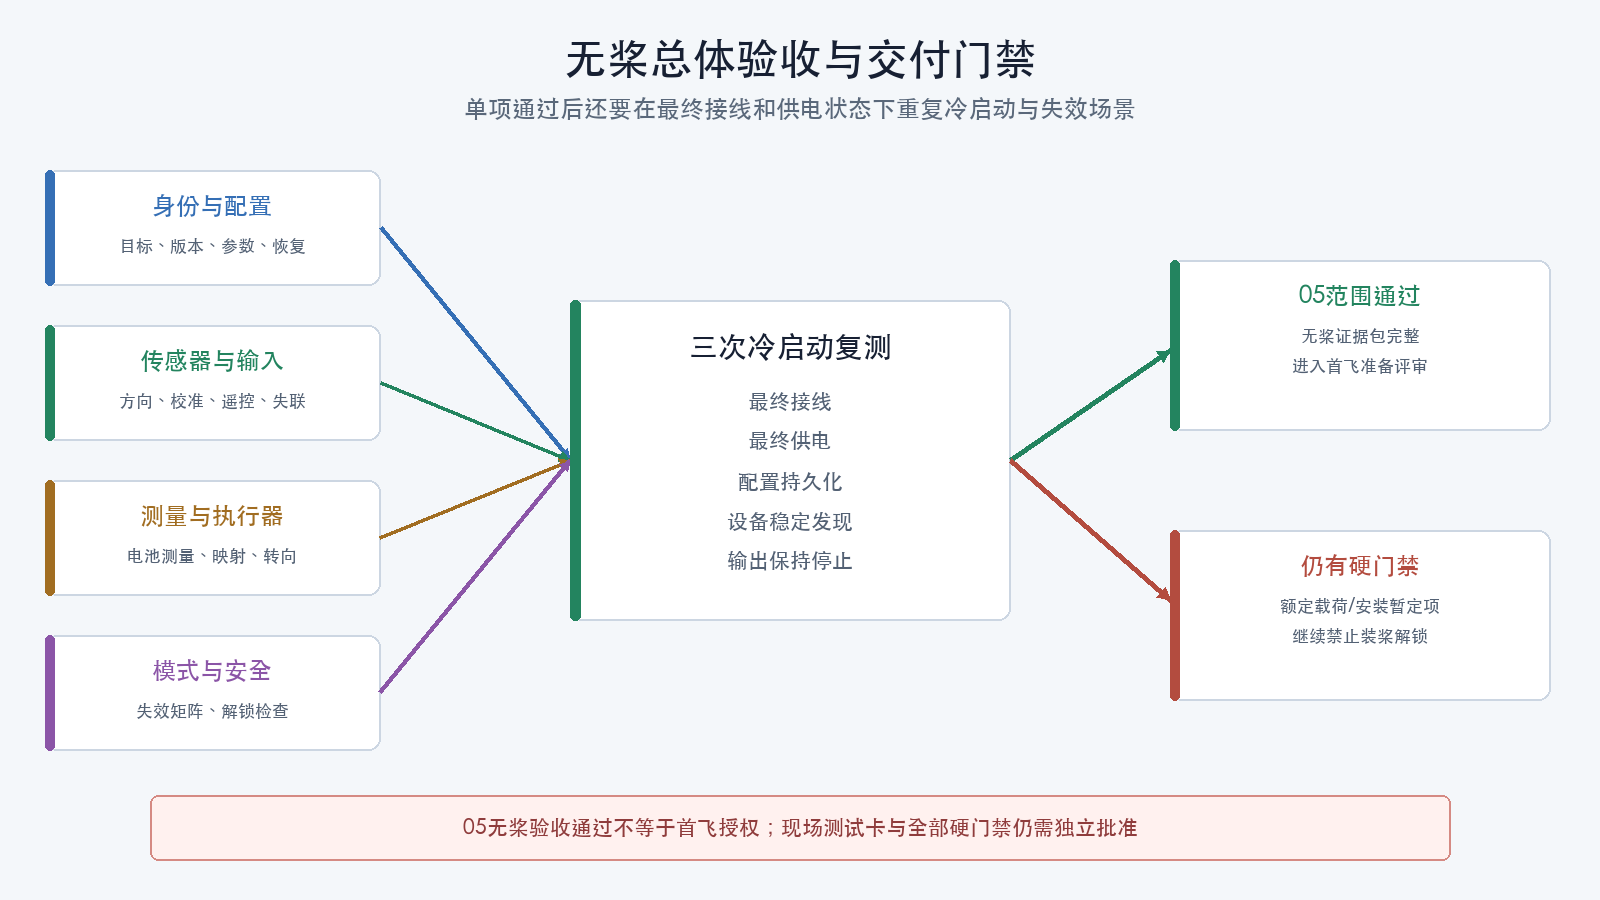
验收状态定义
每个项目只允许以下状态:
通过:有可追溯证据且满足预定标准;未通过:已经测试但不满足标准;未测试:尚无结果;不适用:有明确技术理由;阻断:未解决前禁止进入下一风险等级。
不能使用“基本正常”“应该可以”“暂时没问题”等不可判定表述。
验收前准备
- 螺旋桨已拆除并独立存放;
- 机体、可动机构和电机固定;
- 04和05的证据包可访问;
- 固件和配置工具版本固定;
- 最终配置已导出;
- 供电、限流、急停和静态散热满足要求;
- 接收机、导航、天线和电池监视器处于最终接线状态;
- 所有临时测试参数已经恢复;
- 已定义测试顺序、预期和停止条件。
冷启动检查
从完全断电开始:
- 关闭配置工具;
- 断开USB、外部电源和动力电池;
- 等待储能释放;
- 确认发射机解锁开关关闭、油门最低;
- 按最终计划顺序上电;
- 记录启动时间、提示音、指示灯和电流;
- 等待传感器和外设初始化;
- 保持最终供电不变,通过已批准的遥测链路读取状态;没有遥测时,再连接确认不会改变电源域的USB;
- 读取固件、机型、传感器和安全状态;
- 确认没有因USB连接而隐藏的供电问题;
- 确认所有输出保持未授权状态;
- 关闭工具并按计划断电。
仅在USB连接下通过不能代替最终供电状态冷启动。
总体验收序列
1. 身份与配置
- 飞控、固件目标和版本一致;
- 配置工具兼容;
- 最终参数导出可读取;
- 重启后关键值保持;
- 无待重启参数;
- 无存储错误。
2. 机型与姿态
- 机型与实体一致;
- 抬机头、压右翼和转航向显示正确;
- 外置传感器方向正确;
- 水平基准合理。
3. 传感器
- 所有预期实例存在;
- 校准状态有效;
- 数据持续更新;
- 多实例无未解释不一致;
- 静态错误计数不持续增长。
4. 遥控
- 四个主轴和全部开关正确;
- 端点、中位和模式区间稳定;
- 解锁开关默认关闭;
- 接收机失联会被飞控识别;
- 链路恢复不会自动重新解锁。
5. 电池测量
- 节数正确;
- 电压在多个测试点与参考仪表一致;
- 电流零点、比例和累计容量有证据;
- 低、严重和紧急阈值顺序正确;
- 主电池实例与安全动作一致。
6. 执行器
- 每个软件功能对应正确实体;
- 每个电机编号和方向正确;
- 输出协议正确;
- 无桨最低输出能稳定启动;
- 横滚、俯仰和偏航三轴的闭环纠偏符号在固定版本SITL/HITL或动力级断开的输出捕获中正确;
- 停止、重启和链路失效时无未授权动作;
- 舵机和其他机构不碰机械限位。
7. 模式与安全状态
- 模式开关每个位置唯一;
- 必要传感器缺失时模式被拒绝或按设计降级;
- 遥控、数据链、电池、位置和围栏动作已配置;
- 可安全注入的失联检测在未解锁无桨实机通过;
- 固定版本SITL/HITL可覆盖的飞行中最终动作、高风险和组合场景已经通过;不能覆盖的场景已列入B层;
- 内建解锁检查保持启用。
必须执行三类启动循环
必须执行:
- 仅飞控允许的低风险供电启动;
- 最终航电供电启动;
- 断电静置后最终状态冷启动。
每次都检查:
- USB和串口枚举;
- 固件身份;
- 传感器实例;
- 接收机状态;
- 模式开关;
- 电池实例;
- 解锁禁止原因;
- 输出停止状态;
- 错误和复位原因。
若某种供电状态不适用于当前硬件,应引用电源树和厂商资料标记不适用。不能只执行最容易通过的一种。传感器实例、端口或校准在重启间不稳定,系统不通过。
故障注入总表
| 故障 | 测试层级与初始状态 | 注入方法 | 检测 | 预期动作 | 恢复 | 结果 |
|---|---|---|---|---|---|---|
| 遥控射频中断 | 未解锁实机 | 关闭发射模块 | 遥控失联标志 | 只验证状态请求 | 解锁开关先复位 | 待填 |
| 遥控射频中断 | 固定版本SITL/HITL,已解锁离地 | 仿真链路中断 | 遥控失联标志 | 按批准矩阵 | 按平台定义 | 待填 |
| 接收机断电 | 未解锁实机 | 低压开关受控切断 | 输入消失 | 只验证状态请求 | 重新初始化 | 待填 |
| 地面站链路中断 | 固定版本SITL/HITL | 断开仿真链路 | 数据链失联 | 按批准矩阵 | 按平台定义 | 待填 |
| GNSS缺失 | 固定版本SITL/HITL | 仿真传感器失效 | 位置不可用 | 拒绝依赖模式/降级 | 恢复定位 | 待填 |
| 低电量 | 固定版本SITL/HITL或受控电源 | 仿真或降低电压 | 阈值触发 | 分级动作 | 更换/恢复电源 | 待填 |
| 参数需重启 | 未解锁实机 | 修改一个安全测试项 | 重启提示 | 禁止错误状态 | 恢复原值并重启 | 待填 |
真实断开连接器必须在断电后进行。运行时故障优先通过平台仿真、可控开关或协议注入实现。
配置差异审计
比较:
- 修改前基线;
- 刷写后默认基线;
- 最终配置;
- 临时测试配置;
- 临时配置恢复后的最终配置。
每个最终差异都应有:
- 需求来源;
- 对应实体;
- 参数含义;
- 测试证据;
- 恢复方法。
删除未使用的试验设置,不保留“以后可能用”的隐藏模式、输出或安全绕过。
安装暂定项闭环
04交付的暂定项逐项更新:
| 暂定项 | 05可完成的证据 | 仍需后续证据 |
|---|---|---|
| 磁干扰 | 静态校准、多实例一致性 | 额定动力电流下磁场变化 |
| 振动 | 静态传感器噪声、安装检查 | 装桨台架或飞行日志 |
| 射频 | 工位链路、天线状态、失联检测 | 合法场地下的距离和遮挡测试 |
| 散热 | 静态温升、设备限时 | 任务功率与飞行气流条件 |
| 视场 | 静态无遮挡 | 实际姿态、地面和任务条件 |
无法在05闭环的项目必须保留为后续门禁,不能因为配置完成而删除。
三层风险升级门禁
A. 离开05无桨配置工位
- 05全部无桨检查通过;
- 最终配置和恢复包完整;
- 闭环纠偏符号通过;
- 未解锁实机失联检测通过;
- 固定版本SITL/HITL可覆盖的飞行中失效动作已经通过;无法覆盖的场景已明确分配给B层独立程序;
- 状态仍为禁止装桨、禁止解锁。
B. 进入受防护装桨地面试验
- 主动力回路额定负载压降和温升通过;
- 电机、电子调速器、电池和螺旋桨组合台架证据通过;
- 独立程序必须在仍拆桨、机体固定、主动力门禁通过后验证真实解锁、输出停止和重新解锁阻止;
- 上述拆桨真实解锁只证明地面互锁与输出,不得用来替代飞行中失效动作;
- 固定版本SITL/HITL不能覆盖的空中动作保持
未测试,继续阻断首次飞行,直到具备能重现离地、模式、着陆检测和动力学响应的验证环境; - 螺旋桨型号、尺寸、旋向、结构状态和紧固方式已核验;
- 专用固定、碎片隔离、远程控制、急停、人员边界和停止条件已批准;
- 由动力台架负责人书面授权临时安装螺旋桨。
这一步属于独立测试程序,不在05普通工位执行。缺少专用设施时,保持禁止装桨。
C. 进入首次飞行
- 受防护整机装桨地面试验已经验证结构、振动、带载磁干扰、整机动力链和散热;
- 射频链路覆盖已经验证;
- 首次飞行场地和空域合规;
- 操作者资质、人员隔离和应急准备;
- 首次飞行测试卡和中止条件;
- 天气、风和能见度边界;
- 消防与受损电池处置能力;
- 已核验的飞行参数与调校专题或等效独立程序已经纳入项目测试计划。
06专题已经提供A、B1、B2、C和D分层程序,但文档发布本身不签发任何实体机的首次飞行授权。当前飞行器只有在B1、B2和C的适用项均通过、不适用项有批准依据且现场授权有效时,才可执行对应测试卡。
责任与交接
| 门禁 | 负责角色 | 交付物 | 读者停止点 |
|---|---|---|---|
| A:05无桨配置 | 配置与集成负责人 | 本专题证据包 | 05完成后仍不装桨、不解锁 |
| B:由06细分为B1/B2 | 动力/结构/电气测试负责人 | 动力单元、聚合电气负载、平台专用地面筛查、异常处置和放行单 | 没有专用设施或授权时停止 |
| C:首次飞行 | 飞行测试负责人和合规负责人 | 场地批准、人员职责、测试卡、气象与应急记录 | 实体机B1/B2或现场授权未通过时停止 |
同一人可以承担多个角色,但必须分别签署对应证据,不能用05作者身份替代台架或飞行测试批准。
首次配置交付包
身份与软件
- 飞行器身份卡;
- 固件文件、版本、目标和摘要;
- 配置工具版本;
- 修改前、默认和最终参数;
- 配置差异说明;
- 恢复程序。
传感器与输入
- 机型和方向照片;
- 传感器发现清单;
- 校准结果;
- 姿态三轴视频或记录;
- 遥控通道和开关表;
- 失联时间线。
电源与执行器
- 电池监视器拓扑;
- 电压、电流和容量校准表;
- 执行器映射表;
- 电机编号与方向记录;
- 输出协议;
- 无桨测试记录;
- 主动力带载证据或明确阻断项。
安全
- 模式表;
- 安全事件矩阵;
- 解锁禁止原因及处理;
- SITL/HITL故障注入结果;
- 仍未闭环的安装暂定项;
- 首飞前硬门禁清单。
交付标签
05无桨范围通过、但外部硬门禁尚未关闭时,标签写为:
05首次配置与校准无桨范围:通过
飞控/目标/固件/工具:已固定并核验
最终配置与恢复包:完整
机型与方向:通过
传感器校准:通过
遥控与失联:通过
电池低风险测量:通过
额定区间电流精度:未测试
执行器映射与无桨转向:通过
闭环纠偏符号:通过
模式与安全状态:通过
内建解锁检查:保持启用
螺旋桨:未安装
主动力额定载荷压降与温升:未测试
受防护装桨地面试验:未授权
安装暂定项:逐项列出未关闭项
首次飞行硬门禁:阻断
解锁:未授权
外部测试完成后应新增一份后续阶段交付标签,不能覆盖或改写05原始记录。只有B、C层全部硬门禁均为通过且另行完成现场授权,才允许进入首次飞行准备。
最终停止条件
出现以下任一项,验收失败:
- 重启后配置变化或设备丢失;
- 姿态方向错误;
- 传感器不健康或校准不一致;
- 遥控失联无法检测;
- 链路恢复可能自动重新解锁;
- 电池测量误差超过项目标准;
- 执行器映射或方向有歧义;
- 输出不能可靠停止;
- 安全动作依赖未验证条件;
- 解锁检查被关闭;
- 主动力带载门禁未通过却准备装桨;
- 证据与当前硬件或固件版本不一致。
检查理解
- 为什么单项测试全部通过后仍要做总体验收?
- 为什么至少要重复多个冷启动循环?
- 配置差异审计要比较哪几组状态?
- 哪些04安装暂定项不能在静态配置阶段完全闭环?
- 05无桨验收通过为什么仍不等于允许解锁?