执行器映射、协议与无桨测试
执行器测试是首次配置中能直接产生机械运动的步骤。即使没有螺旋桨,电机、舵机、连杆和倾转机构也能夹伤、缠绕、过热或让机体移动。
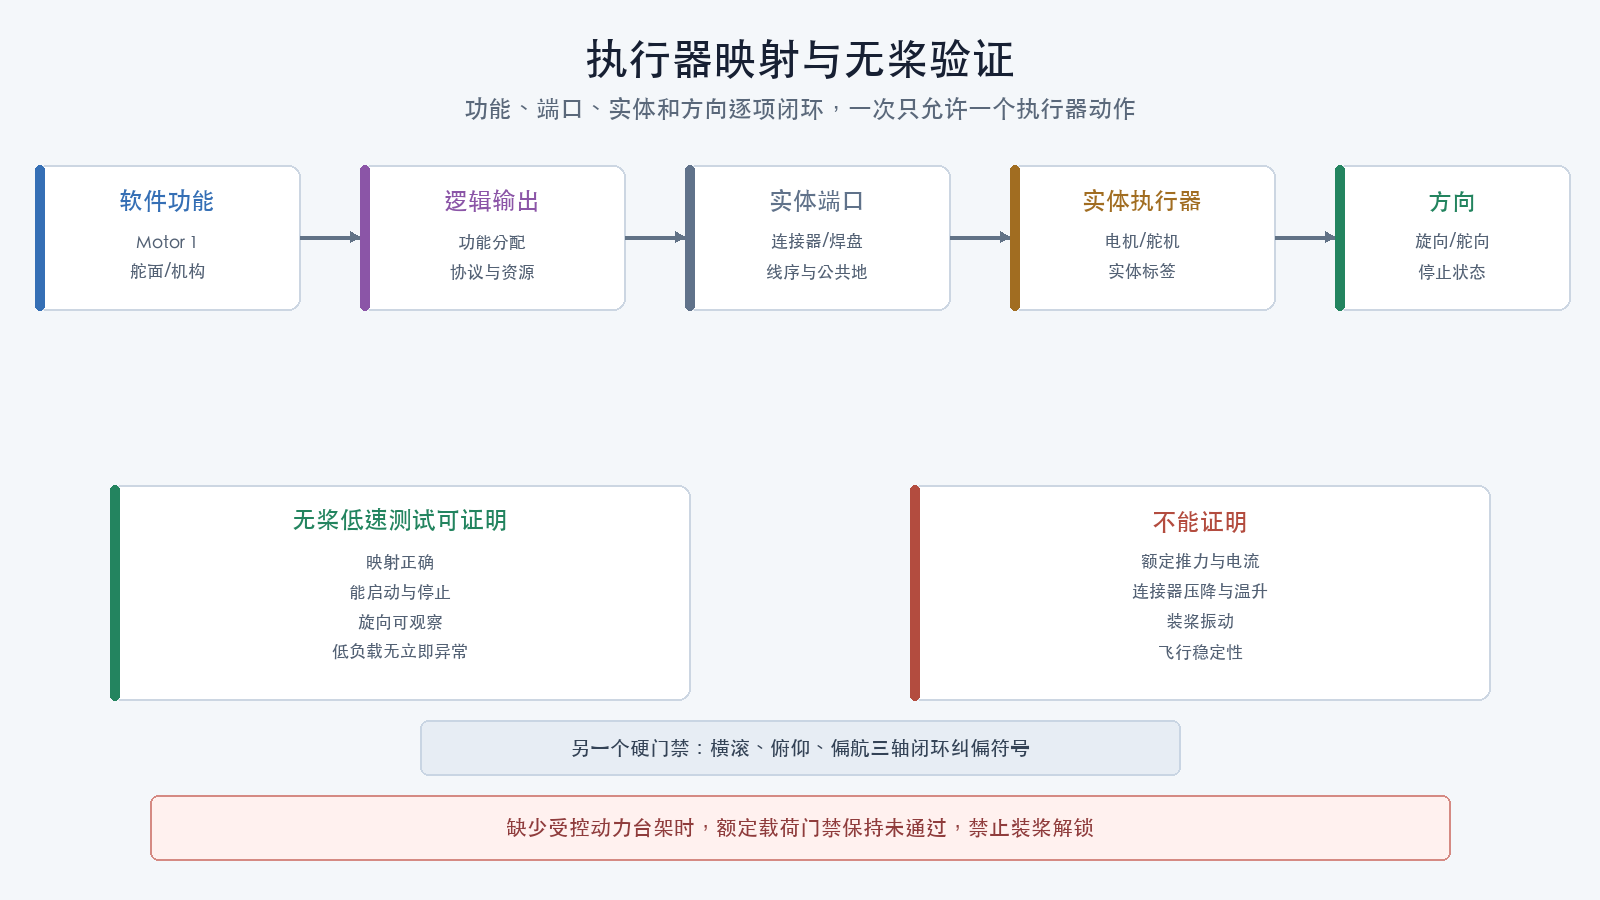
四个问题必须分别回答
- 功能是谁:软件中的Motor 1、Motor 2或某舵面代表哪个控制功能?
- 端口在哪:该功能输出到哪个实体针脚或连接器?
- 设备是否响应:发出测试命令时,哪个实体执行器动作?
- 方向是否正确:该执行器运动方向与平台几何定义是否一致?
其中任何一个正确,都不能推导其他三个正确。
安全门禁
测试前:
- 所有螺旋桨已拆除并离开工位;
- 轮、履带、旋翼头、舵面、倾转机构或其他可动件按风险固定;
- 宽松衣物、头发、导线和工具远离旋转轴;
- 机体固定在不可燃、不会滑动的台面;
- 电机轴上没有桨帽、螺母或松散垫片;
- 射频设备天线和散热满足要求;
- 电源仍具有限流、过压和快速断电;
- 配置工具与固件兼容;
- 测试人员知道如何立即停止输出;
- 每次只测试一个执行器。
软件中的安全勾选框只是操作确认,不是物理防护。
从平台几何图建立映射表
使用平台当前版本的官方机型图,并明确观察方向:
| 软件功能 | 官方位置 | 官方旋向/动作 | 飞控输出 | 实体端口 | 实体执行器 | 测试结果 |
|---|---|---|---|---|---|---|
| Motor 1 | 待填 | 待填 | 待填 | 待填 | 实体标签待填 | 待填 |
| Motor 2 | 待填 | 待填 | 待填 | 待填 | 实体标签待填 | 待填 |
| Motor 3 | 待填 | 待填 | 待填 | 待填 | 实体标签待填 | 待填 |
| Motor 4 | 待填 | 待填 | 待填 | 待填 | 实体标签待填 | 待填 |
不要先假定飞控焊盘M1一定对应平台图中的Motor 1。板级默认资源、排线线序和用户重映射都可能改变关系。
输出协议
常见执行器输出包括:
- 脉宽调制(PWM,Pulse-Width Modulation);
- OneShot或MultiShot等模拟脉冲协议;
- 数字油门协议(DShot,Digital Shot);
- CAN执行器协议;
- 厂商专用串行或单线协议。
选择依据:
- 飞控目标是否支持;
- 输出端口和定时器资源;
- 电子调速器固件是否支持;
- 信号电气条件;
- 更新率和双向遥测需求;
- 当前平台版本的限制;
- 经过验证的失败行为。
不要只因某协议数字更大就选择更高档位。高更新率可能增加时序、布线和资源要求。
电子调速器校准
传统模拟油门协议可能需要让电子调速器学习最小和最大脉宽。DShot传输数字命令,通常不执行同类油门端点校准。
是否校准必须以:
- 电子调速器固件;
- 飞控输出协议;
- 飞控平台文档;
- 电子调速器制造商说明;
共同判断。不要把适用于PWM电子调速器的“全油门上电”流程用于未知协议,也不要在整机装桨状态执行。
校准过程可能触发电机,必须按平台和电子调速器官方步骤,在拆桨、固定、限流和可断电条件下执行。
无桨电机测试
1. 最低有效输出
从平台测试界面的停止状态开始,只提高到能稳定确认响应的最低水平,不突然拉到高输出。
观察:
- 哪个电机启动;
- 启动是否顺畅;
- 是否抖动、堵转或失步;
- 电调遥测是否对应同一电机;
- 电流是否异常;
- 电机、线束和电调是否快速升温;
- 停止命令后是否停止。
2. 一次一个
按官方编号逐一测试。测试完一个就回到停止状态并记录,再进行下一个。
全部同时转动会掩盖交叉映射,也增加机械和电气风险。
3. 识别转向
可使用:
- 轴上可移除的非缠绕视觉标记;
- 电调遥测报告的方向;
- 厂商允许的方法;
- 低速短时观察。
禁止用手指、纸条、扎带或线材接触旋转轴。不要安装螺旋桨“看风往哪吹”。
4. 修正转向
依据系统设计选择:
- 交换无传感器三相电机的任意两根相线;
- 使用受支持的电子调速器配置更改方向;
- 按平台和执行器协议修改方向配置。
每次只修改一个电机,断电后改线。修改完成后重新执行编号、转向、停止和遥测检查。
舵机和其他执行器
舵机测试前:
- 必要时先断开连杆,确认舵机安全行程;
- 明确中位、最小、最大和机械极限;
- 限制测试速度和范围;
- 确认供电能力;
- 防止手指进入夹点;
- 检查失电或失联时位置;
- 再连接连杆并验证实际舵面方向。
不要用软件端点强行顶住机械限位。持续堵转会迅速增加电流和温度。
释放器、起落架、降落伞和切断装置不能在普通工位上按“舵机一样”测试。使用惰性替代负载或制造商测试件,并防止真实释放。
输出停止状态
分别验证:
- 飞控未解锁时;
- 配置工具连接时;
- 退出测试页面时;
- 测试滑块归零时;
- USB断开时;
- 遥控失联时;
- 飞控重启时;
- 输出协议初始化失败时;
- 安全开关未释放时。
预期结果按平台和执行器类型定义。某些数字协议可能持续发送“零命令”,这与信号线完全静默不同;判断重点是执行器不得产生未授权动作。
控制方向与电机旋向不同
电机转向正确后,还要确认闭环纠偏符号。姿态方向、编号和旋向都正确,错误的自定义混控或控制分配符号仍可能形成正反馈,起飞时立即翻转。
判据是:
横滚、俯仰和偏航三轴都要验证,不能只看“某几个电机有变化”。
先证明闭环已经成立
测试记录必须包含:
- 控制模式及其控制目标;
- 设定值;
- 被注入的是姿态估计、角速度估计还是其他状态;
- 机体系和正方向;
- 控制器处于活动状态的证据;
- 安全门控位于控制器之前还是执行器输出之后;
- 控制请求和控制分配输出均持续更新;
- 输出动力级如何保持物理失能。
姿态保持模式可固定水平姿态设定值,再注入正姿态误差,预期得到负方向恢复力矩。角速度模式不以姿态角为闭环目标,应固定零角速度设定值,注入正角速度估计并观察负方向力矩。不能在速率模式中只倾斜静止模型,就宣称姿态纠偏通过。
未解锁实体机常会在控制器之前或输出端抑制命令。若只能观察到全零输出,说明测试没有形成可判定闭环,不能标记通过。
安全验证方法
按优先级选择:
- 在与实际版本、机型、参数一致的软件在环中注入三轴姿态扰动,保存姿态误差、请求力矩和执行器输出;
- 使用硬件在环,让真实飞控运行,但由仿真器提供机体反馈;
- 使用平台提供的输出监视或逻辑分析,在动力级物理断开、不能驱动电机,且控制器与控制分配仍实际运行的条件下捕获信号。
每个轴记录:
| 控制模式 | 固定设定值 | 注入状态 | 预期恢复力矩 | 实际控制请求 | 实际执行器组合 | 结果 |
|---|---|---|---|---|---|---|
| 姿态保持 | 横滚角0 | 正横滚姿态误差 | 负横滚 | 待填 | 待填 | 待填 |
| 姿态保持 | 俯仰角0 | 正俯仰姿态误差 | 负俯仰 | 待填 | 待填 | 待填 |
| 航向保持或角速度 | 航向或偏航速率0 | 对应正向误差 | 负偏航 | 待填 | 待填 | 待填 |
标准机型应与固定版本官方几何一致。自定义几何还要审查分配矩阵、轴定义、执行器位置和旋向。
不要手持已解锁机体,通过感受电机“反抗方向”验证。该方法会真实驱动动力级,姿态控制器可能迅速提高输出;05禁止真实解锁。
空载测试不能证明什么
无桨低速通过只证明:
- 输出能够到达目标执行器;
- 电机能启动;
- 旋向可观察;
- 停止命令有效;
- 低负载下没有立即暴露的异常。
它不能证明:
- 螺旋桨型号和安装方向;
- 额定推力;
- 满载电流;
- 电池压降;
- 主连接器和焊点温升;
- 电调散热;
- 电机安装强度;
- 动态振动;
- 飞行控制稳定性。
进入受防护装桨地面试验前的动力门禁
05不执行装桨试验。后续独立程序在授权临时装桨前,必须从以下两条路线选择一条,并先验证主动力回路:
路线A:已有可追溯组合台架数据
数据必须与实际电机、电子调速器、螺旋桨、电池电压、控制协议和环境条件一致,并覆盖项目工作点。仍需验证整机主回路的连接器、导线和电流传感器没有额外压降与温升风险。
路线B:受控动力台架
台架至少具备:
- 推进系统刚性固定;
- 螺旋桨防护与碎片隔离;
- 远程控制;
- 独立急停和额定直流分断;
- 电压、电流、推力、转速和温度测量;
- 电池防火与隔离;
- 明确的升载阶梯、持续时间和停止条件;
- 与人员保持安全距离;
- 试验后结构和电气复查。
整机在地面装桨拉油门不属于合格替代方案。
如果两条路线都不满足,主动力门禁保持“未通过”,不得进入受防护装桨地面试验,更不得进入首次解锁。
四个平台
Betaflight
使用当前Betaflight App的Motors/执行器测试入口,先确认协议和资源,再按2026.6.2机型定义核对电机编号。测试时遵守App的安全确认,且保持拆桨。
INAV
按9.1.0机型和Mixer/Outputs定义核对。导航功能不改变执行器物理验证要求。
ArduPilot
使用Motor Test或对应执行器测试功能,按Copter Motor Order核对编号和方向。SERVOx_FUNCTION等输出功能必须映射到具体硬件端口。
PX4
PX4 v1.17的Actuators页面同时配置几何、输出分配和测试。电机位置使用相对重心的前、右、下机体系;输出分配不能只看连接器顺序。
本篇放行条件
- 全程拆桨并采取机械固定;
- 软件功能、实体端口和实体执行器一一对应;
- 输出协议与飞控和电子调速器共同兼容;
- 仅在协议需要时执行电子调速器端点校准;
- 每个电机单独完成启动、编号、方向和停止测试;
- 每个舵机在机械安全范围内完成中位和方向测试;
- 配置、重启和链路失效时不存在未授权动作;
- 横滚、俯仰和偏航三轴闭环纠偏符号已在SITL/HITL或动力级断开的输出捕获中通过;
- 电流、温升和错误状态无异常;
- 无桨测试没有被误写为额定载荷验证;
- 主动力额定载荷证据已通过,或明确保持为阻断解锁的未完成项;
- 螺旋桨仍未安装。
检查理解
- 软件Motor 1、飞控M1焊盘和实体一号电机为什么可能不是同一个概念?
- DShot为什么通常不执行传统PWM端点校准?
- 为什么要一次只测试一个电机?
- 无桨低速测试不能证明哪些动力能力?
- 缺少动力台架时,主动力门禁应如何处理?